
Appendix
Dit hoofdstuk bevat de specificaties en opslagrichtlijnen van de Lixel L3.
Specificaties
| Categorie | Item | Lixel L3 (16 / 32-channel) |
|---|---|---|
| Hardware | Afmetingen | 206mm × 107mm × 329mm |
| Stroomverbruik | <30W | |
| Gewicht [1] | Ongeveer 2.5 kg | |
| Gegevensinterface | USB 3.1 Gen2 | |
| Interne opslag | UFS 1TB | |
| RTK-module | Ondersteund (ingebouwd) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Behuizing | Aluminiumlegering | |
| Totale gebruiksduur | 100 min | |
| Werkomgeving | Bedrijfstemperatuur | -20℃ tot 50℃ |
| Beschermingsgraad | IP54 | |
| Batterij | Batterijspanning | 14.4V |
| Batterijcapaciteit | 3350 mAh | |
| Scherm | Grootte | 4.3" TFT |
| Helderheid | Tot 1.000 nits | |
| Resolutie | 480 × 800 | |
| GNSS-module van landmeetkwaliteit | Gevolgde signalen | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Nauwkeurigheid | Horizontaal: 0.8 cm + 1 ppm Verticaal: 1.5 cm + 1 ppm | |
| Piekversterking | 4.0dBi | |
| Azimutdekking | 360° | |
| Impedantie | 50 Ω | |
| Polarisatie | Rechtshandig circulair (RHCP) | |
| Axiale verhouding | ≤3dB | |
| Output VSWR | ≤2.0 | |
| LiDAR-module | Laserklasse | Class 1 (905nm) |
| Bereik | 0.7 – 120m | |
| Gezichtsveld | 360° × 270° | |
| Scannen | Mobiel | |
| Puntsnelheid | 320.000 / 640.000 pts/s | |
| LiDAR-kanalen | 16 / 32 | |
| Visiemodule | Camera aan voorzijde | 1 |
| FOV camera aan voorzijde | 100° × 75° | |
| Panoramacamera's | 2 | |
| Gezichtsveld panoramacamera | 200° × 200° | |
| Cameraresolutie | 4096 × 3072 | |
| Grootte CMOS-sensor | 1/1.3” | |
| Sluiter | Rolling shutter | |
| HDR [2] | DCG HDR | |
| Nauwkeurigheid | Nabewerkte relatieve nauwkeurigheid (1σ) [3] | 5 mm (testomgeving van 500 m²) |
| Nabewerkte puntenwolkdikte [4] | ≤ 5mm | |
| Absolute nauwkeurigheid, verticaal (RMSE) [5] | 2 cm | |
| Absolute nauwkeurigheid, horizontaal (RMSE) [5] | 2 cm | |
| Herhaalbaarheid [5] | 2 cm | |
| Realtime relatieve nauwkeurigheid [6] | 1 cm | |
| Realtime absolute nauwkeurigheid, verticaal (RMSE) [7] | 2.5 cm | |
| Realtime absolute nauwkeurigheid, horizontaal (RMSE) [7] | 2.5 cm | |
| Nivellering (met RTK-fusie) [8] | 0.005° | |
| Nivellering (zonder RTK-fusie) [9] | 0.02° | |
| Realtime functie | AI-verwijdering van dynamische objecten | Ondersteund |
| AI-ruisfiltering | Ondersteund | |
| Puntenwolk in ware kleuren | Ondersteund | |
| Visie-ondersteunde positionering | Ondersteund | |
| Functie op het apparaat | Scanondersteuningssysteem (realtime kwaliteitscontrole) | Ondersteund |
| POI-panoramavoorvertoning | Ondersteund | |
| Modelvoorvertoning | Ondersteund | |
| Meting op het model | Ondersteund | |
| Nabewerkingsfunctie | Lokale puntenwolkverbetering | Ondersteund |
| Map fusion zonder controlepunten | Ondersteund | |
| Stabiele mapping in omgevingen met weinig kenmerken | Ondersteund | |
| PPK-nabewerking | Ondersteund | |
| AI-privacybescherming | Ondersteund | |
| Puntenwolkoverlay | Ondersteund | |
| LCC (3DGS) reconstructie van één scène | Ondersteund | |
| Mesh reality 3D-reconstructie | Ondersteund | |
| Berekening en vergelijking van stapelvolumes | Ondersteund | |
| Fusie en vereffening van meerdere sessies | Ondersteund | |
| Uitvoerformaten | Puntenwolk | .las .rcp .e57 .ply .ilas |
| Beeldmateriaal | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Overige | 3D Tiles (.3tz), .usd | |
| Accessoires | Basismontage | Standaard |
| Oplaadhub | Standaard | |
| Draagbare harde koffer met rugzaksysteem | Standaard | |
| Steunframe | Optioneel |
[1] Inclusief batterij; overige onderdelen niet inbegrepen.
[2] DCG HDR vergroot het dynamisch bereik van de sensor en behoudt detail in zowel hoge lichten als schaduwen.
[3] Getest in een speciale testomgeving van 500 m²; nauwkeurigheid gerapporteerd bij 1σ. Zie voor volledige details over de testomgeving en nauwkeurigheidsmetrieken onze white paper.
[4] Vlakke dikte van de puntenwolk binnen een looppad van 10 m.
[5] Gemeten onder een open hemel, vrij van multipath-effecten, met optimale GNSS-geometrie en gunstige atmosferische omstandigheden.
[6] Gemeten onder laboratoriumomstandigheden; de werkelijke prestaties kunnen variëren.
[7] Gemeten onder een open hemel, vrij van multipath-effecten, met optimale GNSS-geometrie en gunstige atmosferische omstandigheden. Alleen WGS 84 en CGCS2000.
[8] Gemeten onder een open hemel, vrij van multipath-effecten, met optimale GNSS-geometrie en gunstige atmosferische omstandigheden. De werkelijke prestaties kunnen variëren.
[9] Gemeten onder laboratoriumomstandigheden in een scène van 2.000 m² zonder RTK-fusie; de werkelijke prestaties kunnen variëren.
Opslag en hantering
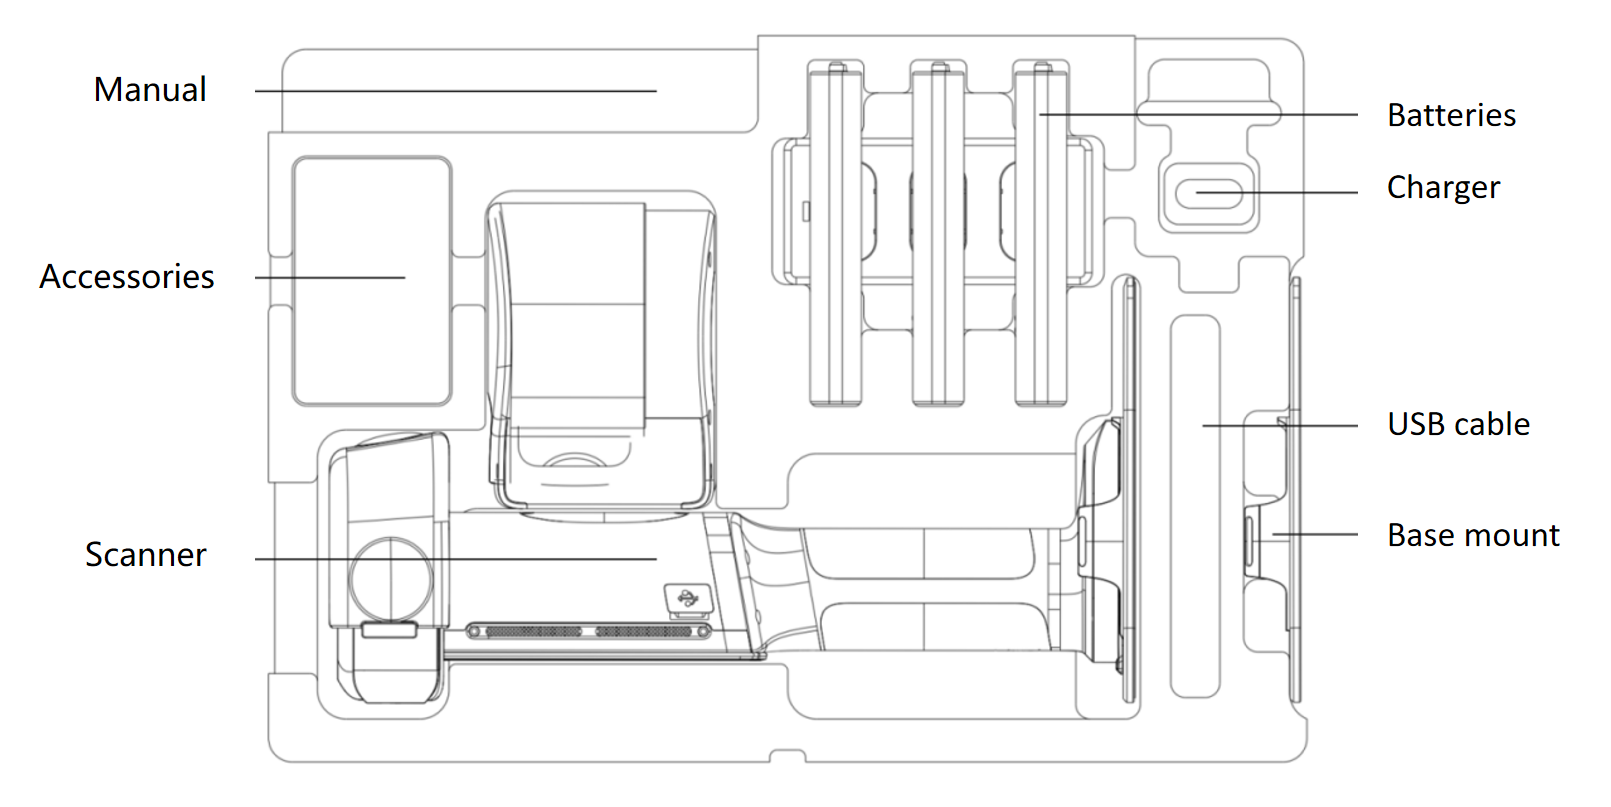
Voorzorgsmaatregelen bij gebruik
- De Lixel L3 is een precisie-instrument voor landmeting. Vallen of stoten kunnen het beschadigen en de nauwkeurigheid verminderen.
- De Lixel L3 heeft een IP54-classificatie. Gebruik het apparaat niet in omstandigheden die deze classificatie overschrijden. Reinig het met een zachte, droge doek of de meegeleverde reinigingsdoek en raak de LiDAR of de lenzen niet met uw vingers aan.
- De behuizing wordt heet tijdens het gebruik. Vermijd aanraking om brandwonden te voorkomen.
- Houd het warmteafvoergebied onbedekt. Het apparaat kan uitschakelen als het oververhit raakt.