
Punkt pomiarowy
W scenach, w których sygnał RTK jest utracony (podziemne przejścia, pod estakadami, wewnątrz budynków), mapowanie SLAM połączone z fuzją RTK w czasie rzeczywistym zapewnia możliwość uzyskania współrzędnych bezwzględnych, gdy RTK jest odblokowany. W promieniu 50 m po rozłączeniu RTK L2 Pro spełnia dokładność poziomą i pionową <= 5 cm; w promieniu 100 m spełnia dokładność poziomą i pionową <= 10 cm.
Warunki wstępne dla przypadku użycia
- Wersja oprogramowania układowego 2.3.0 lub nowsza.
- RTK jest podłączony.
- Elipsoida źródłowa RTK to WGS84 lub CGCS2000.
- Po inicjalizacji urządzenia, z RTK w stanie rozwiązania ustalonego, przejdź trasą w kształcie litery L o wymiarach 10 m × 10 m.
- Trasa musi mieć dobry sygnał RTK i utrzymywać rozwiązanie ustalone, obejmując trzy strony całego obszaru pomiaru.
- Rozłączenie RTK nie może przekraczać 100 m.
- Musi być zgodne ze specyfikacjami przechwytywania urządzenia.
Rzeczywiste przykłady
1. Ilustracja przykładu przechwytywania:
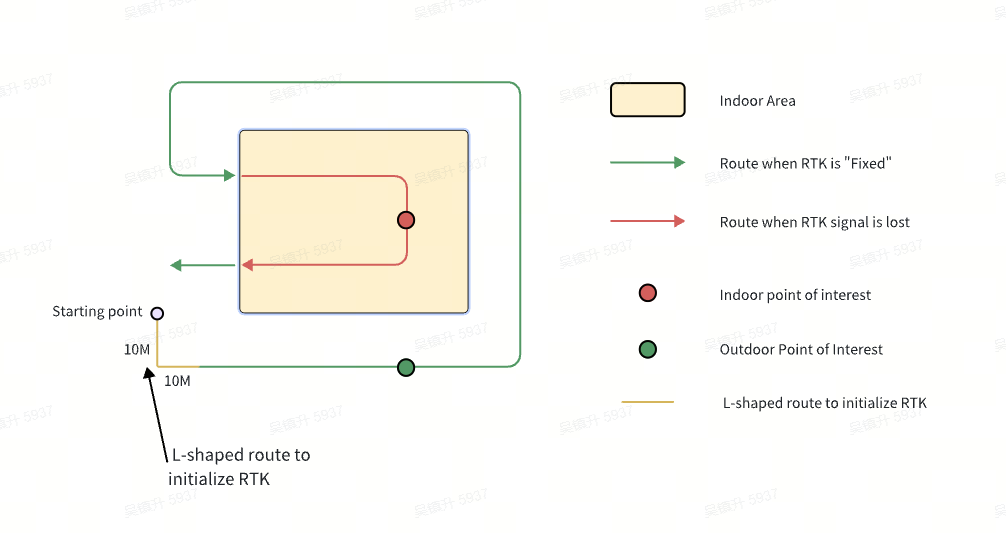
Zielony to trasa z rozwiązaniem ustalonym RTK, a czerwony to stan RTK odblokowany. Jeśli odległość przebyta między punktem pomiarowym a pozycją, w której zmienia się stan RTK, mieści się w granicach 50 m, dokładność współrzędnych bezwzględnych punktu pomiarowego można utrzymać w granicach 5 cm. Jeśli odległość trasy między punktem pomiarowym a pozycją, w której zmienia się stan RTK, mieści się w granicach 100 m, dokładność współrzędnych bezwzględnych punktu pomiarowego można utrzymać w granicach 10 cm.
2. Pliki wynikowe
Na stronie urządzenia w LixelGO wejdź do danych chmury punktów, aby przeglądać historyczne projekty. Dotknij „ ... ” w prawym górnym rogu i dotknij „Pobierz plik punktów pomiarowych”, aby pobrać punkty pomiarowe measure_points_latest.csv lokalnie do aplikacji.
Ilustracja:
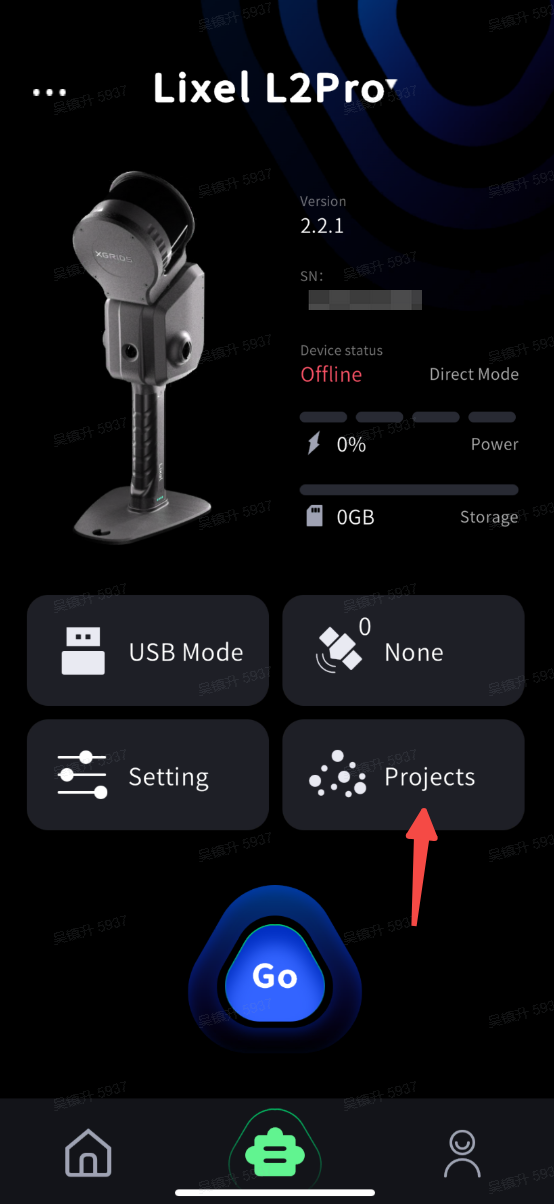
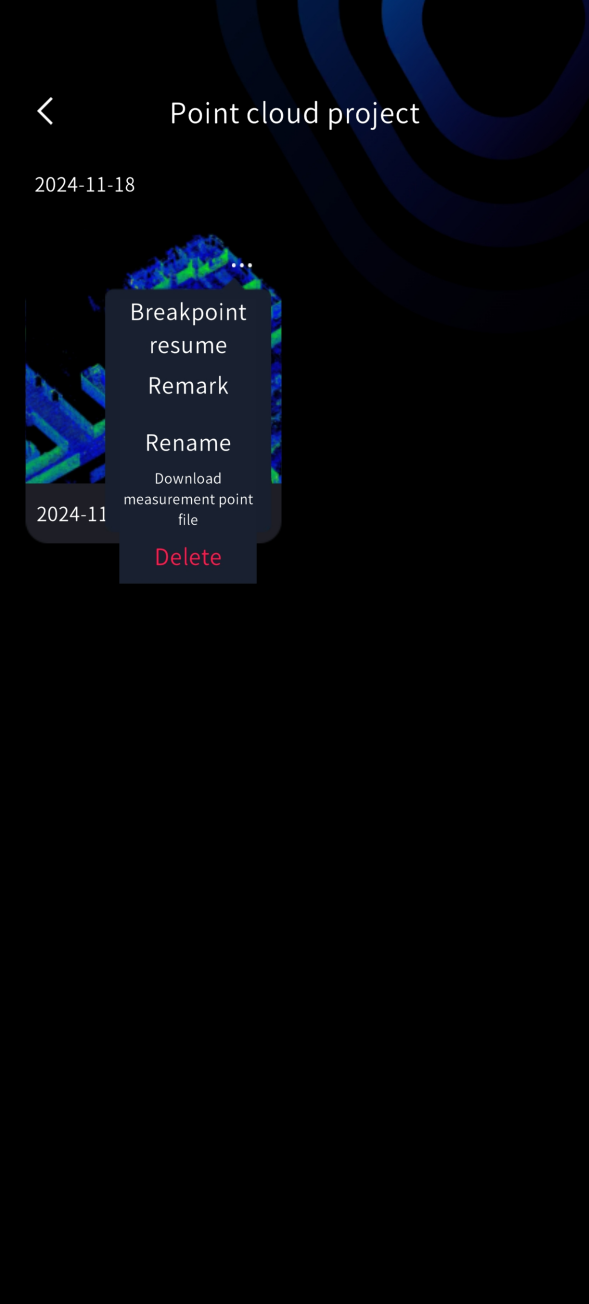
Pod plikiem projektu project_data zapisywane są dwa wyniki pomiaru RTK w czasie rzeczywistym: jeden to wynik pomiaru w czasie rzeczywistym, a drugi to wynik po optymalizacji po zakończeniu skanowania.
| Ścieżka pliku | Opis |
|---|---|
| /project_data/measure_points.csv | Ten plik przechowuje wynik pomiaru w czasie rzeczywistym, zgodny z tym, co pokazuje aplikacja. |
| /project_data/measure_points_latest.csv | Ten plik przechowuje wynik pomiaru po optymalizacji opartej na mapie, który może nieznacznie różnić się od tego, co pokazuje aplikacja. Plik punktów pomiarowych pobierany z projektu chmury punktów w aplikacji to measure_points_latest.csv. |
measure_points.csv i measure_points_latest.csv mają ten sam nagłówek; różnica polega na tym, że measure_points_latest.csv to zoptymalizowany wynik po zakończeniu skanowania. Zaleca się używanie wyniku measure_points_latest.csv. Znaczenie pól nagłówka measure_points.csv przedstawiono w poniższej tabeli:
| #timestamp | Znacznik czasu |
|---|---|
| id | Numer ID |
| type | Typ GNSS: wgs84: 2, cgcs2000: 3 |
| label | Nazwa punktu pomiarowego |
| B | Szerokość geograficzna (°) |
| L | Długość geograficzna (°) |
| H | Wysokość geodezyjna (m) |
| E | Współrzędna wschodnia (m) |
| N | Współrzędna północna (m) |
| Z | Wysokość geodezyjna (m) |
| undulation | Anomalia wysokości (m) |
| std | Odchylenie standardowe punktu pomiarowego (m) |
| x | Lokalna współrzędna x |
| y | Lokalna współrzędna y |
| z | Lokalna współrzędna z |