
Przebieg skanowania
Ten rozdział obejmuje pełny przebieg rejestracji — od rozpoczęcia skanowania po eksport danych — w tym ustawienia trybu skanowania, rozpoczynanie skanowania, tryby renderowania, System Wspomagania Skanowania, zatrzymywanie skanowania, przeglądanie modeli, eksport danych oraz strukturę plików projektu.
Przejście do ekranu rejestracji
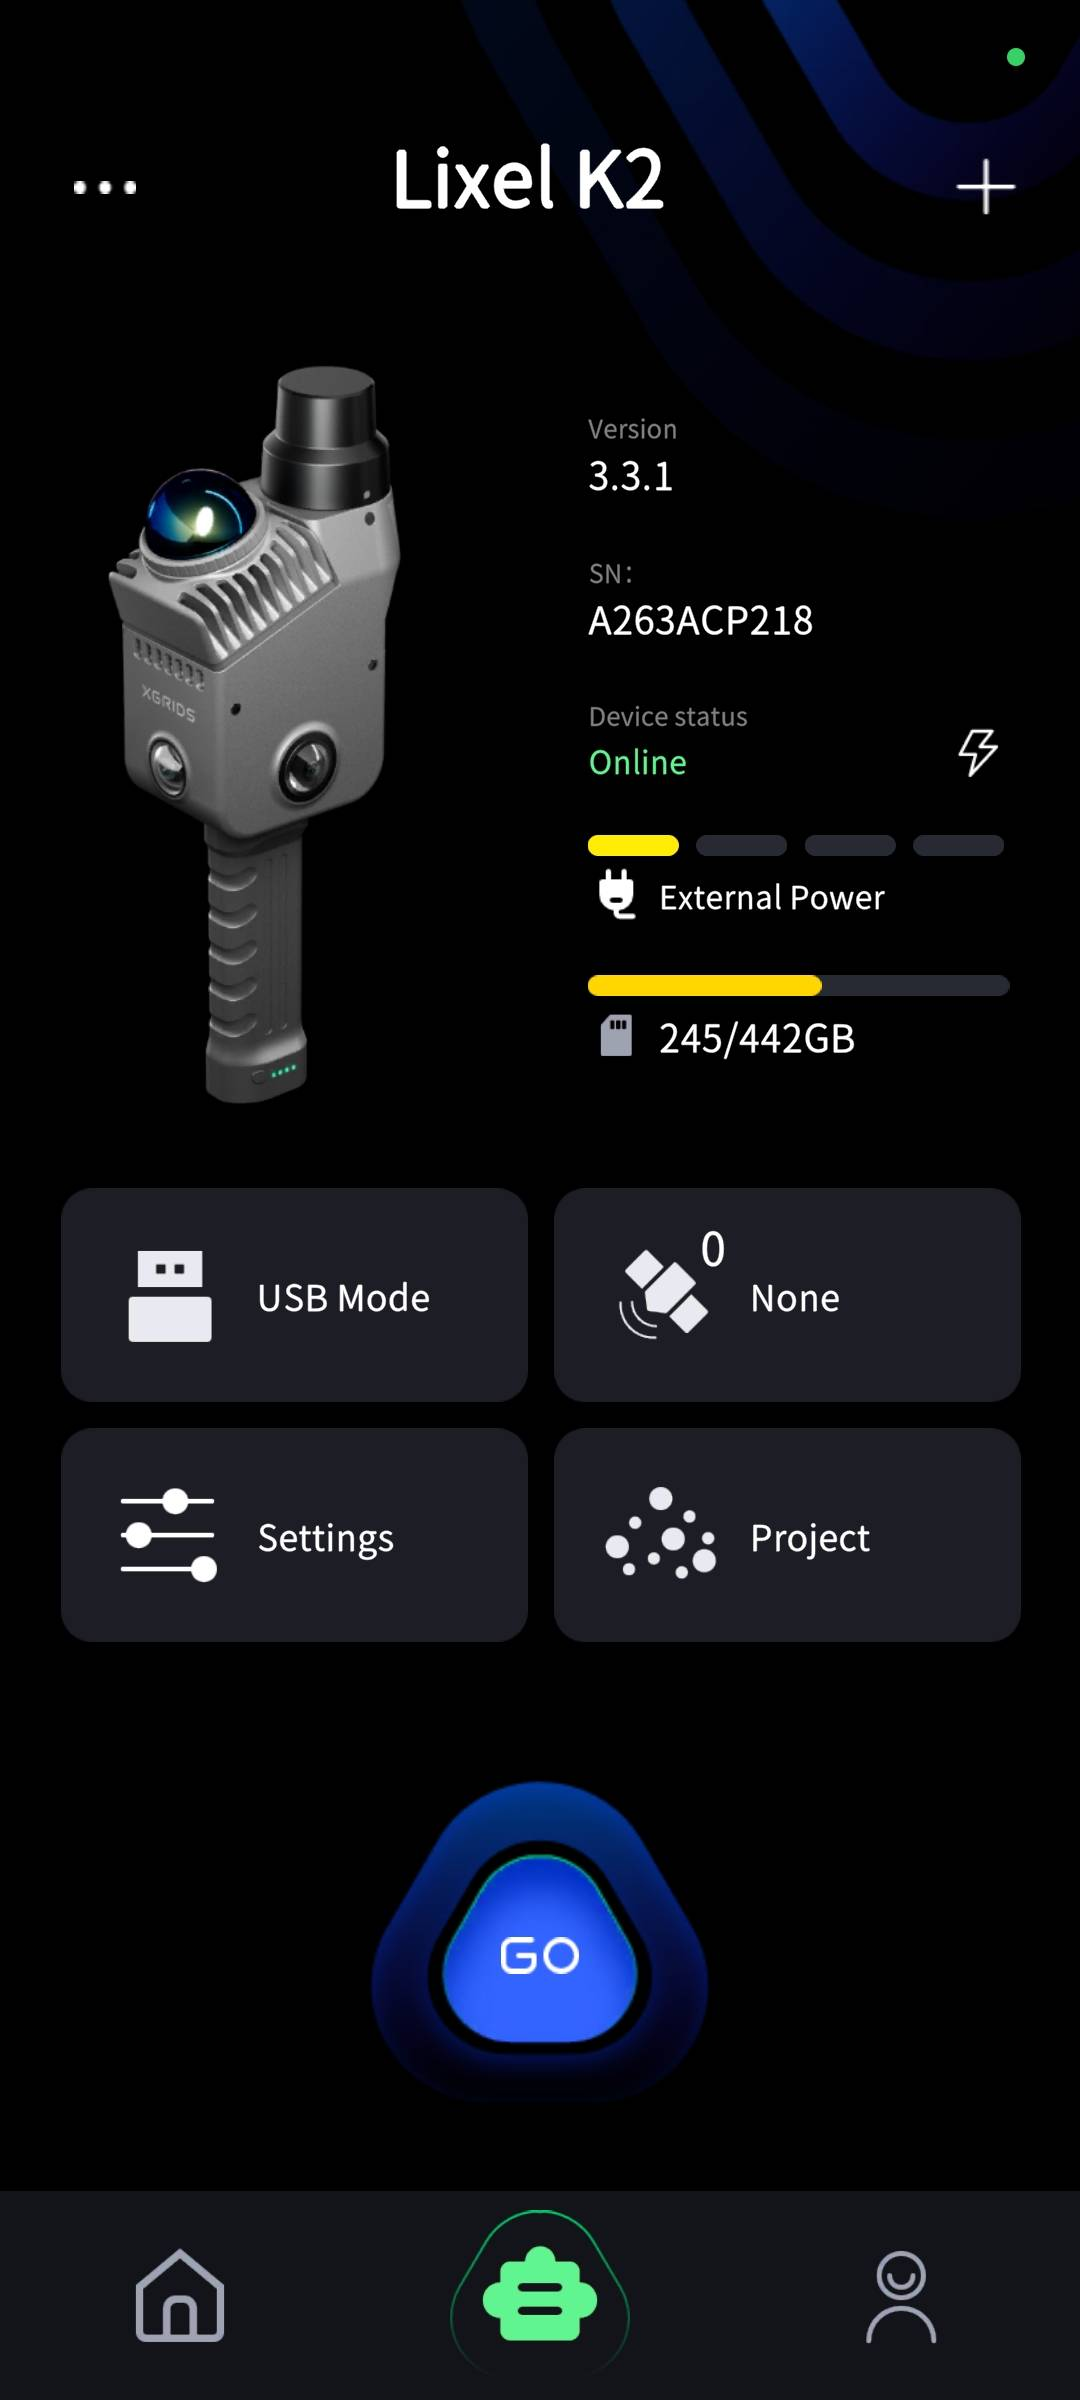
Dotknij GO, aby przejść do ekranu gotowości do skanowania.
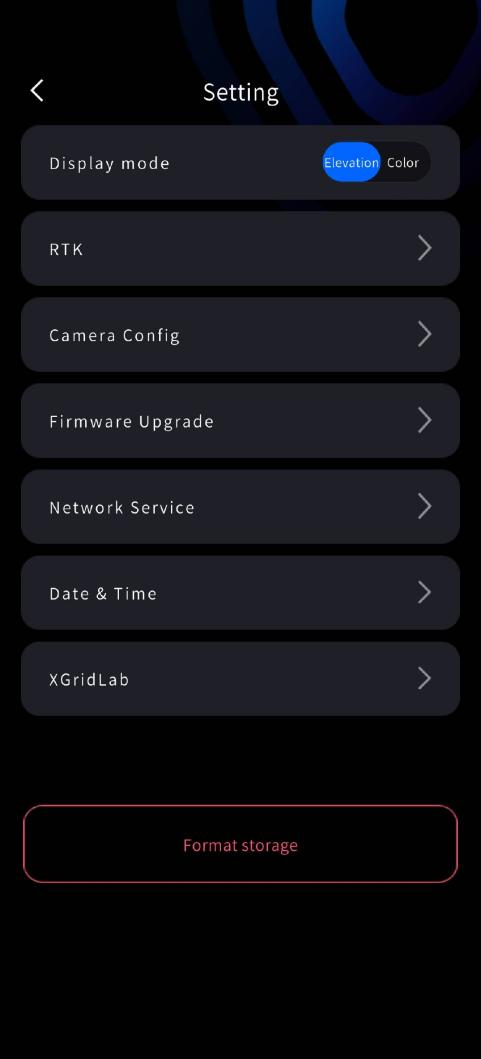
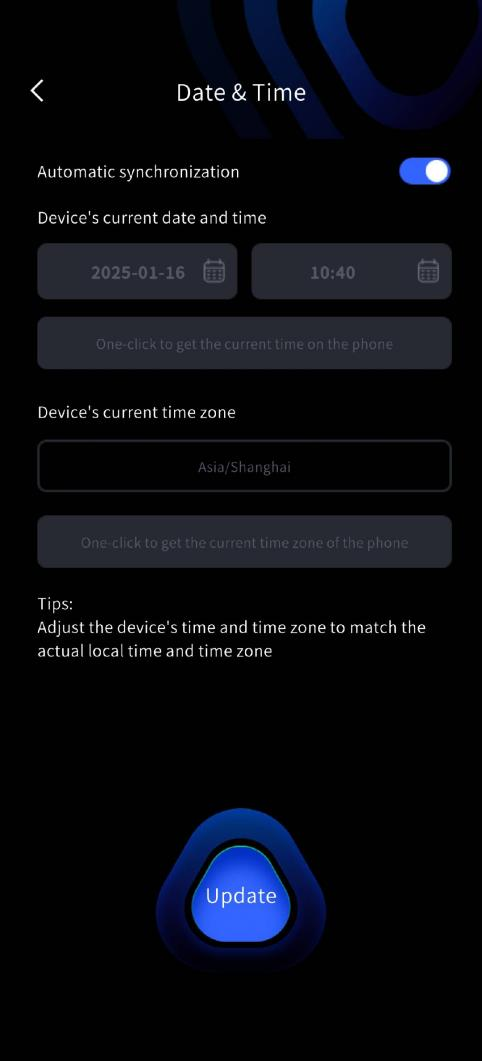
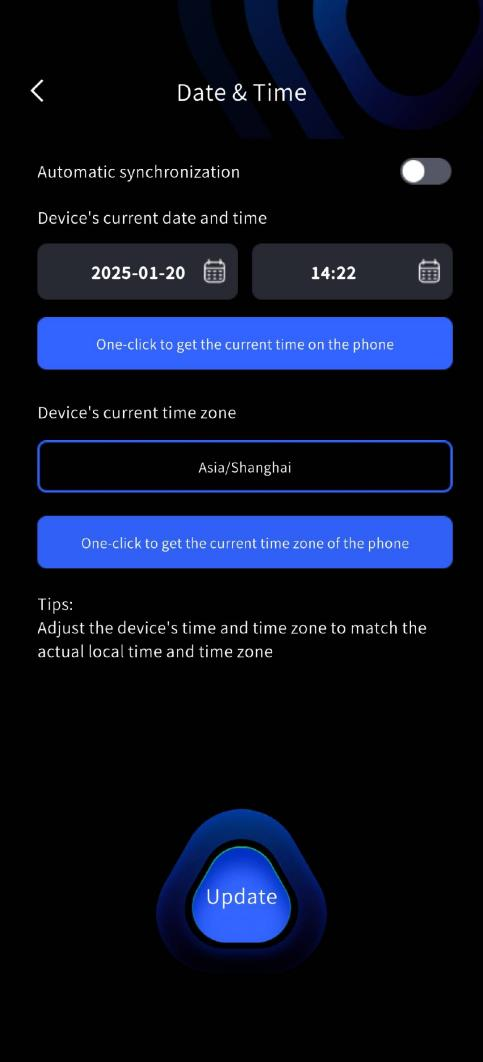
Urządzenie jest kalibrowane czasowo fabrycznie, ale długie przechowywanie może spowodować rozregulowanie czasu. LixelGO domyślnie włącza automatyczną synchronizację, synchronizując czas telefonu z urządzeniem. Czas urządzenia możesz też ustawić ręcznie w LixelGO; ustaw czas i strefę czasową urządzenia zgodnie z rzeczywistą lokalizacją, aby zapisy danych pozostawały dokładne.
Ustawienia trybu skanowania
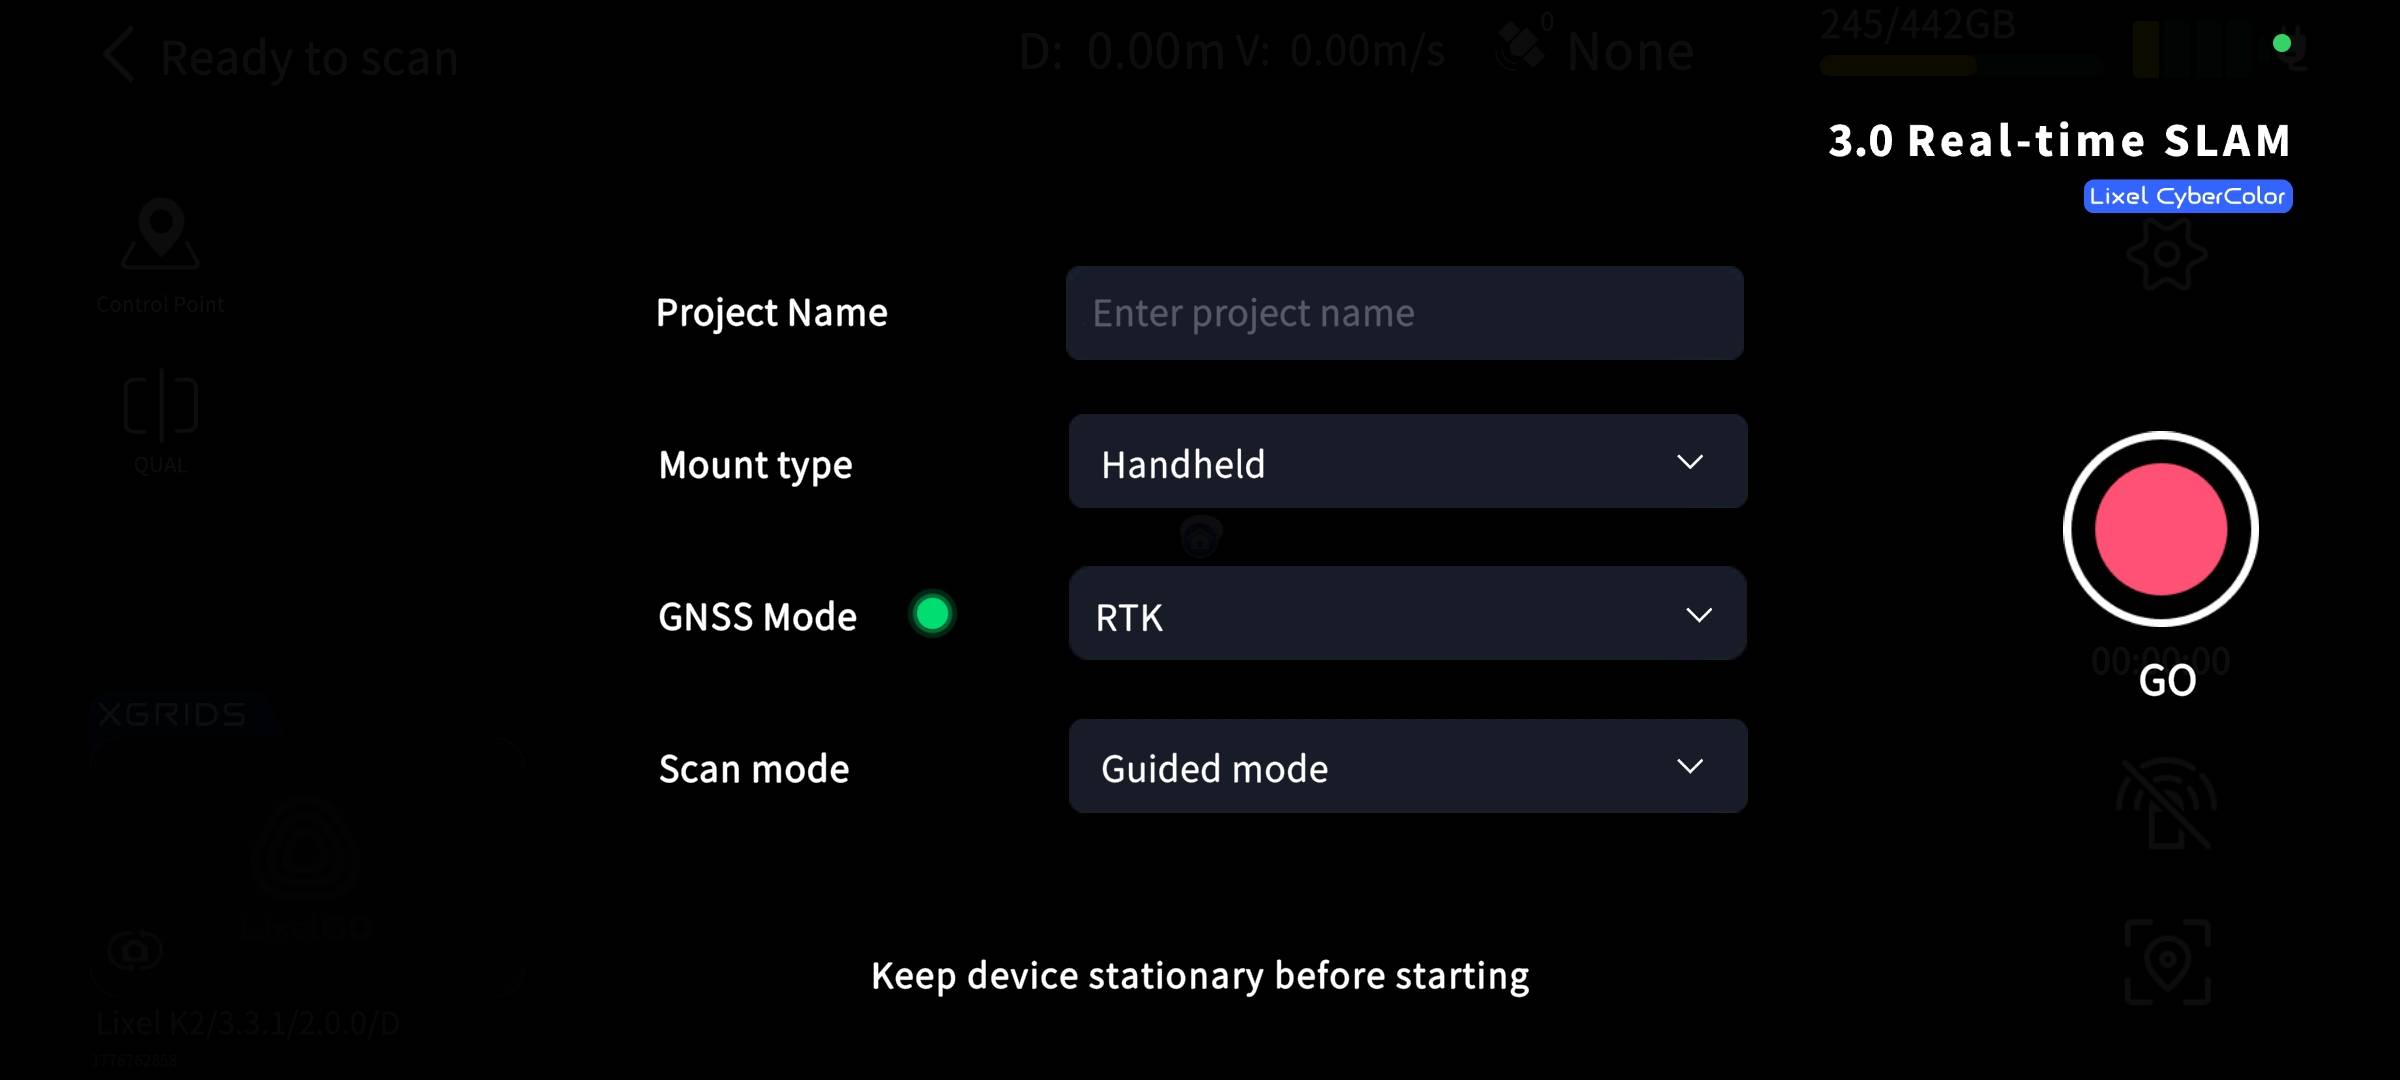
Dotknij czerwonego przycisku Record po prawej stronie ekranu. Algorytm działający w czasie rzeczywistym adaptacyjnie mapuje scenę. Wybierz poniższe ustawienia w zależności od swojej sytuacji.
Typ mocowania
| Tryb | Funkcja | Opis |
|---|---|---|
| Ręczne | Rejestracja w trybie ręcznym | LixelStudio automatycznie odczytuje typ mocowania, więc nie jest potrzebny ręczny wybór podczas przetwarzania projektu |
Tryb GNSS
| Tryb | Funkcja | Opis |
|---|---|---|
| RTK | Korzysta z funkcji RTK modułu RTK, aby odbierać dane różnicowe na potrzeby pozycjonowania w czasie rzeczywistym, i zapisuje je w pliku projektu | Wybierz tryb RTK na stronie uruchamiania; użyj modułu RTK do przetwarzania projektu w LixelStudio |
| PPK | Korzysta z funkcji PPK modułu RTK, aby odbierać surowe dane satelitarne, i zapisuje je w pliku projektu | Wybierz tryb PPK na stronie uruchamiania; użyj modułu PPK do przetwarzania projektu w LixelStudio |
Tryb skanowania
| Tryb | Funkcja | Obsługiwane tryby renderowania |
|---|---|---|
| Tryb prowadzony | Ocenia jakość skanowania w czasie rzeczywistym, pomagając ocenić pokrycie | Obsługuje System Wspomagania Skanowania oraz renderowanie Jakości Skanowania; nie obsługuje renderowania chmury punktów w rzeczywistych kolorach |
| Tryb RGB | Podgląd chmury punktów w rzeczywistych kolorach w czasie rzeczywistym | Obsługuje renderowanie w rzeczywistych kolorach; nie obsługuje Systemu Wspomagania Skanowania ani renderowania Jakości Skanowania |
Wskazówka
Tryb RGB ma około 10-sekundowe opóźnienie przetwarzania na potrzeby inteligentnej analizy i optymalizacji kolorów.
Nazewnictwo projektu
Gdy rozpoczynasz skanowanie, na stronie uruchamiania pojawia się pole do wprowadzenia nazwy projektu, które obsługuje wiele języków.
- Jeśli wprowadzisz „Parking Lot B2F” i rozpoczniesz skanowanie, a następnie po skanowaniu włączysz tryb USB, folder projektu otrzyma nazwę
Parking_Lot_B2F_2025-01-15-1622026, z czasem skanowania jako sufiksem. - Jeśli nie wprowadzisz nazwy projektu, folder otrzyma nazwę
default_2025-01-15-1622026.
Rozpoczęcie skanowania
Inicjalizacja statyczna (wymagana)
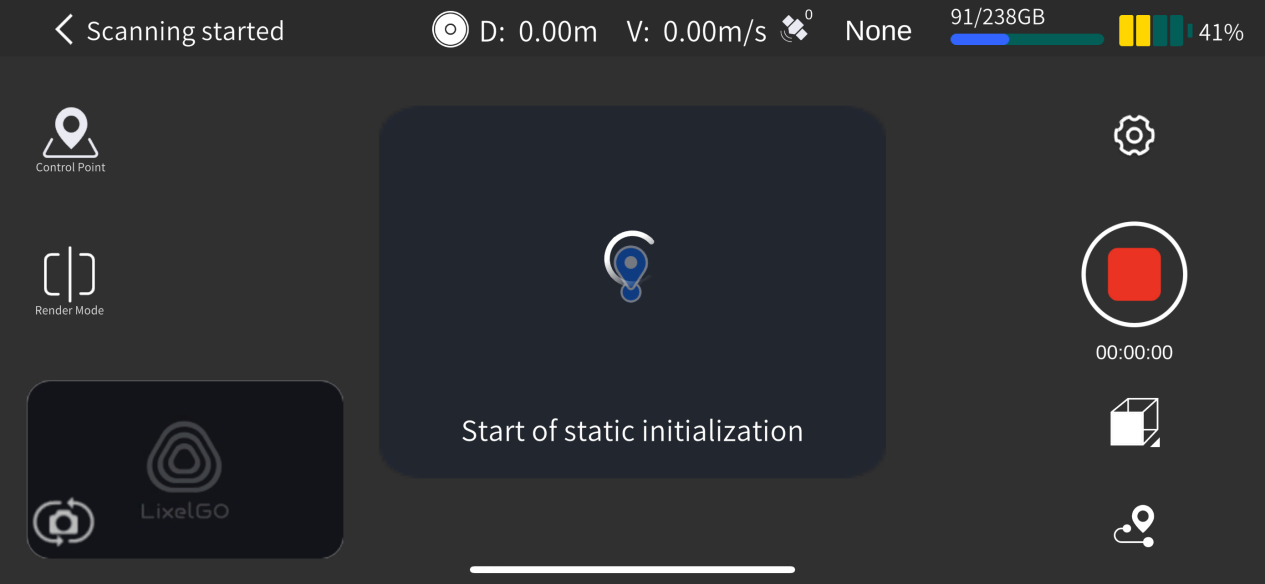
Po wybraniu trybu skanowania urządzenie automatycznie uruchamia LiDAR:
- Obserwuj kontrolkę: szybko migająca zielona oznacza, że LiDAR się uruchomił; aplikacja wyświetla komunikat „Static initialization started”.
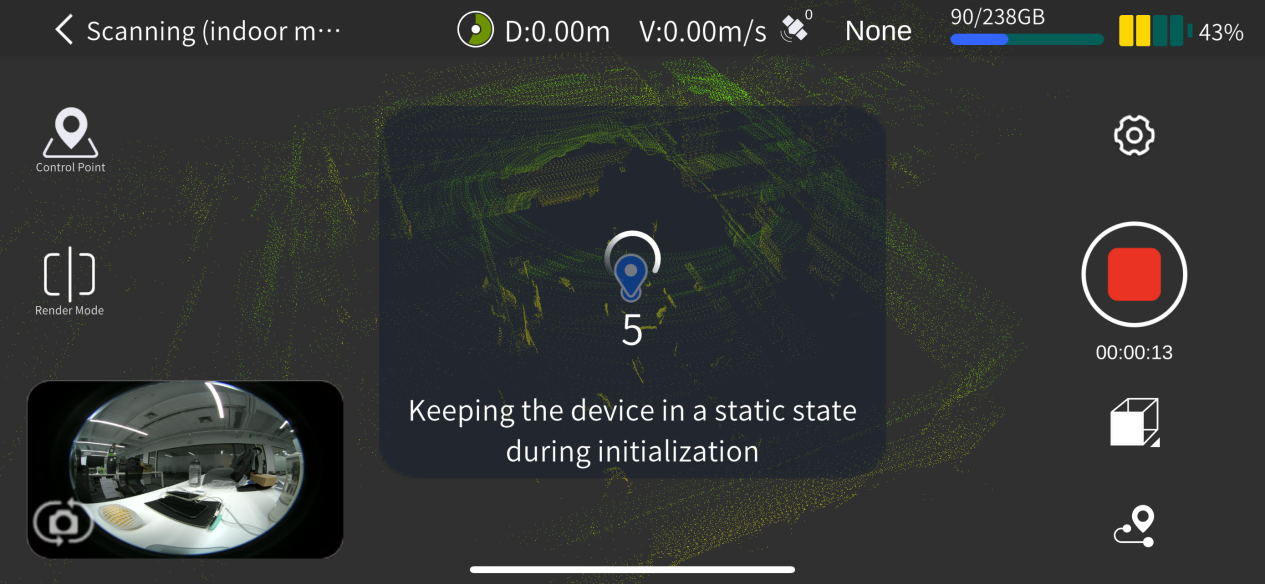
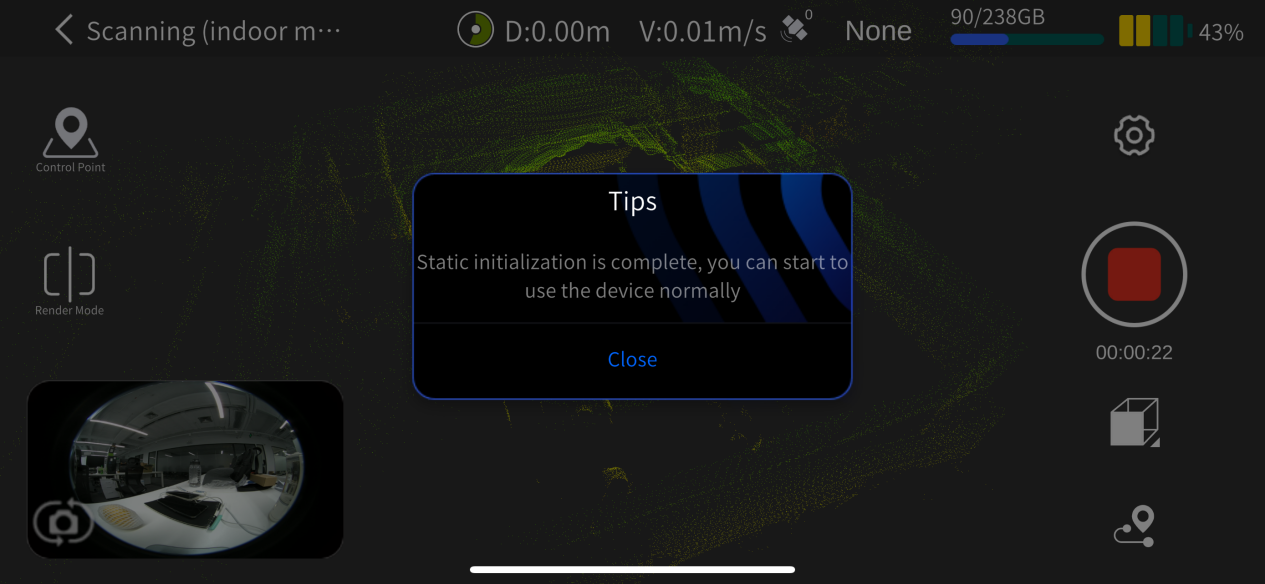
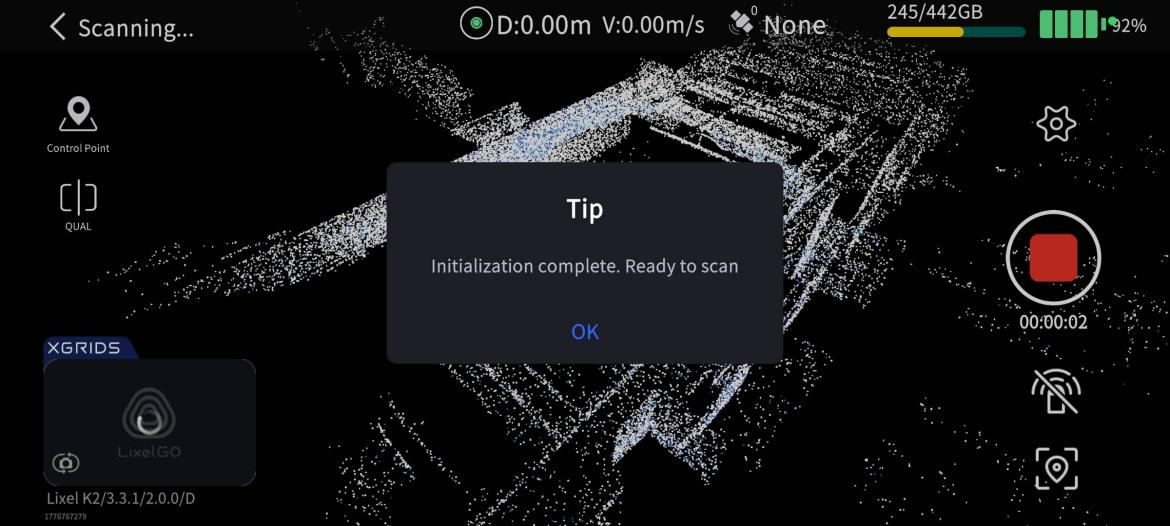
- Pozostań nieruchomo przez 15 sekund: nie poruszaj urządzeniem; trzymaj je stabilnie. Ekran pokazuje odliczanie; poczekaj na wyskakujący komunikat „Static initialization complete”.
- Rozpocznij skanowanie: zamknij wyskakujące okno, podnieś urządzenie i rozpocznij skanowanie wzdłuż zaplanowanej trasy.
Uwaga
Nie poruszaj urządzeniem podczas inicjalizacji statycznej; trzymaj je stabilnie.
Zalecenia dotyczące postawy przy trzymaniu w ręce
- Cel: zmniejszenie, jaka część operatora pojawia się w polu widzenia kamery, aby poprawić kolorowanie.
- Zalecane: trzymaj urządzenie wyciągnięte przed klatką piersiową.
- Unikaj: trzymania urządzenia blisko przy ciele.
Zalecenia dotyczące trasy skanowania
Oświetlenie
- Wybierz środowisko o odpowiednim oświetleniu.
- Unikaj silnego kontrastu światła i cienia.
Pole widzenia
- Preferuj trasy o szerokim polu widzenia (takie jak środek drogi), aby poprawić pokrycie kolorowej chmury punktów i dokładność kolorowania.
Przypadek szczególny: skanowanie wąskich przestrzeni (szczeliny między budynkami, zaułki itp.)
- Zwolnij, poruszając się wolniej niż przy normalnym chodzeniu.
- Skanuj, gdy w pobliżu nie ma ludzi ani poruszających się obiektów.
- Zapewnij dokładne dane chmury punktów i dobre kolorowanie.
Wskazówka
Wąskie przestrzenie wymagają wyższej jakości skanowania; rejestruj cierpliwie i nie spiesz się.
Tryb renderowania
Dotknij przycisku Rendering Mode po lewej stronie ekranu, aby wybrać opcję wyświetlania:
| Tryb | Opis |
|---|---|
EL Wysokość | Koloruje chmurę punktów według wysokości, ułatwiając dostrzeżenie rzeźby terenu |
RGB Rzeczywiste kolory | Wyświetla chmurę punktów w rzeczywistych kolorach, ułatwiając identyfikację obiektów |
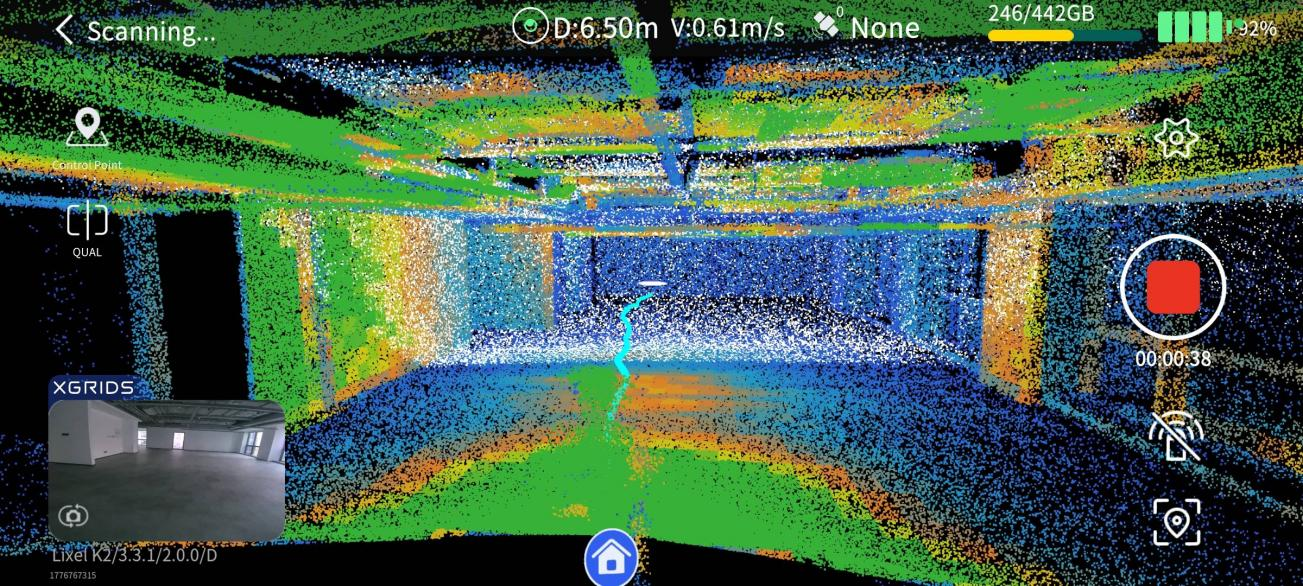
QUAL Jakość skanowania | Wyświetla gęstość chmury punktów w czasie rzeczywistym, pomagając ocenić pokrycie |
Wskazówka
Dostępne tryby zależą od wybranego trybu skanowania (tryb prowadzony / tryb RGB). Wyświetlanie w rzeczywistych kolorach RGB wymaga przełączenia trybu skanowania na „tryb RGB” na stronie uruchamiania projektu.
Informacje o wyświetlaniu Jakości Skanowania
- Cel: sprawdzenie, czy gęstość chmury punktów jest wystarczająca, aby uniknąć pominiętych obszarów lub konieczności ponownego skanowania z powodu rzadkiego pokrycia.
- Uwaga: nie reprezentuje dokładności skanowania ani nie odzwierciedla jakości skanowania LCC.
Zalecamy okresowe przełączanie na tryb QUAL podczas skanowania, aby sprawdzać pokrycie i upewniać się, że żadne obszary nie zostały pominięte.
System Wspomagania Skanowania
Cel
- Sprawdzenie, czy gęstość chmury punktów jest wystarczająca.
- Unikanie pominiętych obszarów lub konieczności ponownego skanowania z powodu rzadkiego pokrycia.
Uwaga
- Nie reprezentuje dokładności skanowania ani nie odzwierciedla jakości skanowania LCC.
Sposób użycia
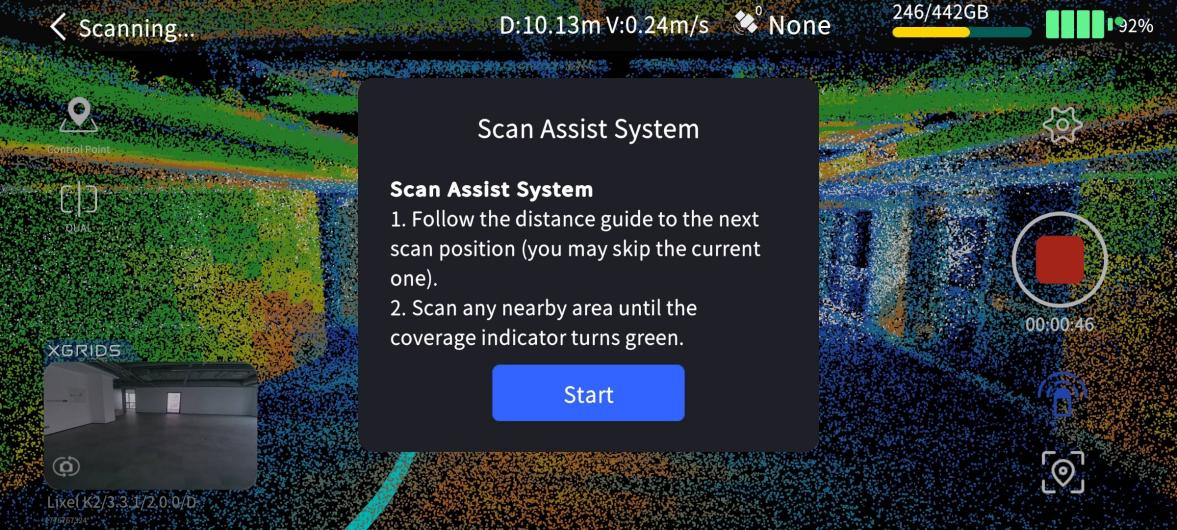
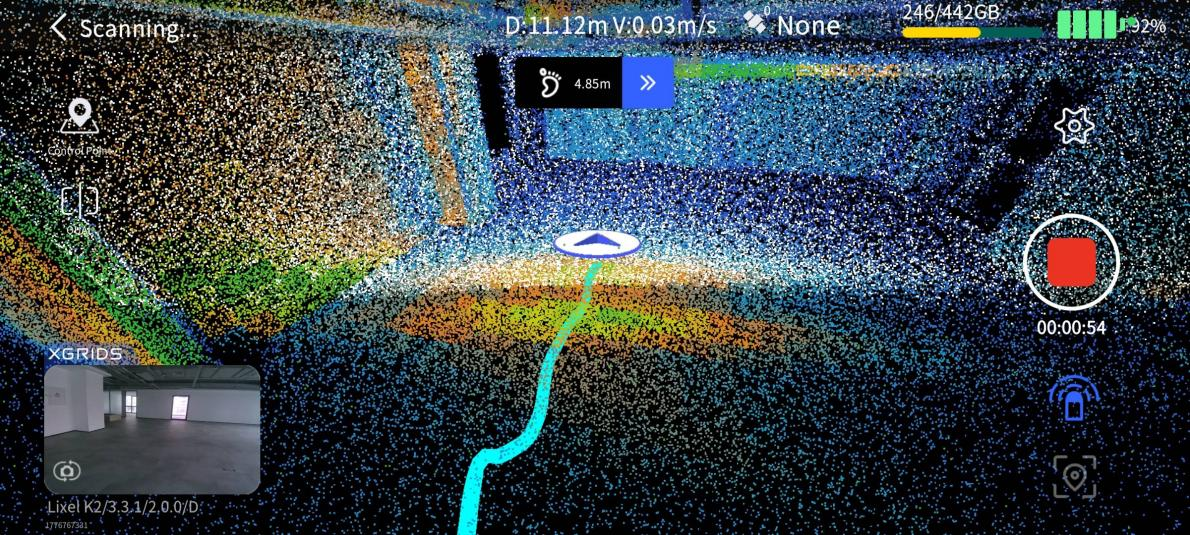
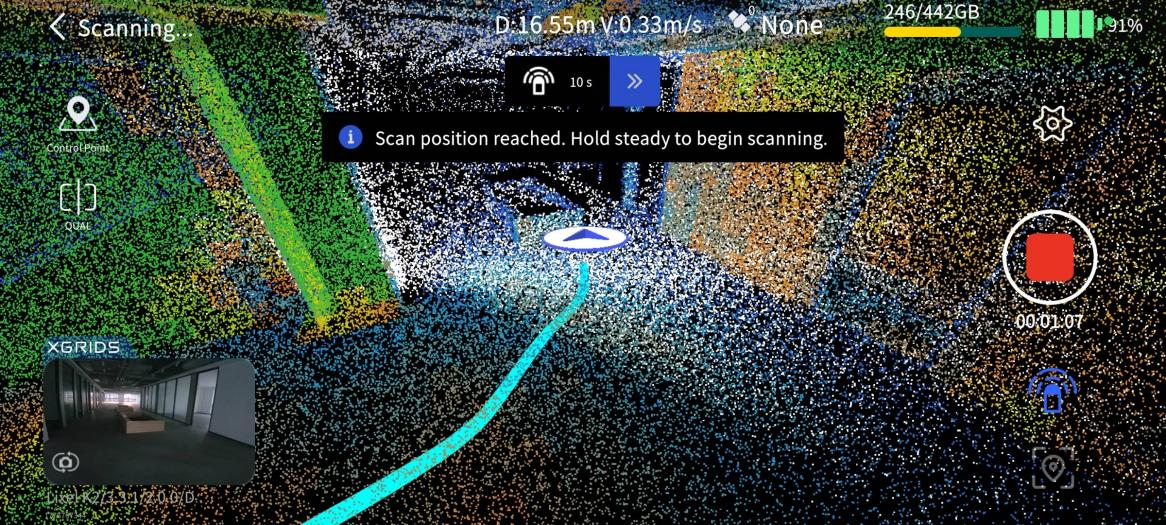
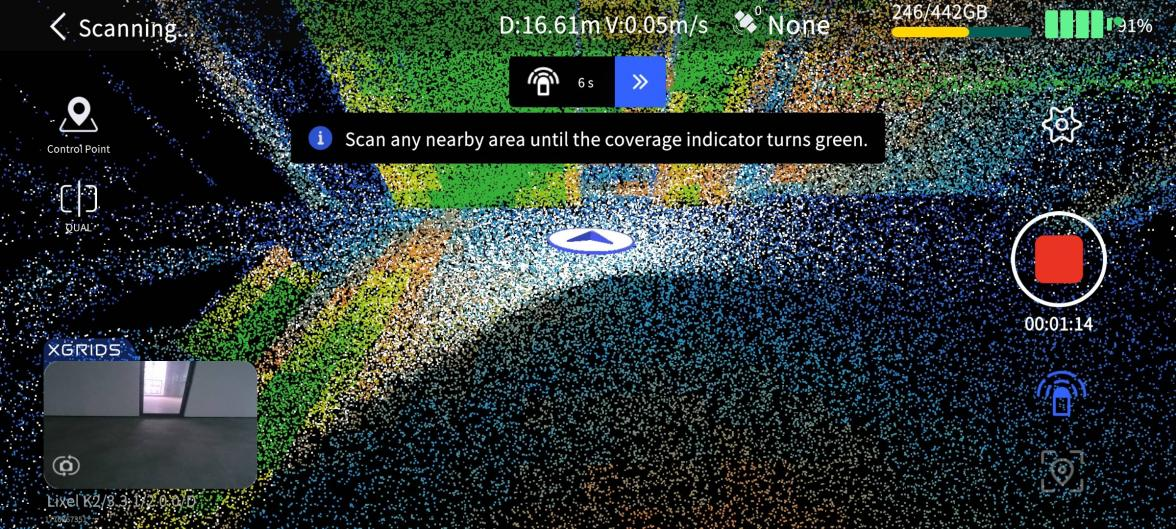
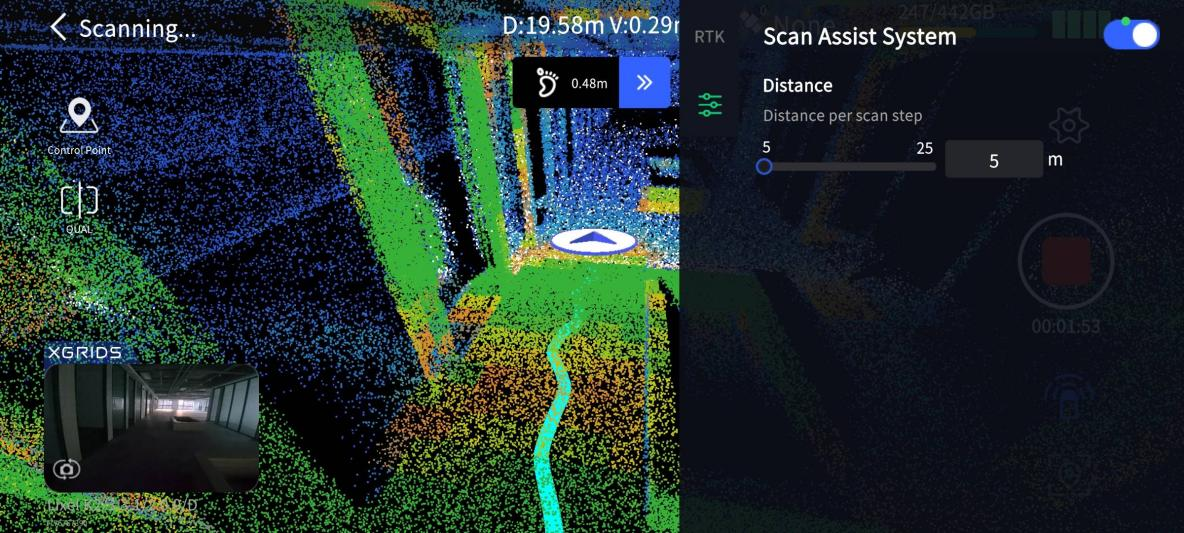
- Po rozpoczęciu skanowania dotknij Scan Assist System pod przyciskiem zatrzymania.
- System uruchamia się i przechodzi do ekranu ustawień.
- Dostosuj odległość kroku w zależności od swojej sytuacji.
Wskazówka
Ustaw odległość kroku zgodnie ze złożonością sceny, aby zapewnić kompletne pokrycie chmury punktów.
Zatrzymanie skanowania
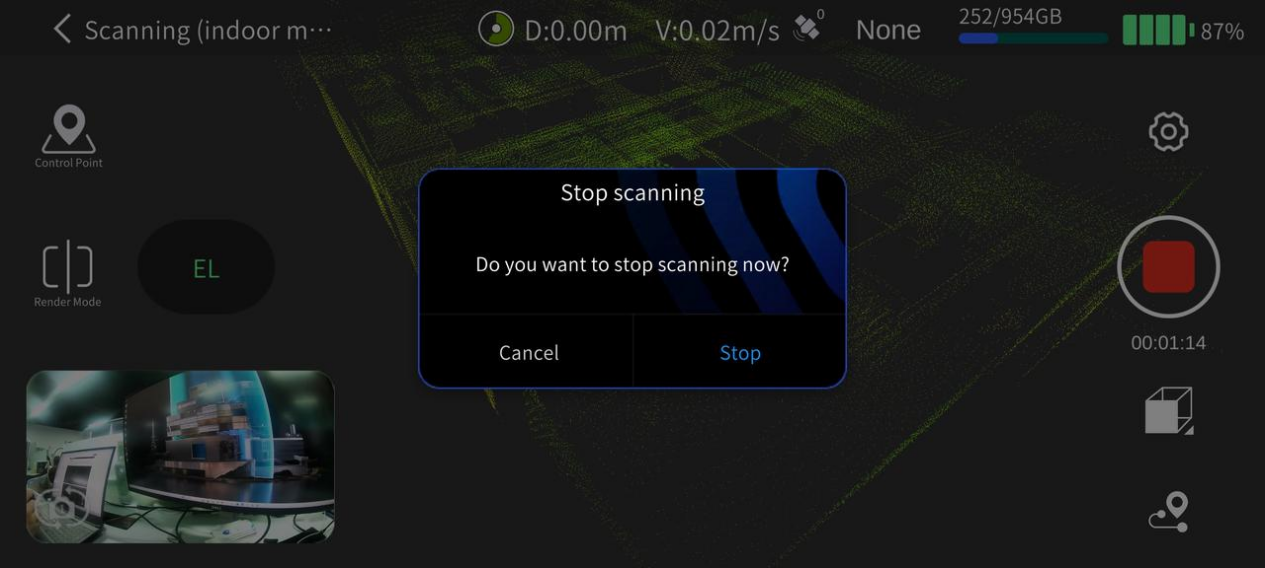
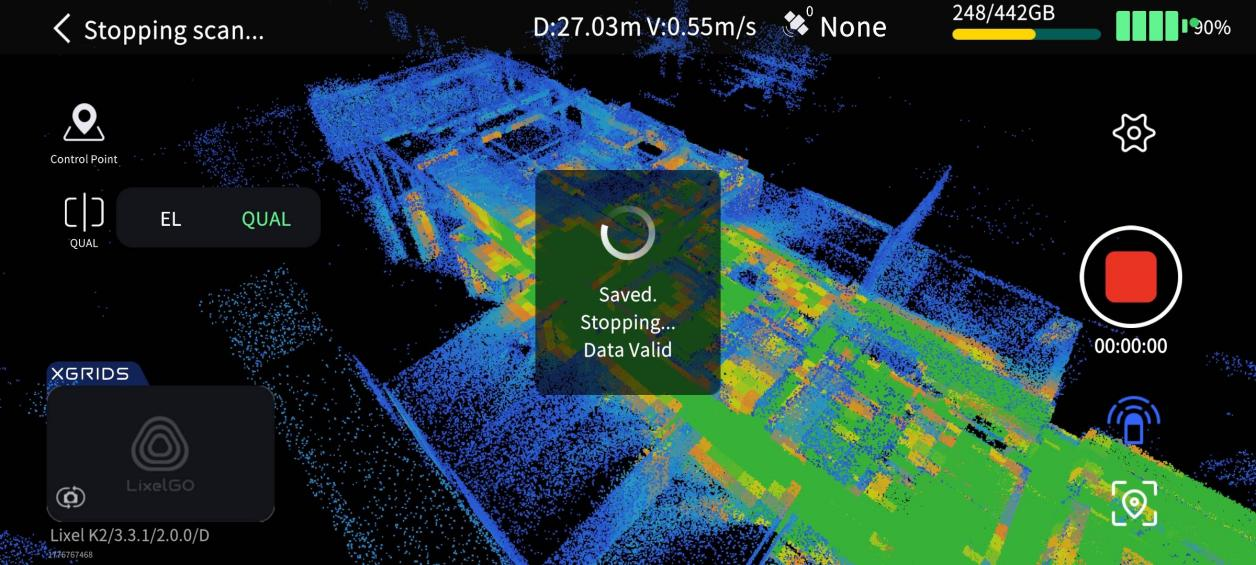
- Dotknij czerwonego przycisku End Recording po prawej stronie ekranu.
- Potwierdź zatrzymanie skanowania w wyskakującym oknie.
- Obserwuj kontrolkę:
- Szybko migająca zielona: dane są zapisywane.
- Ciągła zielona: skanowanie jest zakończone, a dane zapisane.
- Po zakończeniu możesz wyłączyć urządzenie lub rozpocząć kolejne skanowanie.
Uwaga
Poczekaj, aż kontrolka zacznie świecić ciągłym zielonym światłem, zanim zrobisz cokolwiek innego, aby zapewnić pełne zapisanie danych.
Przeglądanie modelu
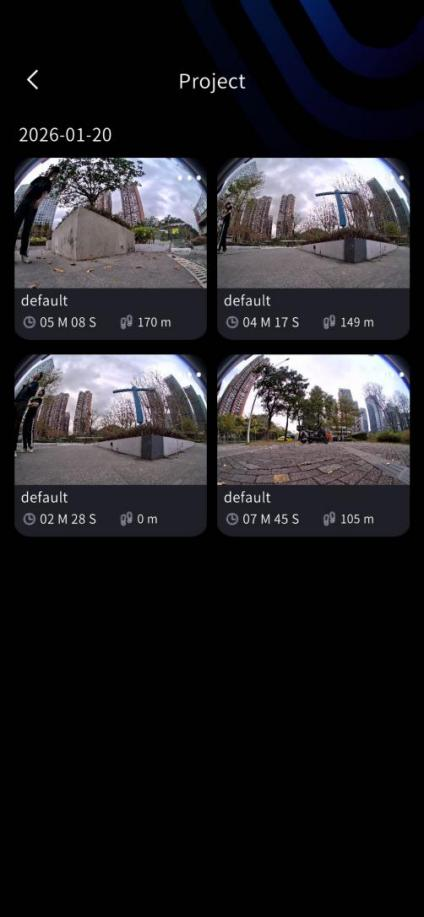
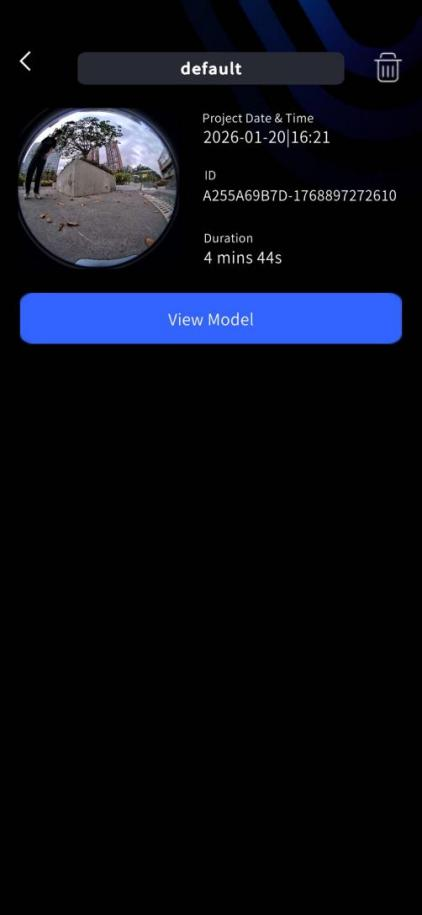
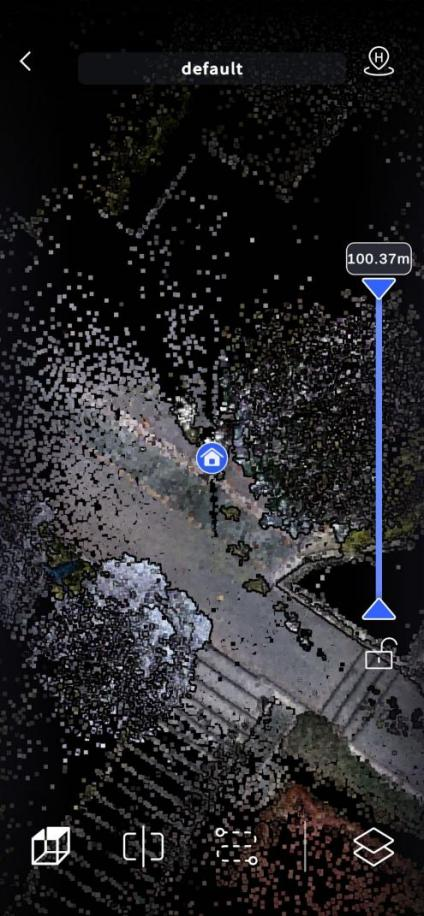
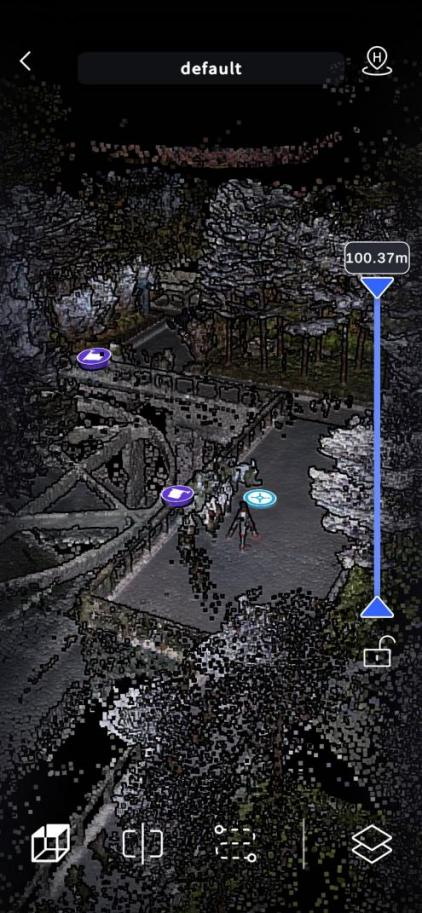
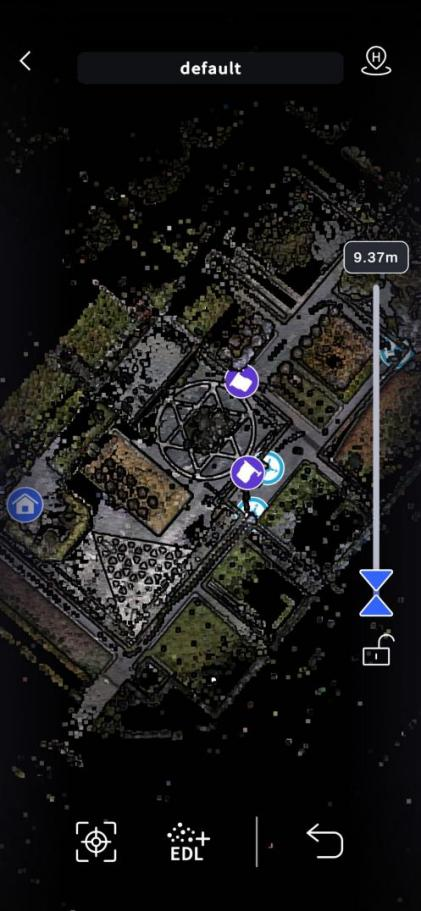
Po skanowaniu możesz przeglądać informacje o modelu, wykonywać pomiary i udostępniać offline za pomocą LixelGO.
Przeglądanie informacji o modelu
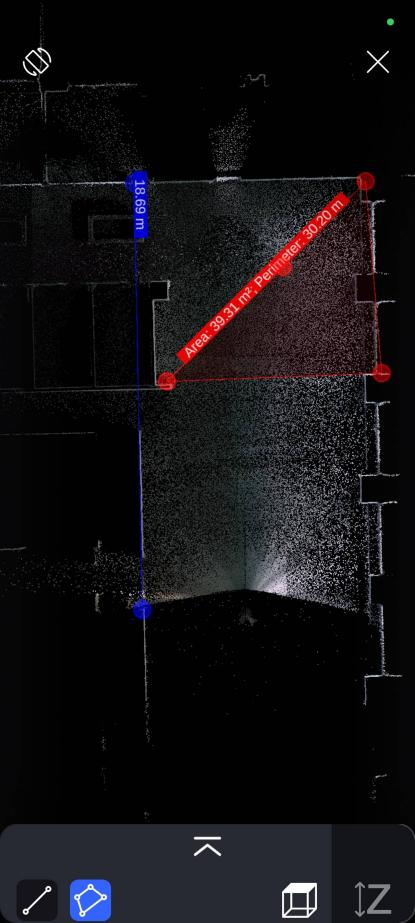
Pomiary
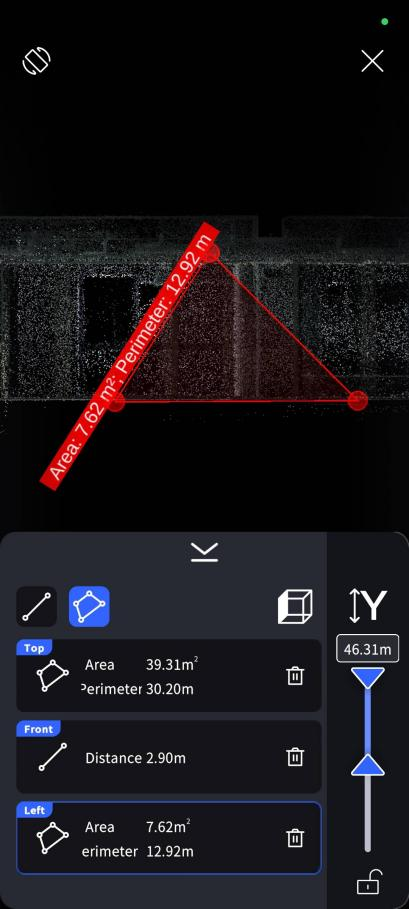
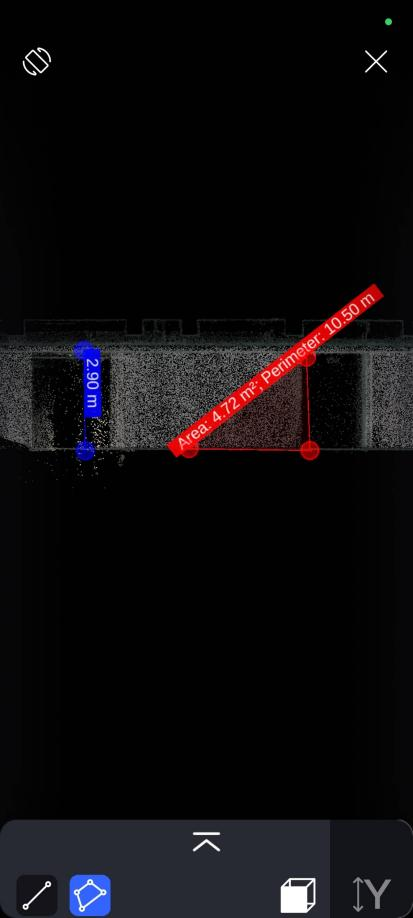
W widoku modelu możesz wykonywać pomiary odległości (linii) oraz powierzchni.
Udostępnianie offline
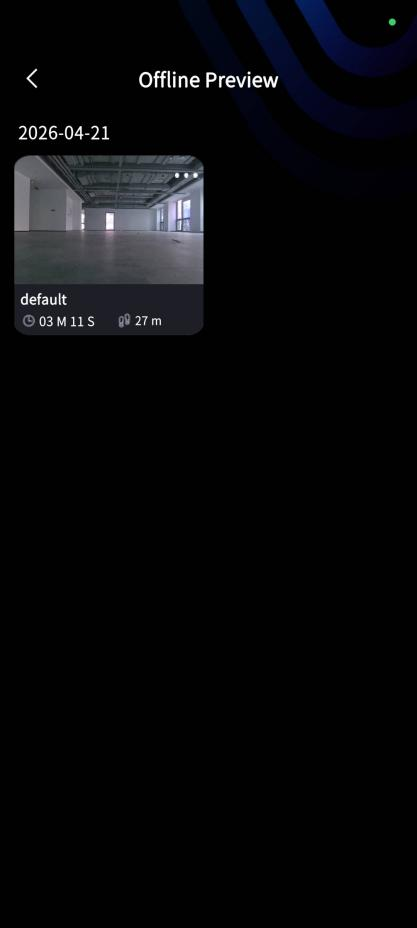
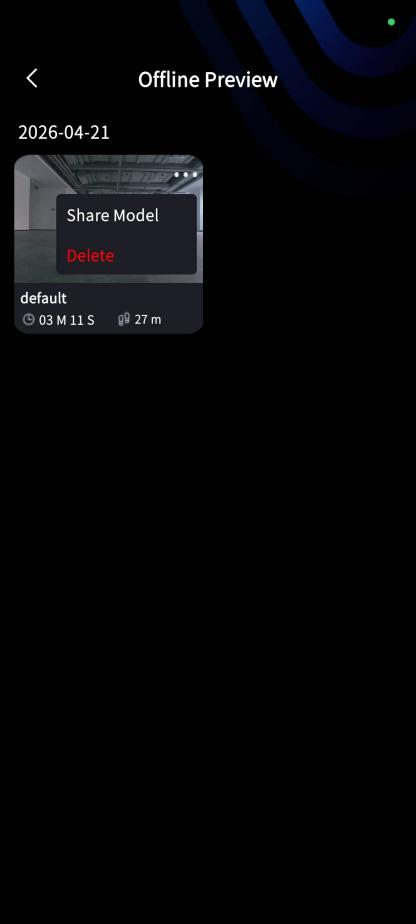
Moduł Offline Preview w LixelGO umożliwia szybkie udostępnianie modeli. Format udostępniania to .las.
Pobieranie danych skanowania
Kroki
- Włącz tryb USB: po włączeniu zasilania ustaw urządzenie w tryb USB w LixelGO.
- Połącz z komputerem: użyj kabla Type-C, aby połączyć urządzenie z komputerem.
- Skopiuj pliki projektu: otwórz katalog USB urządzenia, przejdź do folderu
model, wybierz odpowiedni plik projektu i skopiuj go do właściwego katalogu na komputerze.
Reguła nazewnictwa plików projektu
Format nazwy pliku to NazwaProjektu_rok-miesiąc-dzień-czas, na przykład:
Parking_Lot_B2F_2025-01-15-162026default_2025-01-15-143520
Wskazówka
Nazwa pliku automatycznie wykorzystuje czas rozpoczęcia skanowania, co ułatwia identyfikację i zarządzanie.
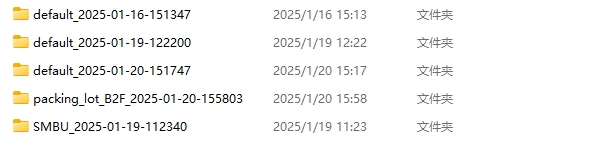
Struktura plików projektu danych
Struktura plików projektu wygląda następująco:
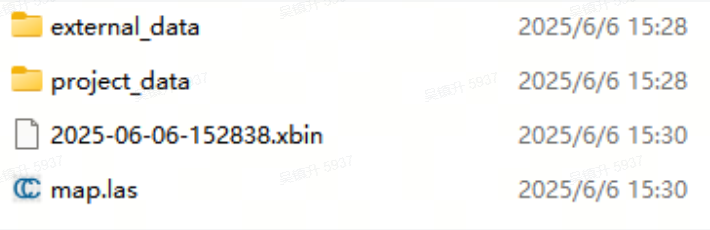
| Plik / Katalog | Podplik | Opis |
|---|---|---|
xxx.xbin | — | Surowe dane z czujników zarejestrowane przez urządzenie |
map.las | — | Chmura punktów generowana przez urządzenie w czasie rzeczywistym |
project_data | control_points.csv | Informacje o punktach kontrolnych zapisywane podczas dodawania punktów kontrolnych w LixelGO |
gnss.csv | Informacje GNSS zapisywane podczas korzystania z RTK | |
poses.csv | Plik trajektorii zapisany podczas skanowania | |
project.json | Atrybuty urządzenia i powiązane informacje | |
model | Plik podglądu modelu w aplikacji | |
photo | Obraz z kamery zarejestrowany podczas dodawania punktu kontrolnego | |
preview_photo.jpg | Obraz podglądu projektu | |
log | Dziennik zapisany podczas skanowania | |
external_data | — | Początkowo pusty; służy do przechowywania danych zewnętrznych wymaganych do przetwarzania końcowego w LixelStudio |
Uwaga
Bezpośrednio generowana chmura punktów w czasie rzeczywistym jest poddana downsamplingowi. Jeśli potrzebujesz kompletnej chmury punktów, użyj LixelStudio do przetwarzania końcowego.