XGRIDSDocs
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Seria Lixel PortalCam

    • PortalCam P1

      • Przegląd produktu
      • Podstawowa obsługa
      • Korzystanie z aplikacji LCC Scan
      • Konserwacja i pielęgnacja
      • FAQ
  • Seria Lixel K

    • Lixel K1

      • Przegląd produktu
      • Podstawowa obsługa
      • Aktywacja i połączenie urządzenia
      • Przebieg skanowania
      • Pozyskiwanie danych chmury punktów ze współrzędnymi bezwzględnymi
      • Fuzja map
      • Zalecenia dotyczące planowania trasy dla typowych scen
      • Środki ostrożności
      • FAQ
    • Lixel K2

      • Przegląd produktu
      • Podstawowa obsługa
      • Aktywacja i połączenie urządzenia
      • Przebieg skanowania
      • Pozyskiwanie danych chmury punktów ze współrzędnymi bezwzględnymi
      • Fuzja map
      • Zalecenia dotyczące planowania trasy dla typowych scen
      • Środki ostrożności
      • FAQ
  • Seria Lixel L

    • Lixel L2 Pro

      • Przegląd produktu
      • Podstawowa obsługa
      • Aktywacja i połączenie urządzenia
      • Proces skanowania
      • Pozyskiwanie danych chmury punktów ze współrzędnymi bezwzględnymi
      • Punkt pomiarowy
      • Dodatek
      • FAQ
    • Lixel L3

      • Przegląd produktu
      • Podstawowe funkcje urządzenia
      • Aktywacja i połączenie urządzenia
      • Przechwytywanie danych
      • Przechwytywanie współrzędnych bezwzględnych
      • Dodatek
  • Akcesoria

    • Stick Light

      • Przewodnik instalacji
      • Podstawowa obsługa
      • Często zadawane pytania
  • Lixel Studio

    • Wersja i prawa autorskie
    • Instalacja i aktywacja
    • Interfejs oprogramowania
    • Operacje na plikach
    • Przetwarzanie projektu
    • Narzędzia
    • Rysowanie 2D
    • Zastosowania
    • Ustawienia
    • Połączenie z urządzeniem

Zalecenia dotyczące planowania trasy dla typowych scen

Różne sceny mają różne wymagania dotyczące trasy skanowania. Ten rozdział zawiera zalecenia dotyczące planowania trasy dla typowych scen zewnętrznych i wewnętrznych.

Ogólne zasady trasy rejestracji

  1. Zapewnij podczas skanowania możliwie bogatą obserwację.
  2. Unikaj ciągłego skanowania wyłącznie nowych obszarów; w odpowiednich miejscach przejdź pewną pętlę.
  3. W miarę możliwości unikaj wpływu poruszających się obiektów.

Sceny zewnętrzne

Typowe sceny: parki, kampusy, zespoły budynków itp.
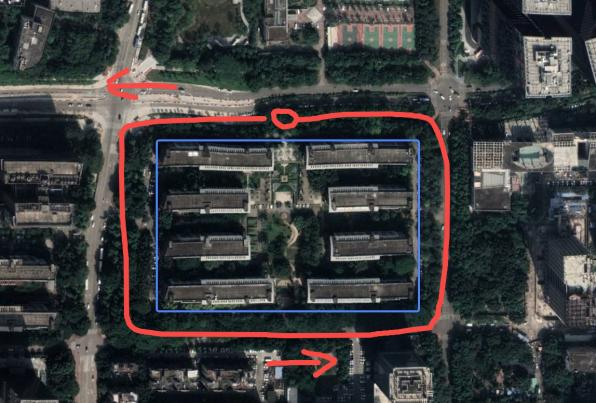
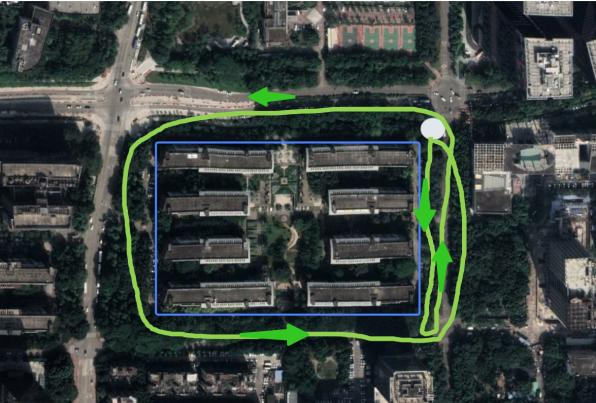
Niezalecana trasa
Trasa niezalecana
Zalecana trasa
Trasa zalecana
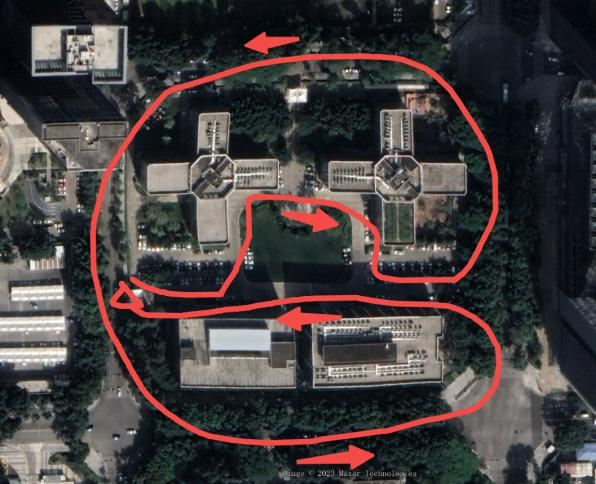
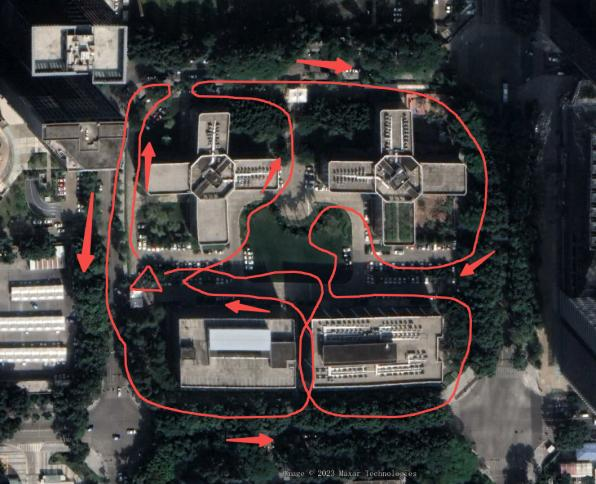
Niezalecana trasa
Trasa niezalecana
Zalecana trasa
Trasa zalecana

Sceny wewnętrzne

Weźmy za przykład typowe biuro.

Planowanie trasy

  1. Podobnie jak w przypadku wielopoziomowego parkingu wewnętrznego, zaleca się skanowanie od góry do dołu wzdłuż ścieżki wężowej.
  2. Metoda oznaczania punktów kontrolnych jest taka sama jak w scenie parkingu: wybierz punkty kontrolne o współrzędnych bezwzględnych i oznacz kluczowe obszary.

Wchodzenie / wychodzenie przez drzwi

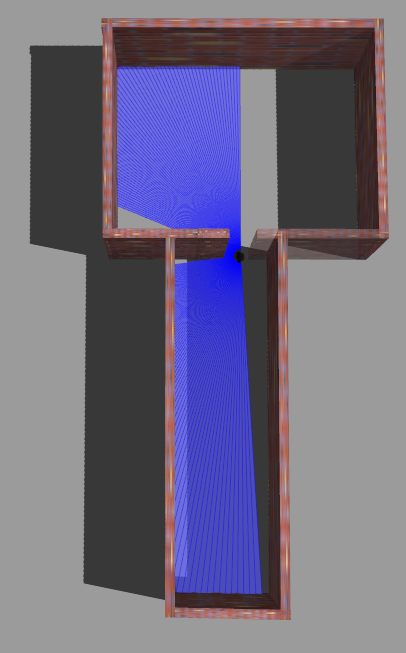
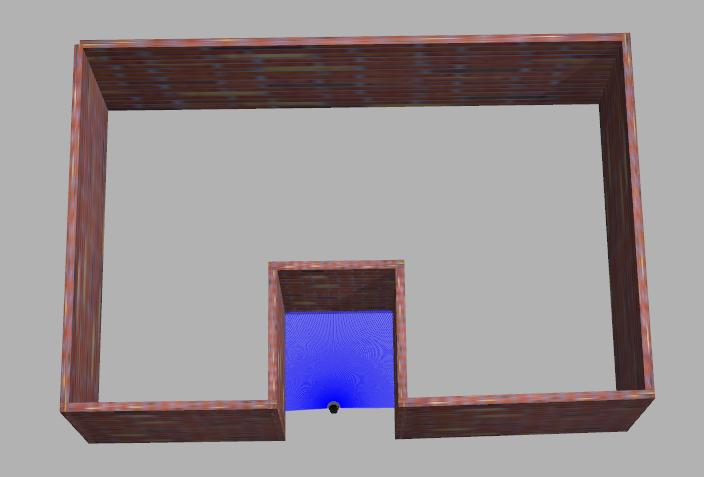
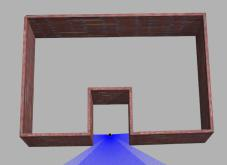
  • Błędny przykład: wejście przez drzwi na wprost powoduje, że chmury punktów LiDAR wewnątrz i na zewnątrz tracą wspólne pole widzenia, przez co giną obiekty odniesienia i dane się przekrzywiają.
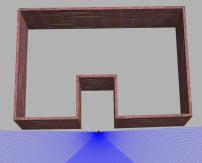
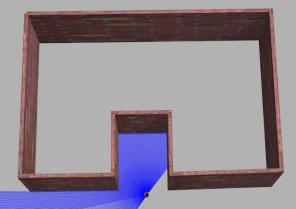
  • Poprawny przykład: wejdź bokiem, tak aby chmura punktów LiDAR wewnątrz miała wspólne pole widzenia z obszarem skanowania przed drzwiami, lepiej łącząc dane wewnętrzne i zewnętrzne.
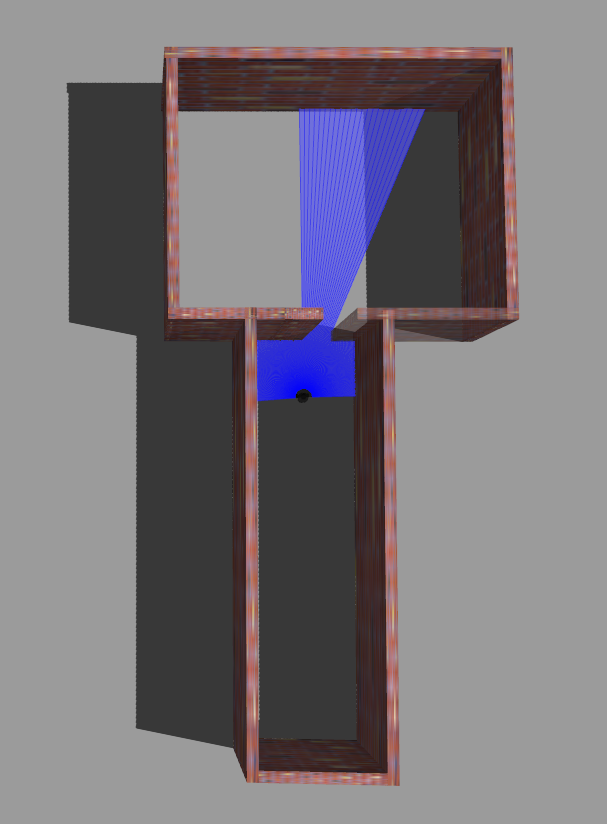
Scena wchodzenia/wychodzenia przez drzwi
Błędny przykład
Błędnie: wejście na wprost
Poprawny przykład
Poprawnie: wejście bokiem

Pokonywanie zakrętów

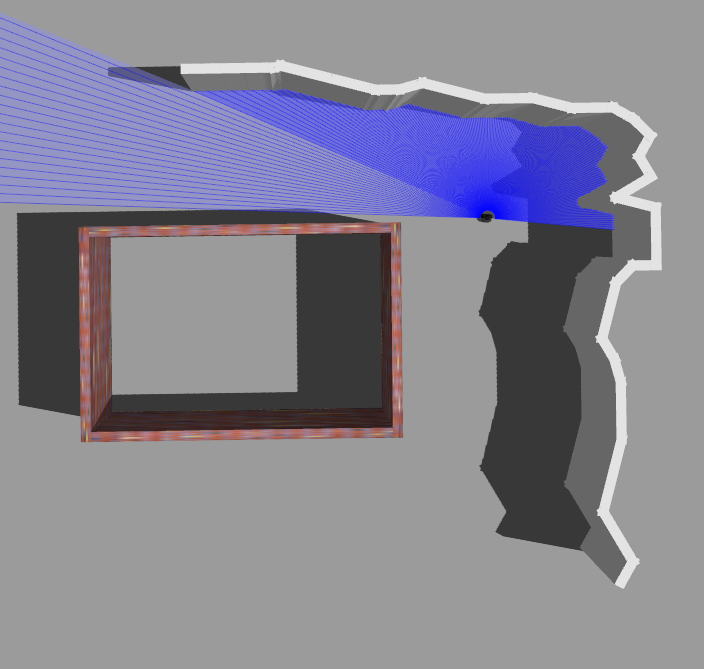
  • Błędny przykład: idąc prosto przed siebie, tracisz widok ściany w lewym dolnym rogu, a chmura punktów LiDAR traci obiekty odniesienia i łatwo staje się niedokładna.
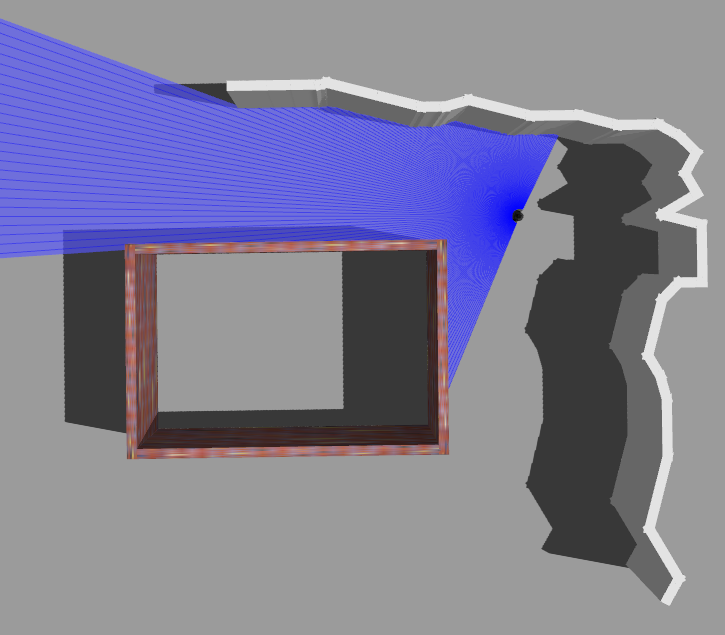
  • Poprawny przykład: na zakręcie obróć się bokiem pod pewnym kątem, tak aby LiDAR mógł jednocześnie zeskanować zarówno ścianę w lewym dolnym rogu, jak i zarys po prawej stronie, lepiej łącząc dane.
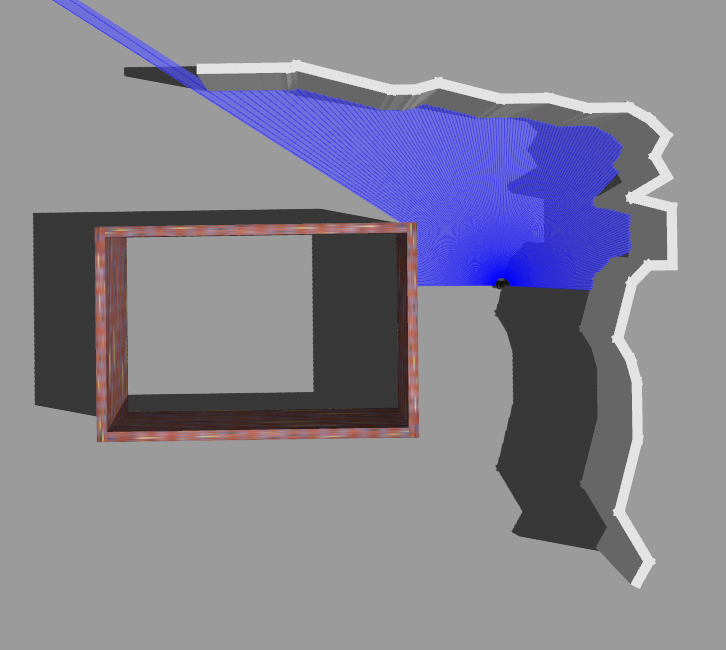
Scena narożnika
Błędnie: idąc prosto przed siebie
Narożnik: niepoprawnie
Błędnie: utrata widoku ściany
Narożnik: poprawnie
Poprawnie: obrót bokiem

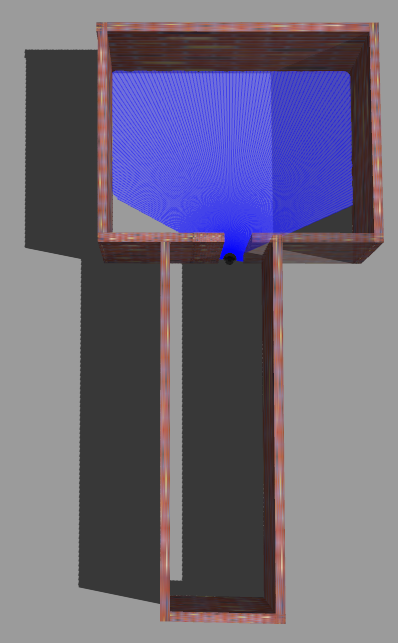
Wchodzenie / wychodzenie z wąskich przestrzeni

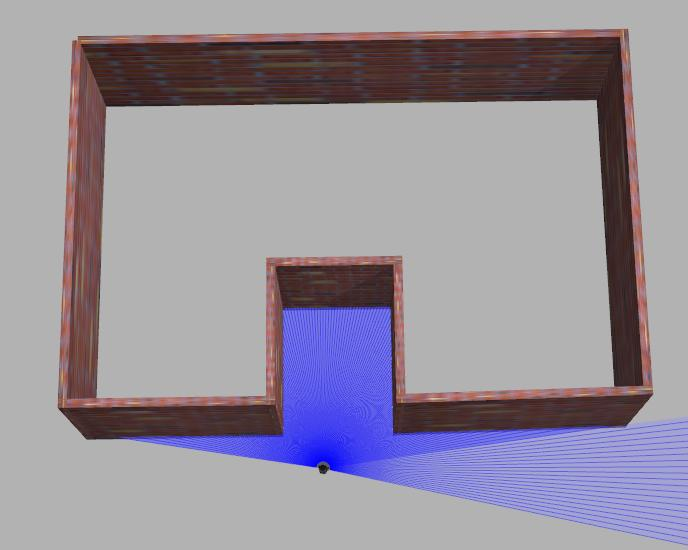
Wychodząc po skanowaniu wąskiej przestrzeni, zaobserwuj, czy podczas skanowania było wystarczająco dużo obiektów odniesienia i czy cechy strukturalne są wyraźne. Jeśli te dwa warunki nie są spełnione, przy wychodzeniu skieruj pole widzenia na obszary o dobrych cechach strukturalnych i unikaj zbyt dużych zmian widoku.

  • Błędny przykład: obrócenie się i wyjście bezpośrednio prowadzi do braku obiektów odniesienia i niewystarczających ograniczeń cech strukturalnych.
  • Poprawny przykład: wycofaj się tyłem lub wyjdź bokiem.
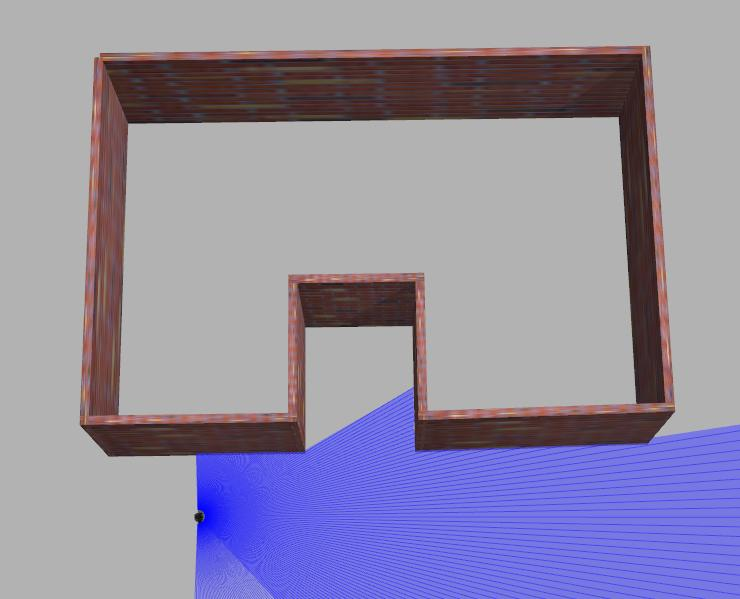
Skanowanie wąskiej przestrzeni
Obserwacja obiektów odniesienia
Wchodzenie w wąską przestrzeń
Wchodzenie do wąskiej przestrzeni
Błędny przykład: odwracanie się i wychodzenie bezpośrednio
Błędny przykład: obrócenie się i wyjście bezpośrednio
Błędny przykład: odwracanie się i wychodzenie bezpośrednio
Błędny przykład: obrócenie się i wyjście bezpośrednio
Poprawny przykład: wycofaj się lub wyjdź bokiem
Poprawny przykład: wycofanie się tyłem lub wyjście bokiem