
Meetpunt
In scènes waar het RTK-signaal verloren gaat (onderdoorgangen, onder viaducten, binnen gebouwen) biedt SLAM-mapping in combinatie met realtime RTK-fusie de mogelijkheid om absolute coördinaten te verkrijgen terwijl de RTK ontgrendeld is. Binnen 50 m nadat de RTK is verbroken, voldoet de L2 Pro aan een horizontale en verticale nauwkeurigheid van <= 5 cm; binnen 100 m voldoet hij aan een horizontale en verticale nauwkeurigheid van <= 10 cm.
Voorwaarden voor de toepassing
- Firmwareversie 2.3.0 of hoger.
- RTK is verbonden.
- De RTK-bronellipsoïde is WGS84 of CGCS2000.
- Loop na de apparaatinitialisatie, met de RTK in de fixed-solution-toestand, een L-vormige route van 10 m × 10 m.
- De route moet een goed RTK-signaal hebben en een fixed solution behouden, waarbij drie zijden van het hele meetgebied worden gedekt.
- De RTK-onderbreking mag niet meer dan 100 m bedragen.
- Deze moet voldoen aan de opnamespecificaties van het apparaat.
Praktijkvoorbeelden
1. Illustratie van een opnamevoorbeeld:
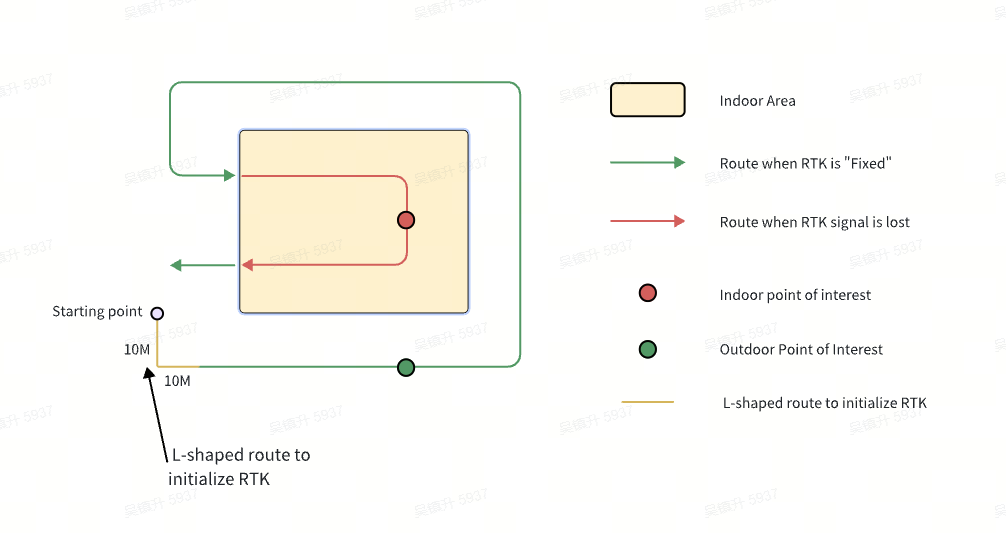
Groen is de route met een RTK fixed solution en rood is de RTK-ontgrendelde toestand. Als de afgelegde afstand tussen het meetpunt en de positie waar de RTK-toestand verandert binnen 50 m ligt, kan de nauwkeurigheid van de absolute coördinaten van het meetpunt binnen 5 cm worden gehouden. Als de afstand langs het afgelegde pad tussen het meetpunt en de positie waar de RTK-toestand verandert binnen 100 m ligt, kan de nauwkeurigheid van de absolute coördinaten van het meetpunt binnen 10 cm worden gehouden.
2. Resultaatbestanden
Ga op de apparaatpagina in LixelGO naar de puntenwolkgegevens om historische projecten te bekijken. Tik op " ... " in de rechterbovenhoek en tik op "Meetpuntbestand downloaden" om de meetpunten measure_points_latest.csv lokaal naar de app te downloaden.
Illustratie:
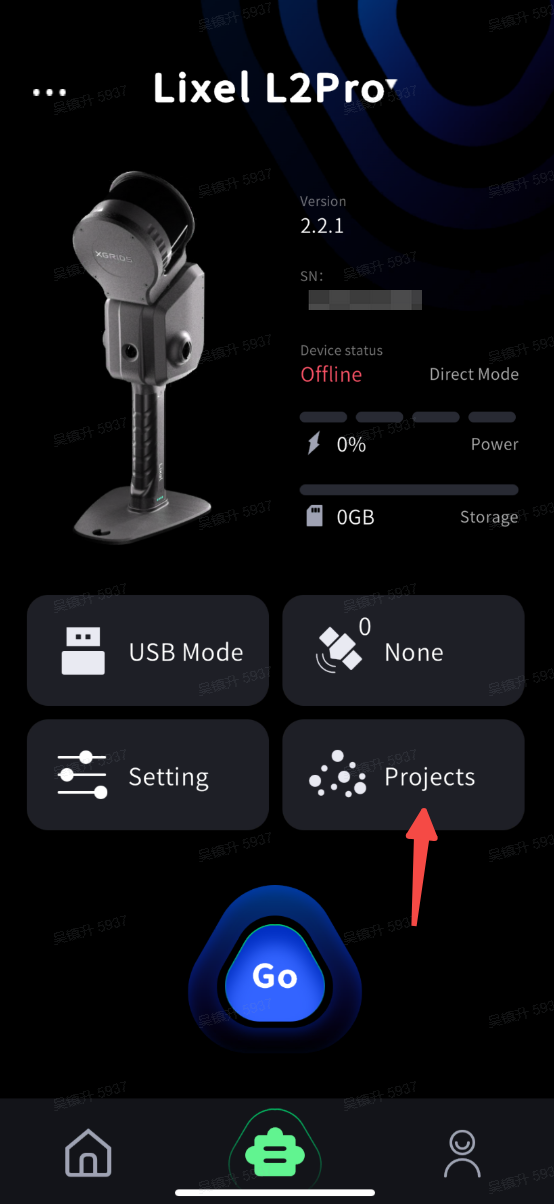
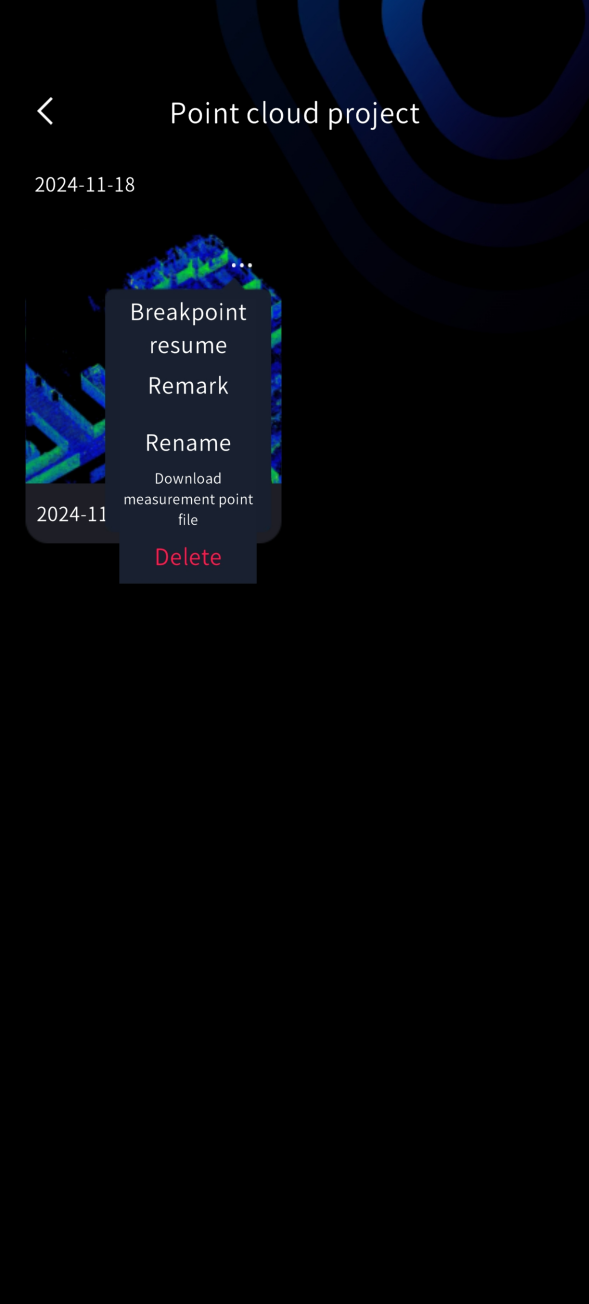
Onder het projectbestand project_data worden twee realtime RTK-meetresultaten opgeslagen: het ene is het realtime meetresultaat en het andere is het resultaat na optimalisatie zodra het scannen is voltooid.
| Bestandspad | Beschrijving |
|---|---|
| /project_data/measure_points.csv | Dit bestand slaat het realtime meetresultaat op, in overeenstemming met wat de app toont. |
| /project_data/measure_points_latest.csv | Dit bestand slaat het meetresultaat op na op de kaart gebaseerde optimalisatie, dat enigszins kan afwijken van wat de app toont. Het meetpuntbestand dat vanuit het puntenwolkproject in de app wordt gedownload, is measure_points_latest.csv. |
measure_points.csv en measure_points_latest.csv hebben dezelfde kop; het verschil is dat measure_points_latest.csv het geoptimaliseerde resultaat is nadat het scannen is voltooid. Het gebruik van het resultaat measure_points_latest.csv wordt aanbevolen. De betekenis van de kopvelden van measure_points.csv staat in de onderstaande tabel:
| #timestamp | Tijdstempel |
|---|---|
| id | ID-nummer |
| type | GNSS-type: wgs84: 2, cgcs2000: 3 |
| label | Naam van het meetpunt |
| B | Breedtegraad (°) |
| L | Lengtegraad (°) |
| H | Geodetische hoogte (m) |
| E | Easting (m) |
| N | Northing (m) |
| Z | Geodetische hoogte (m) |
| undulation | Hoogteafwijking (m) |
| std | Standaarddeviatie van het meetpunt (m) |
| x | Lokale coördinaat x |
| y | Lokale coördinaat y |
| z | Lokale coördinaat z |