Przetwarzanie projektu
Ten rozdział obejmuje przepływ pracy przetwarzania końcowego dla surowych danych skanera, w tym przetwarzanie projektu, scalanie map i weryfikację dokładności.
Przetwarzanie projektu
Przetwarzanie projektu dokonuje przetwarzania końcowego surowych danych z ręcznych skanerów XGRIDS (L2 Pro, L3, K1, K2), aby wytworzyć potrzebne wyniki chmury punktów.
Ustawienia projektu
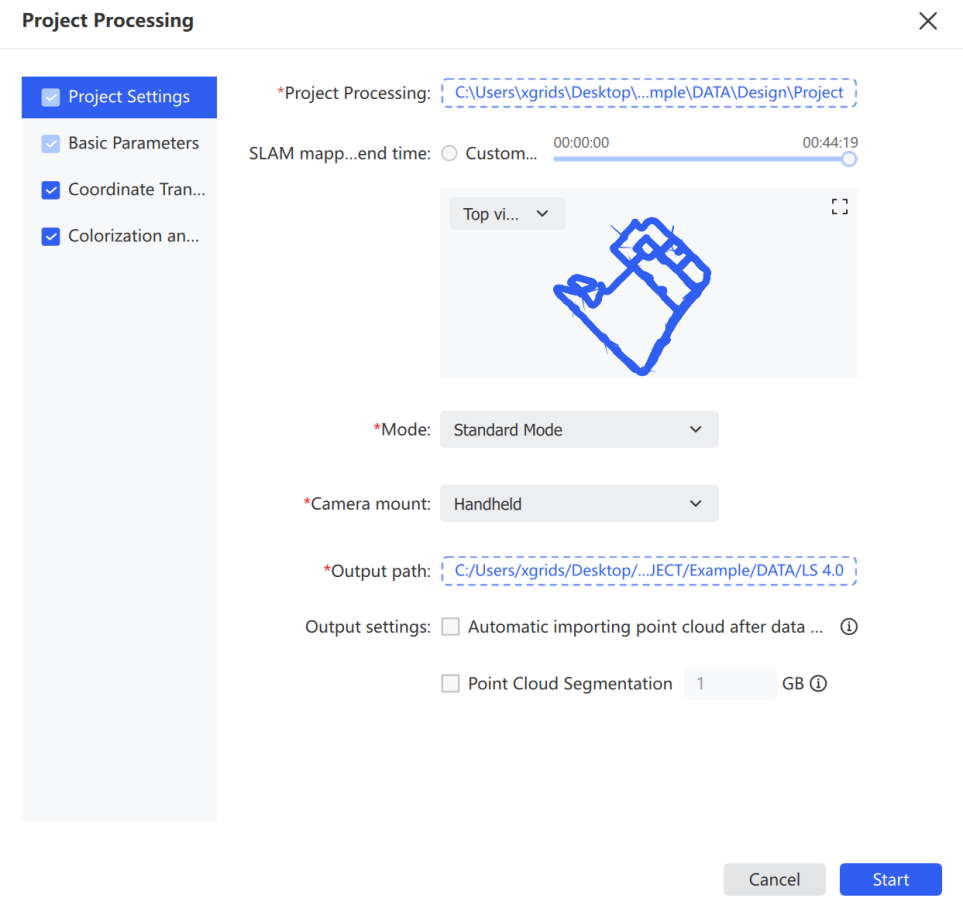
- Kliknij Plik i wybierz dane projektu do przetworzenia. Ścieżka projektu musi wskazywać katalog projektu — folder skopiowany z urządzenia skanującego.
- W Przetwarzaniu projektu potwierdź ścieżkę zaimportowanych danych.
- W razie potrzeby ustaw zakres czasu mapowania. Aby ograniczyć przetwarzanie do określonego okna, przeciągnij oś czasu lub wybierz niestandardowy zakres czasu.
- Wybierz kąt widzenia w obszarze podglądu. Przełączaj między widokami z góry, z przodu i z lewej, aby sprawdzić zakres danych i trajektorię.
- Podgląd obsługuje powiększanie i przesuwanie w celu sprawdzenia szczegółów projektu.
- Wybierz tryb pasujący do sceny projektu.
- Wybierz metodę przenoszenia pasującą do urządzenia rejestrującego.
- Ustaw ścieżkę wyjściową dla wyników przetwarzania.
- Zaznacz Automatycznie wczytaj projekt po przetworzeniu, aby automatycznie wczytać projekt po zakończeniu.
- Zaznacz Segmentacja chmury punktów i ustaw parametr, aby włączyć segmentację.
Uwaga: Przetwarzanie projektu obsługuje wyłącznie dane ręcznych skanerów XGRIDS z oprogramowaniem układowym 3.0.2 lub nowszym. Dane z oprogramowaniem układowym między 2.4.1 a 3.0.2 wymagają Lixel Studio v3.6.1.2; dane z oprogramowaniem układowym między 1.4.0 a 2.4.1 wymagają Lixel Studio v3.3.1.2; dane z oprogramowania układowego starszego niż 1.4.0 wymagają Lixel Studio v2.4.2 lub starszego. W przypadku urządzeń L1 oprogramowanie układowe 1.4.0 i nowsze wymaga Lixel Studio v2.5.2.1.
Opcje trybu:
| Tryb | Przypadek użycia |
|---|---|
| Standardowy | Sceny ogólne |
| Odporny | Sceny wymagające wyższej stabilności przetwarzania |
| Wąska przestrzeń | Ciasne, ograniczone konstrukcyjnie środowiska |
| Pojazd | Rejestracja z pojazdu |
| UAV | Rejestracja z drona |
Metoda montażu: Ręczna, Plecakowa, Pojazdowa, UAV.
Parametry podstawowe
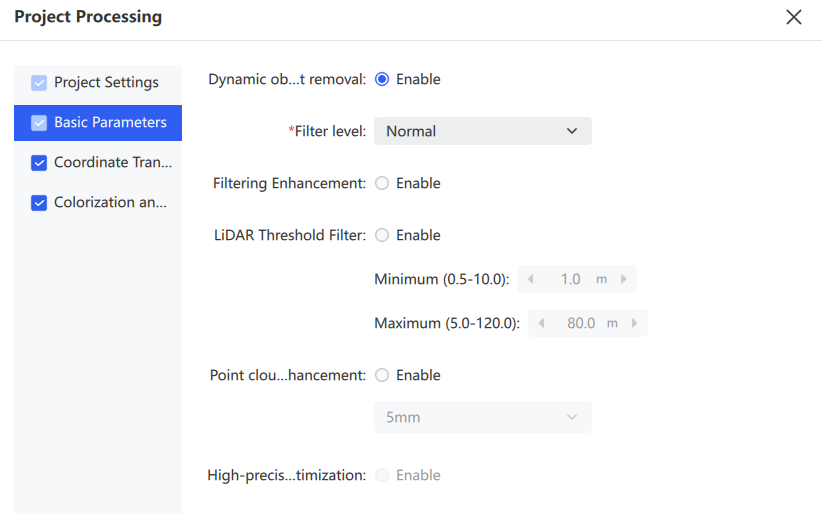
Parametry podstawowe konfigurują opcje optymalizacji chmury punktów podczas przetwarzania — w tym usuwanie obiektów dynamicznych, wzmocnienie filtra, wzmocnienie chmury punktów i optymalizację o wysokiej precyzji — aby poprawić jakość i przydatność wyników.
- Na stronie Przetwarzanie projektu wybierz Parametry podstawowe w lewym panelu.
- Dostosuj parametry w razie potrzeby.
| Parametr | Opis |
|---|---|
| Usuwanie obiektów dynamicznych | Usuwa poruszające się obiekty, takie jak piesi lub pojazdy zarejestrowane podczas skanowania, poprawiając stabilność i czystość wyniku |
| Poziom filtra | Ustawia intensywność usuwania szumów. Wyższy poziom usuwa więcej szumów, ale także więcej szczegółów strukturalnych |
| Wzmocnienie filtra | Dodatkowo wzmacnia filtrowanie, aby ograniczyć wpływ szumów i wartości odstających |
| Filtr progowy LiDAR | Po włączeniu automatycznie odfiltrowuje chmury punktów wykraczające poza granice zakresu na podstawie ustawień |
| Wzmocnienie chmury punktów | Tworzy gęstszą, bardziej jednolitą chmurę punktów kosztem wydajności przetwarzania |
| Optymalizacja o wysokiej precyzji | Dodatkowo optymalizuje jakość chmury punktów i czytelność szczegółów. Wyklucza się wzajemnie z Transformacją współrzędnych |
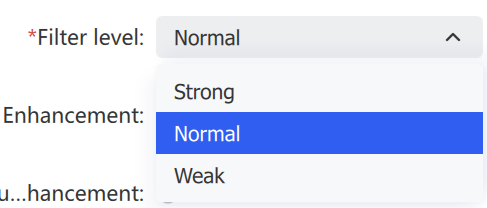
Wyższy poziom odszumiania usuwa więcej szumów, ale także więcej struktury. Poniższe przykłady porównują poziomy filtra.
Barierka 1 (duża gęstość, w pełni zeskanowana):
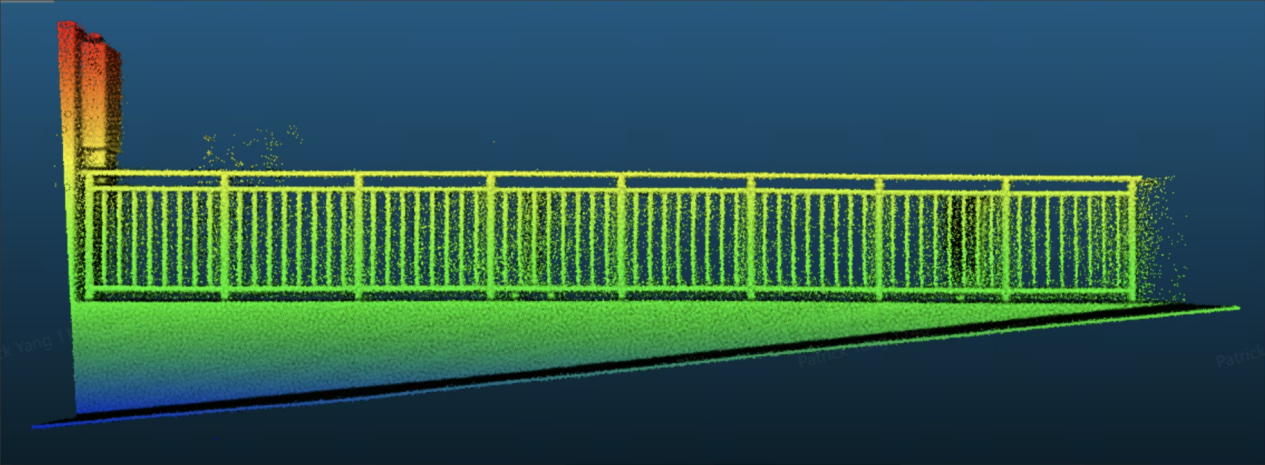
- Silny: Więcej odszumiania, może usunąć część barierki.
- Normalny: Zrównoważone odszumianie, większa część barierki zachowana.
- Słaby: Mniej odszumiania, minimalne uszkodzenie barierki.
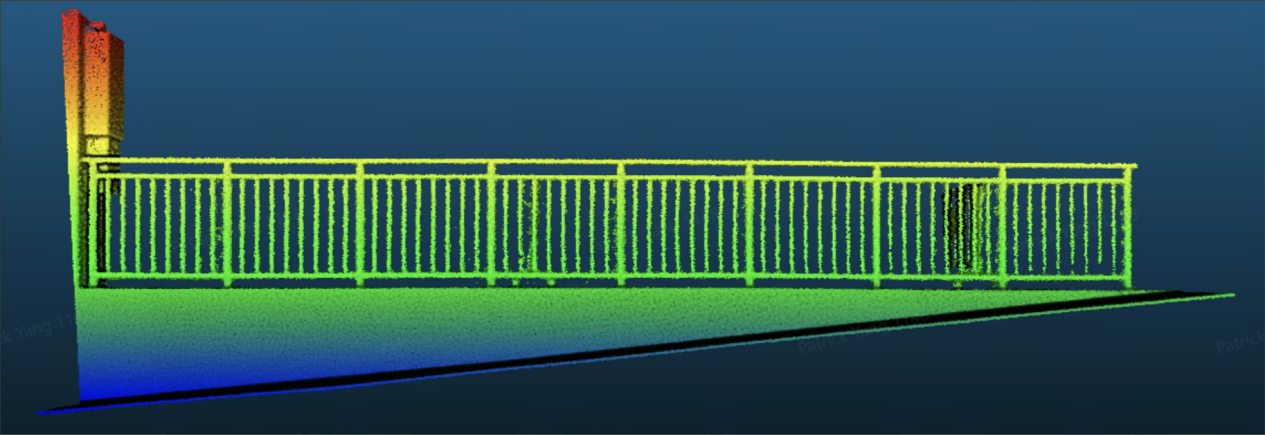
Poziom filtra: Silny
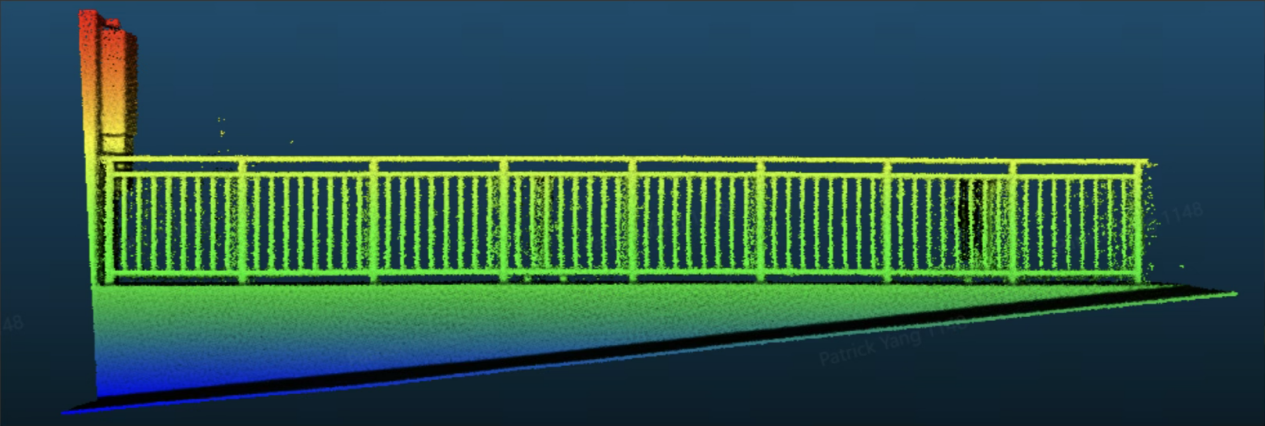
Poziom filtra: Normalny
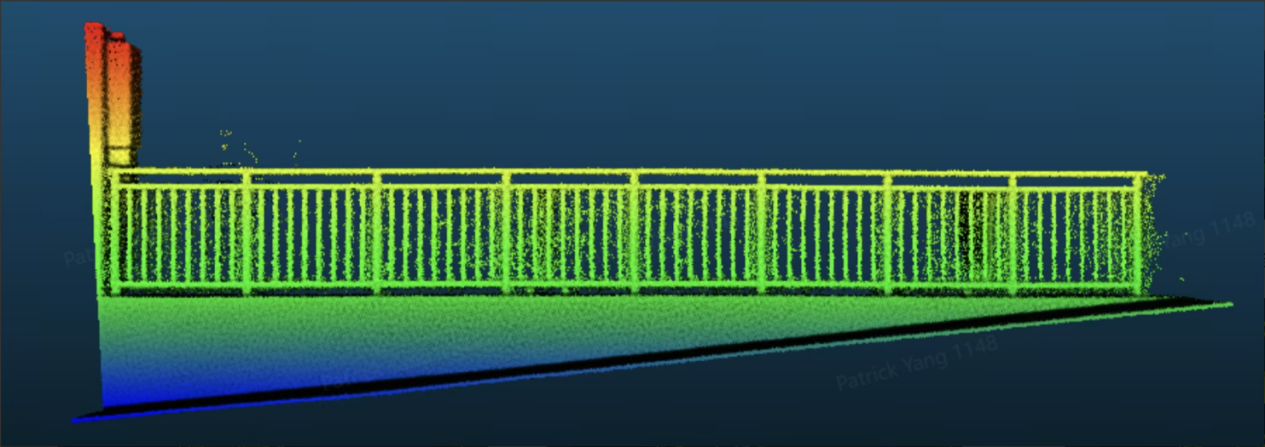
Poziom filtra: Słaby
Barierka 2 (mała gęstość, niepełny szczegół skanu):
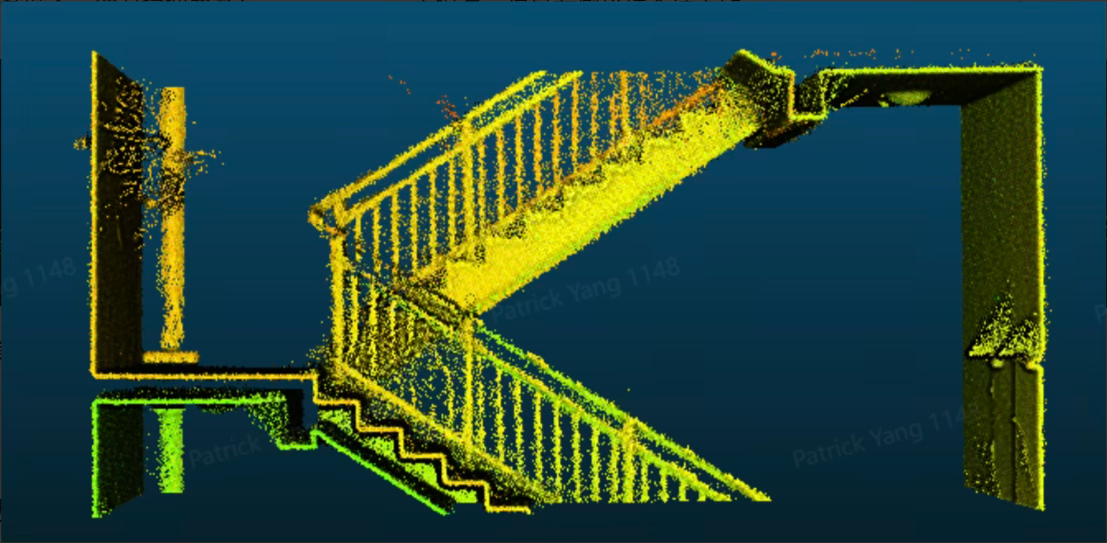
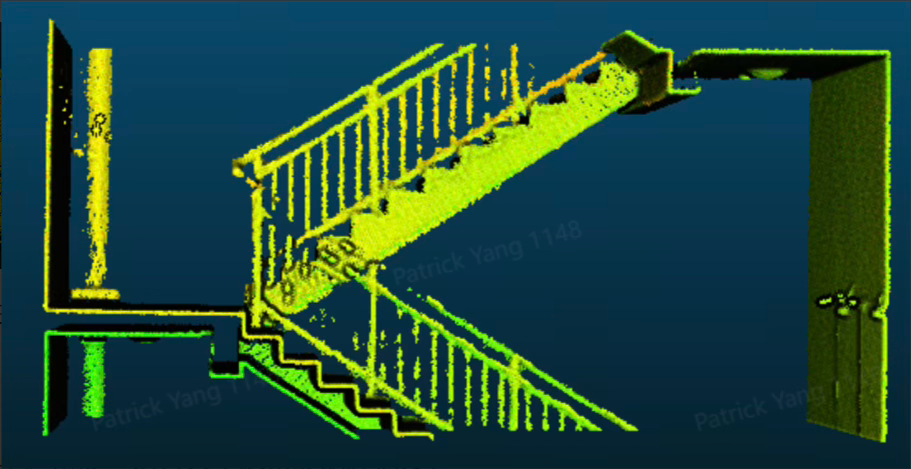
Poziom filtra: Silny
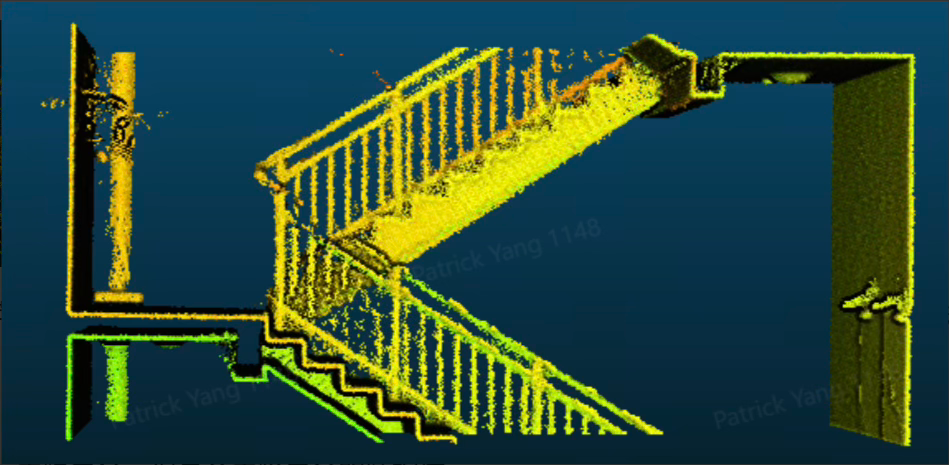
Poziom filtra: Normalny
Poziom filtra: Słaby
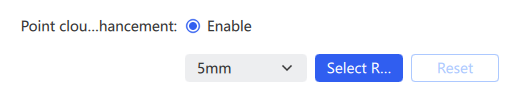
Wzmocnienie chmury punktów: Dostępne w trybach 5 mm i 1 mm dla L2 Pro, L3 i K2 (odstęp punktów ≈ odpowiednio 5 mm lub 1 mm); K1 obsługuje tylko 5 mm. Włączenie tej funkcji zmniejsza wydajność przetwarzania i wymaga odpowiedniego sprzętu, zwłaszcza dla wzmocnienia 1 mm, które potrzebuje wystarczającej ilości miejsca na dysku.
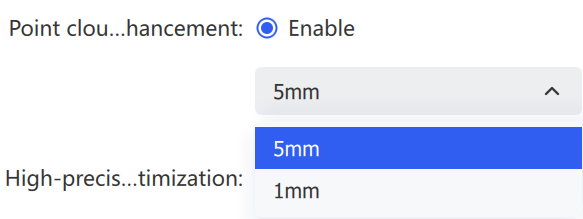
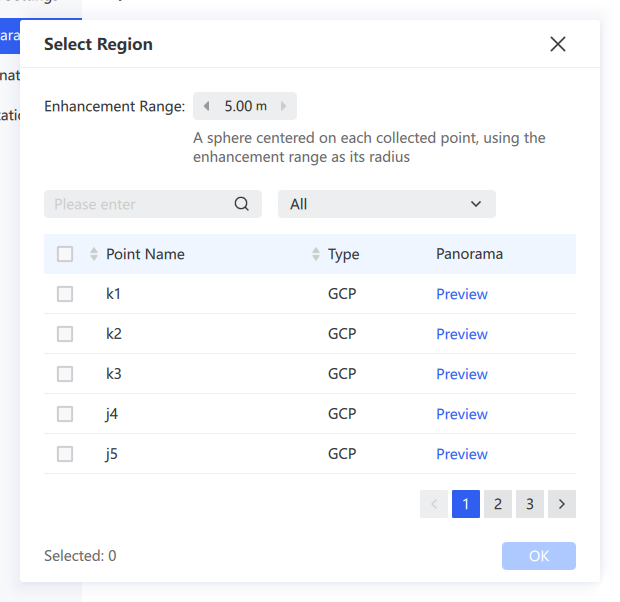
Wybór obszaru: Jeśli w terenie zebrano GCP lub POI, kliknij Wybór obszaru, aby wzmocnić tylko chmurę punktów w określonych zakresach punktów.
Zakres wzmocnienia: Dostosuj rozmiar lokalnego zakresu wzmocnienia, obecnie 1–5 m.
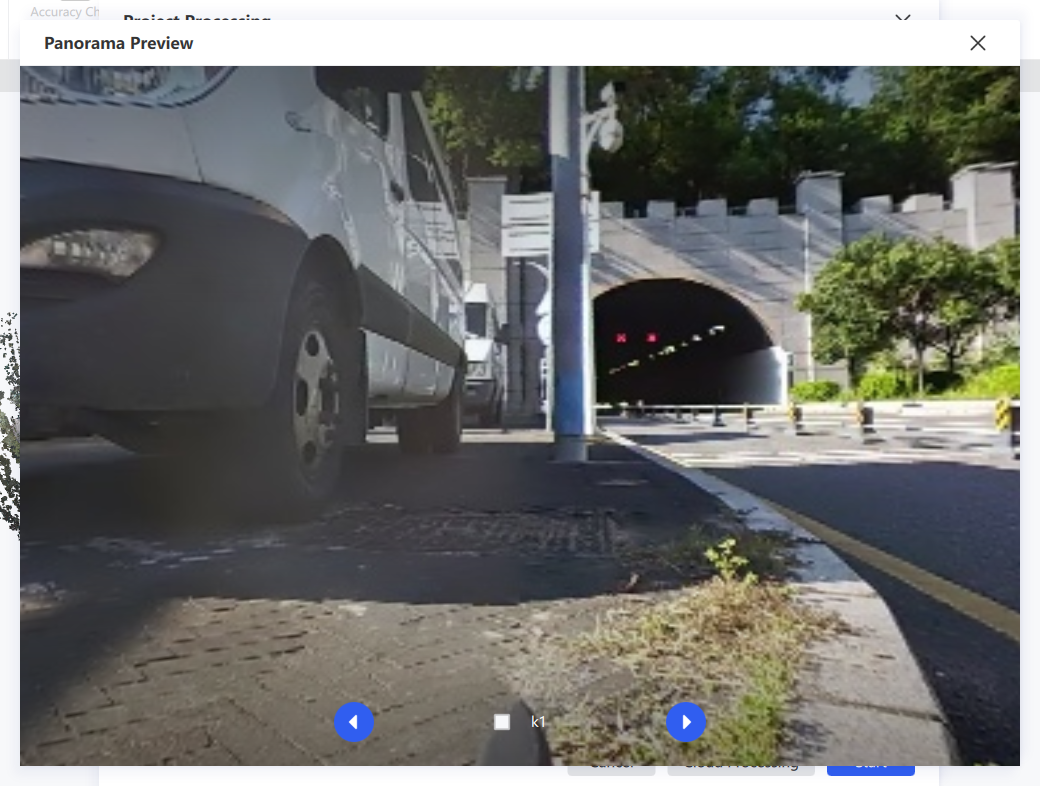
Podgląd: Kliknij Podgląd, aby wyświetlić obraz panoramiczny każdego punktu, co ułatwia potwierdzenie lokalizacji każdego GCP lub POI.
Uwaga: Lokalnie wzmacniane są tylko wybrane punkty. Aby przywrócić globalne wzmocnienie chmury punktów, kliknij Resetuj.
Transformacja współrzędnych
Konwertuj zeskanowane chmury punktów z oryginalnego układu współrzędnych do docelowego układu współrzędnych. Zaimportuj plik punktów kontrolnych, wybierz źródło danych GNSS, ustaw układy źródłowy i docelowy oraz zakończ transformację poprzez dopasowanie punktów kontrolnych. Obsługiwane są zarówno predefiniowane, jak i niestandardowe układy współrzędnych.
- Na stronie Przetwarzanie projektu wybierz Transformacja współrzędnych w lewym panelu.
- Zaimportuj plik punktów kontrolnych. W razie potrzeby skonfiguruj Pomiń wiersze i Separator. Zaznacz GNSS, aby użyć danych GNSS.
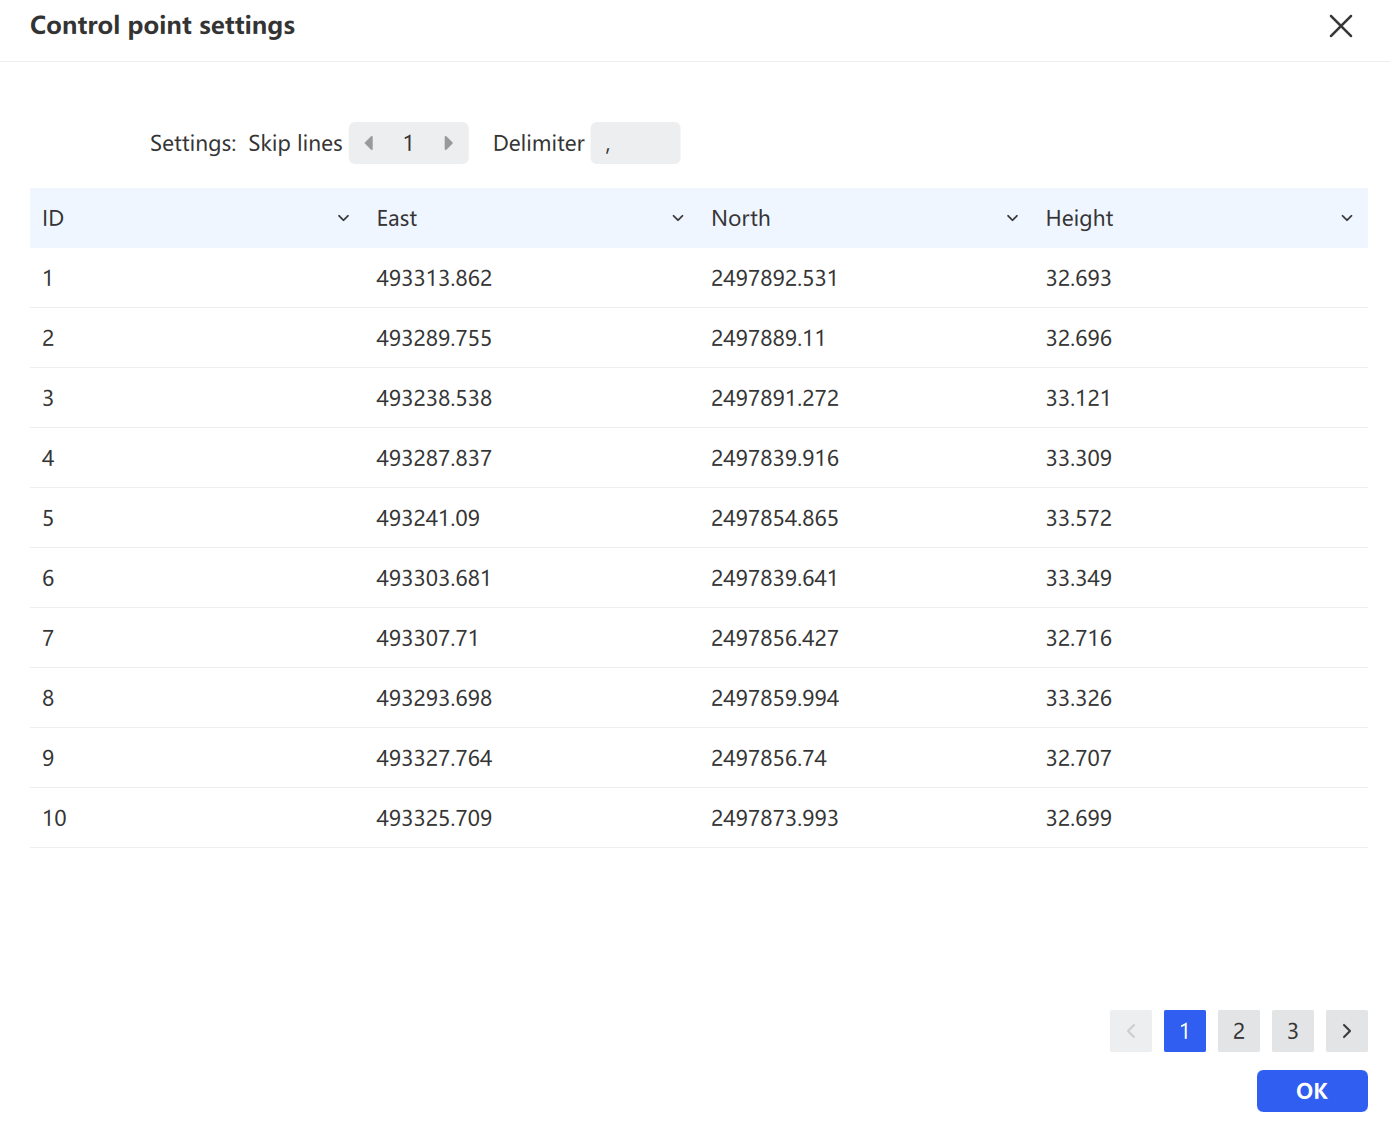
- Wybierz źródło danych GNSS — automatyczne wykrywanie z modułu RTK lub plik GNSS.
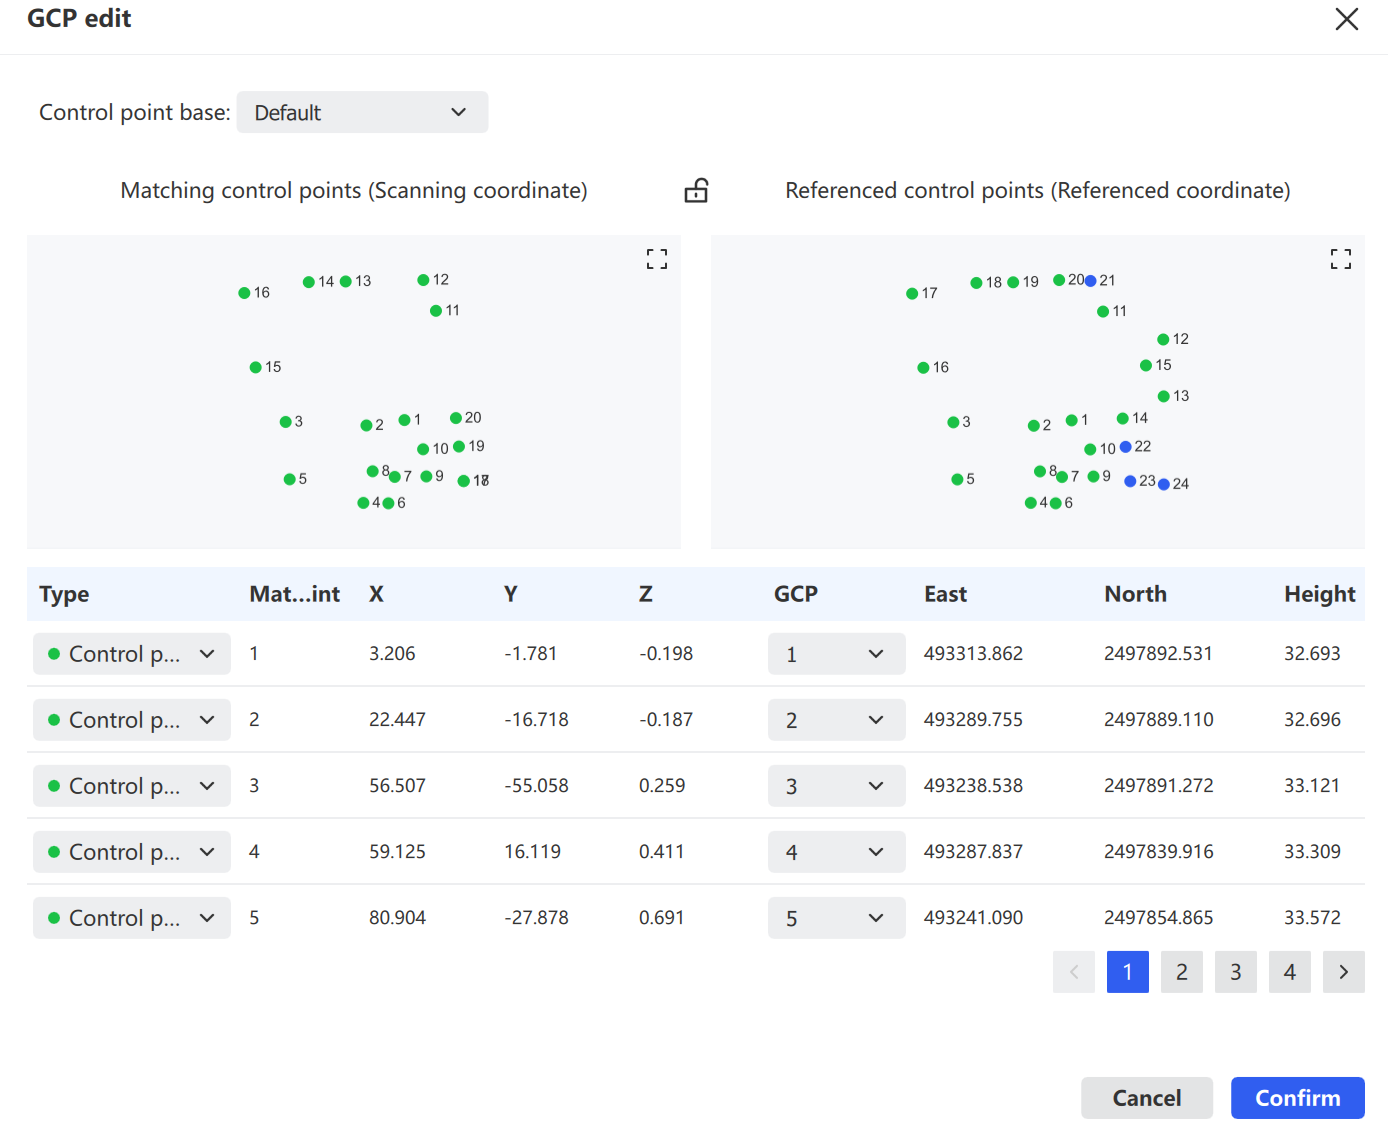
- Aby dopasować zeskanowane punkty kontrolne do lokalnych odniesień, kliknij Edytuj GCP. W edytorze GCP lewy panel pokazuje zeskanowane punkty kontrolne, a prawy panel pokazuje lokalne punkty odniesienia. Użyj listy na dole, aby przypisać odpowiedniości, a następnie kliknij Potwierdź, aby zapisać.
Moduł RTK: Ustaw dokładność poziomą, liczbę satelitów i maksymalne pochylenie oraz wybierz typ montażu RTK (Domyślny lub Niestandardowy).
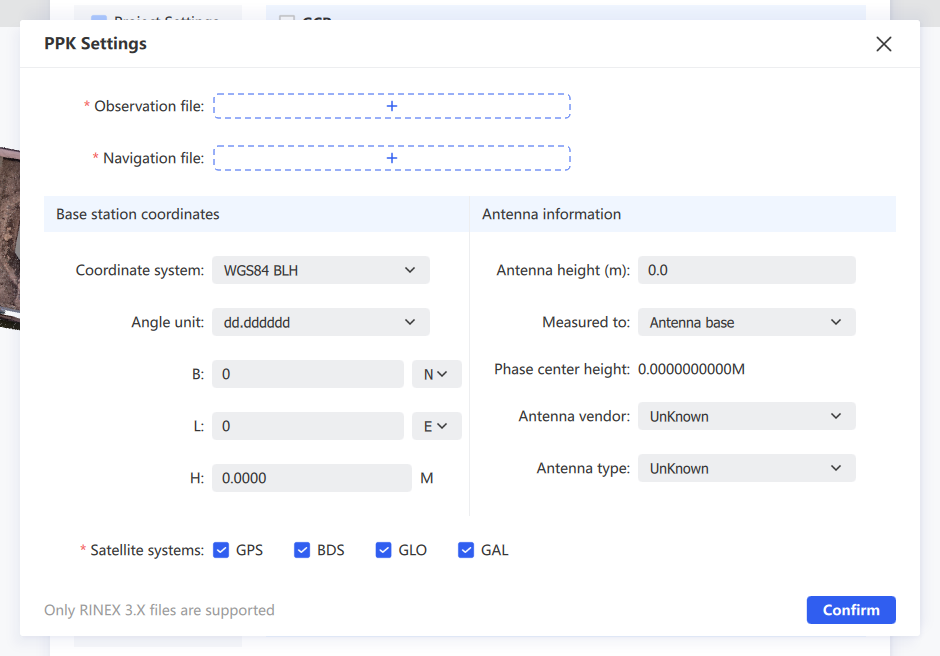
Moduł PPK: Wykorzystuje wyniki PPK, aby umożliwić optymalizację PPK-SLAM i transformację współrzędnych, gdy dane trajektorii są prawidłowe. Tylko RINEX 3.0 i nowszy. W przypadku danych zarejestrowanych w trybie PPK moduł GNSS automatycznie wybiera PPK podczas przetwarzania końcowego — kliknij Ustawienia PPK, wczytaj pliki obserwacji i nawigacji, dostosuj informacje o stacji bazowej, wybierz systemy satelitarne i kliknij Oblicz.
Uwaga: Współrzędne stacji bazowej w plikach obserwacji z krótkich sesji stacji bazowej często zawierają pewien błąd. Aby zapewnić dokładność rozwiązania PPK, najpierw potwierdź, że współrzędne stacji bazowej są prawidłowe.
Plik GNSS: Użyj oprogramowania innej firmy do transformacji współrzędnych do docelowego układu lokalnego.
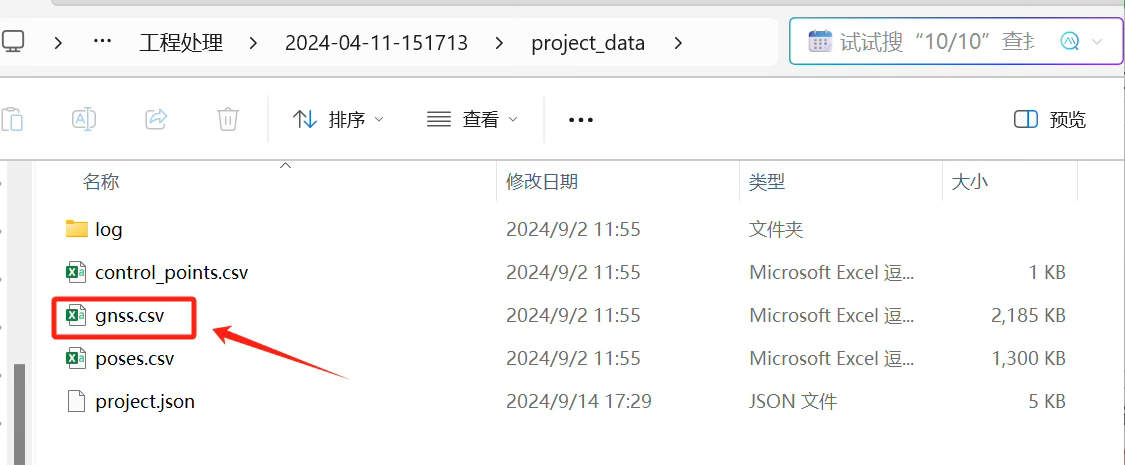
- Skopiuj
gnss.csvz zapisów urządzenia w projekcie.
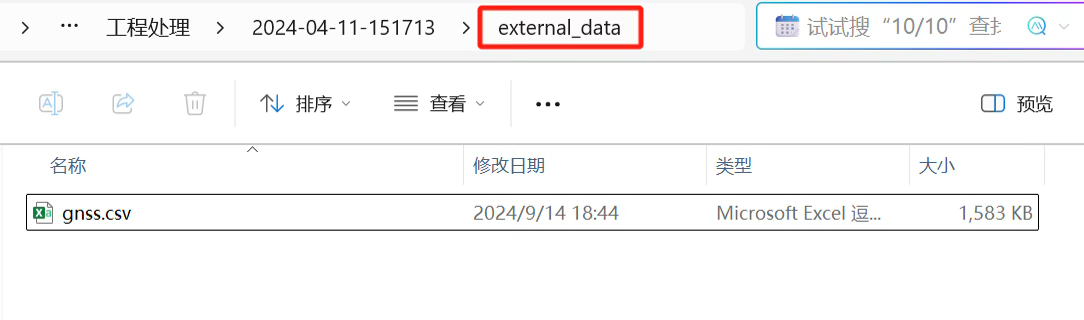
- Przekształć go w oprogramowaniu innej firmy, a następnie zapisz wynik z powrotem do folderu
external_dataprojektu.
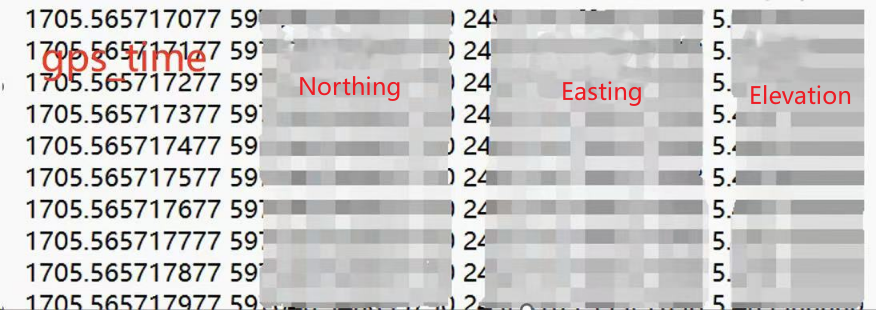
- Zaznacz GNSS i wybierz Plik GNSS. Oprogramowanie odczyta plik z
external_data. Wymagany format to: gps_time, Northing, Easting, Elevation.
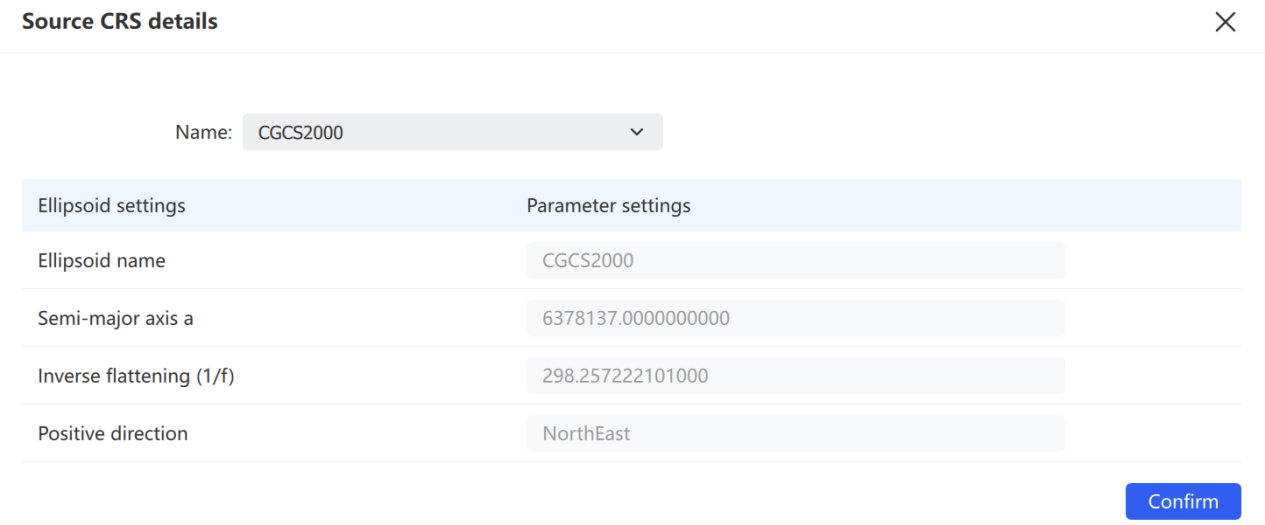
- Przejrzyj źródłowy układ współrzędnych i kliknij Szczegóły, aby wyświetlić jego parametry.
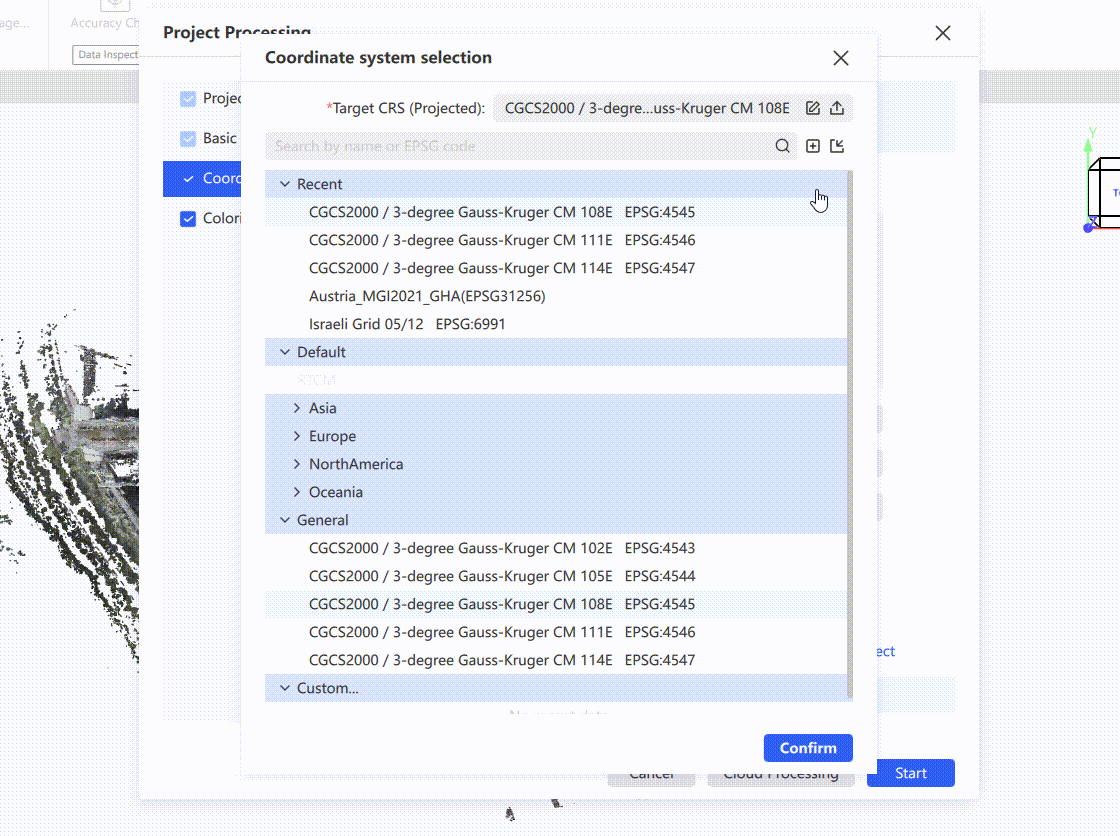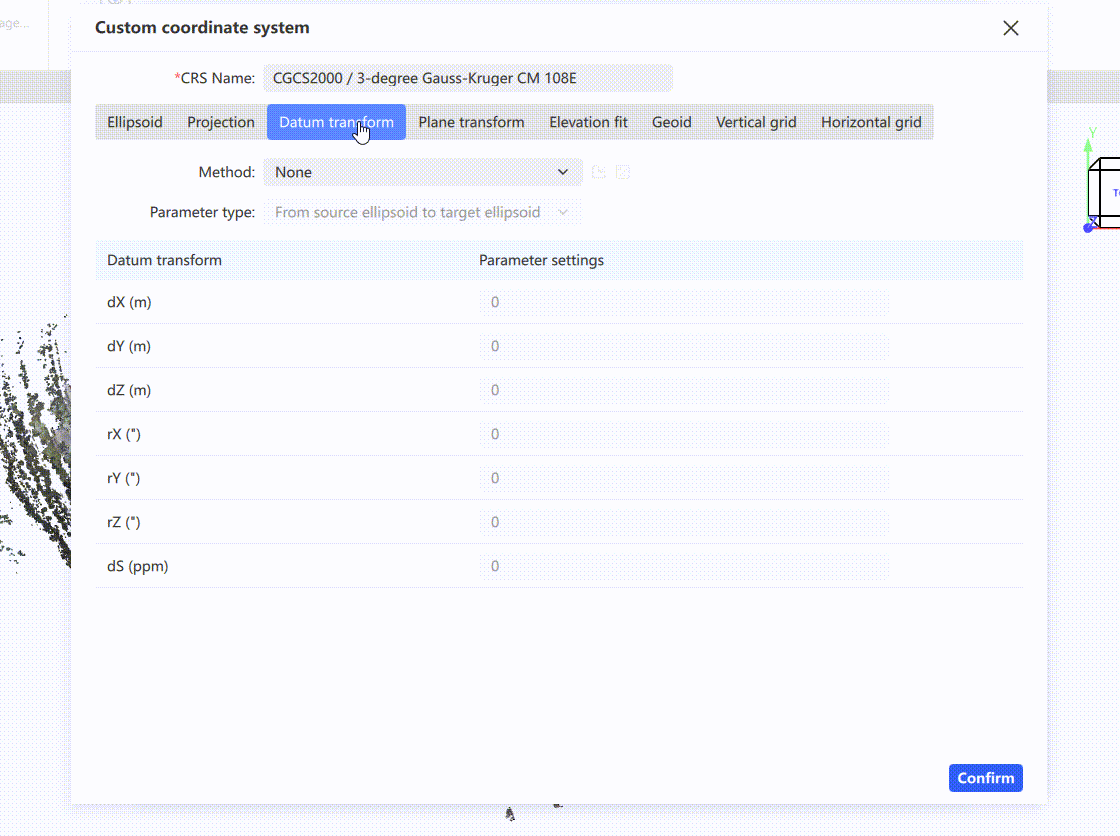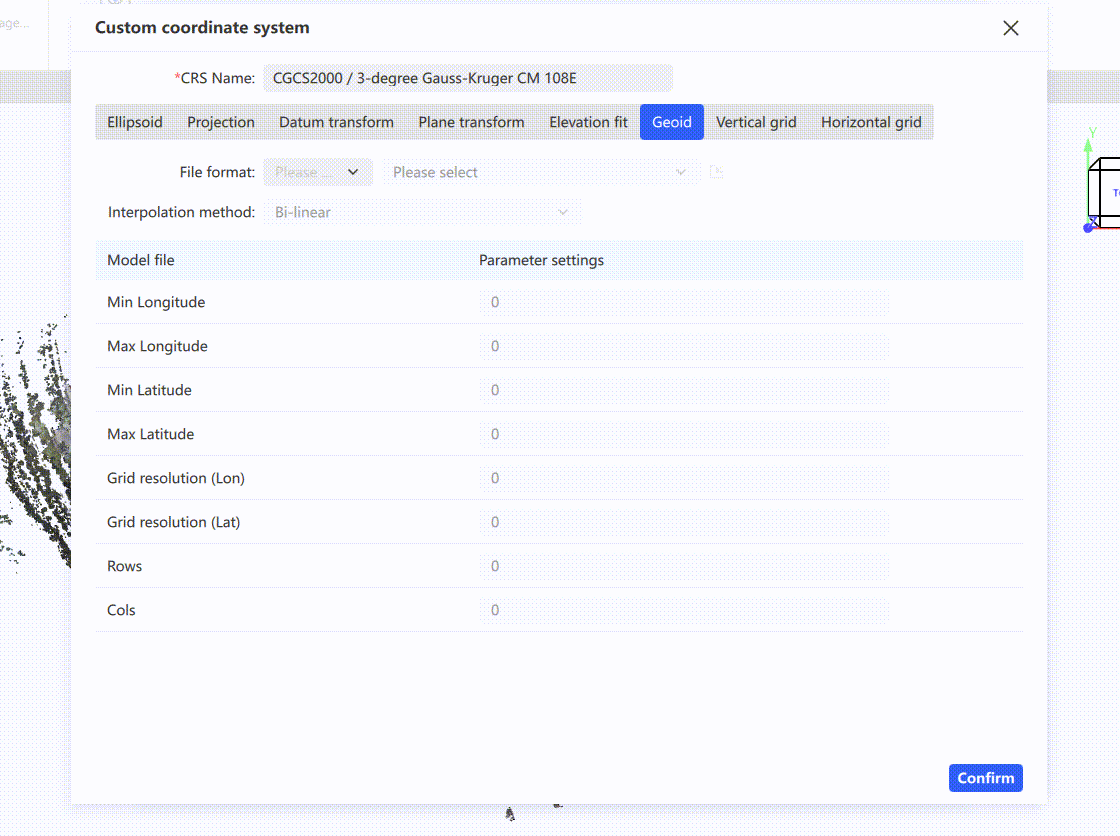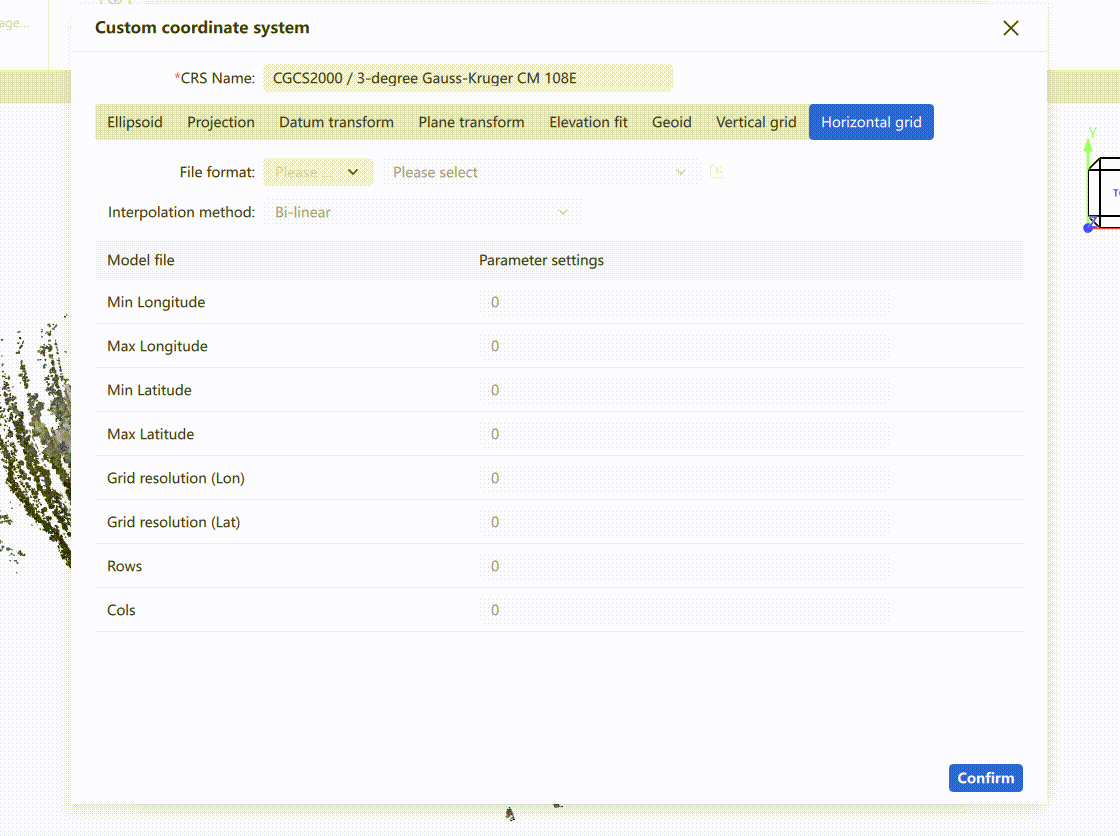
- Kliknij docelowy układ współrzędnych, aby otworzyć selektor. Wybierz predefiniowany lub kliknij +, aby zdefiniować niestandardowy układ (elipsoida, odwzorowanie, transformacja układu odniesienia, transformacja płaska, dopasowanie wysokości, geoida, siatka pionowa, siatka pozioma).
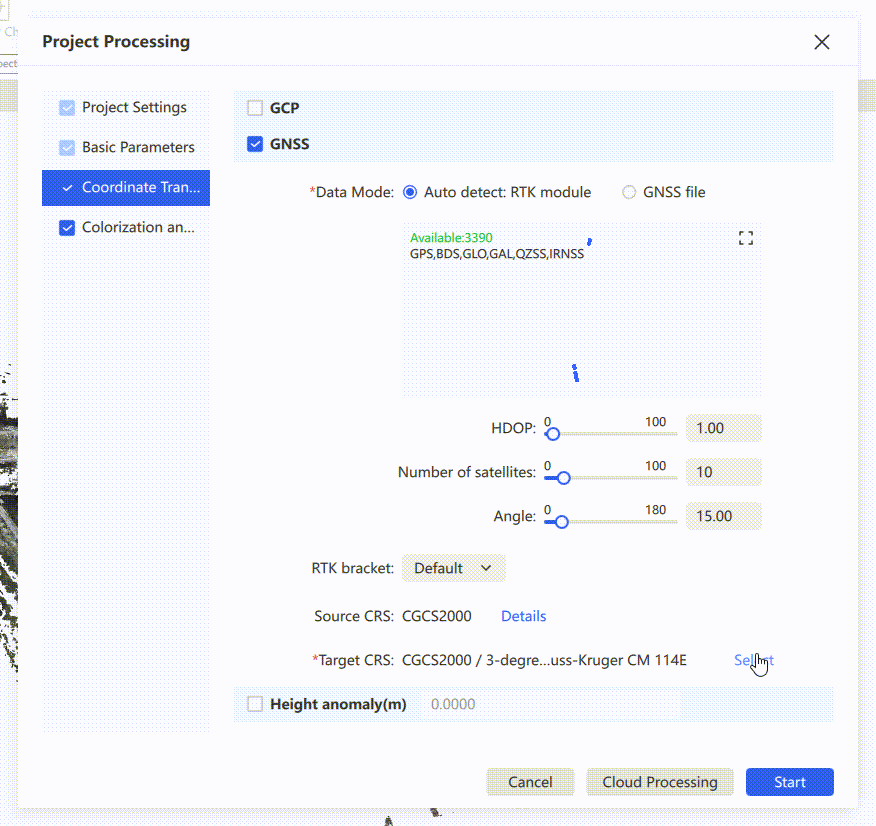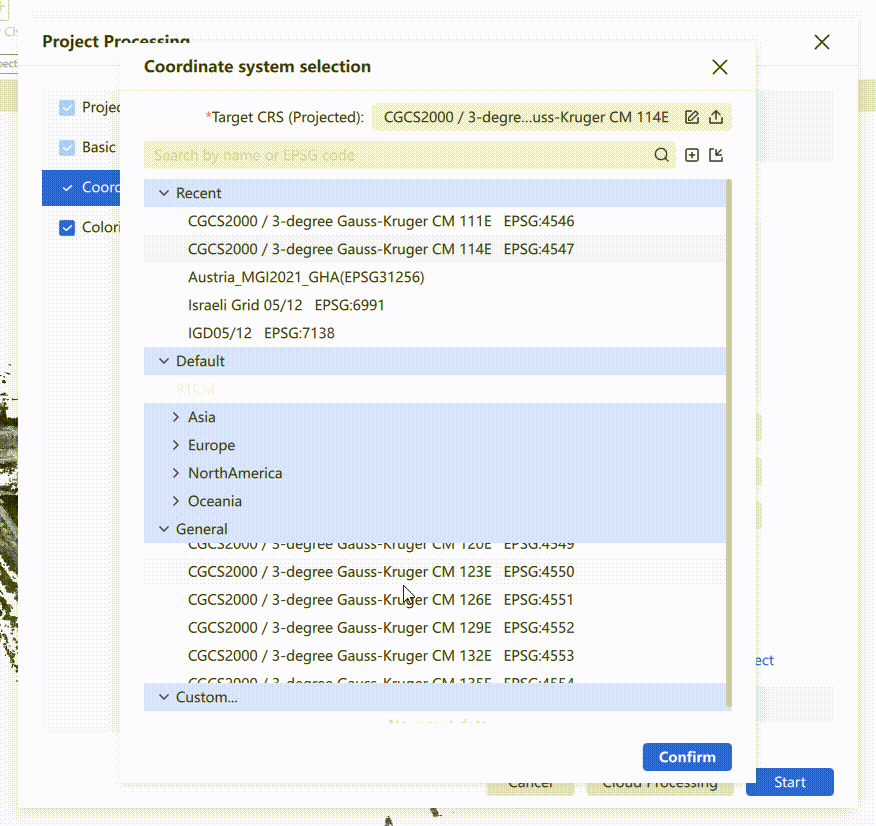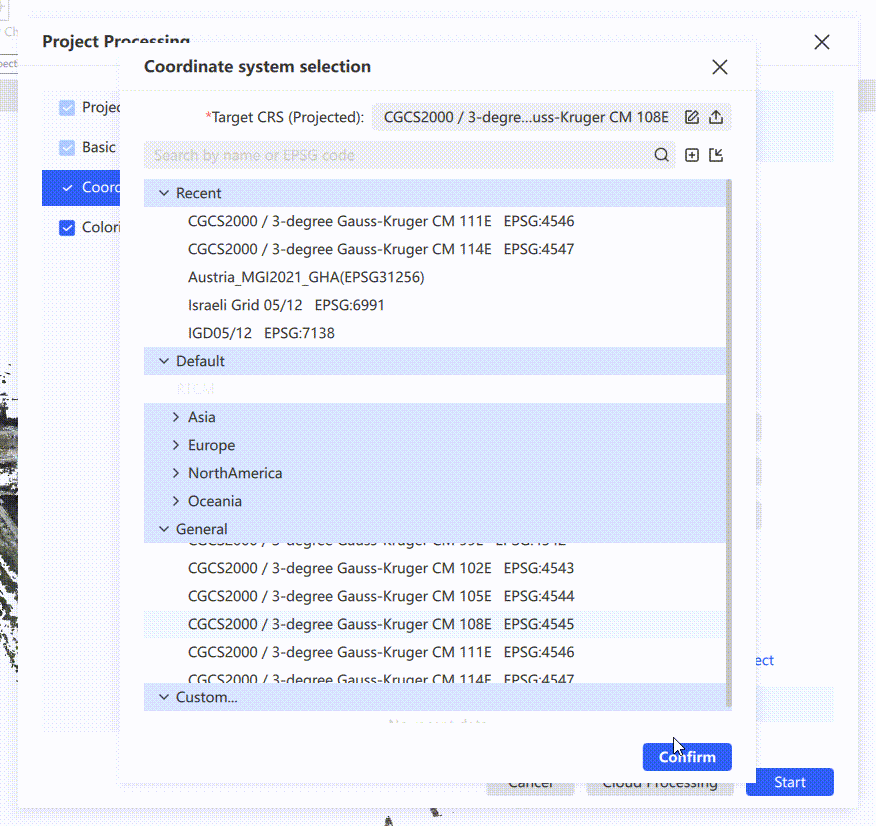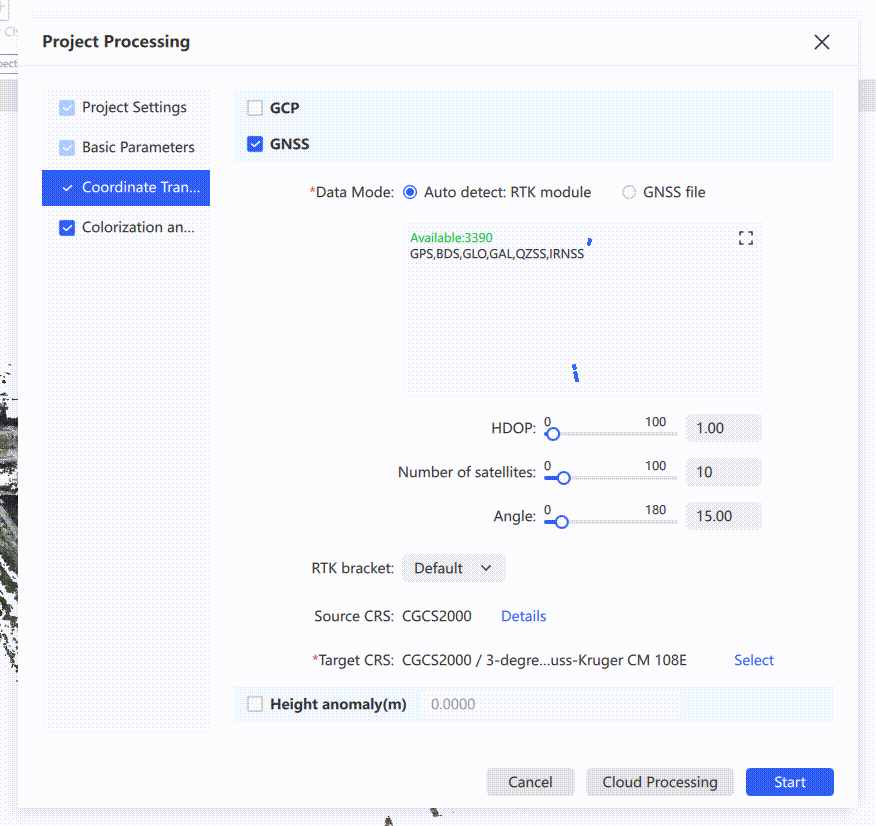
- Aby zastosować korektę anomalii wysokości, zaznacz Anomalia wysokości i wprowadź wartość.
- Kliknij Rozpocznij, aby uruchomić transformację, lub Anuluj, aby odrzucić.
Uwaga: Podczas jednoczesnego używania GCP i GNSS upewnij się, że wartość rzeczywista GCP oraz docelowy układ współrzędnych wybrany dla GNSS to ten sam układ współrzędnych. W przypadku korzystania z anomalii wysokości oprogramowanie najpierw stosuje ograniczenia punktów kontrolnych, a następnie anomalię wysokości, dlatego w raporcie punktów kontrolnych wartość Z współrzędnych rzeczywistych i wartość Z współrzędnych przekształconych będą się różnić o wartość anomalii wysokości.
Kolorowanie i siatka
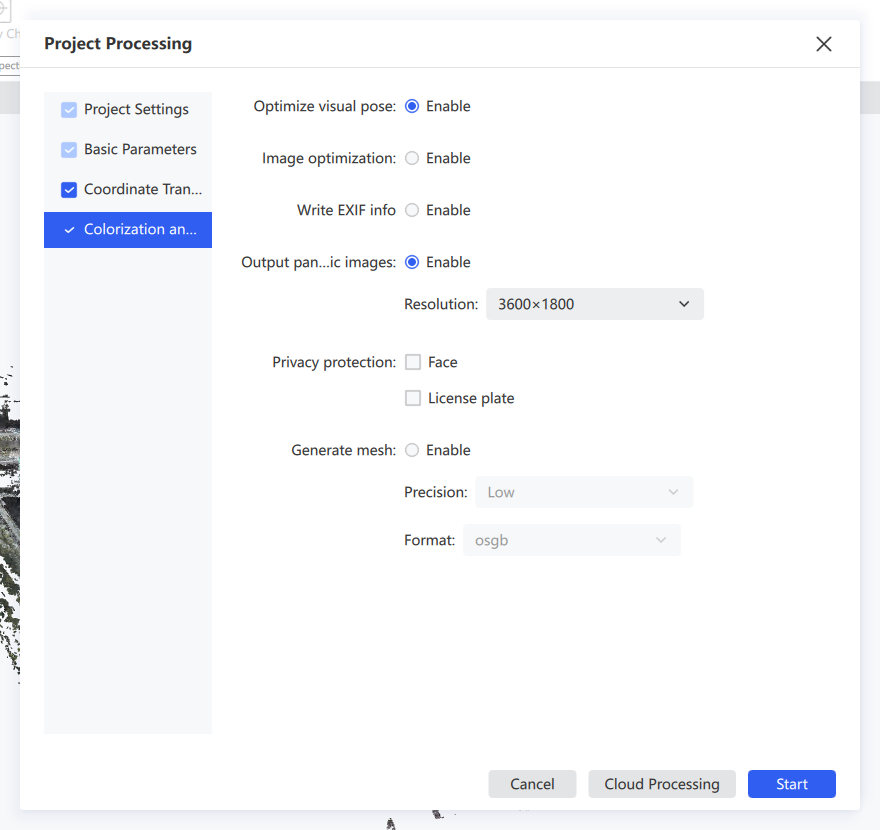
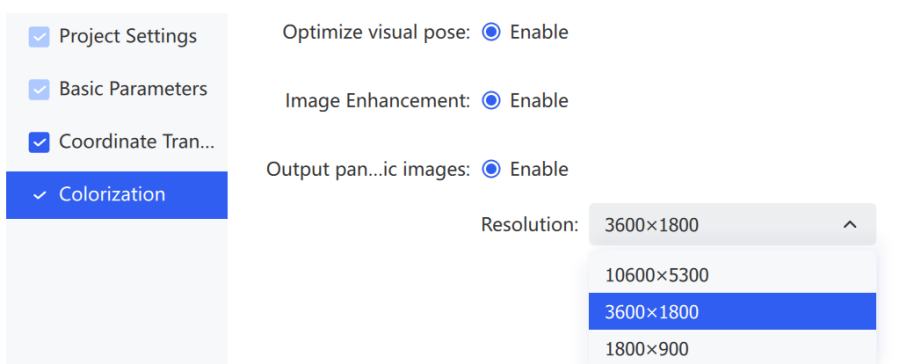
Konfiguruje wizualny wynik przetwarzania projektu, w tym zoptymalizowaną pozę wizualną, wyjście obrazu panoramicznego oraz generowanie siatki z odpowiednią rozdzielczością i formatem.
| Parametr | Opis |
|---|---|
| Optymalizuj pozę wizualną | Poprawia jakość kolorowania w obszarach bogatych w teksturę |
| Optymalizacja obrazu | Poprawia jakość kolorowania w scenach o słabym oświetleniu |
| Zapisuj informacje EXIF | Po włączeniu zapisuje producenta aparatu i model aparatu do zdjęć typu rybie oko |
| Generuj obrazy panoramiczne | Generuje panoramy wraz z wynikami przetwarzania |
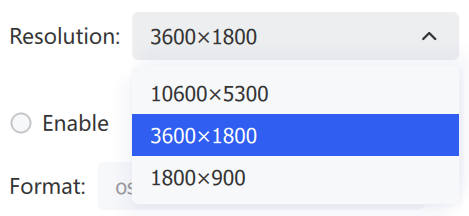
| Rozdzielczość | Ustawia rozdzielczość wyjściową panoramy |
| Ochrona prywatności | Po włączeniu automatycznie rozmywa twarze i tablice rejestracyjne na obrazach panoramicznych |
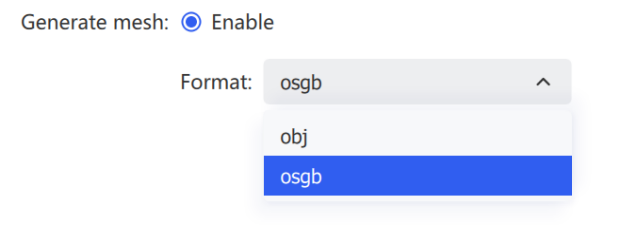
| Generuj siatkę | Generuje model siatki z precyzją niską, średnią lub wysoką oraz obsługuje eksport do .obj lub .osgb |
Scalanie map
Scalanie map łączy wiele zestawów danych chmury punktów w jedną mapę.
Aby scalanie było udane, sąsiednie mapy muszą mieć prawidłowe połączenie:
- Sąsiednie projekty muszą się pokrywać na co najmniej 15 m (zalecane 15–30 m), a pokrywające się ścieżki muszą pozostać wzajemnie widoczne. Planuj pokrycia w scenach bogatych w cechy charakterystyczne i unikaj otwartych terenów, długich korytarzy oraz gładkich tuneli.
- W przypadku scalania opartego na RTK dane RTK muszą być prawidłowe dla każdego projektu.
- W przypadku scalania opartego na punktach połączenia sąsiednie mapy muszą mieć co najmniej jeden punkt połączenia o pasującej nazwie (punkt kontrolny zebrany w terenie) w obszarze pokrycia, a nazwy punktów kontrolnych nie mogą się powtarzać między projektami.
Ograniczenia scalania:
- Jednocześnie można scalić maksymalnie 10 map, a każda sesja rejestracji musi trwać mniej niż 20 minut.
- Po pomyślnym scaleniu wyprowadzana jest pojedyncza kompletna chmura punktów całej mapy. Gdy pojedynczy plik LAS przekracza 180 GB, jest automatycznie dzielony na wiele plików LAS.
- Scalanie obsługuje tylko dane z tego samego typu urządzenia.
Uwaga: Jeśli wymagana jest transformacja współrzędnych, wszystkie mapy muszą mieć prawidłowe połączenia (punkty połączenia lub ciągły skan), a we wszystkich mapach musi istnieć co najmniej 3 bezwzględne punkty kontrolne (niewspółliniowe).
Ustawienia projektu
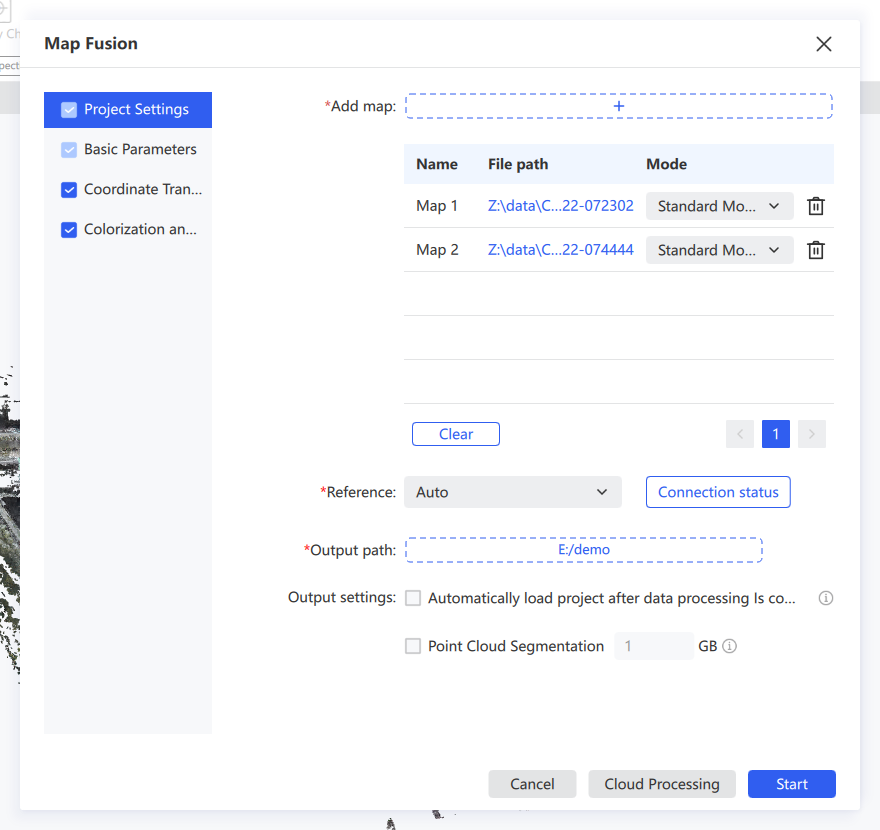
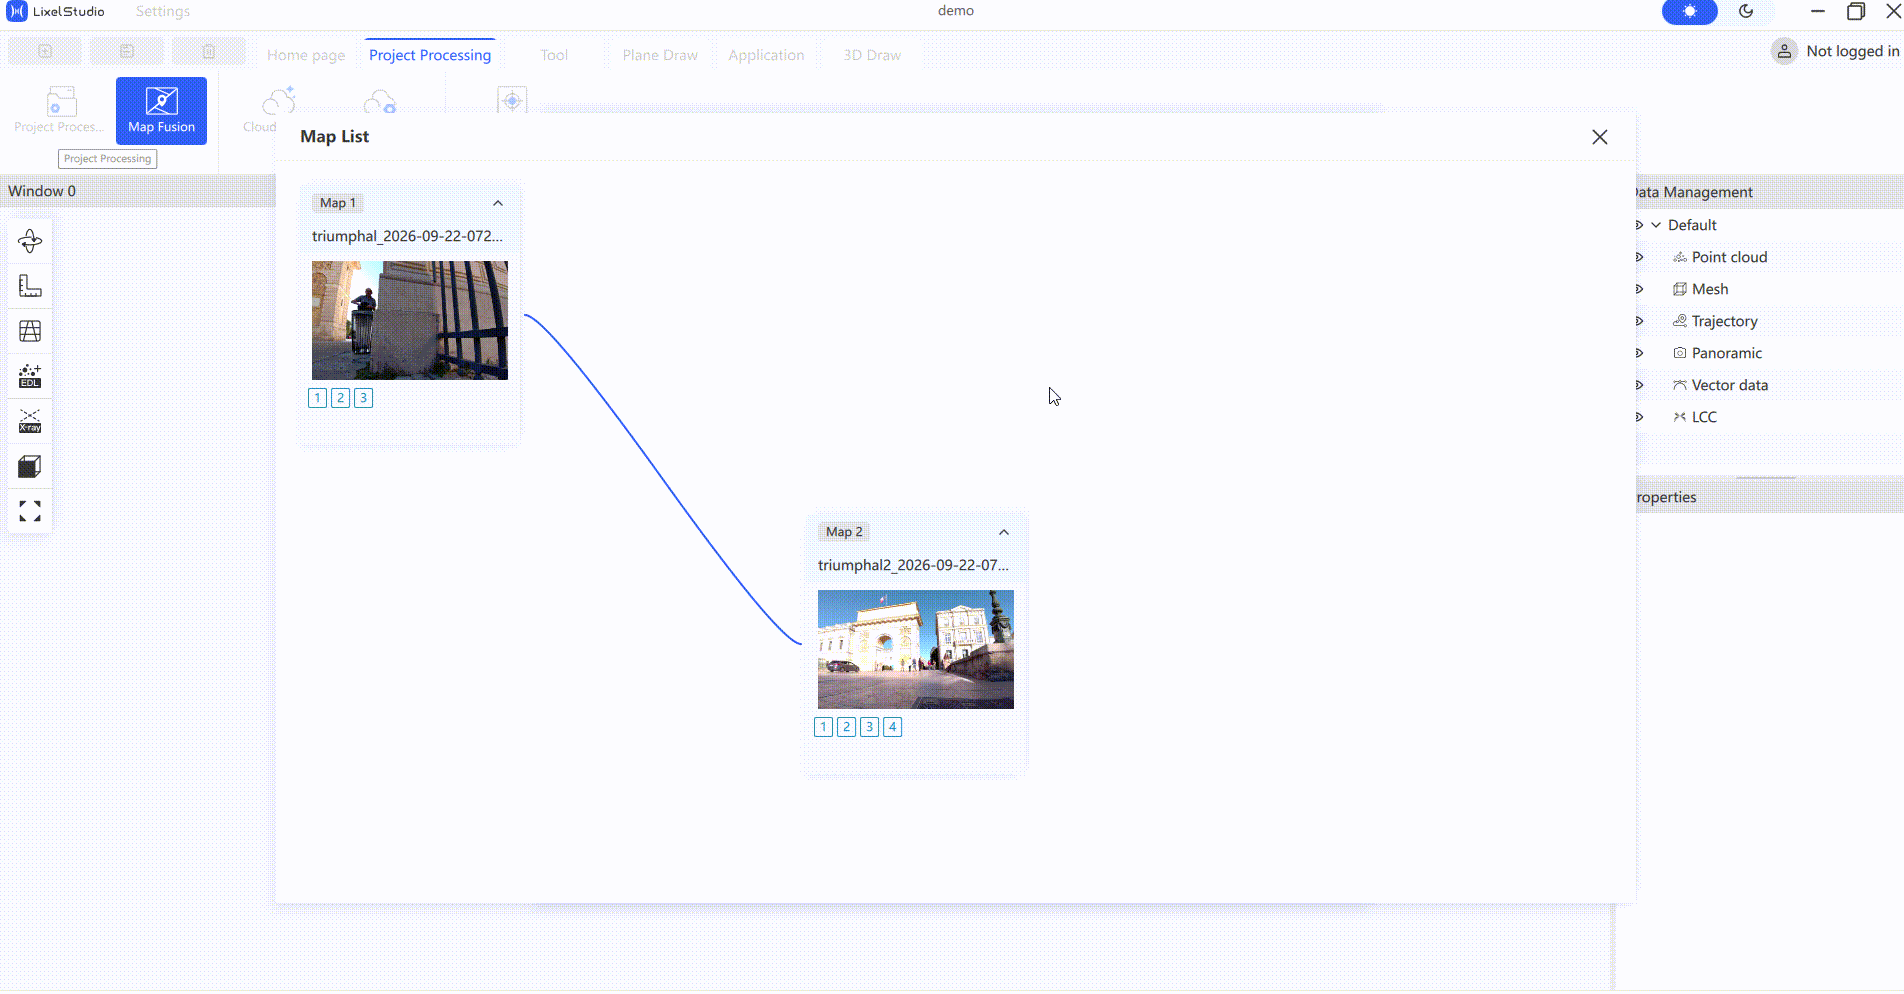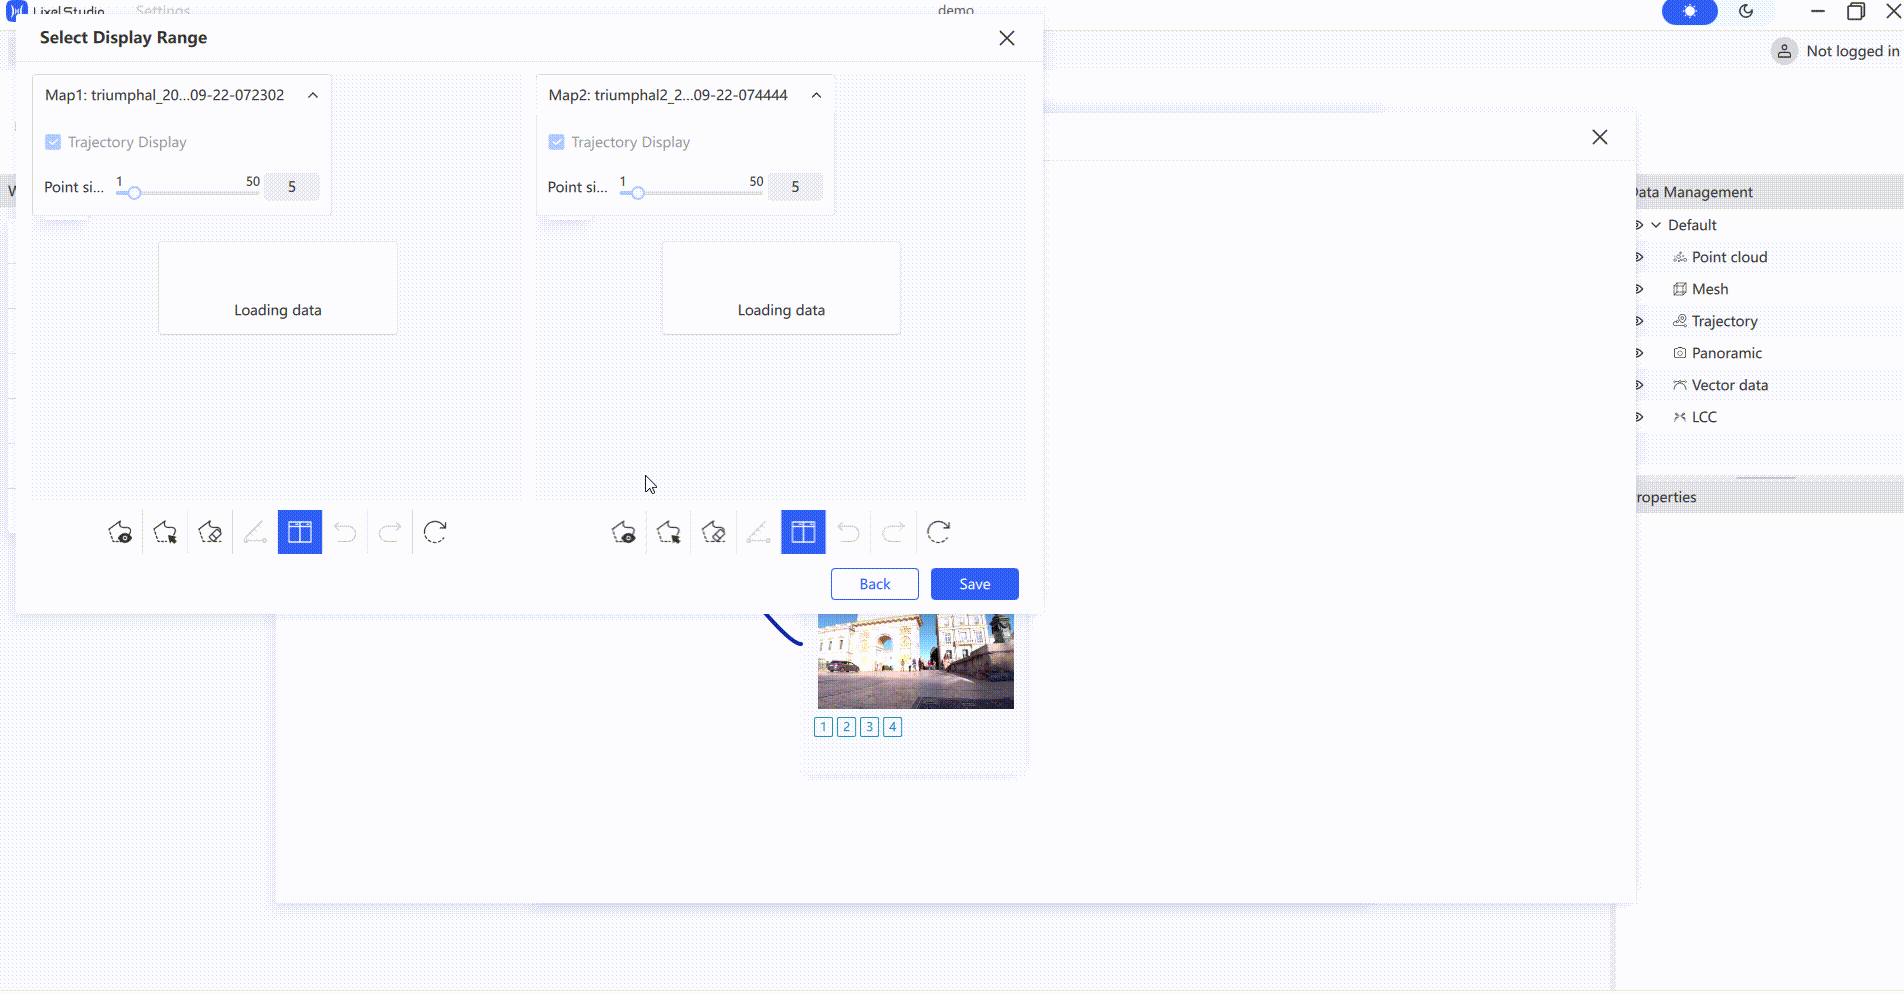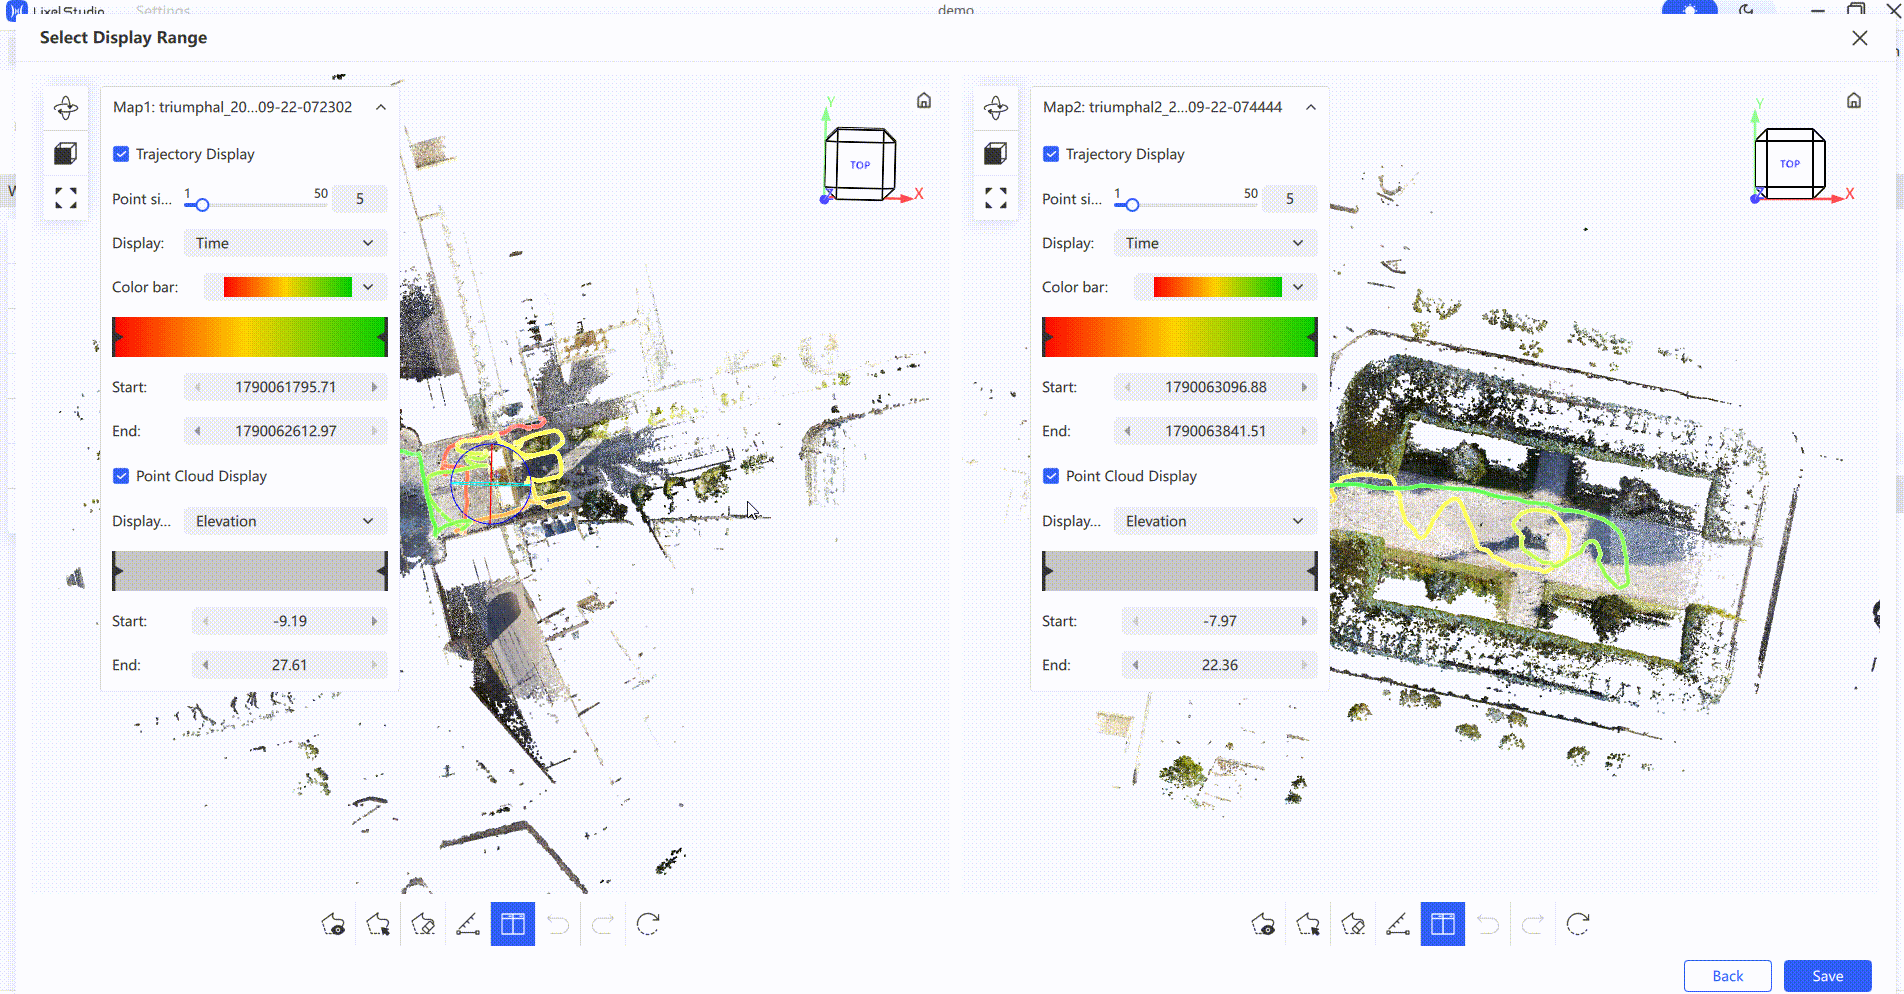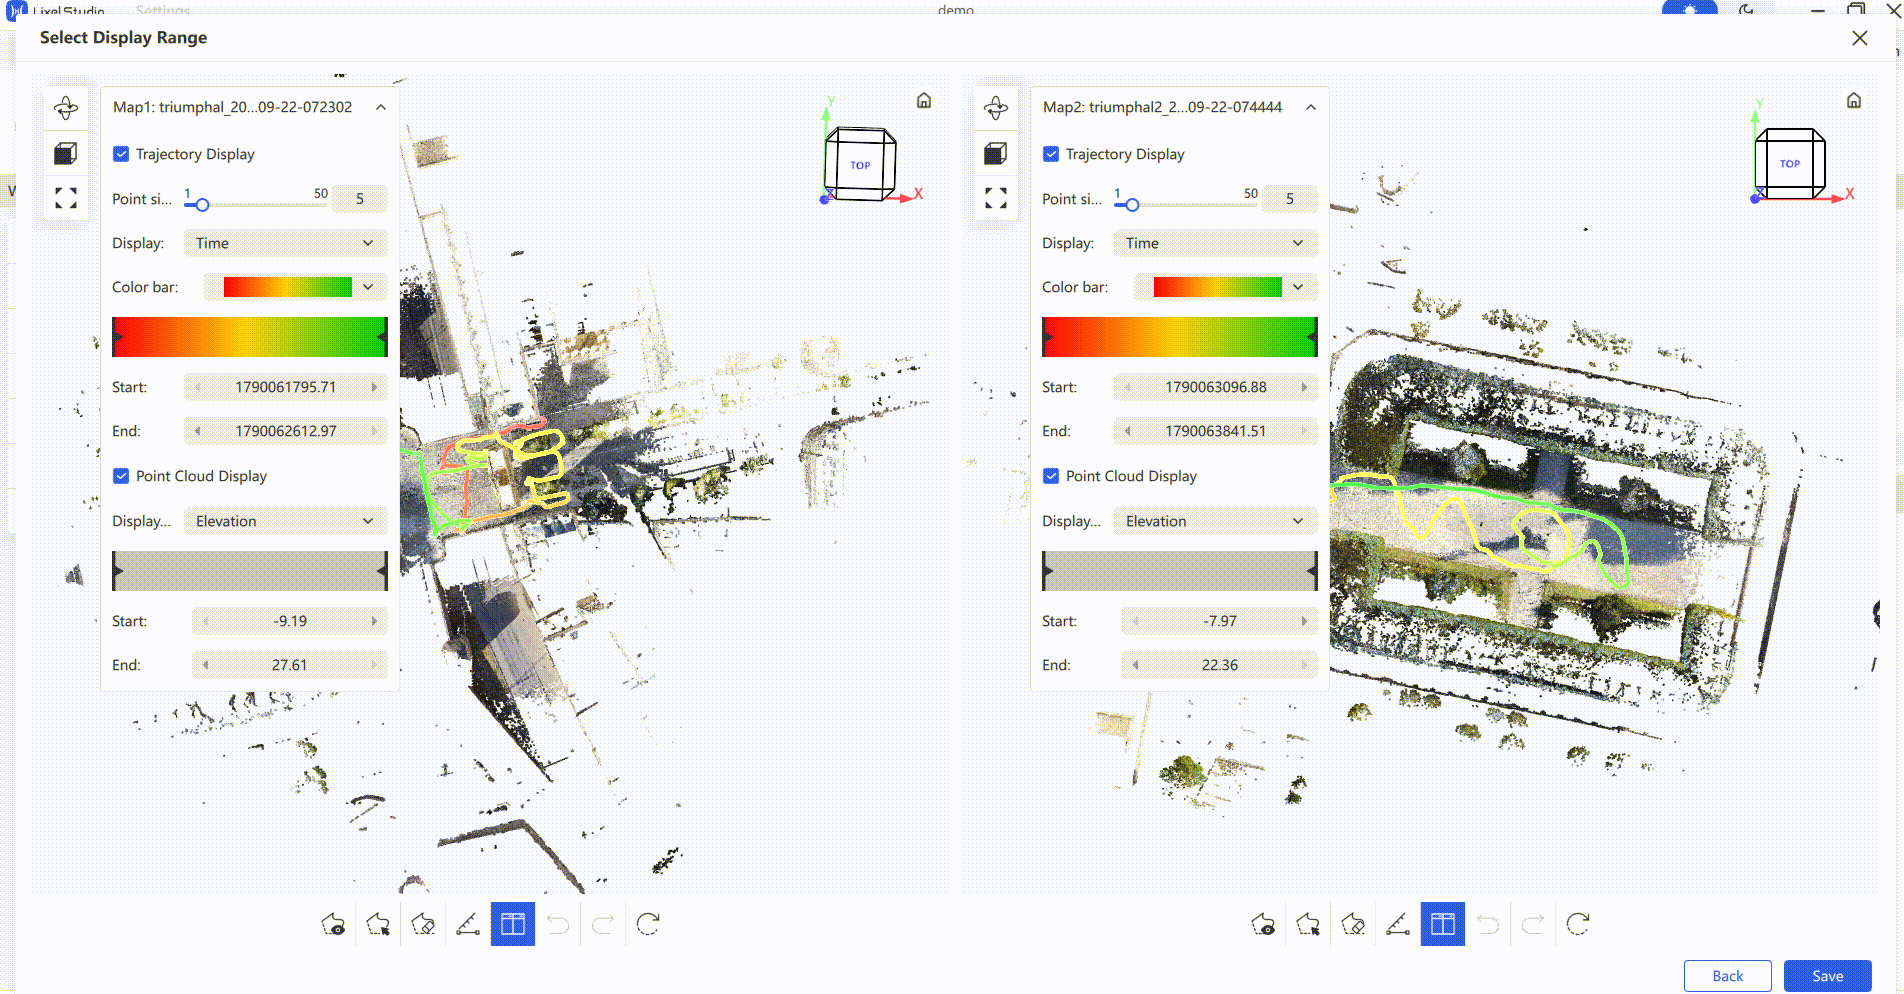
- Kliknij Dodaj mapę, aby zaimportować mapy do scalenia.
- Lista wyświetla nazwę punktu, ścieżkę pliku i tryb każdej mapy.
- Dostosuj przetwarzanie poszczególnych map w rozwijanej liście Tryb.
- Kliknij ikonę kosza, aby usunąć pojedynczą mapę, lub Wyczyść, aby usunąć wszystkie.
- Ustaw mapę bazową — wybierz Automatycznie lub wskaż jedną.
- Ustaw ścieżkę wyjściową.
- Opcjonalnie zaznacz Automatycznie wczytaj projekt po przetworzeniu oraz Segmentacja chmury punktów.
Status połączenia: Jeśli Twoje dane nie mają informacji RTK, a zapomniałeś zebrać punkty połączenia o pasujących nazwach, kliknij Status połączenia, aby ręcznie skonfigurować połączenia.
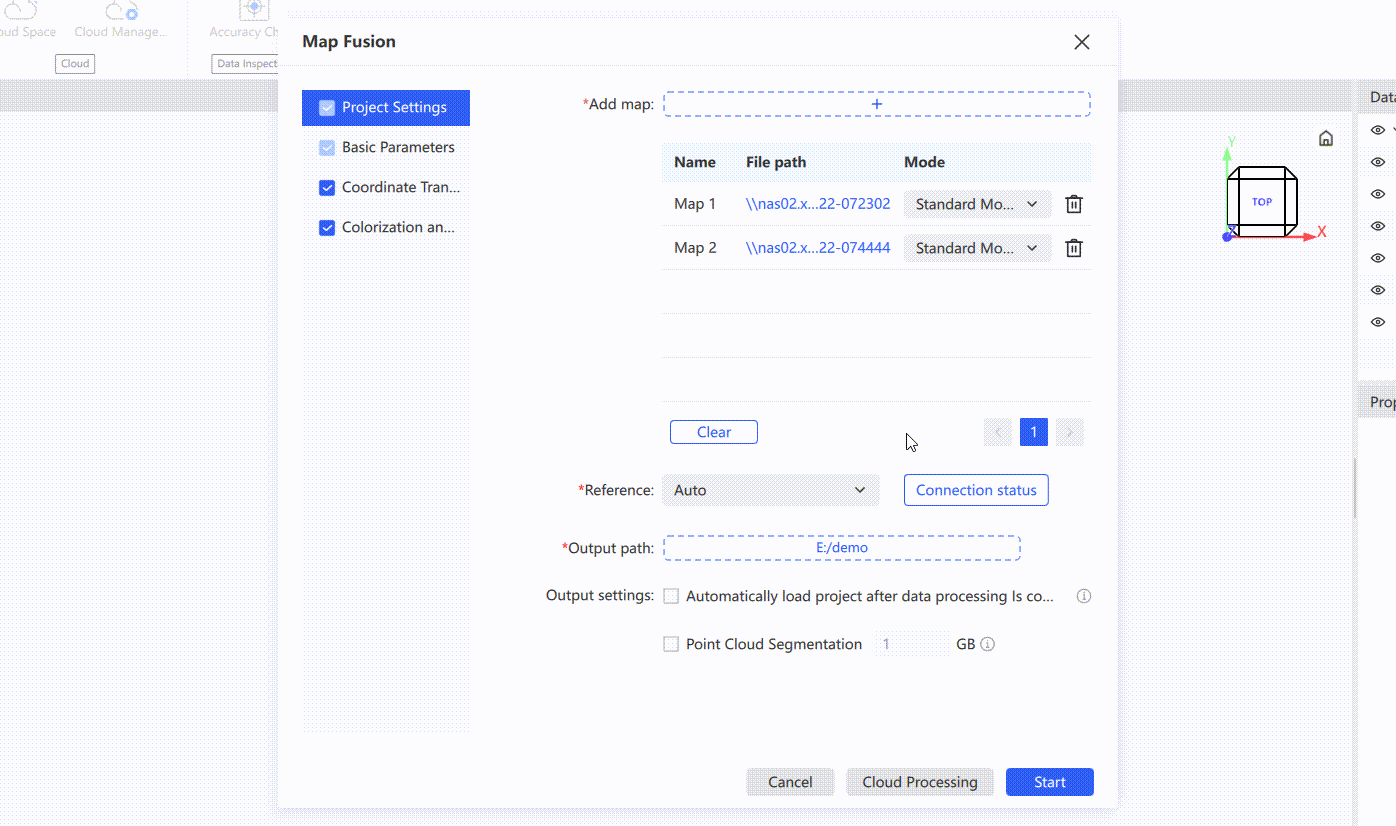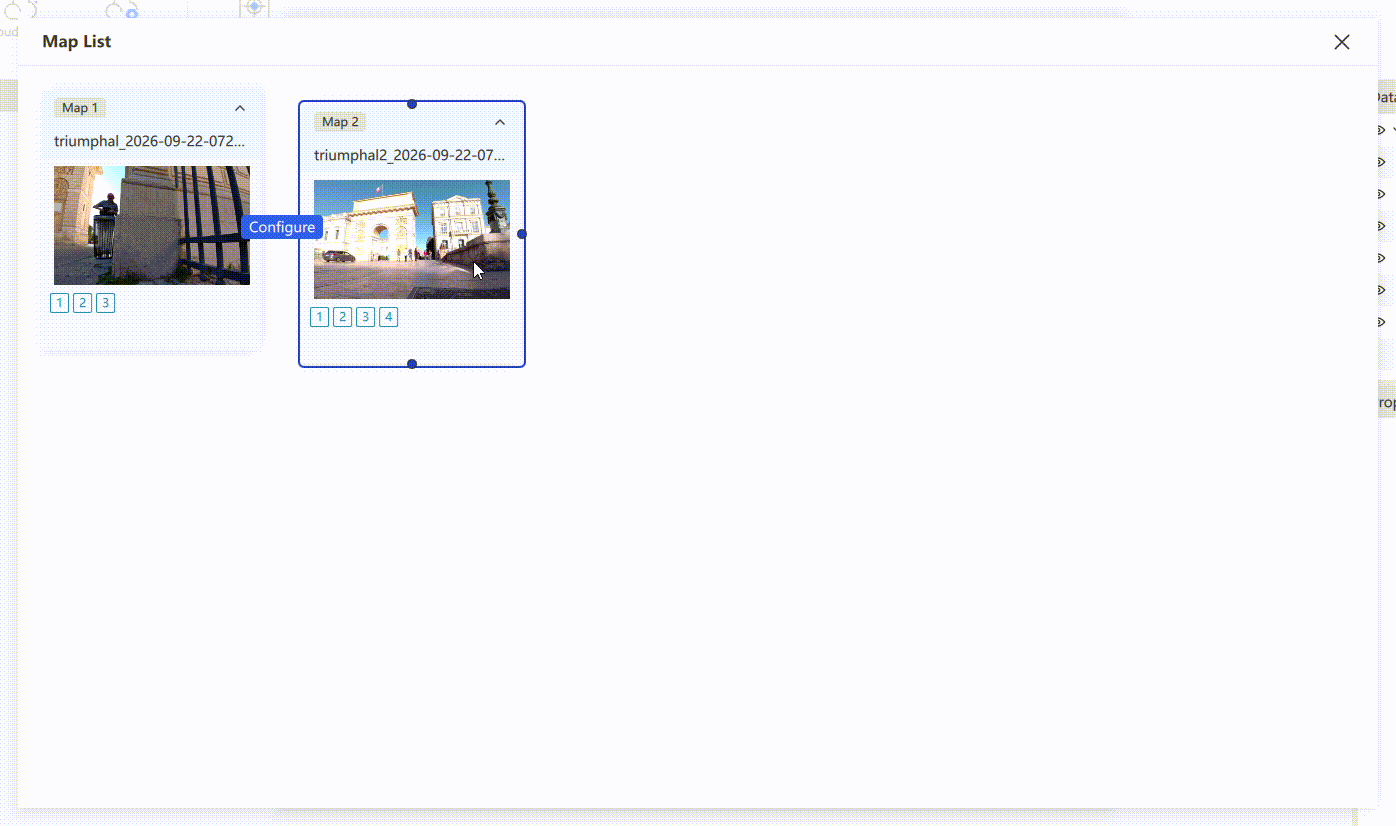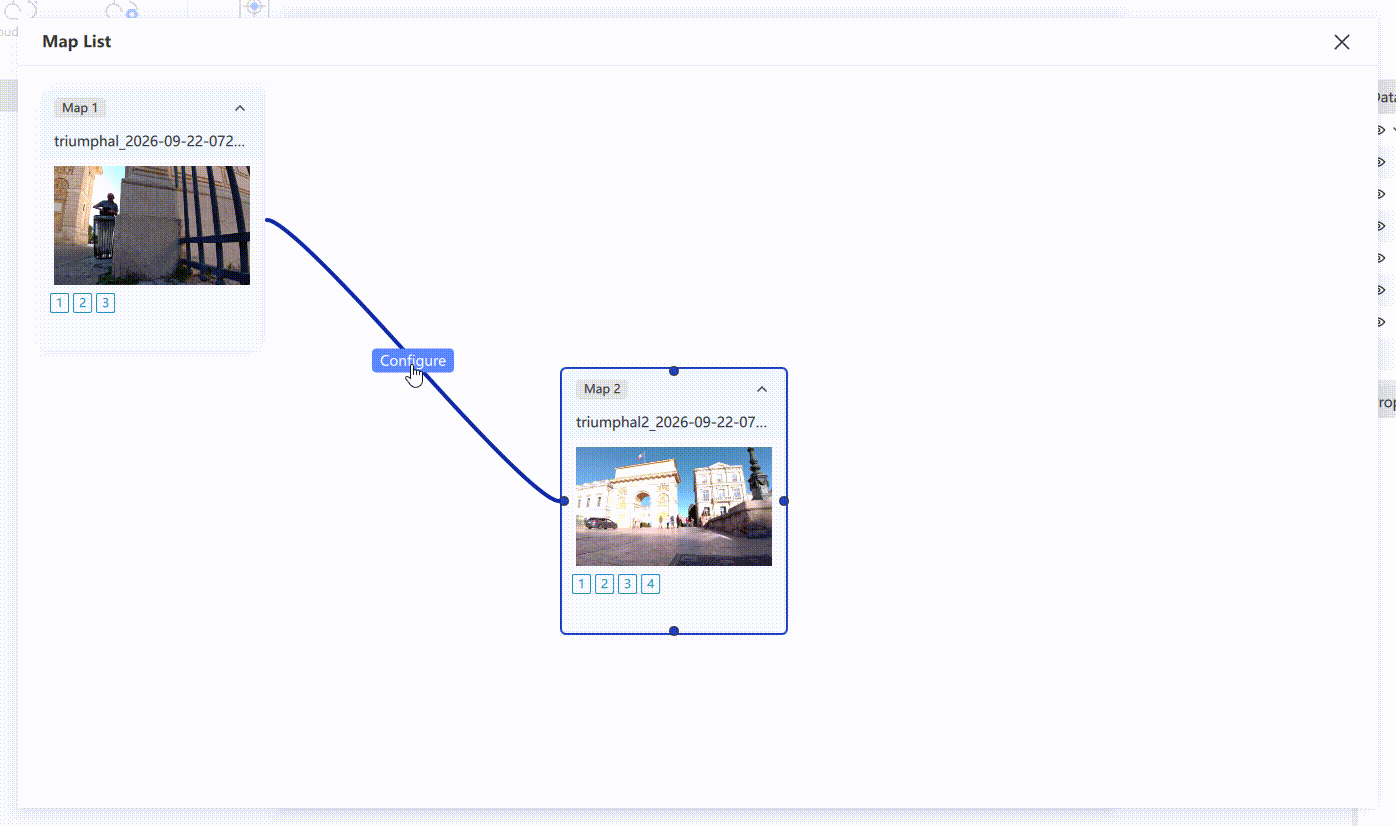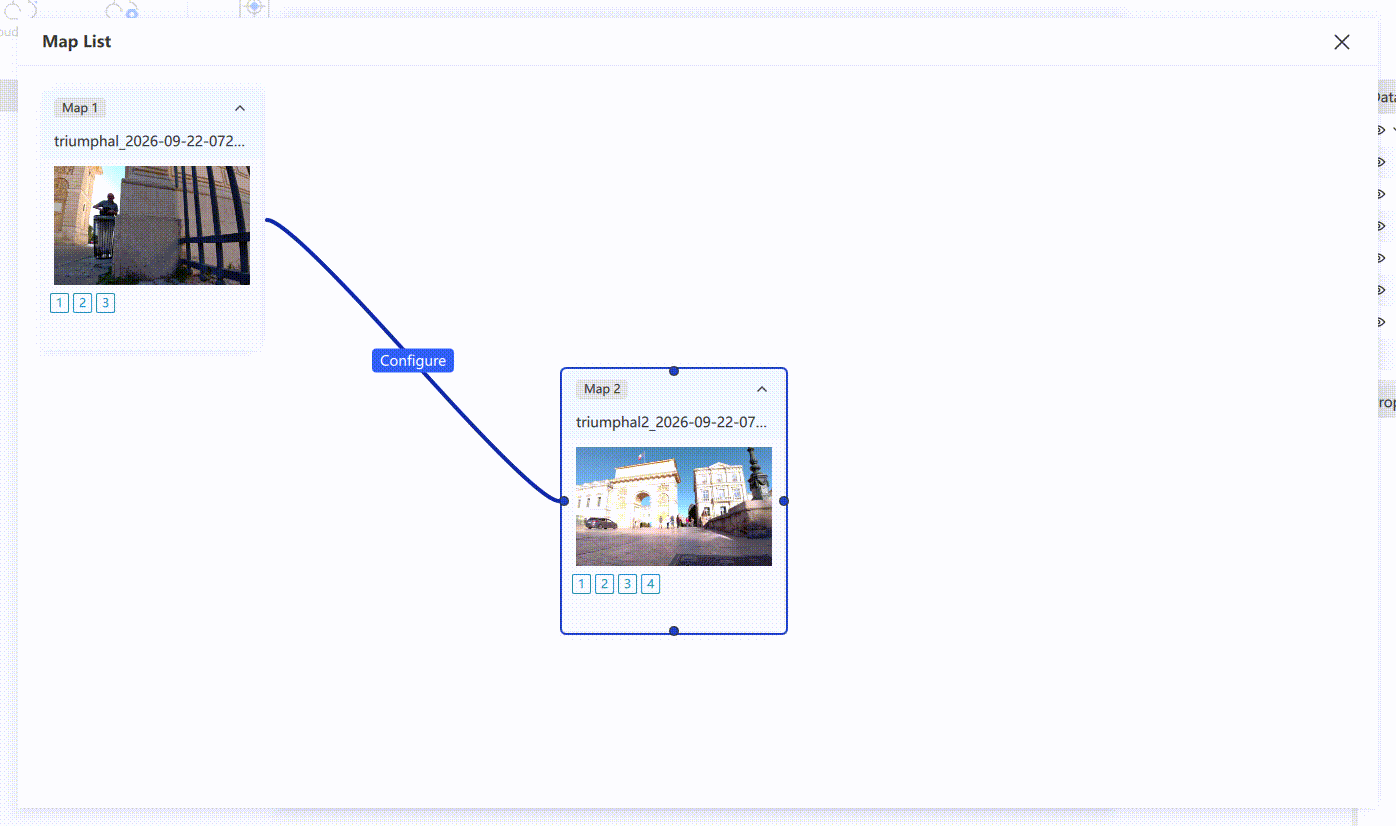
- Na stronie Lista map, jeśli różne mapy zarejestrowały podczas rejestracji punkty kontrolne o pasujących nazwach, oprogramowanie automatycznie buduje połączenia z tych pasujących punktów połączenia. Jeśli w terenie dwóm różnym punktom połączenia przypadkowo nadano tę samą nazwę, możesz również naprawić połączenia poprzez konfigurację ręczną.
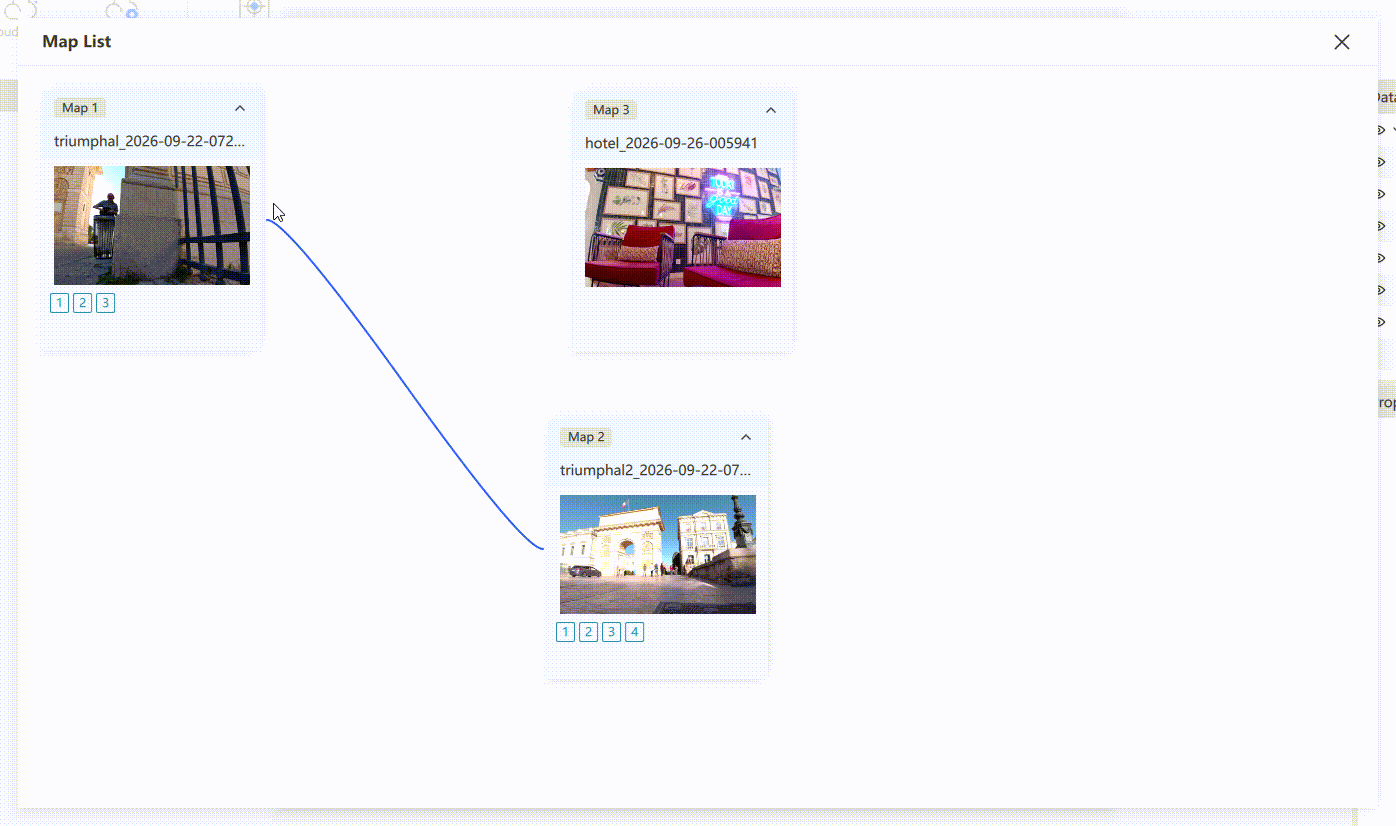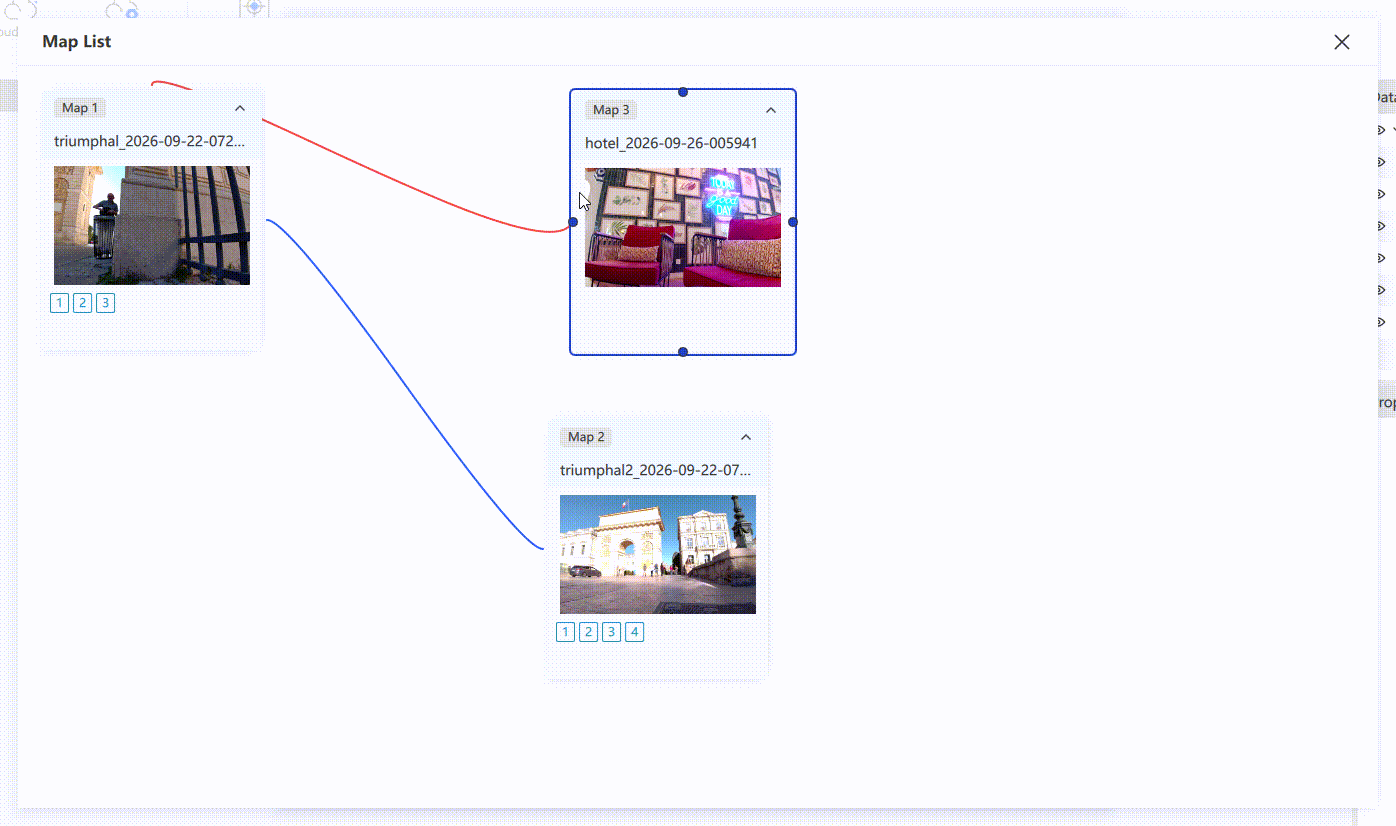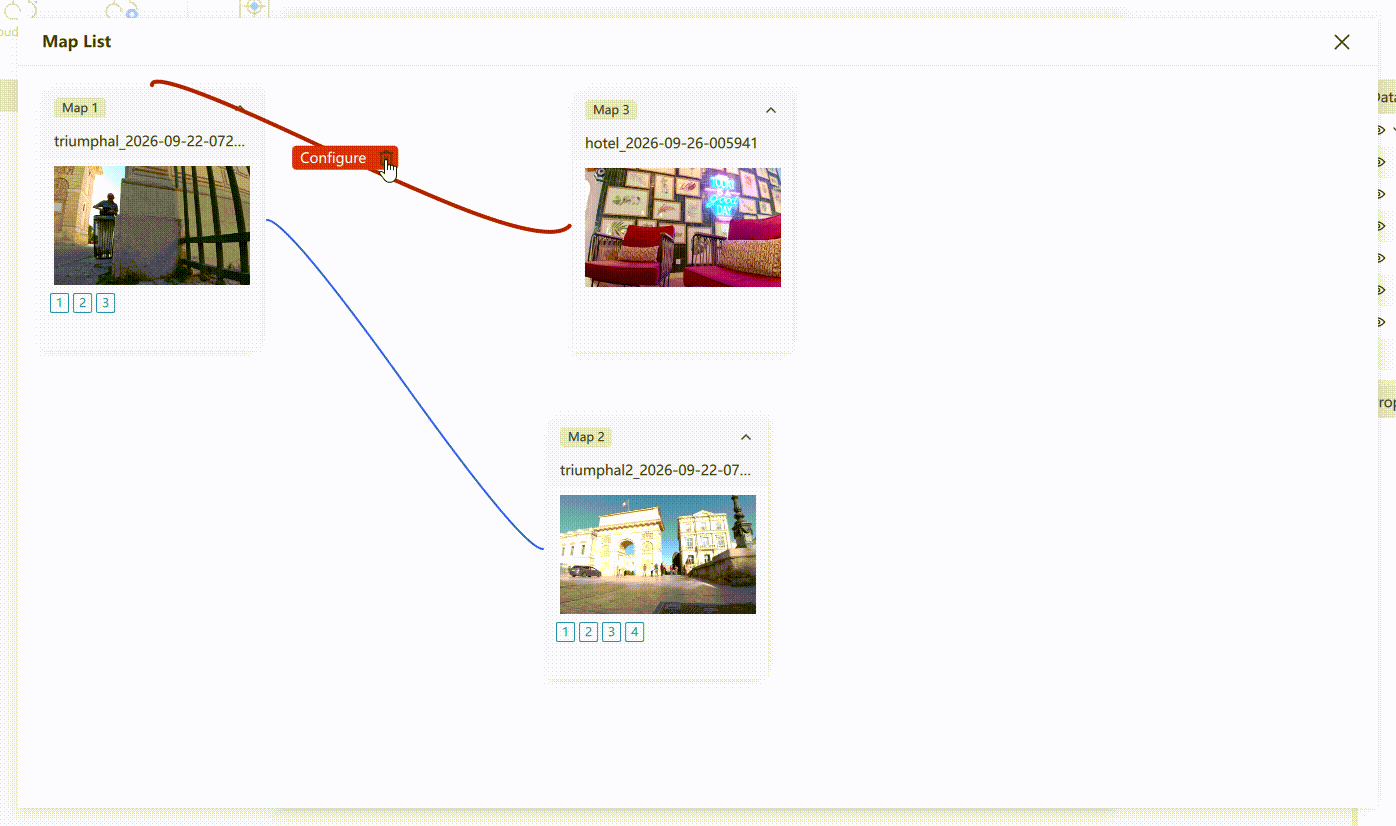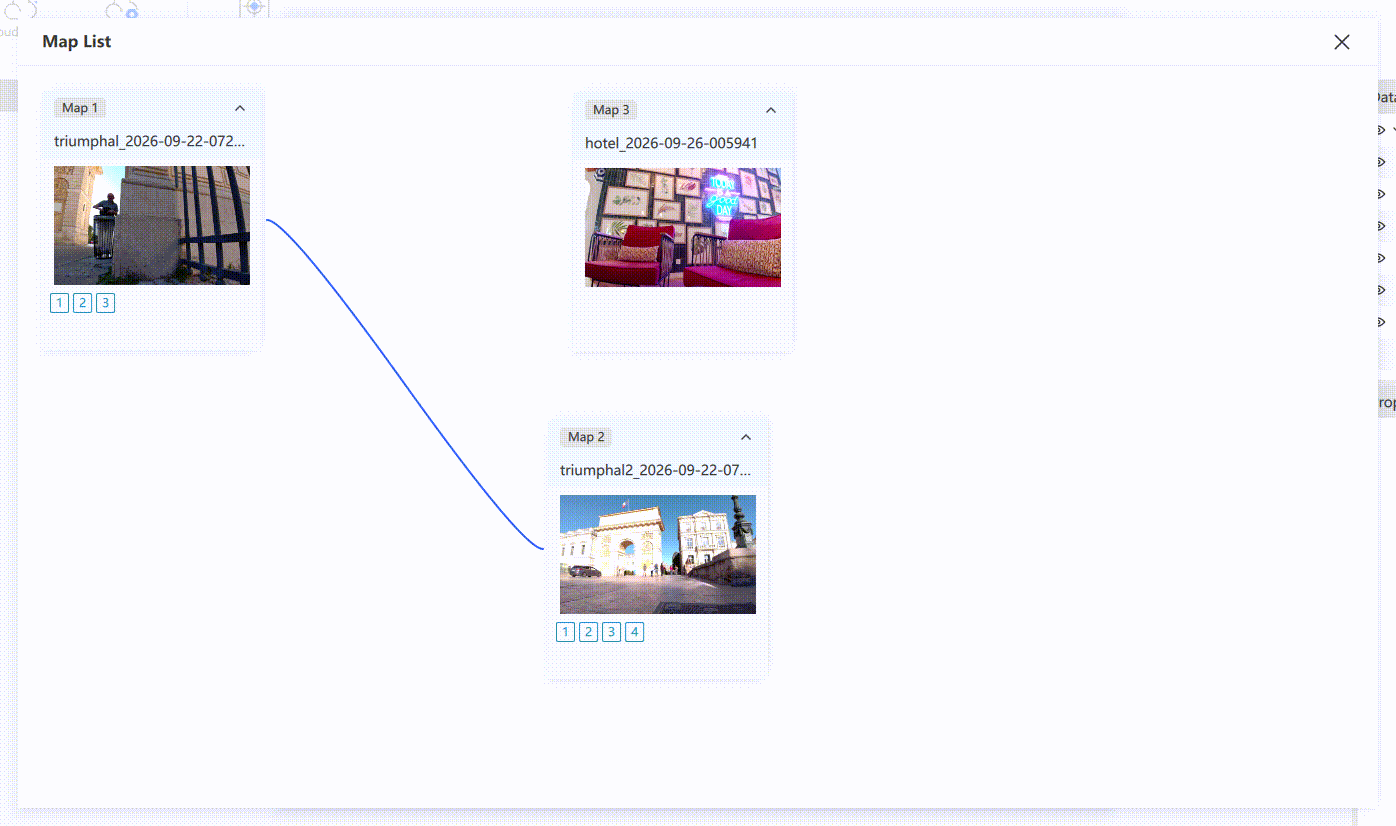
- Kliknij Konfiguruj, aby zobaczyć trajektorię i chmurę punktów każdej z dwóch map w dwóch osobnych widokach.
- W lewym panelu menu dostosuj rozmiar punktów trajektorii, kolor wyświetlania i zakres wyświetlania lub dostosuj zakres wyświetlania chmury punktów według wysokości lub czasu.
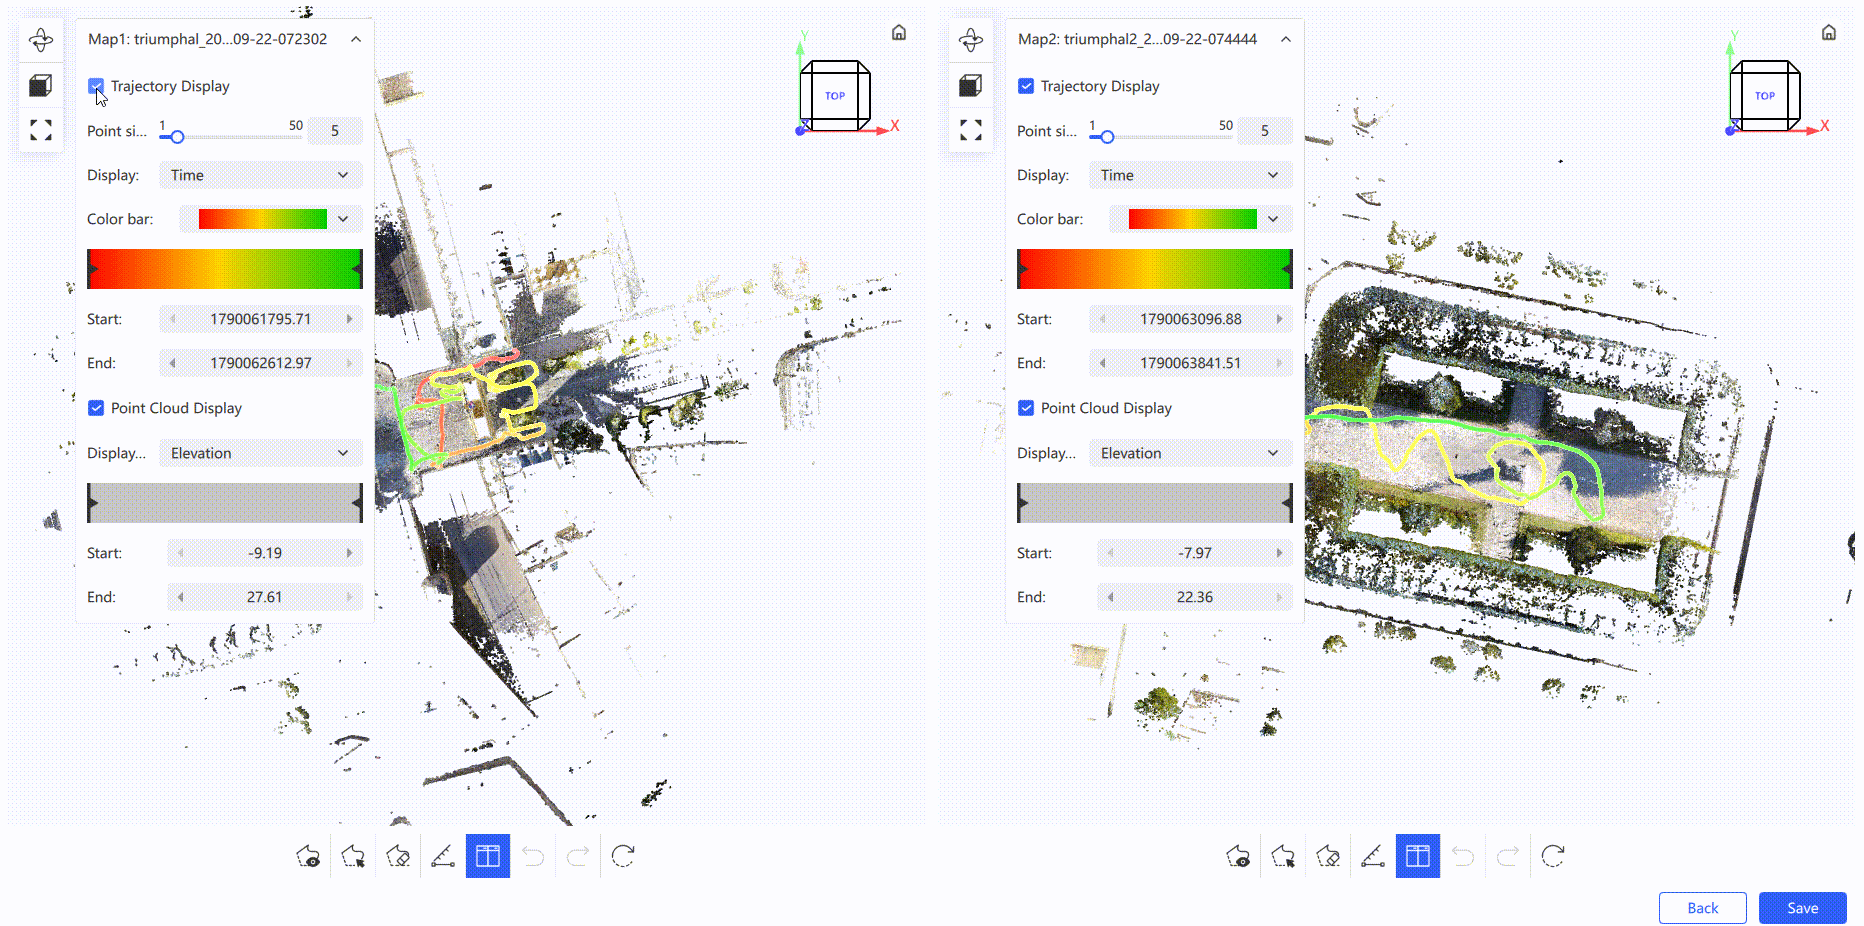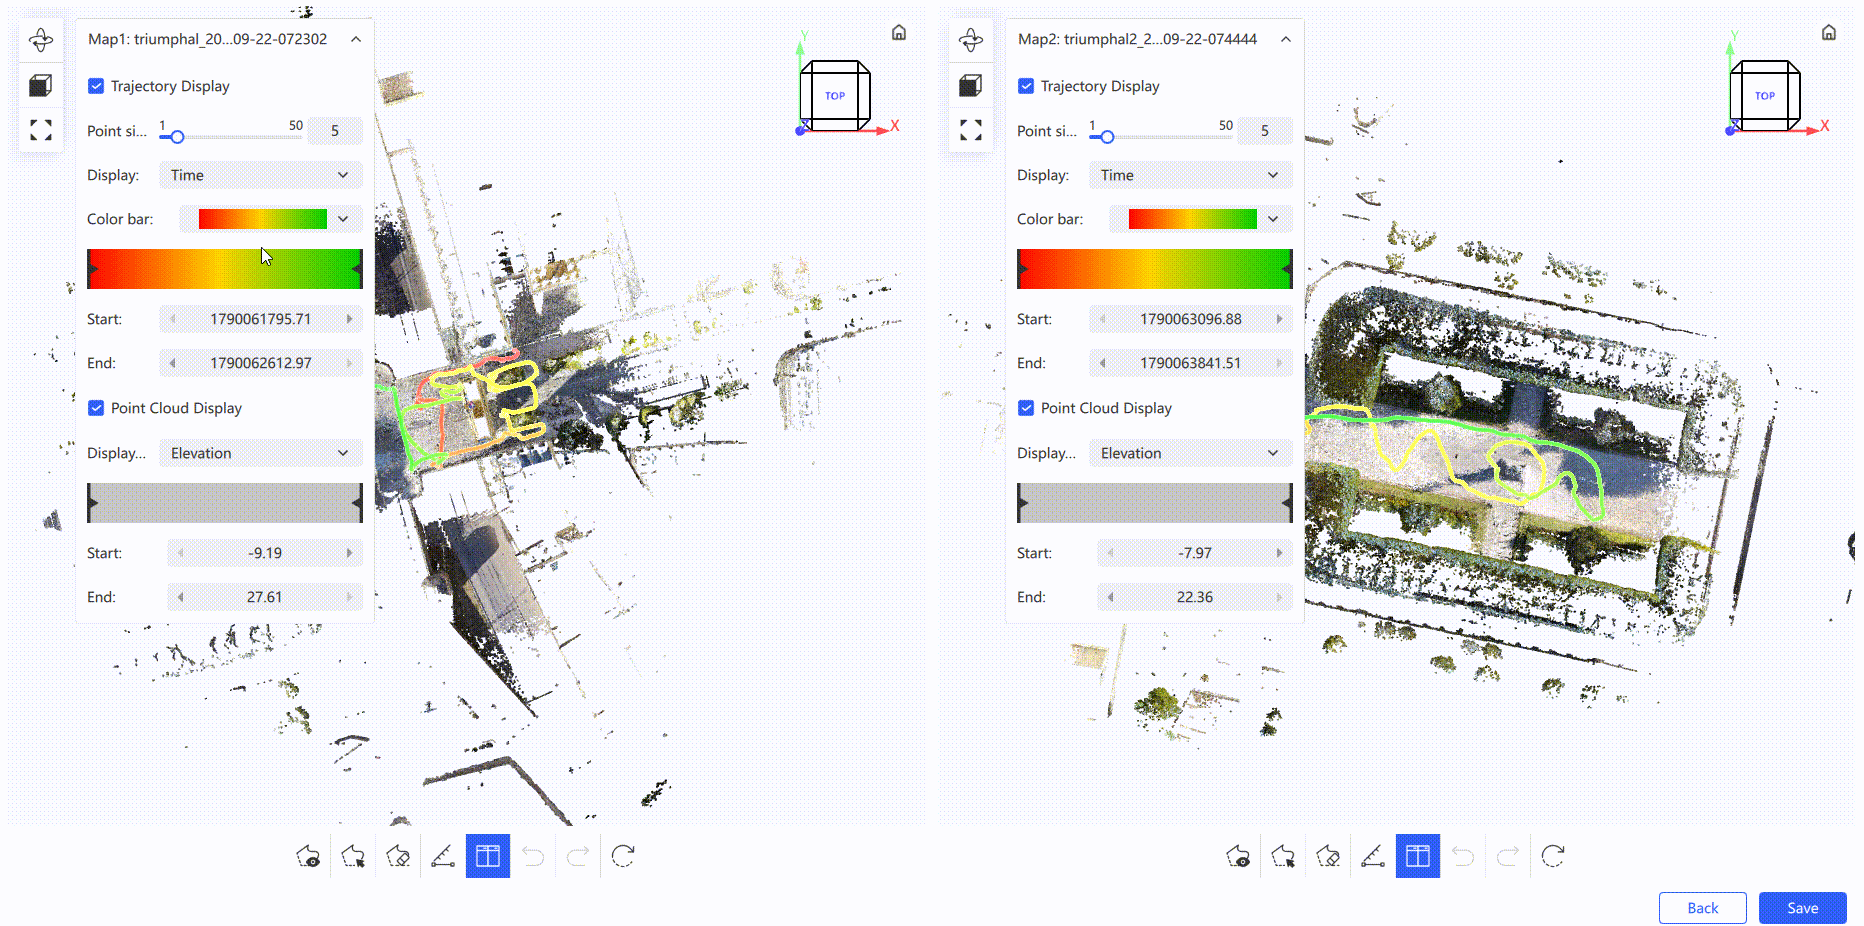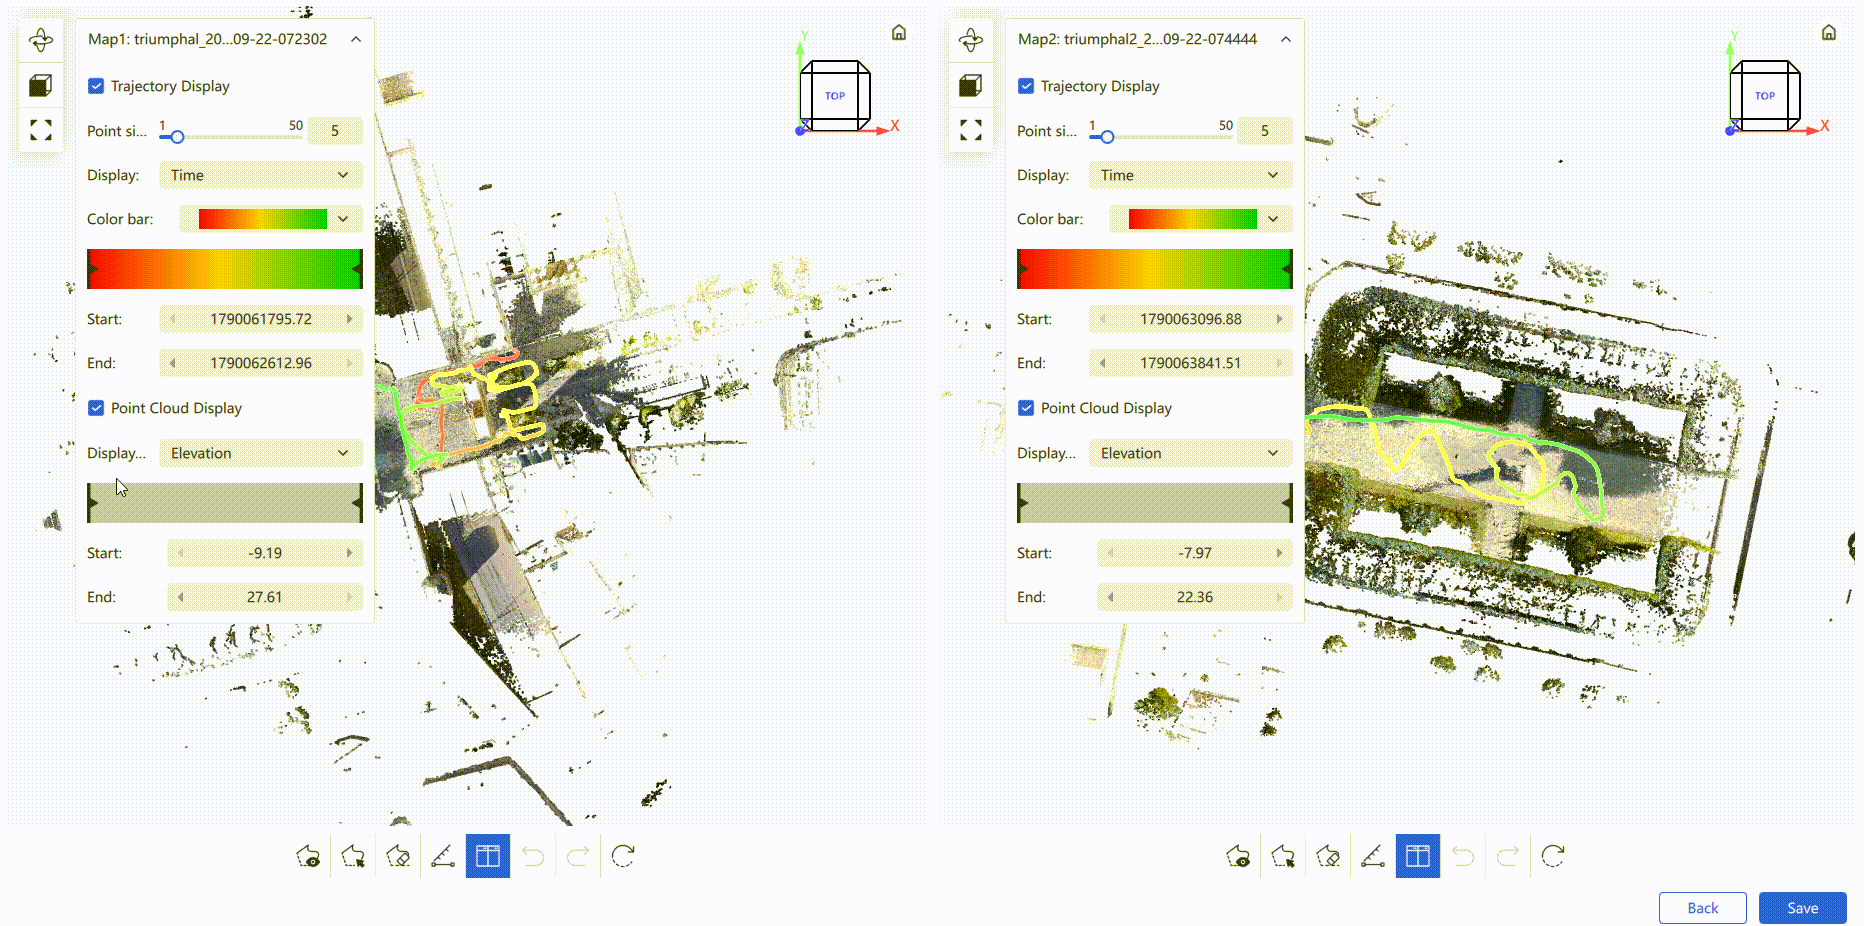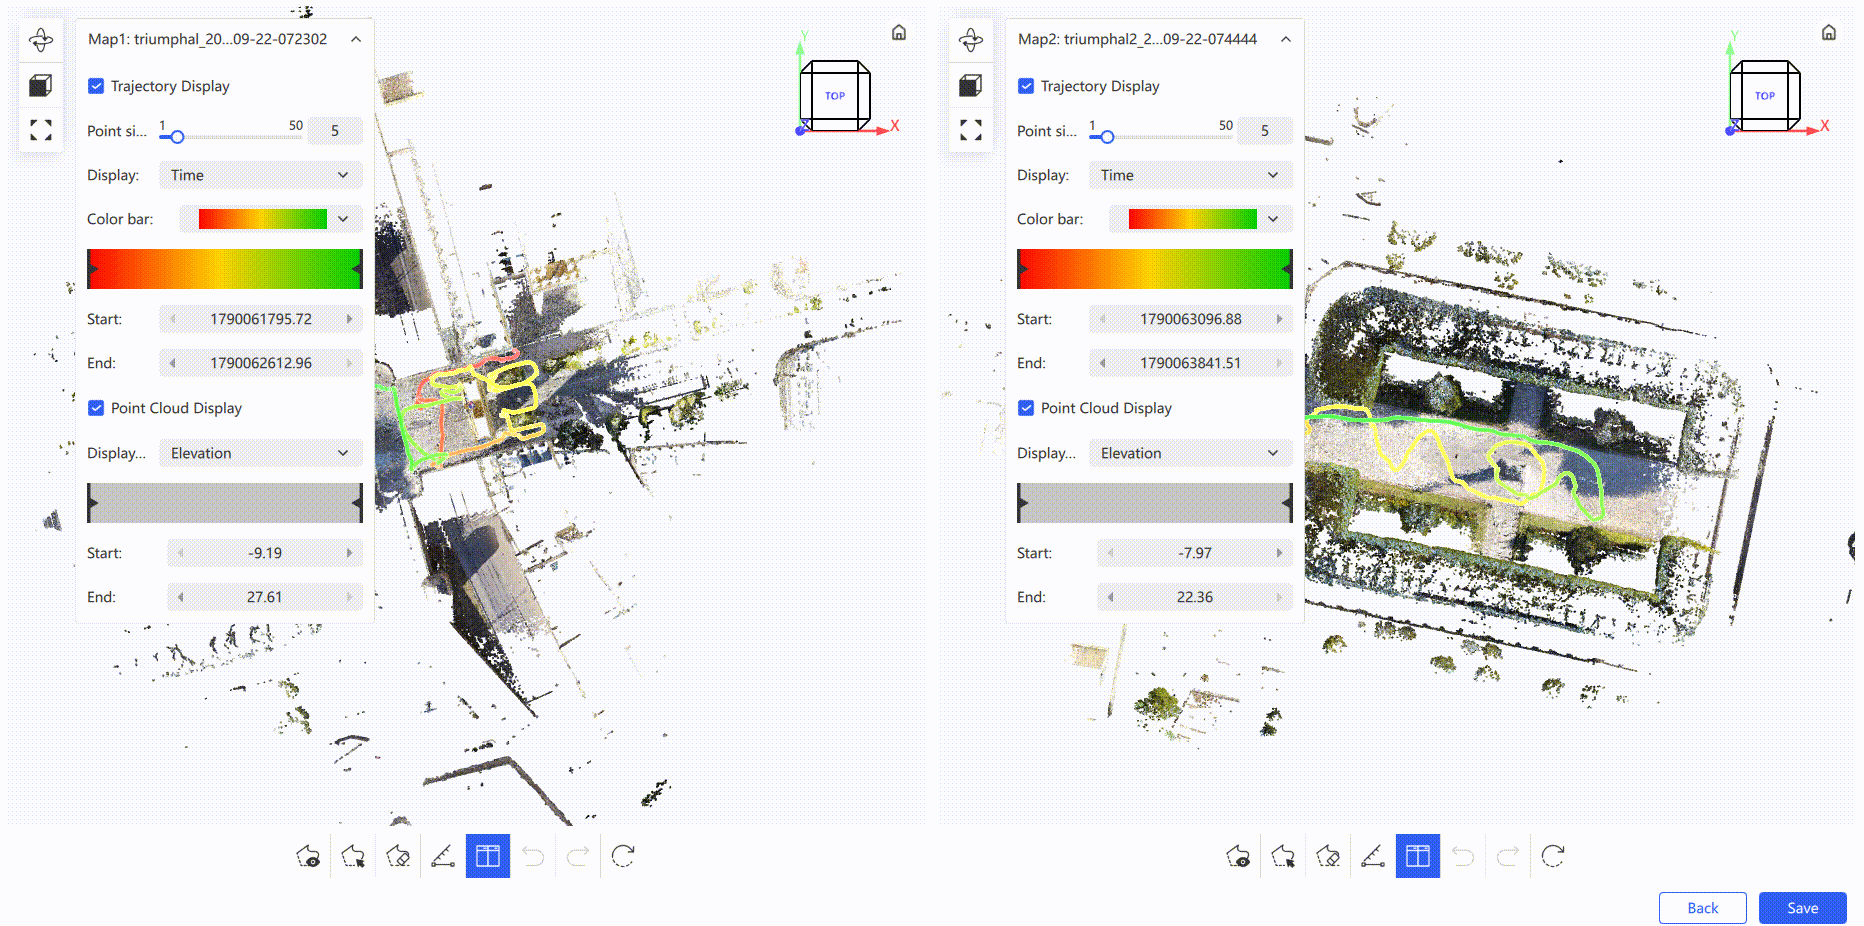
- Na dolnym pasku narzędzi przełącz na tryb pojedynczego widoku.
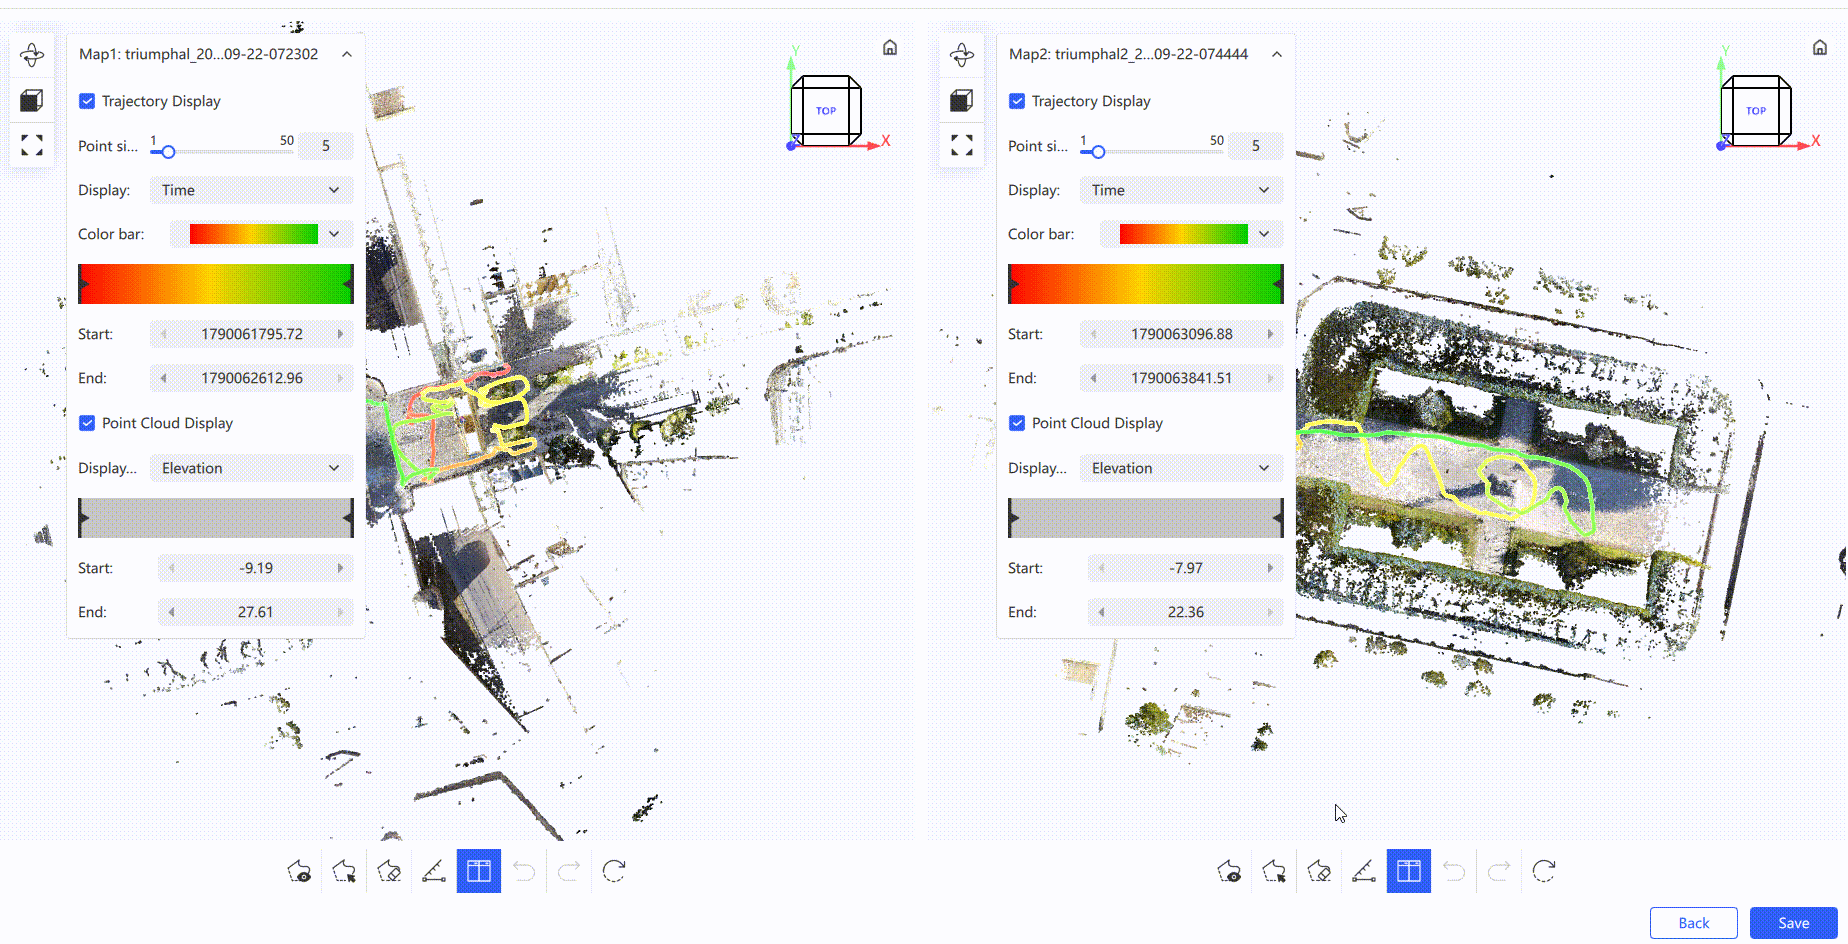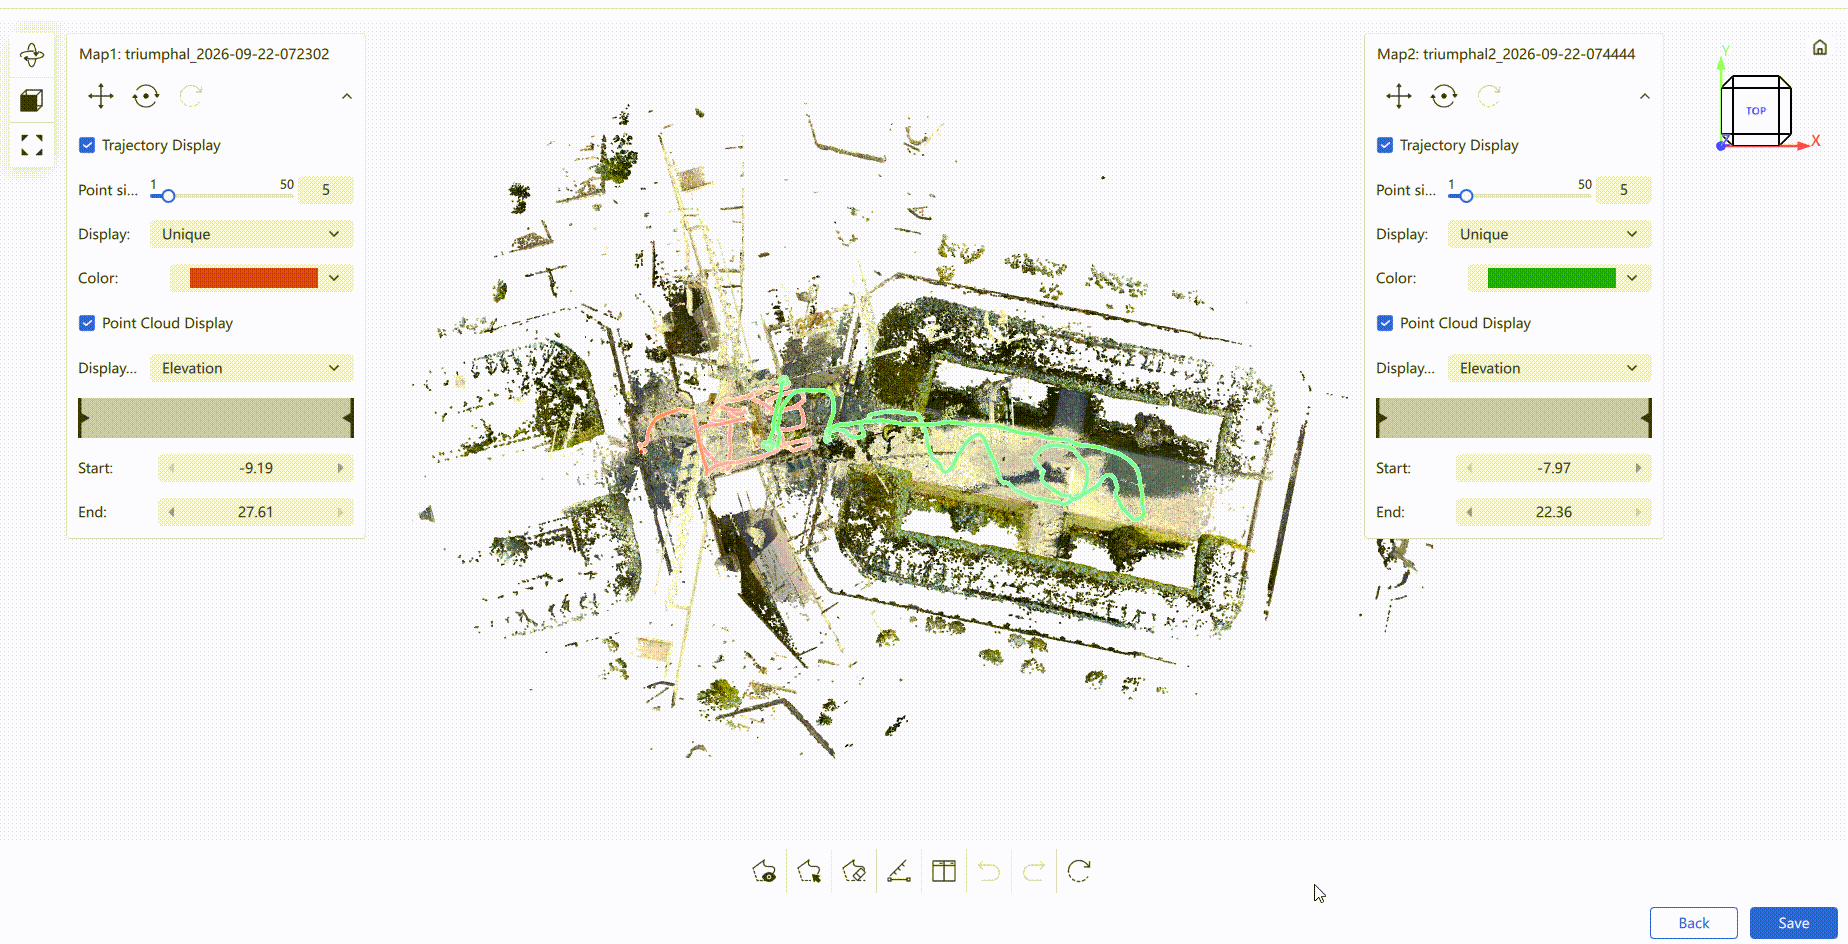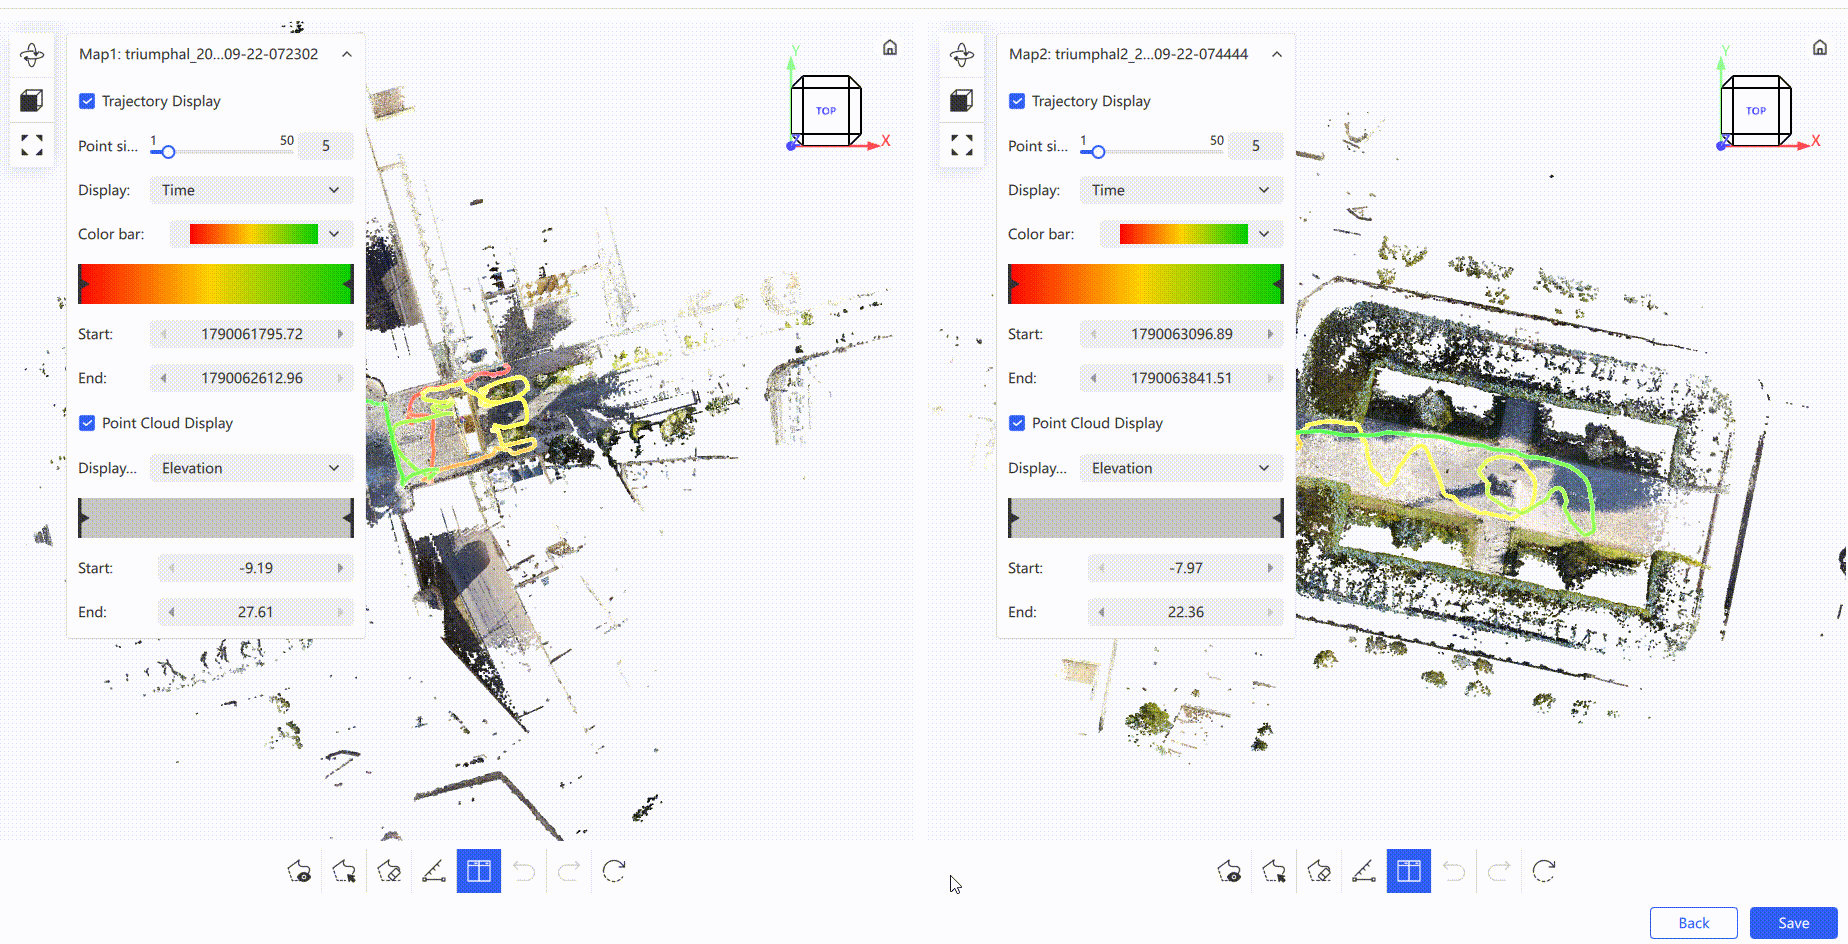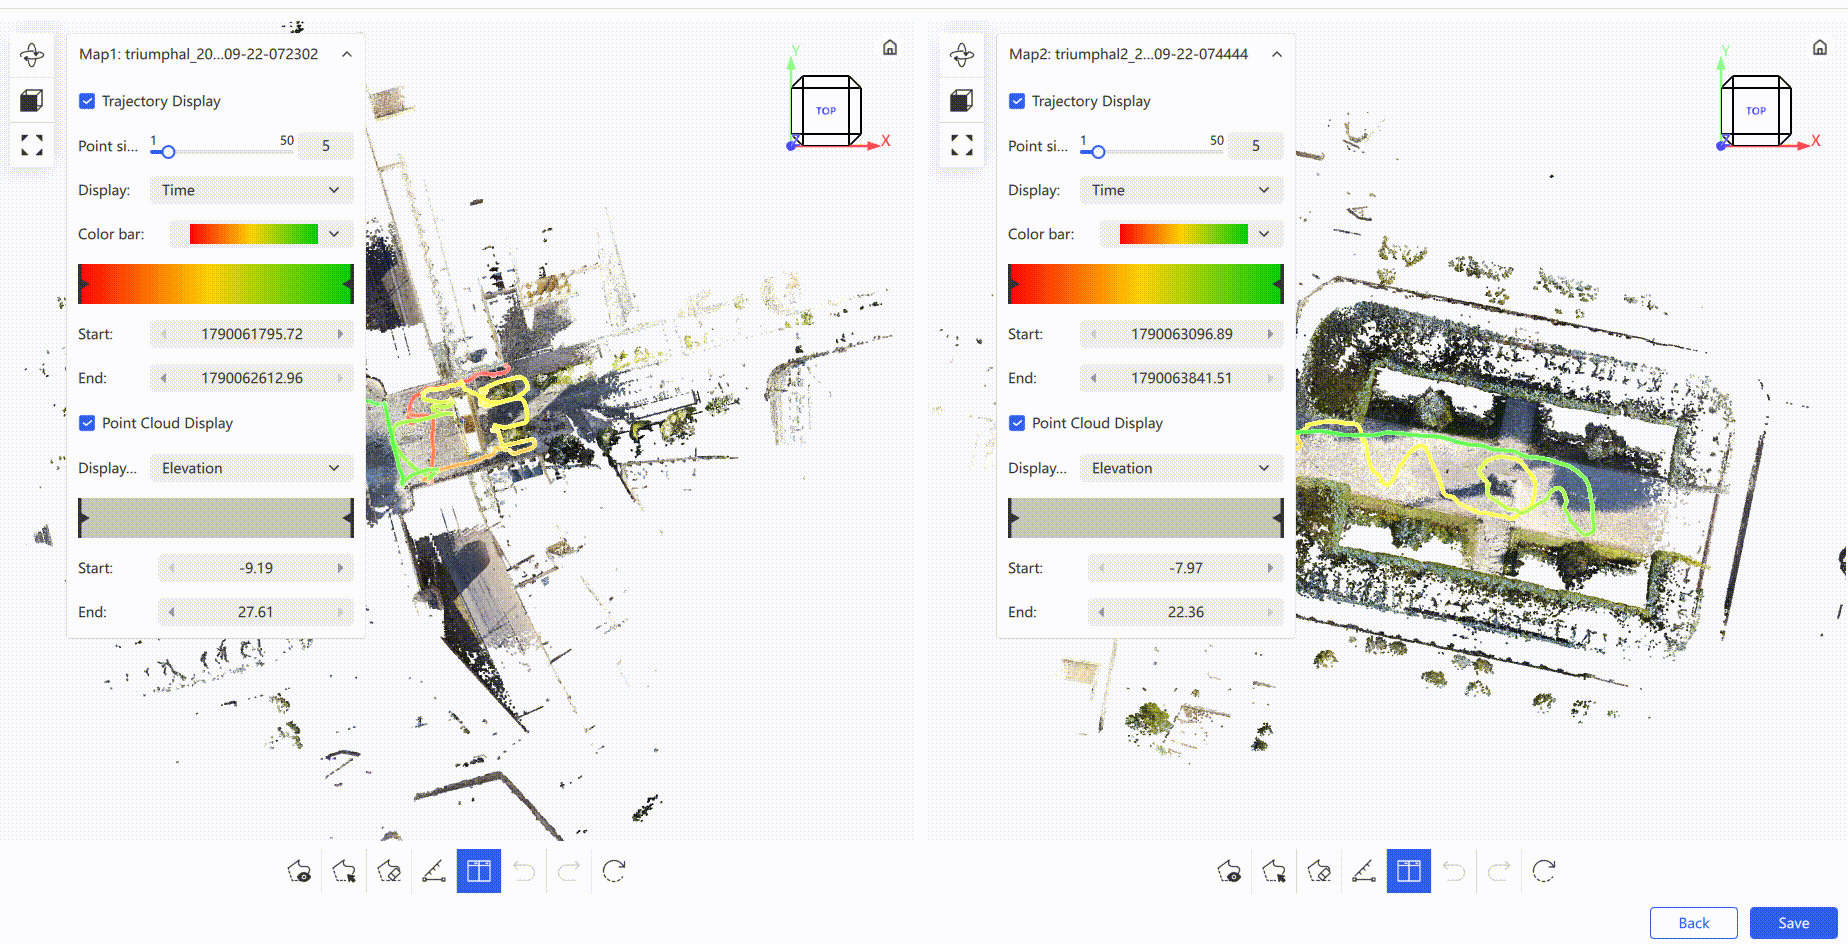
- Pod nazwą mapy wybierz Obróć lub Przesuń, aby przekształcić odpowiednie dane i wykonać wstępną rejestrację ręczną.
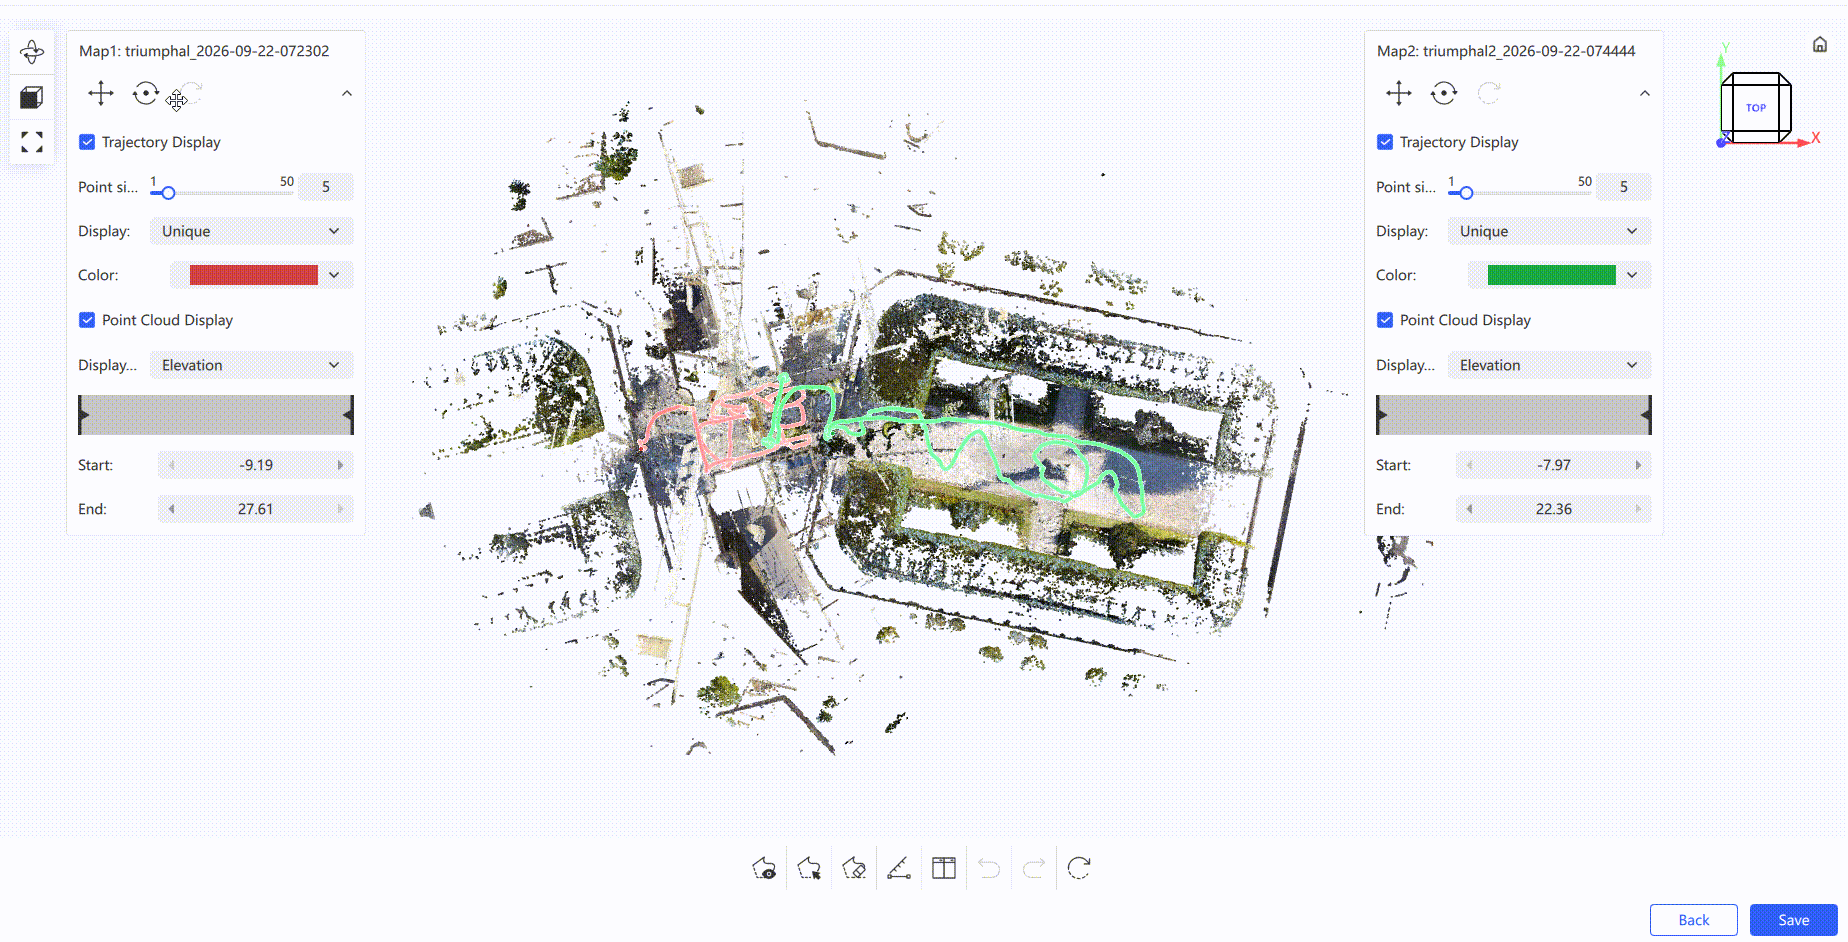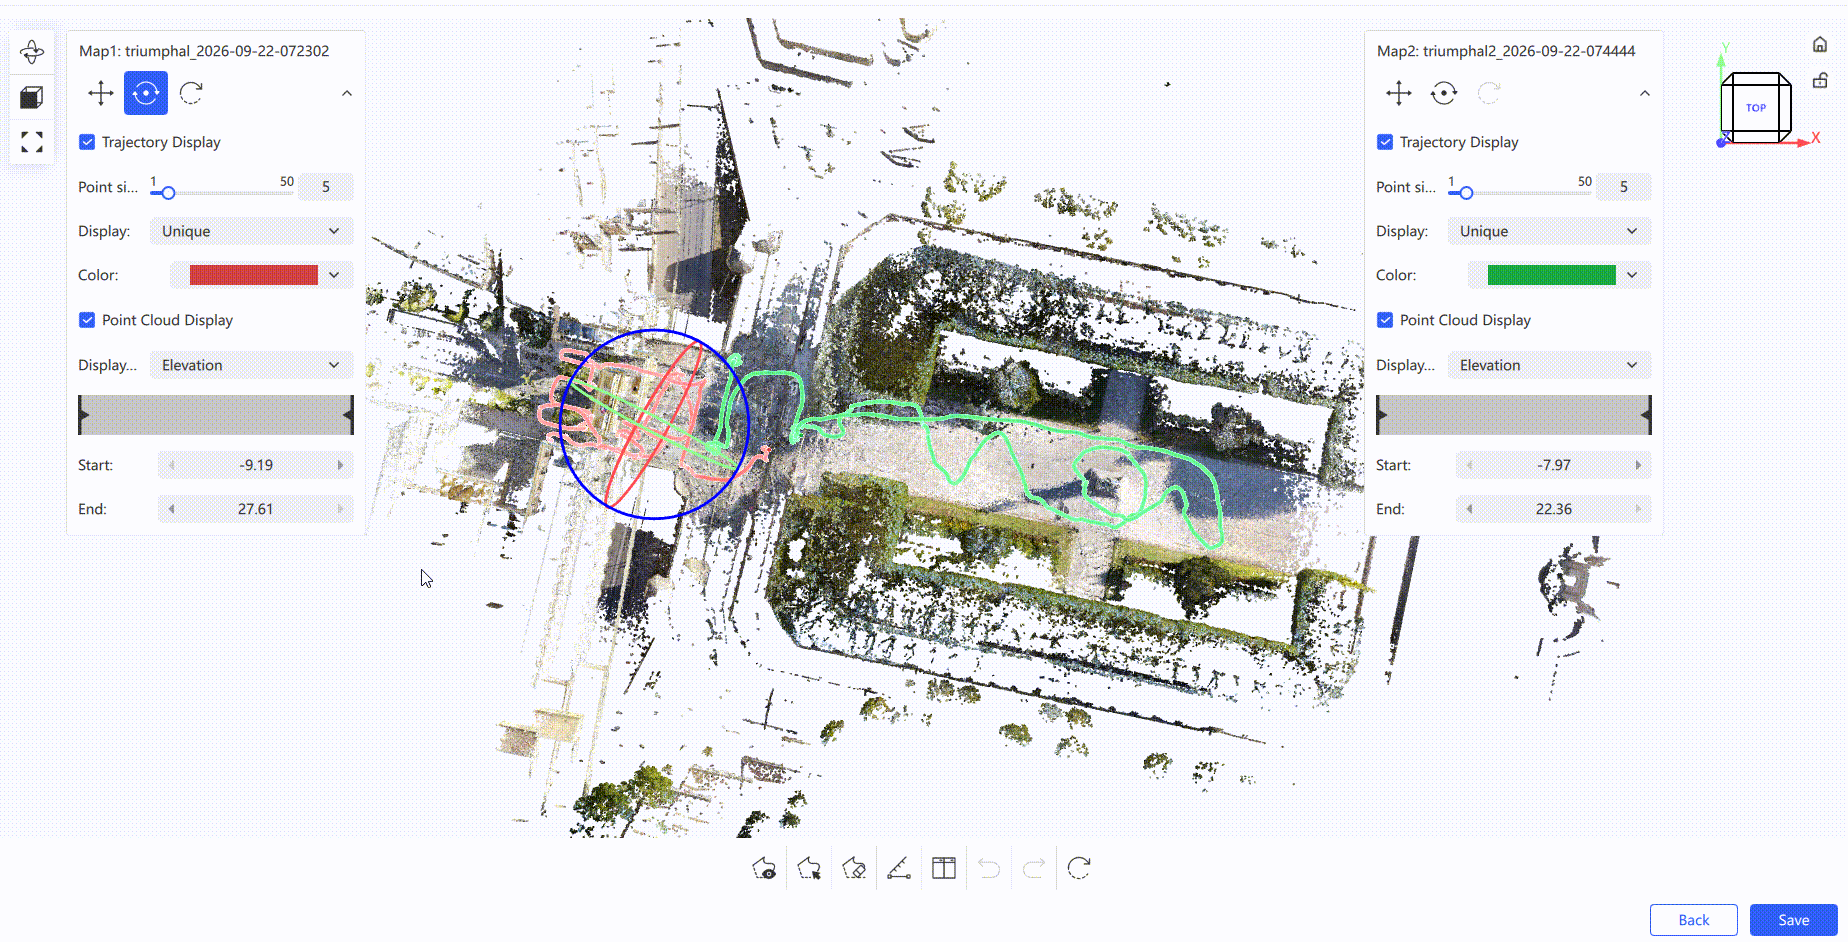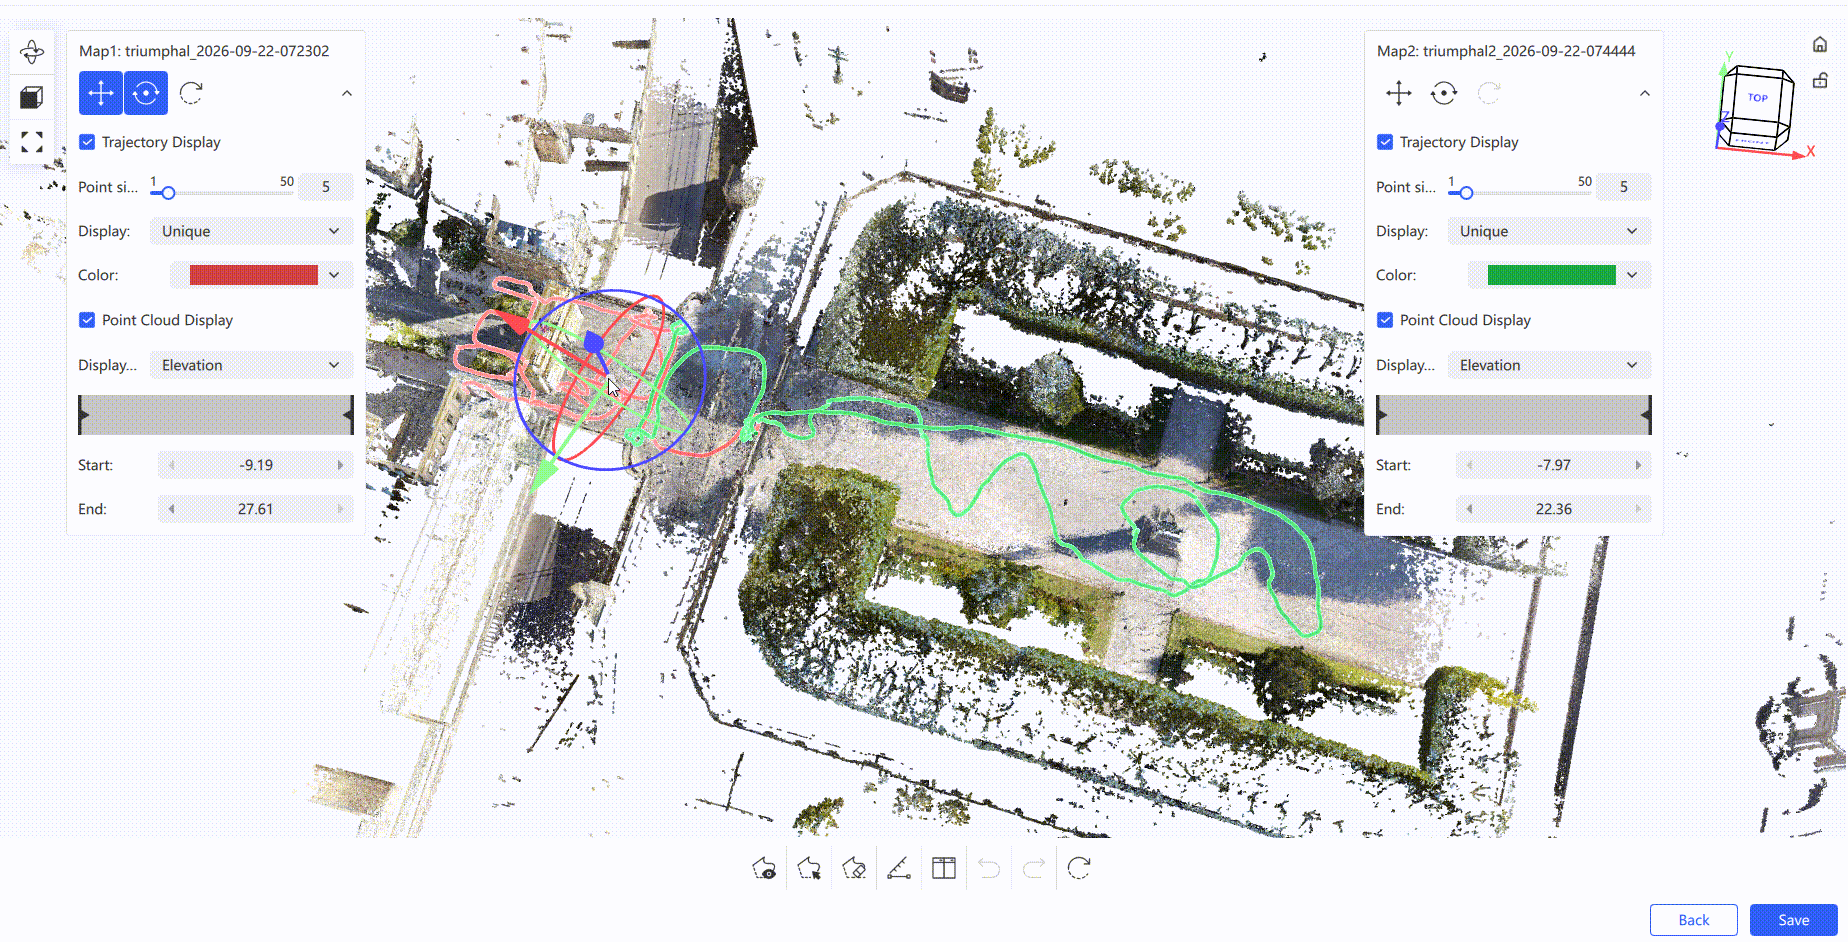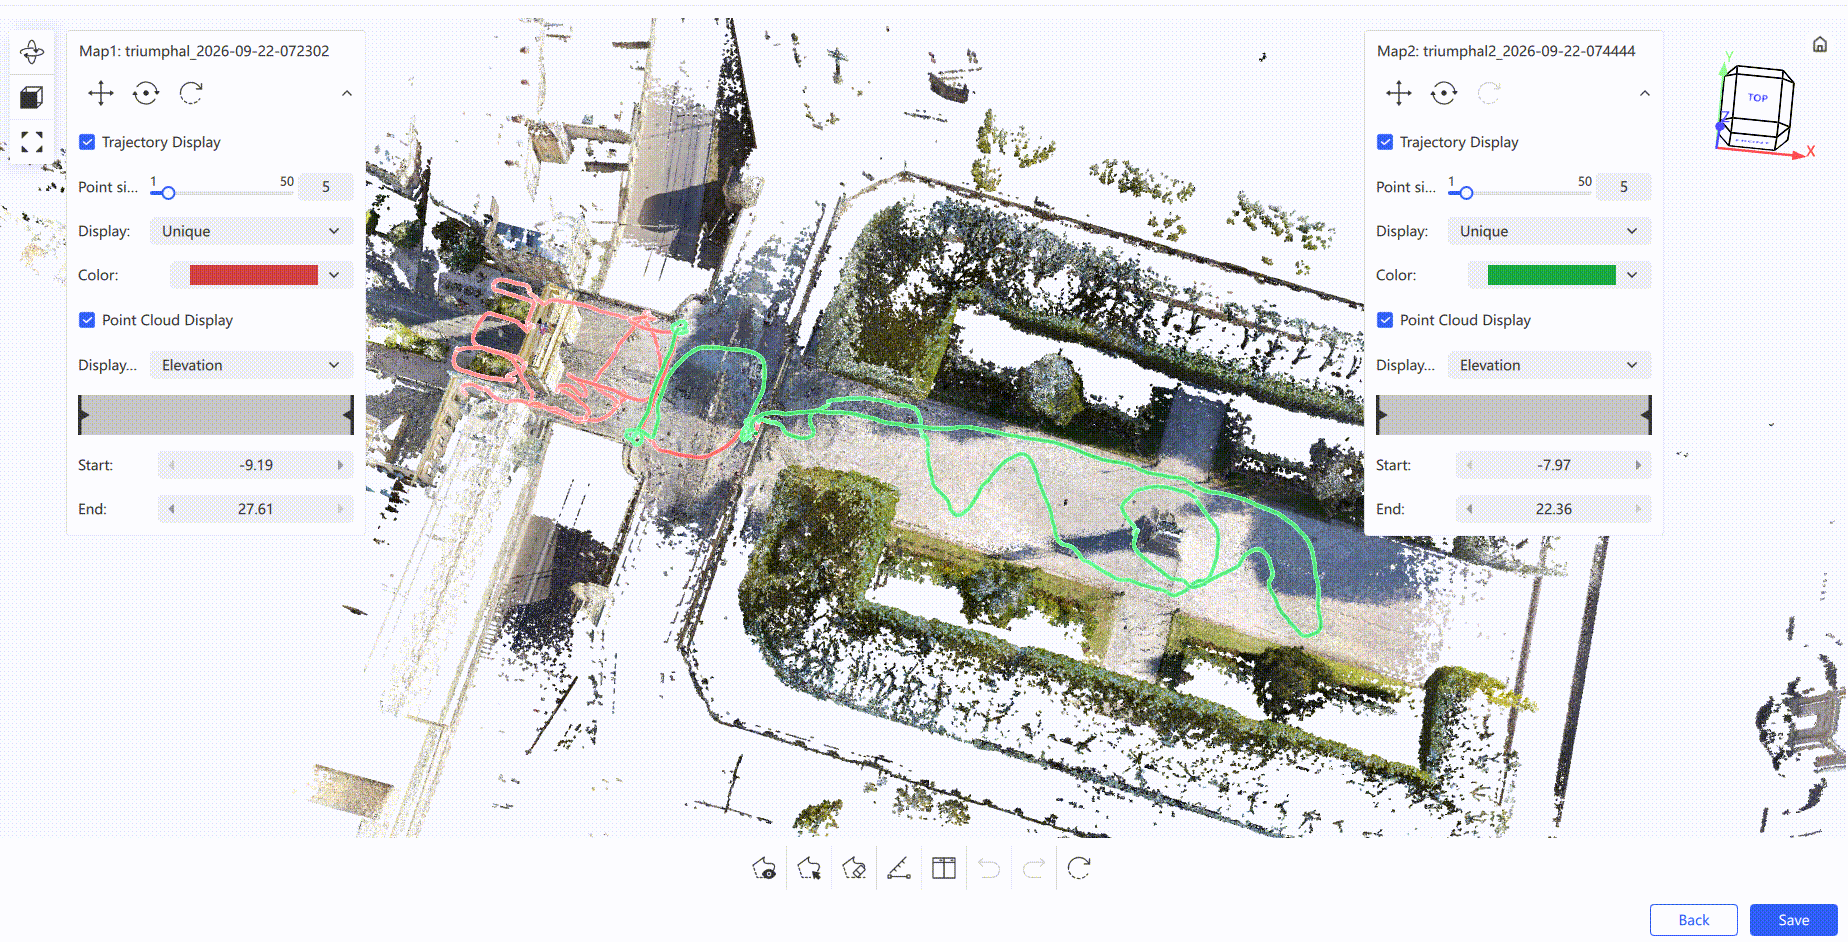
- Dolny pasek narzędzi udostępnia również narzędzie lasso, aby zachować tylko potrzebną część: użyj lassa, aby wybrać pokrywające się trajektorie, lub użyj lassa do odznaczenia, aby wyczyścić zaznaczenie.
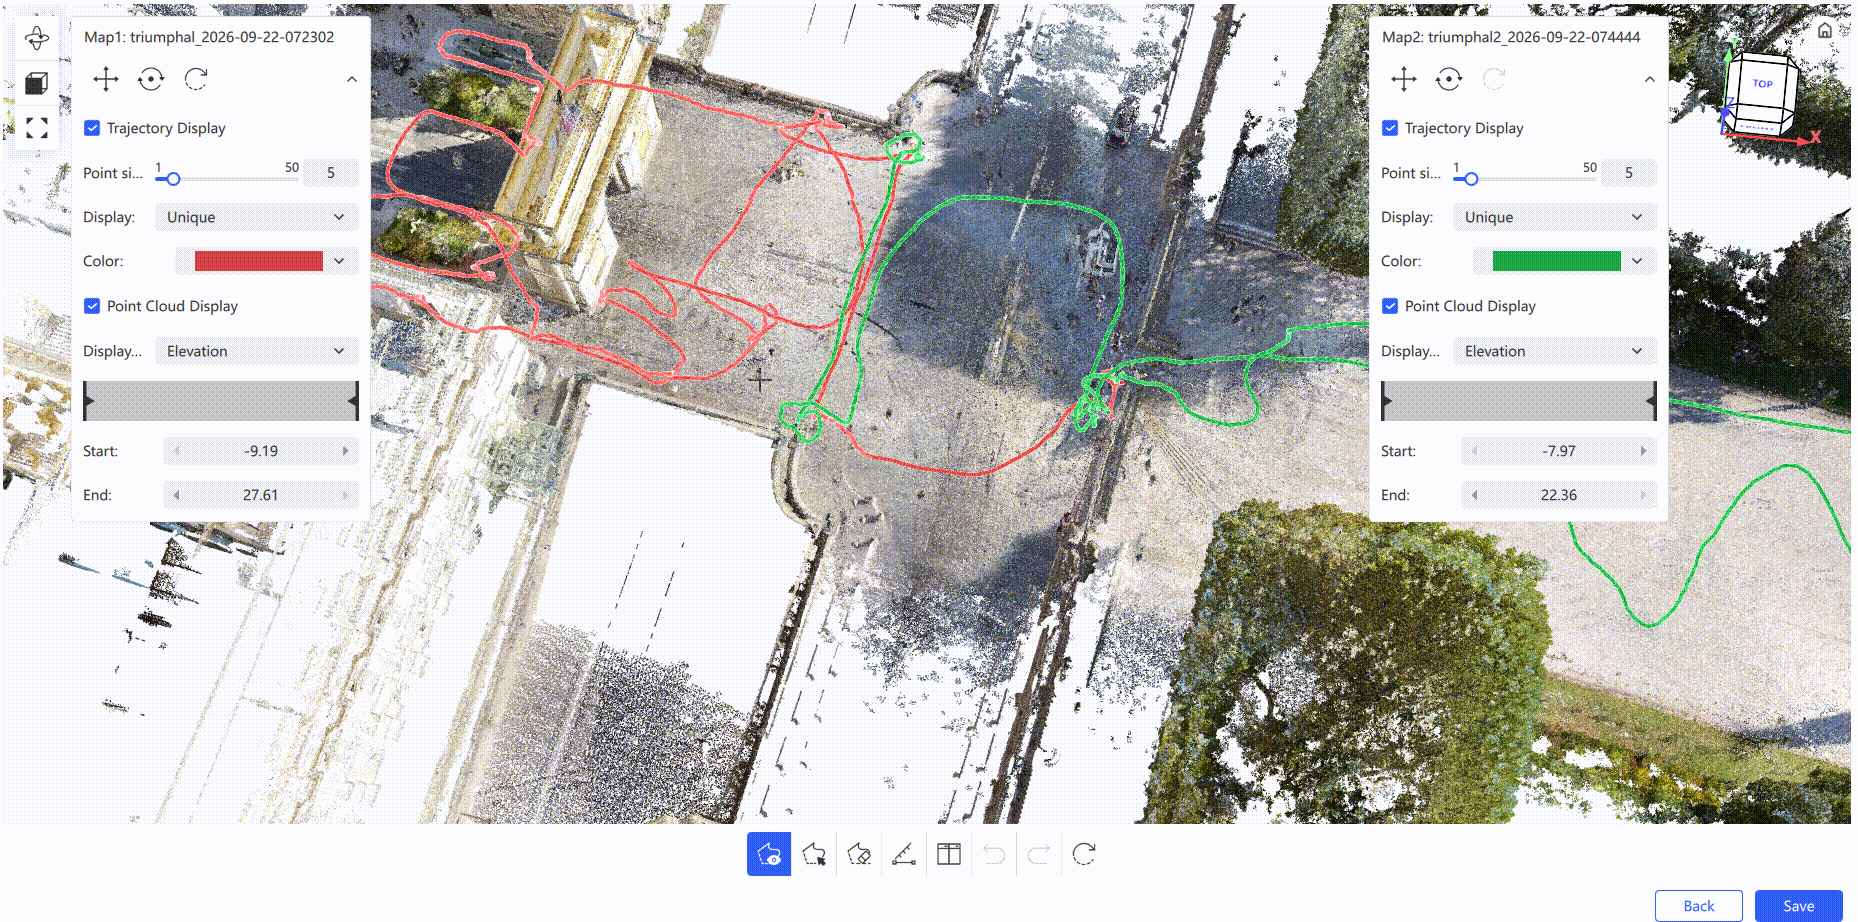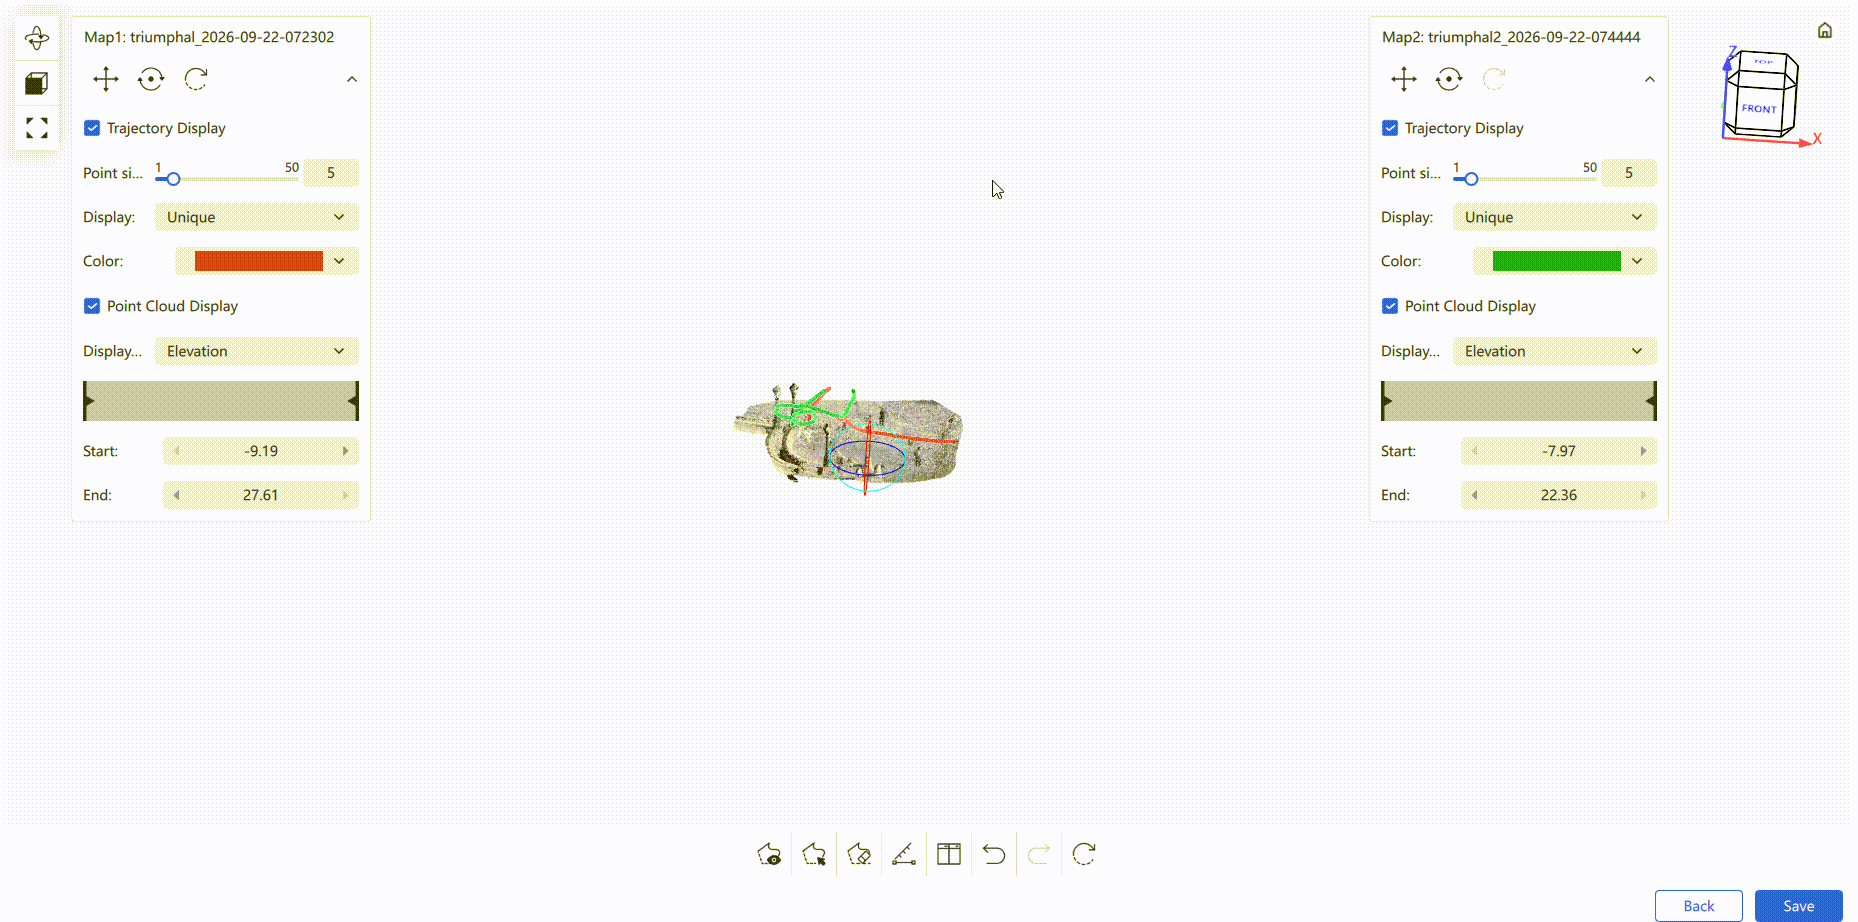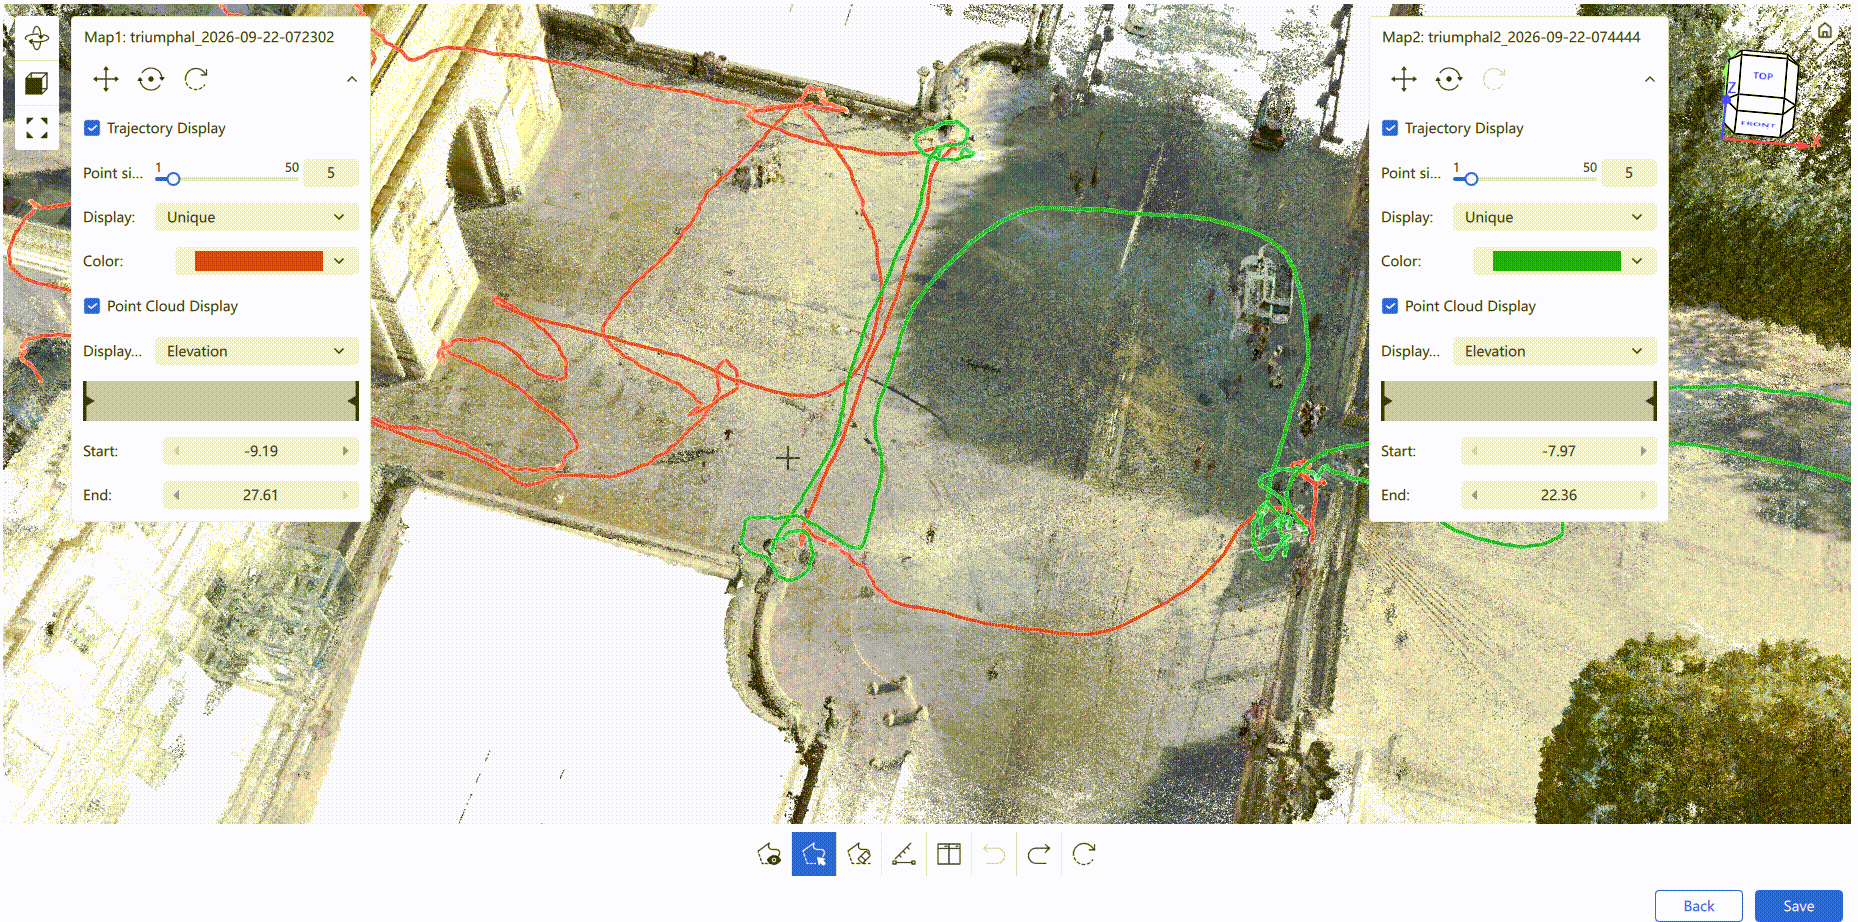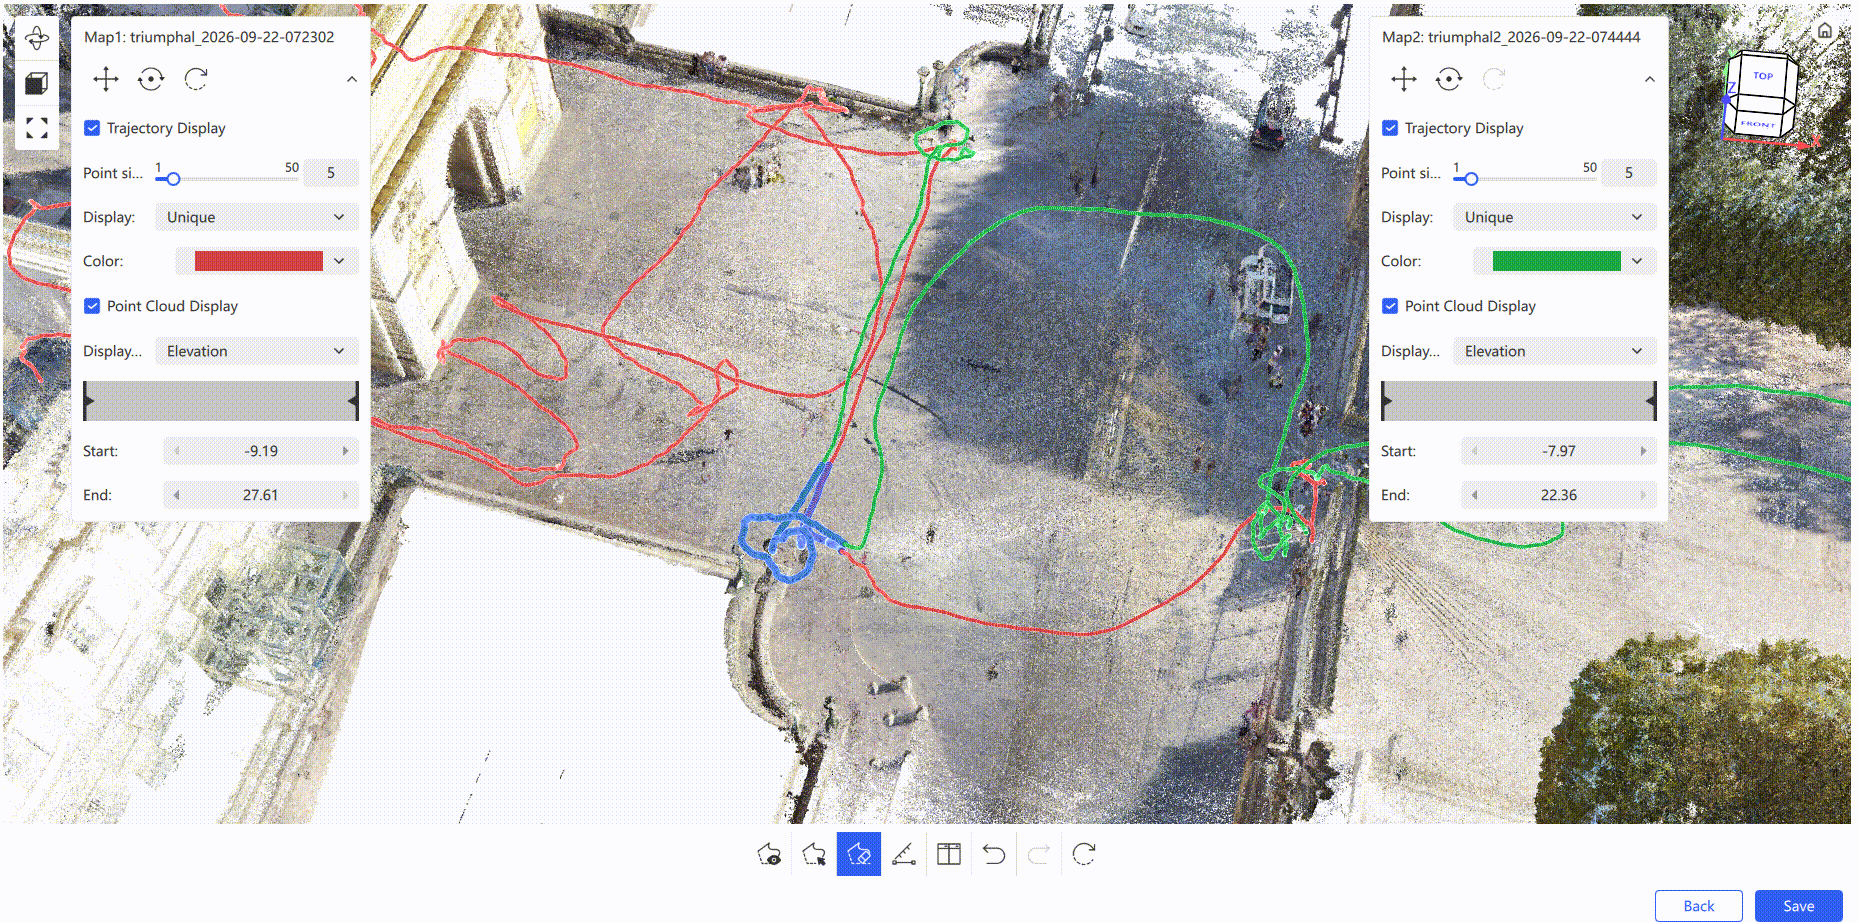
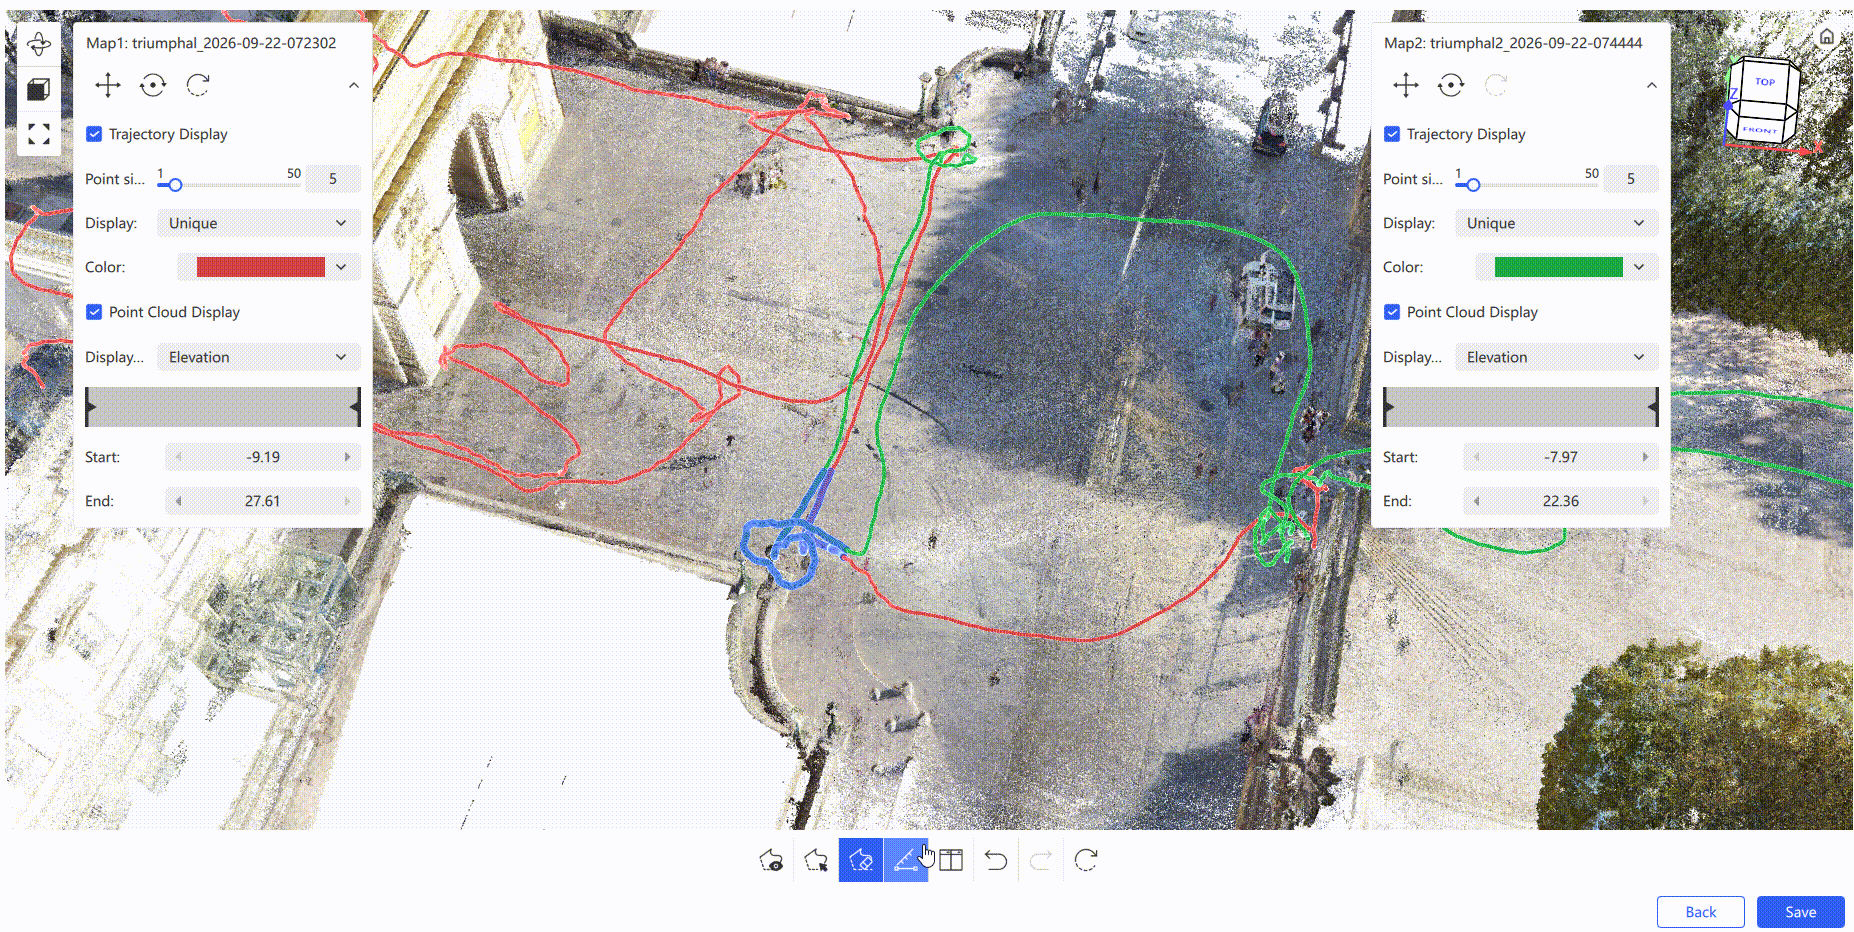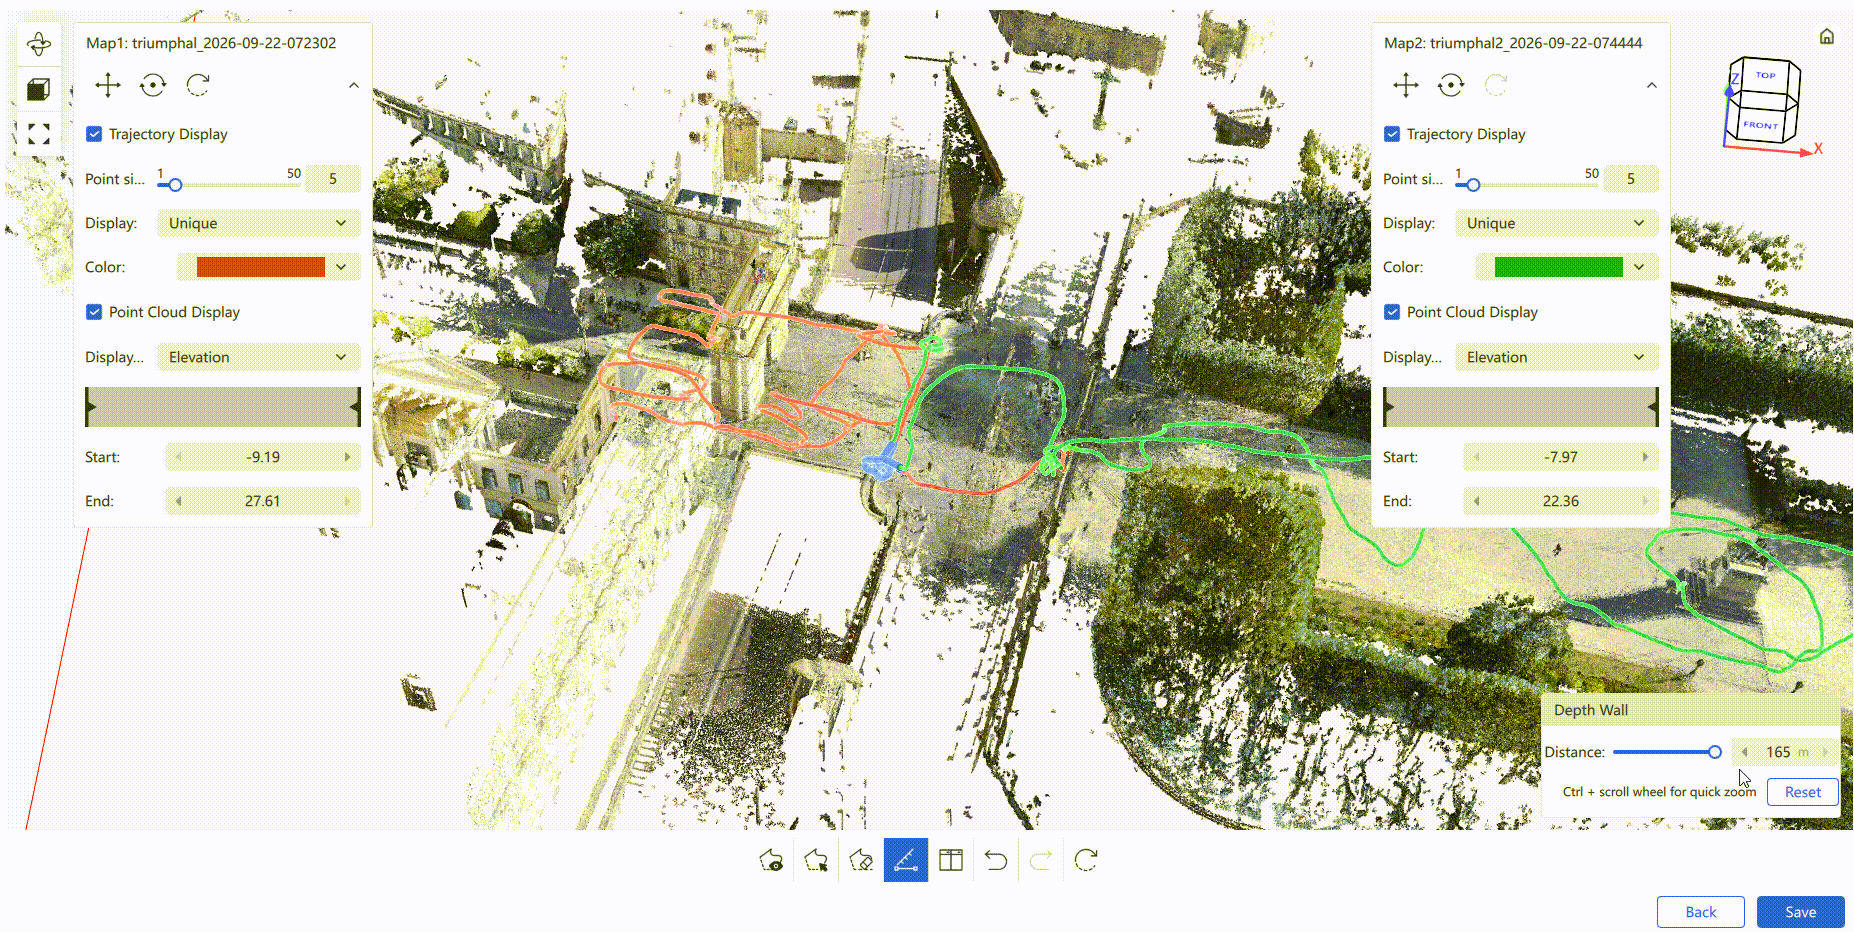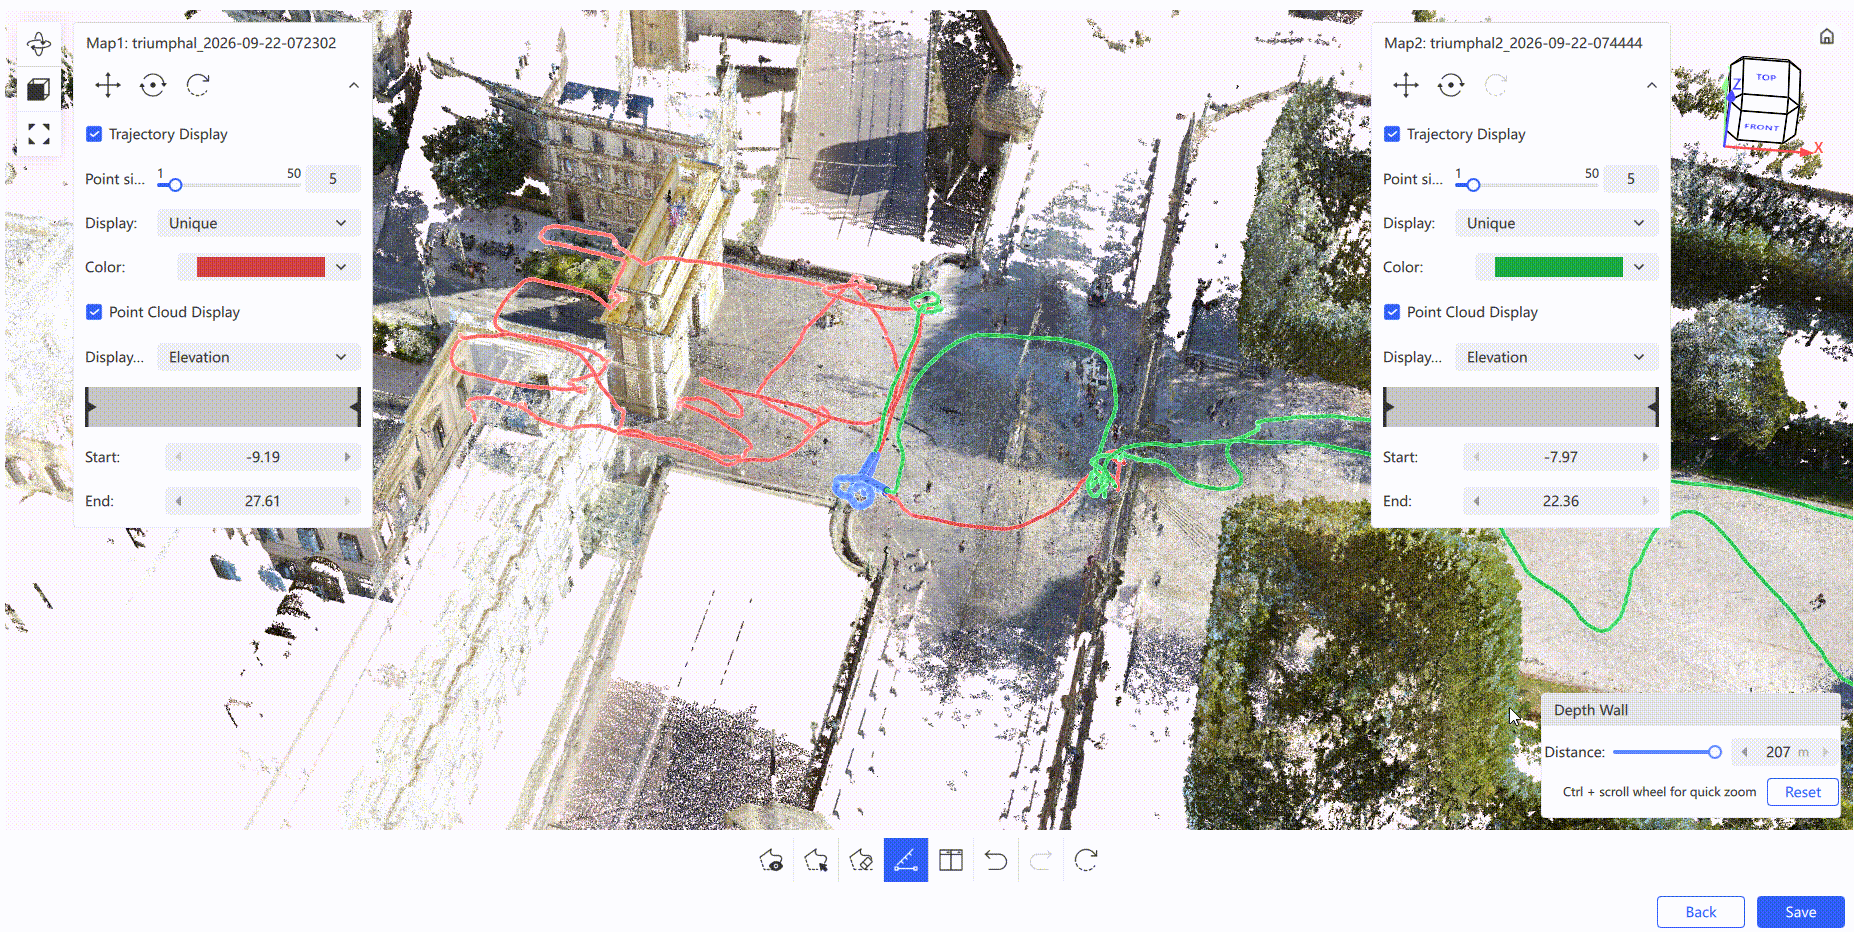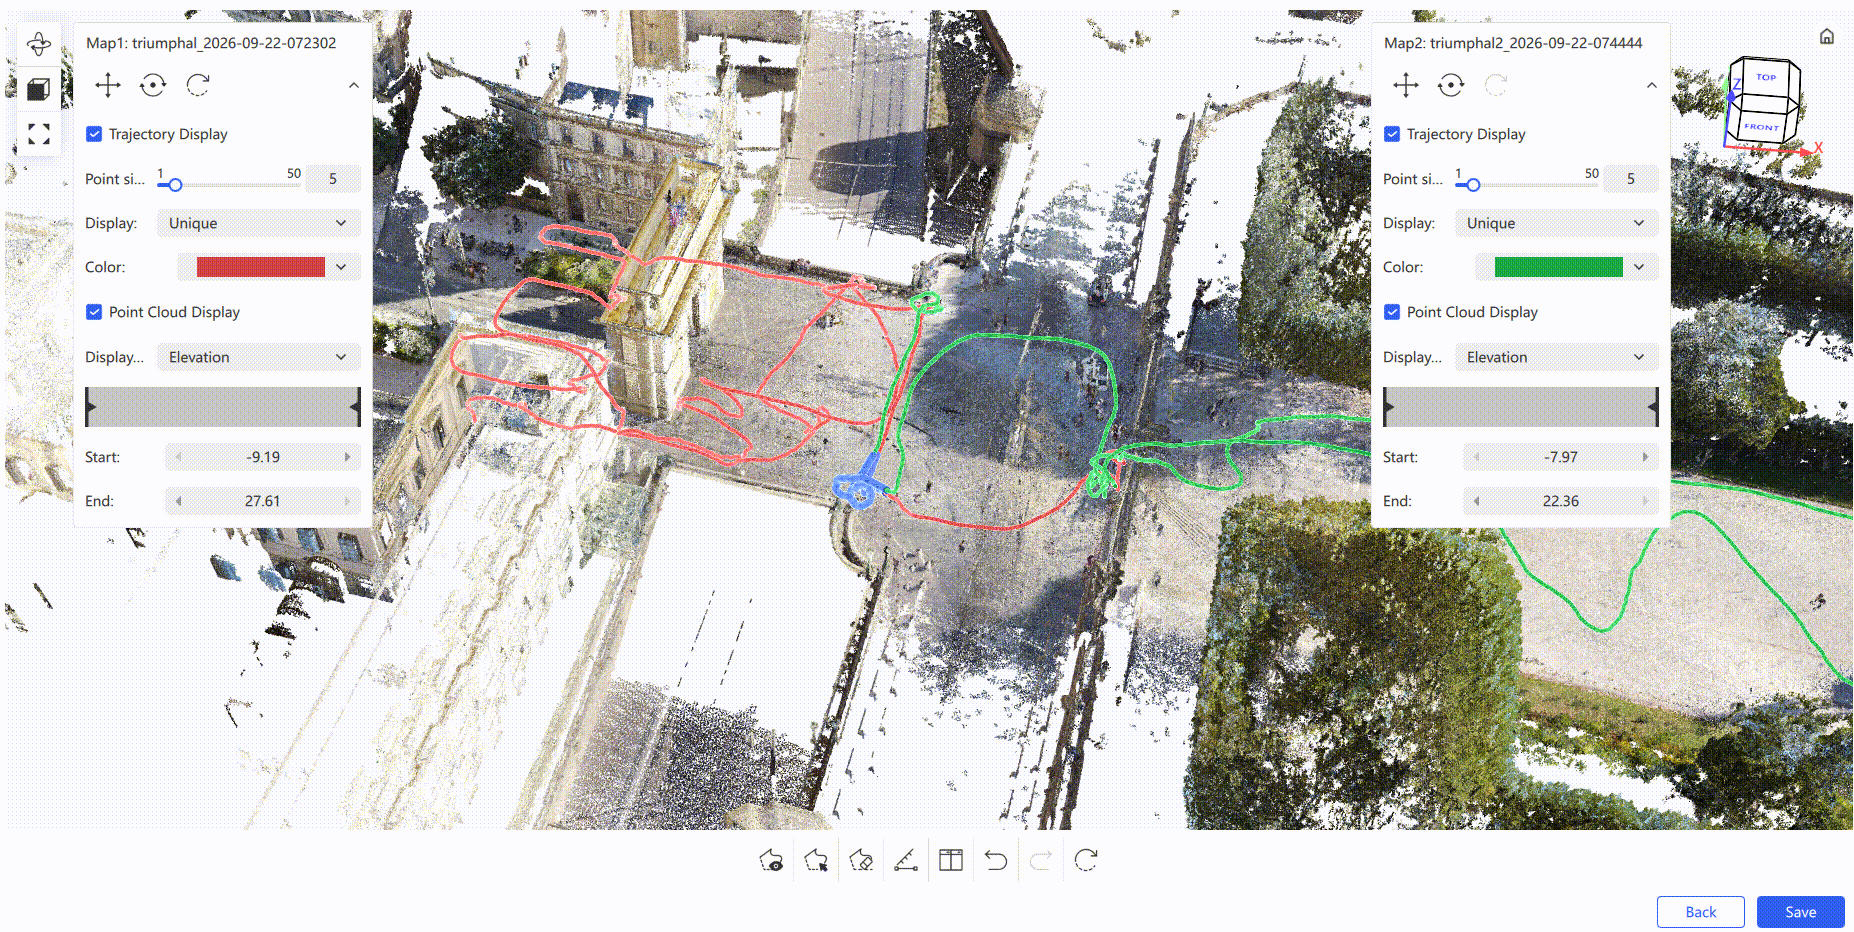
- Obsługiwana jest również ściana głębi: dane za ścianą głębi są ukryte i nie można ich zaznaczyć. Aby dostosować orientację ściany głębi, kliknij Resetuj.
- W widoku rejestracji możesz również usunąć połączenia, które już skonfigurowałeś.
Uwaga: Podczas kończenia scalania z pokrywającymi się trajektoriami upewnij się, że dwa segmenty trajektorii pomiędzy różnymi mapami są wzajemnie widoczne oraz że pomiędzy każdą parą map wybrany jest tylko jeden zestaw pokrywających się trajektorii.
Parametry podstawowe
Tak samo jak w Przetwarzaniu projektu.
Transformacja współrzędnych
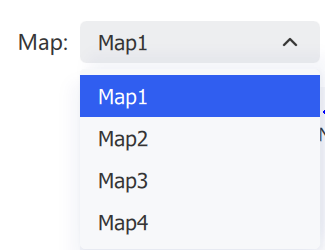
Tak samo jak w Przetwarzaniu projektu. Przełączaj między mapami, aby je przejrzeć.
Kolorowanie
Tak samo jak w Przetwarzaniu projektu.
Sprawdzanie dokładności
Zweryfikuj dokładność zeskanowanych danych, porównując współrzędne punktów kontrolnych z zestawem wartości rzeczywistych po transformacji.
- Wybierz dane chmury punktów wymagające weryfikacji, a następnie kliknij Przetwarzanie projektu → Sprawdzanie dokładności.
- Wybierz punkty kontrolne automatycznie lub ręcznie.
- Przejrzyj automatycznie wybrane punkty i naciśnij
Esc, aby wyjść z zaznaczania po potwierdzeniu poprawności. - Kliknij Oblicz, aby zakończyć obliczenia.
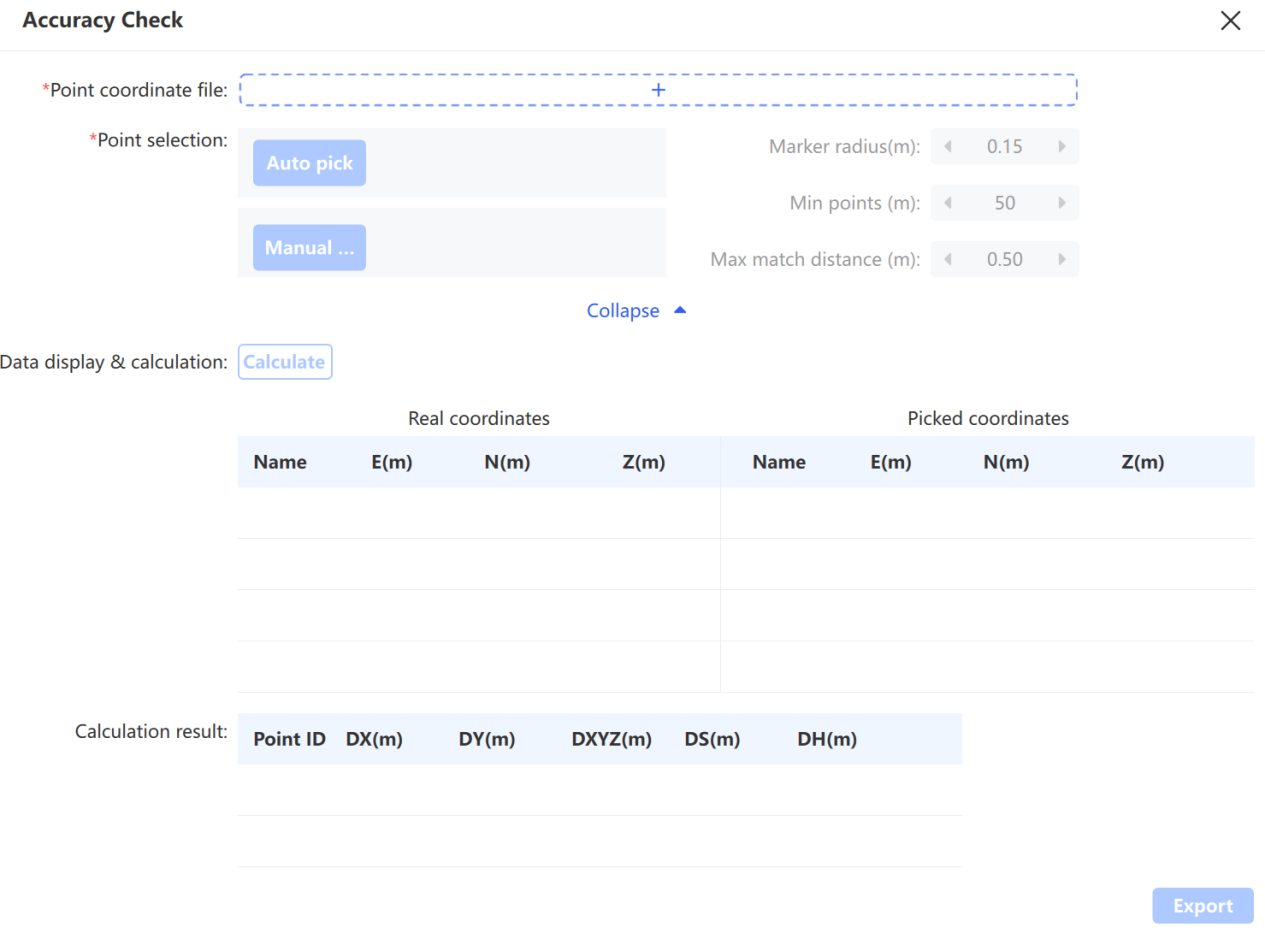
Wybór punktów kontrolnych w chmurze punktów
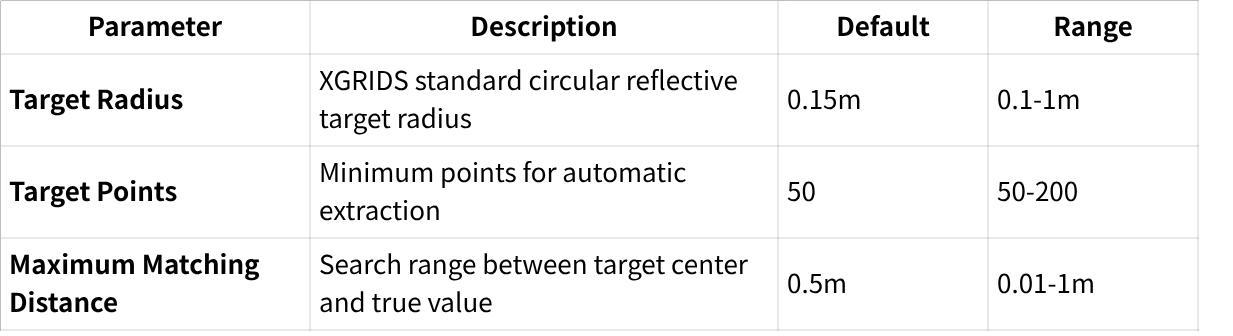
Ustawienia parametrów:
| Parametr | Opis |
|---|---|
| Plik współrzędnych punktów | Plik współrzędnych wartości rzeczywistej dla punktów kontrolnych, w formacie .txt lub .csv: Nazwa punktu, Easting, Northing, Wysokość elipsoidalna (lub Nazwa punktu, Y, X, Wysokość elipsoidalna) |
| Promień celu | Promień standardowego okrągłego celu odblaskowego, domyślnie 0,15 m, zakres 0,1–1 m |
| Liczba punktów celu | Minimalna liczba punktów wymagana do wykrycia celu podczas automatycznej ekstrakcji, domyślnie 50, zakres 50–200 |
| Maks. odległość dopasowania | Promień wyszukiwania pomiędzy środkiem celu a wartością rzeczywistą, domyślnie 0,5 m, zakres 0,01–1 m |
Uwaga: Automatyczny wybór punktów wymaga umieszczenia celów odblaskowych XGRIDS na punktach kontrolnych podczas rejestracji. Zatrzymaj się na chwilę przy każdym celu podczas skanowania, aby zapewnić zarejestrowanie wystarczającej liczby punktów celu.
Ręczny wybór punktów: Kliknij lewym przyciskiem myszy pozycje punktów kontrolnych w chmurze punktów (pojawia się zielona etykieta). Aby zastąpić punkt, zaznacz ponownie w jego pobliżu i kliknij Tak, gdy pojawi się monit. Po wybraniu co najmniej 3 punktów naciśnij Esc, aby potwierdzić i wyjść.
Oprogramowanie następnie oblicza różnice współrzędnych, błąd płaski i błąd wysokości (maks., min., średni) dla każdej pary punktów, a także błąd średniokwadratowy dla płaszczyzny i wysokości. Kliknij Eksportuj, aby zapisać raport dokładności, który domyślnie trafia do folderu „Report” w katalogu projektu.