
Scan-Workflow
Dieses Kapitel behandelt GNSS-Einstellungen, Projektbenennung und Scaneinstellungen, Scannen, Rendering-Modi, Scan-Assistent, Modellansicht und Datenexport.
GNSS-Einstellungen
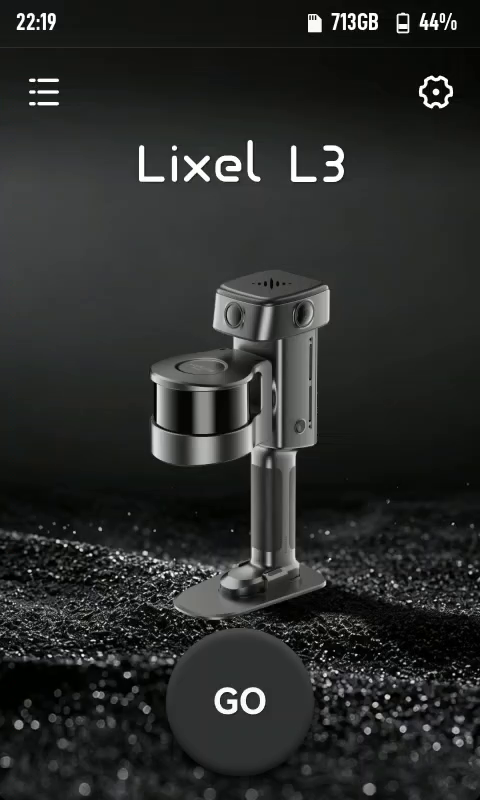
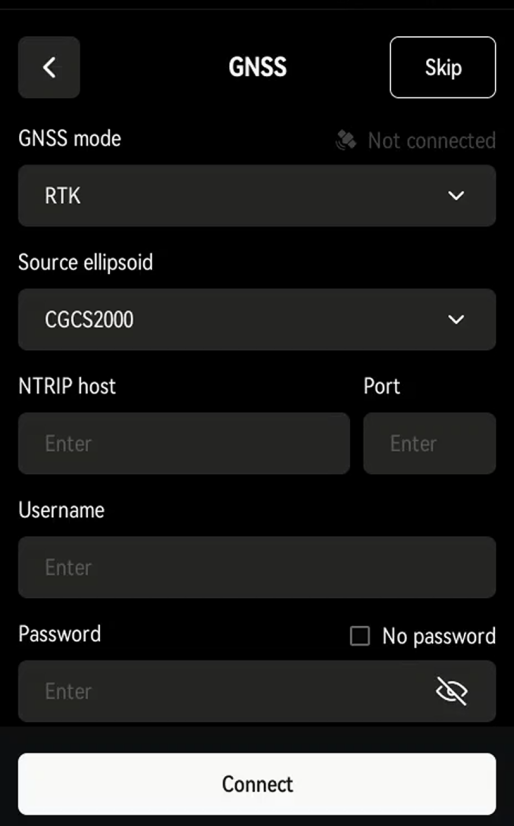
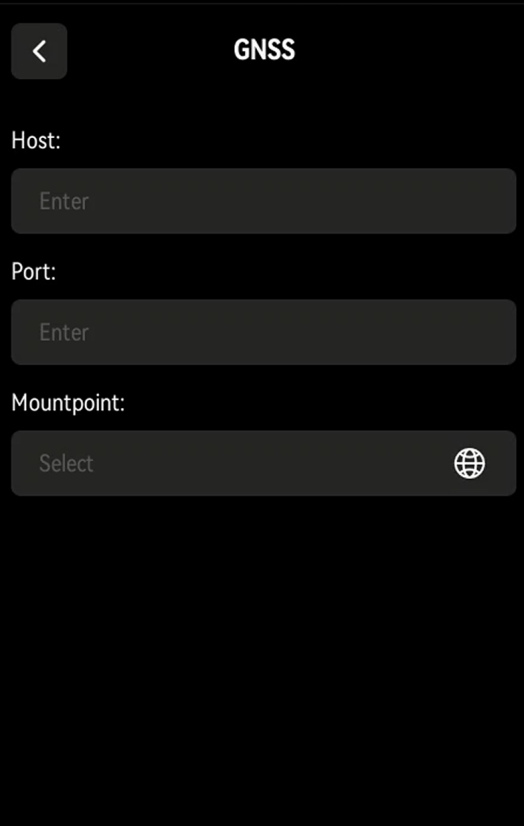
Tippen Sie auf GO, um die GNSS-Einstellungen zu öffnen.
Hinweis
Um GNSS zu überspringen, tippen Sie oben rechts auf „Überspringen", oder schalten Sie GNSS in den Einstellungen aus, um diesen Bildschirm standardmäßig zu überspringen.
GNSS-Modus
| GNSS-Modus | Funktion | Verwendung |
|---|---|---|
| RTK | Empfängt Korrekturdaten über das RTK-Modul für die Echtzeitpositionierung; in der Projektdatei gespeichert | Wählen Sie den RTK-Modus; Verarbeitung mit dem RTK-Modul in LixelStudio |
| PPK | Zeichnet Satelliten-Rohbeobachtungen über das RTK-Modul auf; in der Projektdatei gespeichert | Wählen Sie den PPK-Modus; Verarbeitung mit dem PPK-Modul in LixelStudio |
RTK-Kontoverwaltung
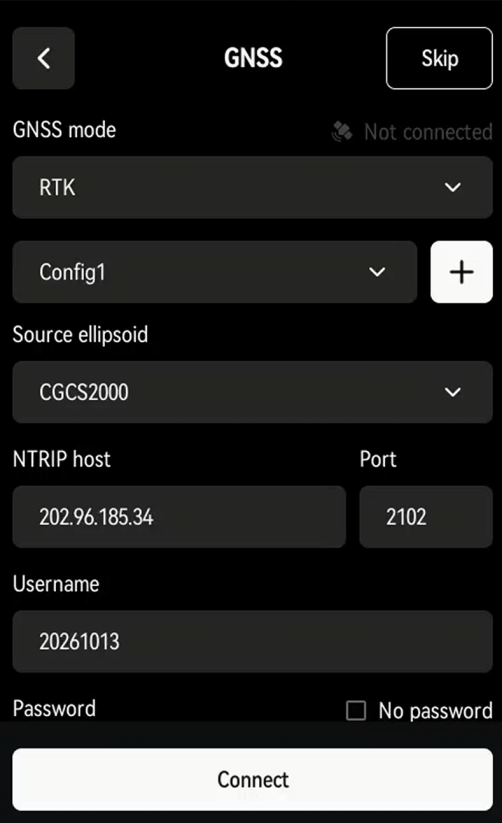
Tippen Sie auf „Verbinden", um häufig verwendete Konten auf dem Gerät zu speichern. Verwalten Sie sie über die Kontoliste unter GNSS-Modus.
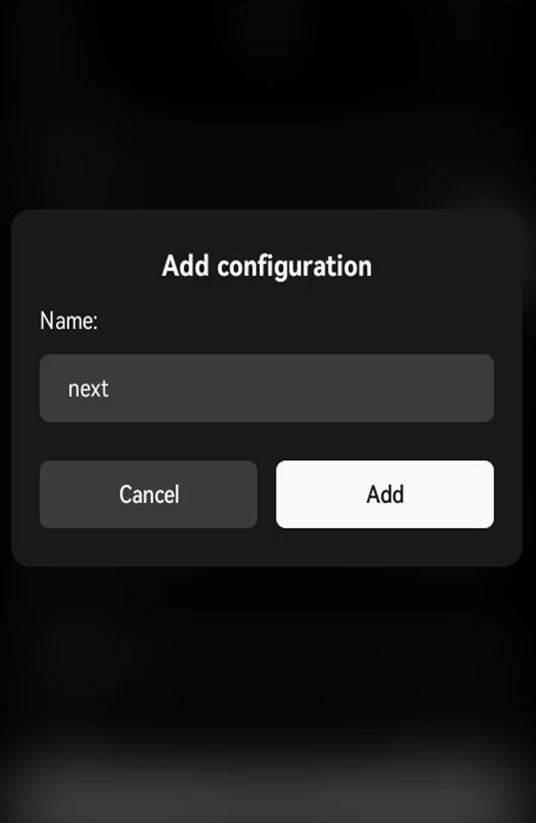
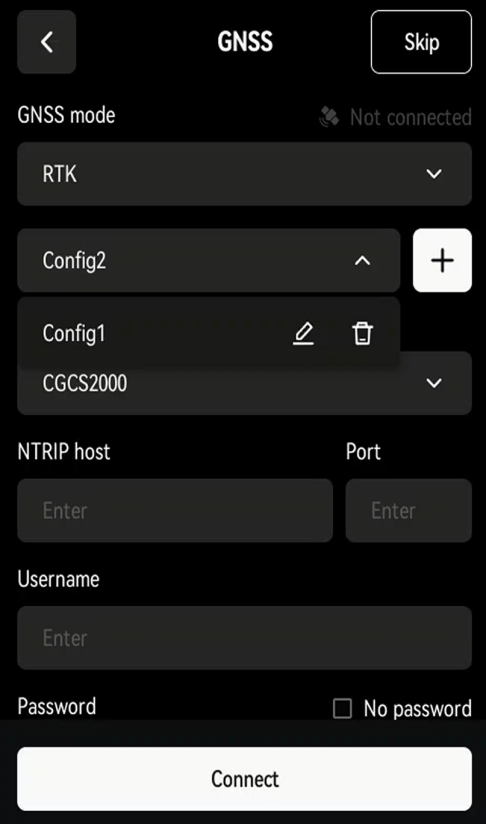
Hinweis
- Benutzerdefinierte RTK-Dienste müssen ein Standard-Datenformat verwenden.
- Nach der ersten Einrichtung speichert das Gerät Ihr RTK-Konto und bleibt angemeldet, bis Sie die Verbindung trennen.
- Das Trennen kann 1–2 Minuten dauern.
- Änderungen des Koordinatensystems werden erst nach etwa 5 Minuten wirksam. Warten Sie 5 Minuten, bevor Sie mit der Arbeit beginnen.
- Das GNSS-Modul unterstützt WGS 84, CGCS2000 und ITRF2008. Die Höhen sind ellipsoidische Höhen.
RTK-Statusanzeige
| Farbe | Status |
|---|---|
| Rot | RTK nicht verbunden |
| Blau | RTK verbunden, nicht fixiert |
| Grün | RTK verbunden, feste Lösung |
RTK-Verbindungsstatus und Satelliten
Nach dem Verbinden erscheint eine Bestätigung, und die Schaltfläche „Verbinden" wechselt zu „Trennen". RTK-Status und Satellitenanzahl werden in Echtzeit unter dem Quellknoten angezeigt. Tippen Sie auf „Weiter".
Projektbenennung und Scaneinstellungen
| Trägertyp | Funktion | Beschreibung |
|---|---|---|
| Handgeführt | Verwendung im Handbetrieb | LixelStudio liest den Trägertyp automatisch aus; eine erneute Auswahl bei der Verarbeitung ist nicht erforderlich |
Scanmodus
| Modus | Funktion | Unterstützte Rendering-Modi |
|---|---|---|
| Geführter Modus | Bewertet die Scanqualität in Echtzeit | Scan-Assistent und Rendering der Scanqualität; keine Echtfarb-Darstellung |
| RGB-Modus | Zeigt die Echtfarb-Punktwolke in Echtzeit an | Echtfarb-Darstellung; kein Scan-Assistent und kein Rendering der Scanqualität |
Benutzerdefinierte Benennung
Beispiel: Geben Sie „park" als Projektnamen ein und starten Sie den Scan. Im USB-Speichermodus erscheint der Projektordner als „park_2026-01-15-1622026", wobei „2026-01-15-1622026" die Scanzeit ist.
Ohne Projektnamen erscheint der Ordner als default_2026-01-15-1622026.
Benennungsassistent
Der Benennungsassistent erstellt Namen im Format „Name_Etage_Anzahl", zum Beispiel BlockA_1_1. Im USB-Speichermodus erscheint der Projektordner als BlockA_1_1_2026-01-15-1622026.
Tippen Sie auf „Fertig", um den Startbildschirm zu öffnen.
Scan starten
Gerät starten
- Stellen Sie den Lixel L3 mit angebrachter Basishalterung auf stabilen, ebenen Boden.
- Halten Sie auf dem Startbildschirm an einer beliebigen Stelle gedrückt, um den Scan zu starten.
- Der LiDAR beginnt zu rotieren, die Anzeige blinkt schnell grün, und ein Startton erklingt. Das Gerät wechselt dann in die statische Initialisierung.
- Halten Sie das Gerät still, bis die Initialisierung abgeschlossen ist. Ein Signalton erklingt, und der normale Scan beginnt.
- Heben Sie den Scanner langsam an, lösen Sie dann langsam die Basishalterung und beginnen Sie mit dem Scannen.
Empfohlene Haltung beim handgeführten Betrieb
- Ziel: Halten Sie Ihren Körper aus dem Sichtfeld der Kamera, um eine bessere Einfärbung zu erzielen.
- Empfohlen: Halten Sie das Gerät vor Ihrer Brust nach vorn.
- Vermeiden: Das Gerät am Körper zu halten.
Empfehlungen für die Scanroute
Beleuchtung
- Wählen Sie eine gleichmäßige Beleuchtung.
- Vermeiden Sie starke Kontraste zwischen Licht und Schatten.
Sichtfeld
- Bevorzugen Sie offene Routen (etwa die Mitte einer Straße) für eine bessere Farbabdeckung und Genauigkeit.
Enge Räume (etwa Lücken zwischen Gebäuden oder Gassen)
- Gehen Sie langsamer als gewöhnlich.
- Warten Sie, bis Personen und bewegte Objekte den Bereich verlassen haben.
- So bleibt die Punktwolke genau und gut eingefärbt.
Hinweis
Enge Räume sind schwieriger gut zu erfassen. Nehmen Sie sich Zeit.
Rendering-Modus
Tippen Sie unten rechts auf dem Bildschirm auf „Rendering-Modus", um zwischen den Anzeigemodi zu wechseln:
| Modus | Beschreibung |
|---|---|
| EL Höhe | Färbt Punkte nach Höhe ein, um das Gelände darzustellen |
| RGB Echtfarbe | Zeigt Echtfarben zur einfachen Objektidentifikation |
| QUAL Scanqualität | Zeigt die Punktdichte in Echtzeit, um die Abdeckung zu prüfen |
Hinweis
Die verfügbaren Modi hängen vom Scanmodus ab (Geführter Modus oder RGB-Modus). Für die RGB-Darstellung stellen Sie den Scanmodus auf dem Projektstartbildschirm auf „RGB-Modus".
Zur Scanqualitätsanzeige
- Zweck: Prüft die Punktwolkendichte, um Nacharbeit durch ausgelassene oder dünn erfasste Bereiche zu vermeiden.
- Hinweis: Gibt keine Auskunft über die Scangenauigkeit oder die LCC-Scanqualität.
Wechseln Sie während des Scannens regelmäßig zu QUAL, um ausgelassene Bereiche zu erkennen.
Scan-Assistent
Zweck
- Prüft, ob die Punktwolkendichte den Schwellenwert erreicht.
- Vermeidet Nacharbeit durch ausgelassene oder dünn erfasste Bereiche.
Hinweis
Gibt keine Auskunft über die Scangenauigkeit oder die LCC-Scanqualität.
Verwendung
- Tippen Sie nach dem Scanstart unter der Stopptaste auf „Scan-Assistent".
- Der Einstellungsbildschirm öffnet sich.
- Stellen Sie die Schrittweite für das Gelände ein.
Hinweis
Passen Sie die Schrittweite an die Komplexität der Szene an, um eine vollständige Abdeckung zu erreichen.
Scan stoppen
Halten Sie die rote Taste in der unteren Bildschirmmitte gedrückt, um die Daten zu speichern.
Das Speichern erfolgt in zwei Stufen: zunächst das Ablegen der Daten, dann das Erzeugen eines ansehbaren Punktwolkenmodells.
Das Punktwolkenmodell öffnet sich anschließend automatisch zur Prüfung vor Ort.
Modellansicht
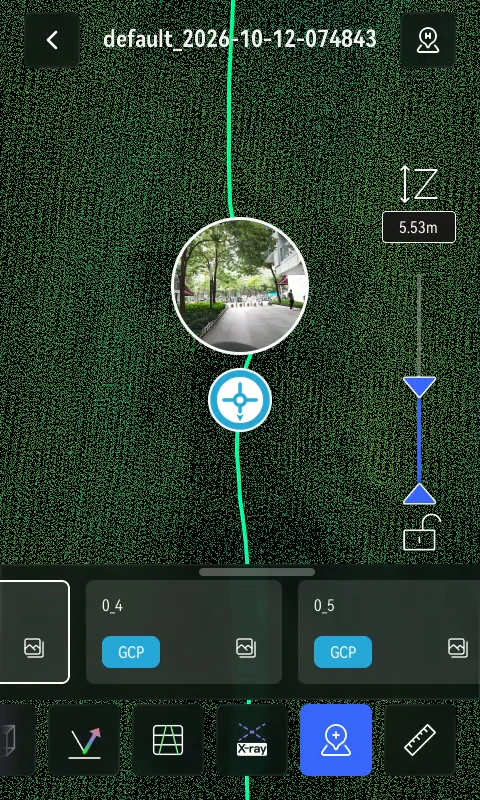
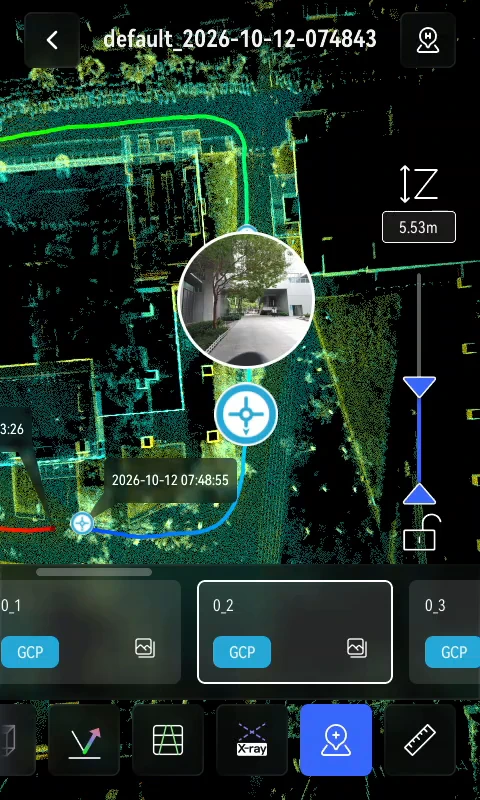
Sehen Sie das Punktwolkenmodell nach dem Scan auf dem Gerätebildschirm an.
Modell ansehen
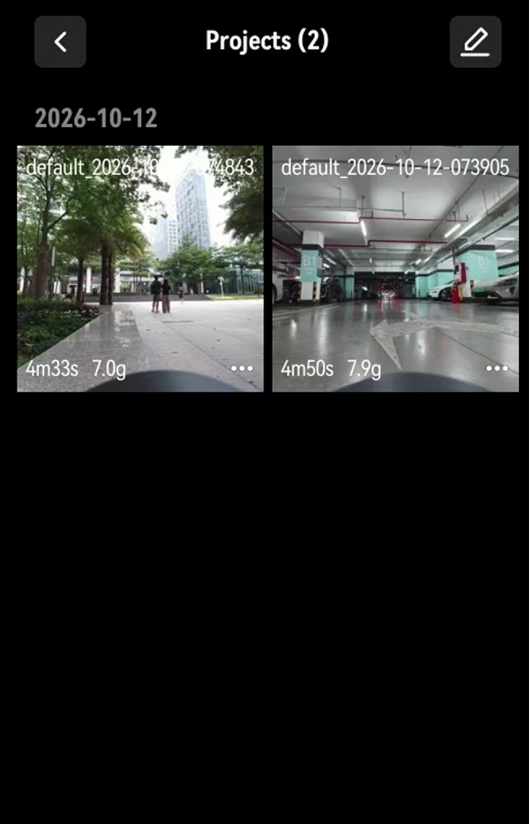
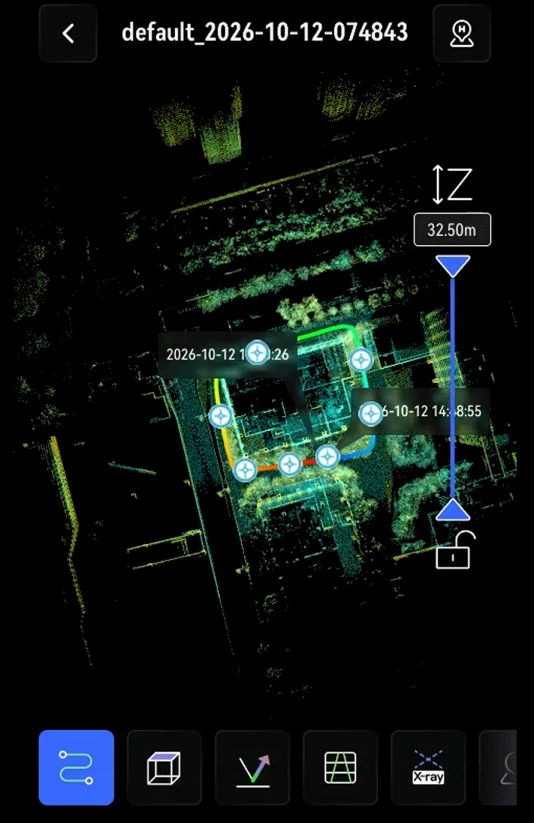
Messen
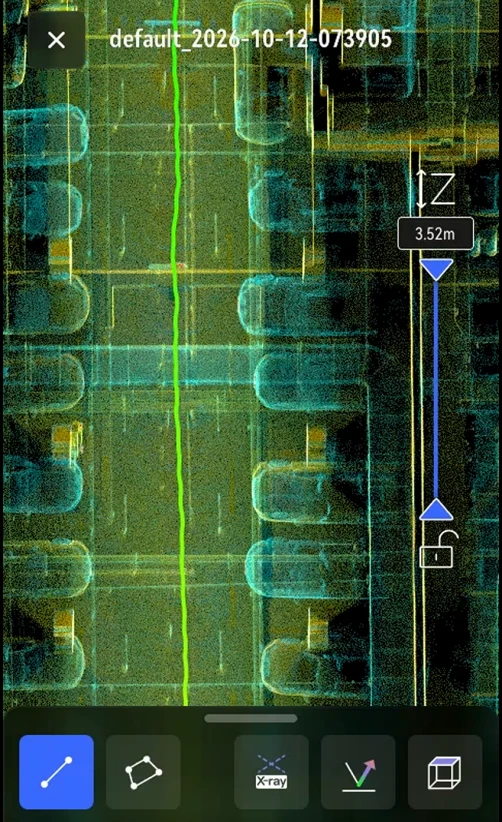
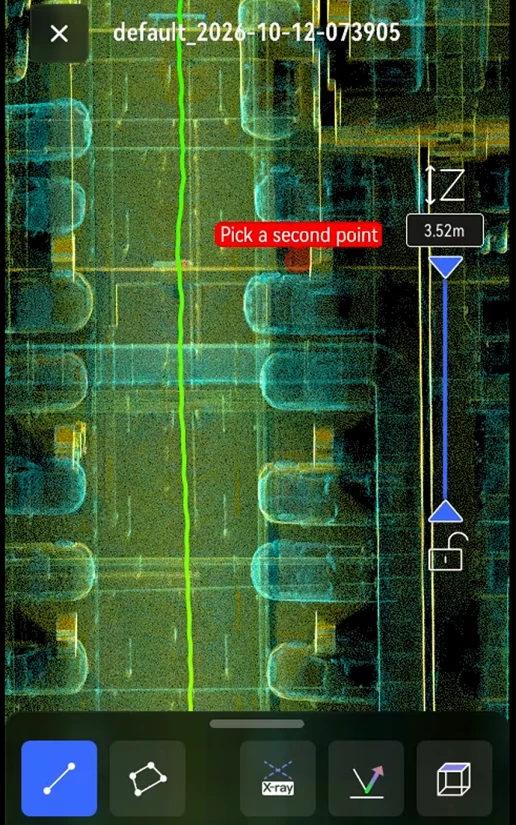
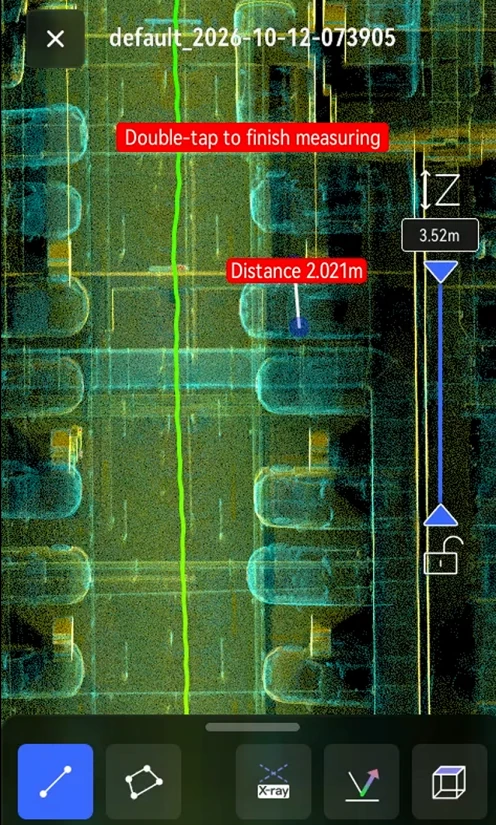
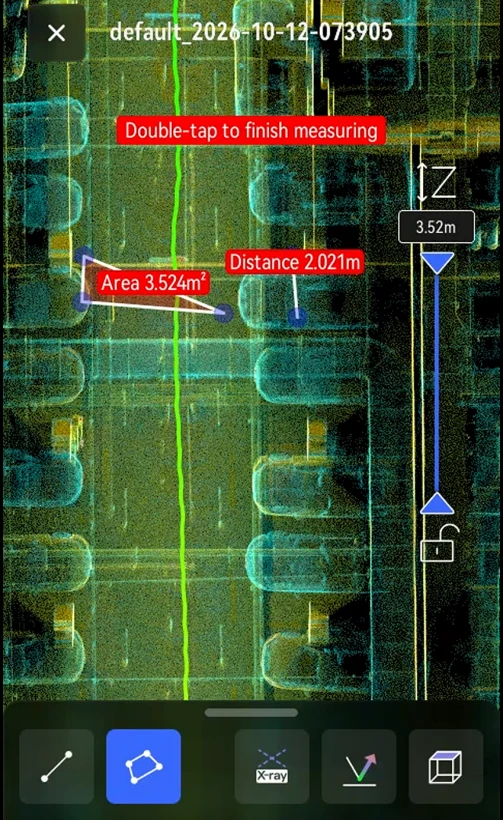
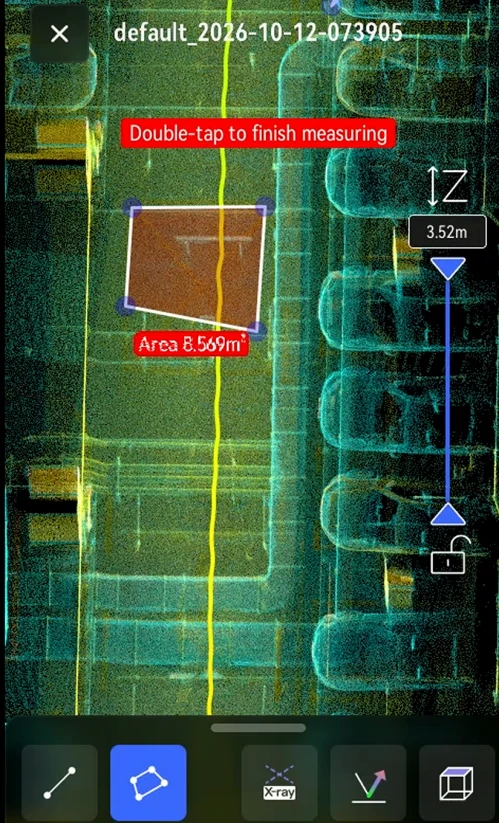
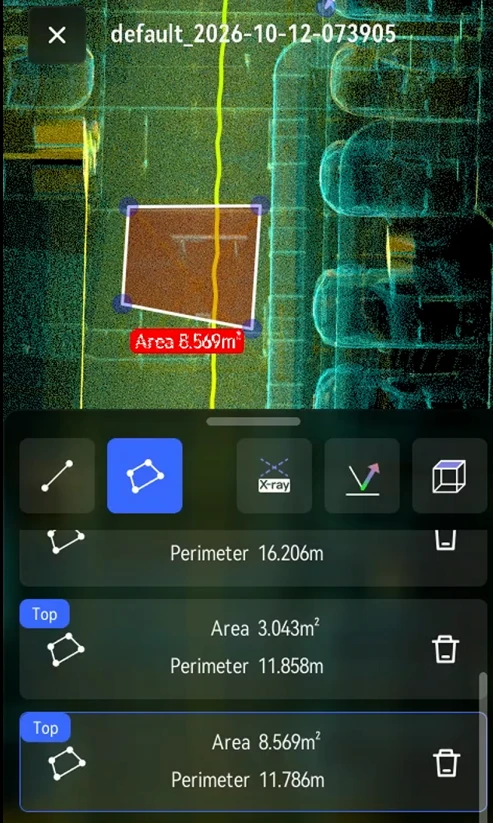
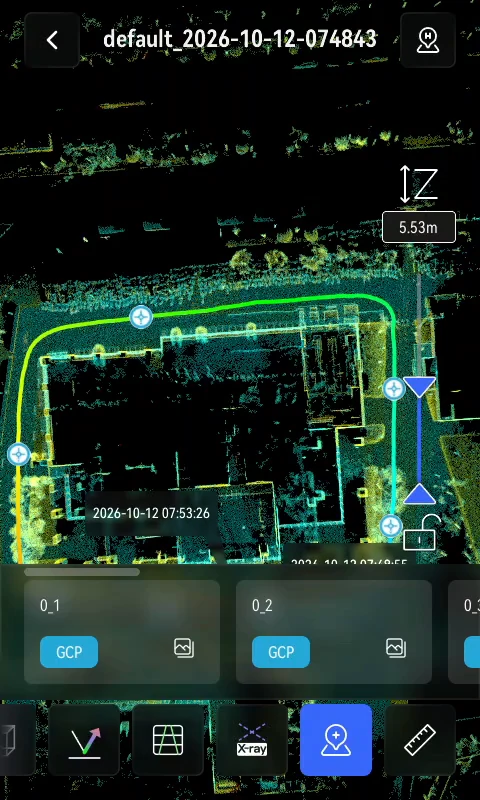
Punktinformationen
Scandaten exportieren
Schritte
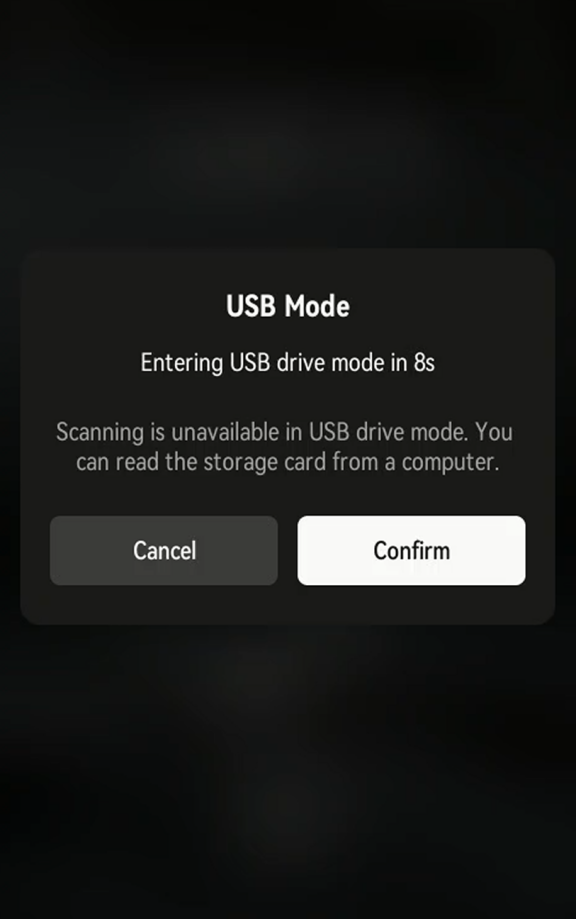
- Mit einem Computer verbinden: Schalten Sie das Gerät ein und verbinden Sie es mit einem USB-C-Kabel. Tippen Sie bei der Abfrage zum USB-Speichermodus auf „Bestätigen" oder warten Sie den Countdown ab.
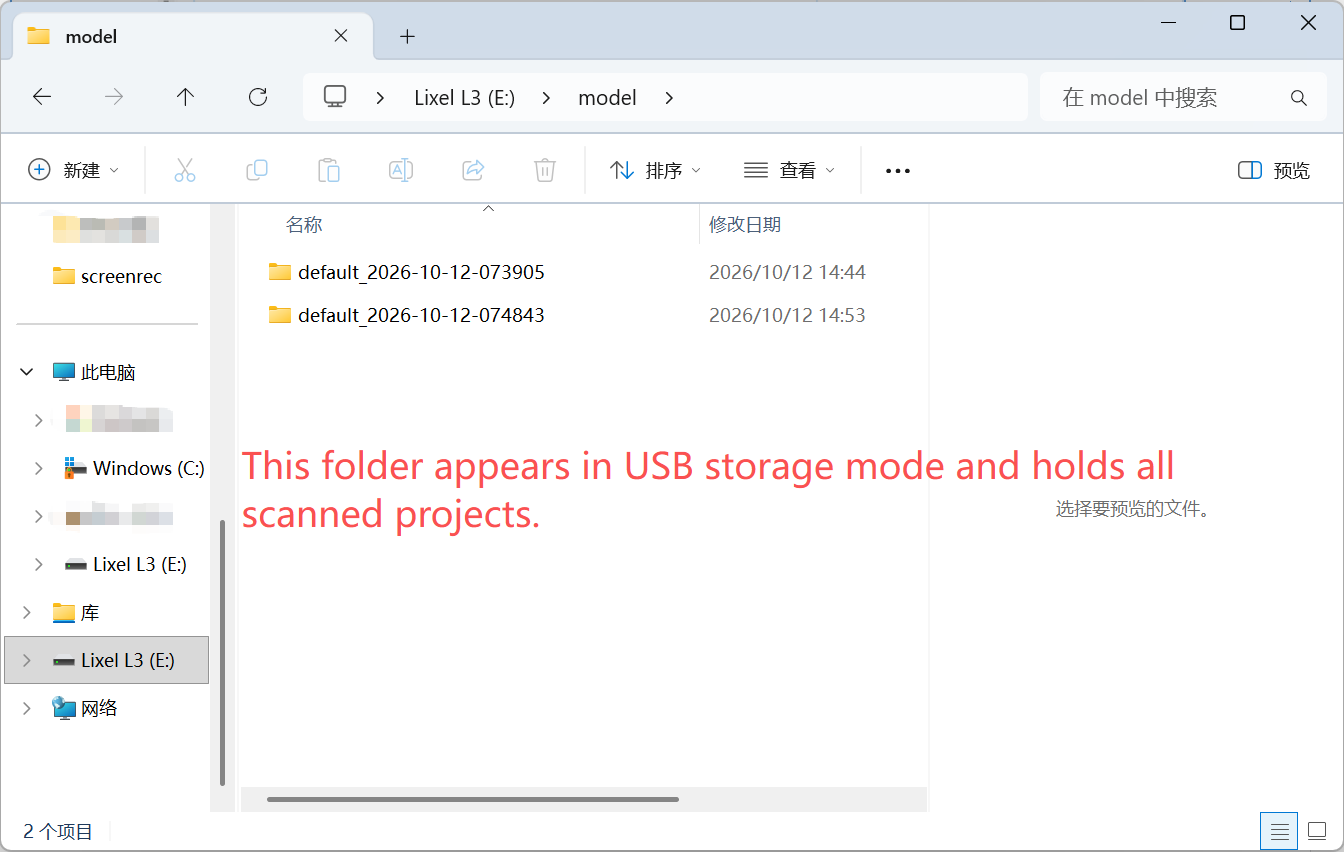
- Projektdateien kopieren: Öffnen Sie den Gerätespeicher, gehen Sie in den Modellordner und kopieren Sie die Projektdateien auf Ihren Computer.
Benennung der Projektdateien
Dateinamensformat: Projektname_JJJJ-MM-TT-Zeit. Beispiele:
- ParkingB2F_2025-01-15-162026
- default_2025-01-15-143520
Hinweis
Dateien werden zur einfachen Identifikation nach der Scan-Startzeit benannt.
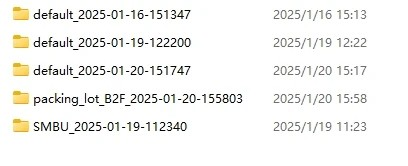
Struktur der Projektdateien
Projektdateien:
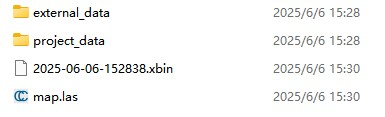
| Datei | Unterdatei | Beschreibung |
|---|---|---|
| xxx.xbin | - | Sensor-Rohdaten |
| map.las | - | Echtzeit-Punktwolke vom Gerät. |
| project_data | control_points.csv | Während des Scans aufgezeichnete Kontrollpunktinformationen. |
| gnss.csv | Bei Verwendung von RTK aufgezeichnete GNSS-Daten. | |
| poses.csv | Scan-Trajektorie. | |
| photo | Kamerabilder, die beim Hinzufügen von Kontrollpunkten aufgenommen werden | |
| model | Modellvorschaudateien | |
| thumb.jpg | LixelGO-Vorschaubild | |
| preview_photo.jpg | Gerätevorschaubild | |
| log | Scan-Protokoll | |
| external_data | - | Beim ersten Kopieren leer. Enthält externe Dateien für die LixelStudio-Nachbearbeitung, etwa die koordinatentransformierte gnss.csv. |