
Apéndice
Este capítulo recoge las especificaciones del Lixel L3 y las pautas de almacenamiento.
Especificaciones
| Categoría | Elemento | Lixel L3 (16 / 32 canales) |
|---|---|---|
| Hardware | Dimensiones | 206mm × 107mm × 329mm |
| Consumo de energía | <30W | |
| Peso [1] | Aprox. 2.5 kg | |
| Interfaz de datos | USB 3.1 Gen2 | |
| Almacenamiento interno | UFS 1TB | |
| Módulo RTK | Admitido (integrado) | |
| WiFi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Carcasa | Aleación de aluminio | |
| Tiempo total de funcionamiento | 100 min | |
| Entorno de trabajo | Temperatura de funcionamiento | -20℃ a 50℃ |
| Grado de protección | IP54 | |
| Batería | Voltaje de la batería | 14.4V |
| Capacidad de la batería | 3350 mAh | |
| Pantalla | Tamaño | 4.3" TFT |
| Brillo | Hasta 1,000 nits | |
| Resolución | 480 × 800 | |
| Módulo GNSS de grado topográfico | Señales rastreadas | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Precisión | Horizontal: 0.8 cm + 1 ppm Vertical: 1.5 cm + 1 ppm | |
| Ganancia máxima | 4.0dBi | |
| Cobertura en azimut | 360° | |
| Impedancia | 50 Ω | |
| Polarización | Circular a derechas (RHCP) | |
| Relación axial | ≤3dB | |
| VSWR de salida | ≤2.0 | |
| Módulo LiDAR | Clase de láser | Clase 1 (905nm) |
| Rango | 0.7 – 120m | |
| Campo de visión | 360° × 270° | |
| Escaneo | Móvil | |
| Tasa de puntos | 320,000 / 640,000 pts/s | |
| Canales LiDAR | 16 / 32 | |
| Módulo de visión | Cámara frontal | 1 |
| Campo de visión de la cámara frontal | 100° × 75° | |
| Cámaras panorámicas | 2 | |
| Campo de visión de la cámara panorámica | 200° × 200° | |
| Resolución de la cámara | 4096 × 3072 | |
| Tamaño del sensor CMOS | 1/1.3” | |
| Obturador | Obturador rodante | |
| HDR [2] | DCG HDR | |
| Precisión | Precisión relativa posprocesada (1σ) [3] | 5 mm (entorno de prueba de 500 m²) |
| Grosor de la nube de puntos posprocesada [4] | ≤ 5mm | |
| Precisión absoluta, vertical (RMSE) [5] | 2 cm | |
| Precisión absoluta, horizontal (RMSE) [5] | 2 cm | |
| Repetibilidad [5] | 2 cm | |
| Precisión relativa en tiempo real [6] | 1 cm | |
| Precisión absoluta en tiempo real, vertical (RMSE) [7] | 2.5 cm | |
| Precisión absoluta en tiempo real, horizontal (RMSE) [7] | 2.5 cm | |
| Nivelación (con fusión RTK) [8] | 0.005° | |
| Nivelación (sin fusión RTK) [9] | 0.02° | |
| Funciones en tiempo real | Eliminación de objetos dinámicos por IA | Admitida |
| Filtrado de ruido por IA | Admitido | |
| Nube de puntos en color real | Admitida | |
| Posicionamiento asistido por visión | Admitido | |
| Funciones en el dispositivo | Sistema de asistencia de escaneo (comprobación de calidad en tiempo real) | Admitido |
| Vista previa panorámica de POI | Admitida | |
| Vista previa del modelo | Admitida | |
| Medición sobre el modelo | Admitida | |
| Funciones de posprocesamiento | Mejora local de la nube de puntos | Admitida |
| Fusión de mapas sin puntos de control | Admitida | |
| Cartografía estable en entornos con pocas características | Admitida | |
| Posprocesamiento PPK | Admitido | |
| Protección de la privacidad por IA | Admitida | |
| Superposición de nubes de puntos | Admitida | |
| Reconstrucción de escena única LCC (3DGS) | Admitida | |
| Reconstrucción 3D de realidad con Mesh | Admitida | |
| Cálculo y comparación de volumen de acopios | Admitido | |
| Fusión y ajuste multisesión | Admitido | |
| Formatos de salida | Nube de puntos | .las .rcp .e57 .ply .ilas |
| Imágenes | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Otros | 3D Tiles (.3tz), .usd | |
| Accesorios | Base de montaje | De serie |
| Base de carga | De serie | |
| Maletín rígido portátil con sistema de mochila | De serie | |
| Equipo de soporte | Opcional |
[1] Incluye la batería; no incluye otros componentes.
[2] El DCG HDR amplía el rango dinámico del sensor y conserva el detalle tanto en las luces como en las sombras.
[3] Probado en un entorno de prueba específico de 500 m²; la precisión se indica a 1σ. Para más detalles sobre el entorno de prueba y las métricas de precisión, consulte nuestro informe técnico.
[4] Grosor del plano de la nube de puntos dentro de un recorrido a pie de 10 m.
[5] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables.
[6] Medido en condiciones de laboratorio; el rendimiento real puede variar.
[7] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables. Solo WGS 84 y CGCS2000.
[8] Medido a cielo abierto, sin efectos de multitrayecto, con geometría GNSS óptima y condiciones atmosféricas favorables. El rendimiento real puede variar.
[9] Medido en condiciones de laboratorio en una escena de 2,000 m² sin fusión RTK; el rendimiento real puede variar.
Almacenamiento y manipulación
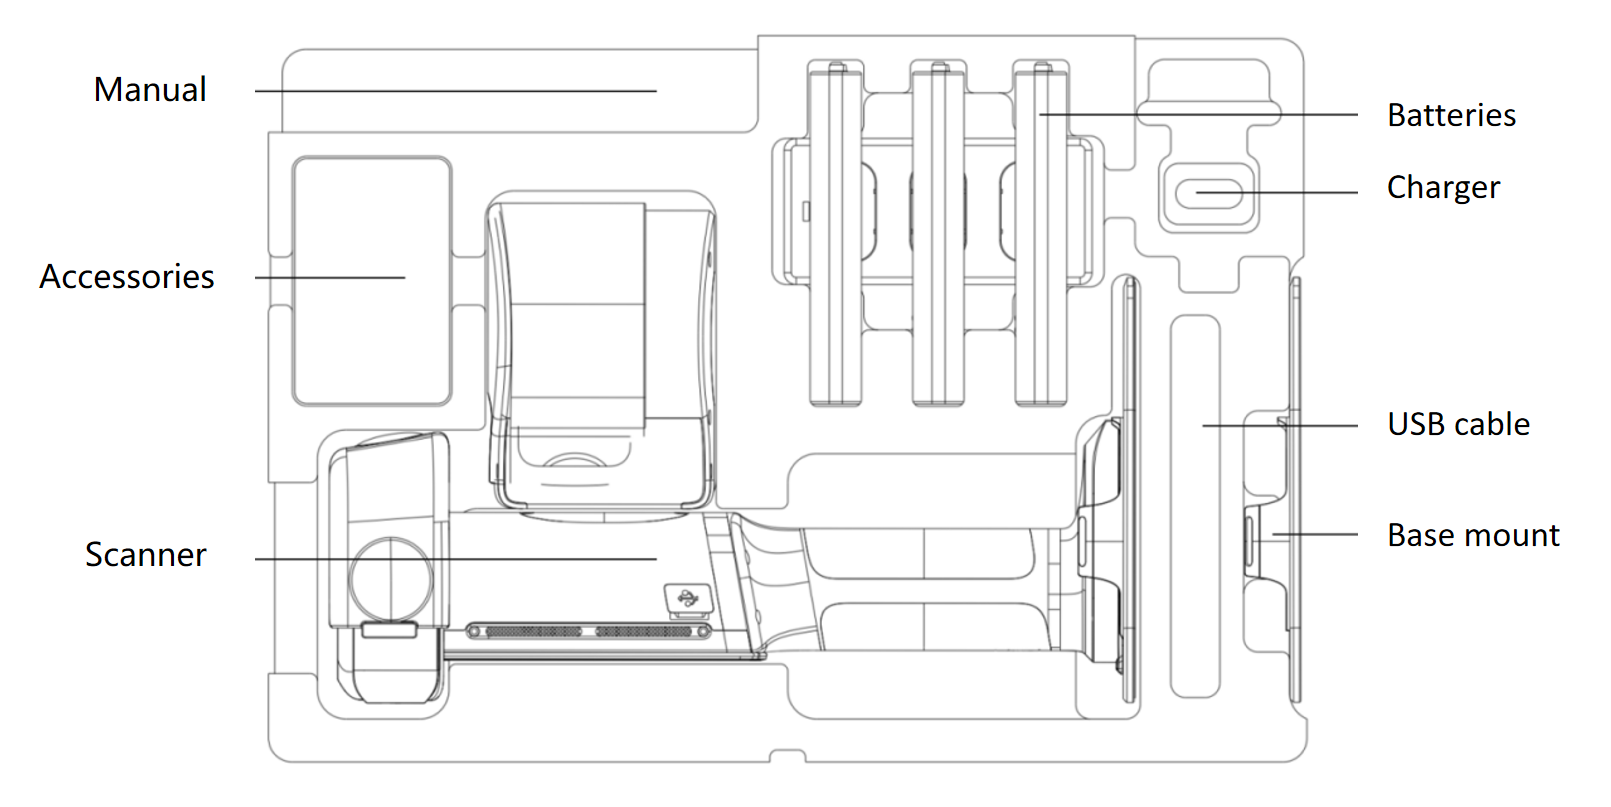
Precauciones de uso
- El Lixel L3 es un instrumento de topografía de precisión. Las caídas o los golpes pueden dañarlo y reducir la precisión.
- El Lixel L3 tiene un grado de protección IP54. No lo utilice en condiciones que superen este grado. Límpielo con un paño suave y seco o con el paño de limpieza suministrado, y no toque el LiDAR ni las lentes con los dedos.
- El cuerpo se calienta durante el uso. Evite tocarlo para no quemarse.
- Mantenga despejada la zona de disipación de calor. El dispositivo puede apagarse si se sobrecalienta.