XGRIDS文档
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 灵视 P 系列

    • 灵视 P1

      • 产品概述
      • 设备基本操作
      • 使用 LCC Scan App
      • 维护及保养
      • 常见问题
    • 灵视 P1 Cloud

      • 产品概述
      • 设备使用与维护
      • 云端重建
      • 常见问题
  • 灵光 K 系列

    • 灵光 K1

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
    • 灵光 K2

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 地图融合
      • 典型场景路线规划建议
      • 注意事项
      • 常见问题
  • 灵光 L 系列

    • 灵光 L2 Pro

      • 产品概述
      • 设备基本操作
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据
      • 实时测量功能
      • 附录
      • 常见问题
    • 灵光 L3

      • 产品概述
      • 设备基本功能
      • 设备激活与连接
      • 设备采集
      • 获取绝对坐标点云数据操作流程
      • 附录
      • 常见问题
  • 配件

    • 补光灯

      • 安装指导
      • 基本操作
      • 常见问题
  • Lixel Studio

    • 版权
    • 安装与激活
    • 界面说明
    • 文件
    • 工程处理
    • 工具
    • 平面绘制
    • 行业应用
    • 设置
    • 设备感知
    • 常见问题
    • 使用技巧

      • 数据流全景图
      • 软件授权全景指南
      • 读懂扫描仪精度指标
  • Lixel CyberColor

    • LCC Studio

      • 入门
      • 版本与更新
      • 下载与安装
      • 界面概览与导航
      • 重建前工作
      • 模型重建
      • 单模型重建
      • 地图融合
      • 空地融合
      • 航拍重建
      • 我的模型
      • 其他功能
      • 设置与账号
      • 转换工具
      • 视频重建
      • 常见问题 / FAQ
    • LCC Scene Editor

      • 版本与更新
      • 账号与登录
      • 产品概览与主页
      • 编辑器界面介绍
      • 三种场景漫游快捷操作
      • 文件
      • 设置
      • 编辑操作
      • 窗口
      • 视图工具栏
      • 资产与属性
      • 左侧工具栏
      • 视点
      • 跳转点
      • 天空盒
      • 标注
      • 测量
      • 场景漫游
      • 场景报告
      • 智能户型图(3D Layout)
      • 小地图
      • 预览模式(Viewer)
      • 帮助
      • 常见问题 / FAQ
      • 出生点
    • LCC Model Editor

      • 版本与更新
      • 新手指引
      • 概览与界面
      • 文件操作
      • 选择器
      • 编辑操作
      • 测量
      • 调色
      • 资产管理
      • 设置与帮助
      • 常见问题 / FAQ
    • 采集指南

      • 概述
      • 采集设备总览
      • 通用采集原则
      • 室内场景采集
      • 室外场景采集
      • 大场景采集(地图融合)
      • 空地融合采集
      • 物体采集
      • 人物采集
      • 视频重建采集
      • 高清补拍
      • 控制点(灵视 P1)
      • 常见问题与排查
    • LCC Studio Linux

      • 产品概要说明
      • 基本架构说明书
      • 安装部署说明书
      • 容器启动参数说明书
      • CodeMeter离线授权部署说明书
      • API指令集说明书
      • 附录-开发者数据说明书
      • 附录-错误码列表
      • 单机多卡集群部署QuickStart
    • 使用技巧

      • 多个大型 3DGS 模型融合工作流
      • 空地融合操作方法
      • 数据流全景图
      • 软件授权全景指南
    • 历史版本
  • Plugin & SDK

    • Unreal

      • 介绍
      • 快速入门 - Windows
      • 快速入门 - Linux
      • 快速入门 - Quest3
      • 版本与授权
      • 渲染
      • Tiled 光栅化(实验性)
      • 画面调节
      • 法线与光照
      • 场景编辑
      • 性能参数说明
      • 性能优化指南
      • 第三方与引擎插件集成
      • 代理网格
      • 加载动画
      • 碰撞
      • 寻路系统支持
      • 单层水支持
      • 本地化
      • 常见问题
      • 故障排查
      • 日志与诊断
      • 联系我们
      • 最佳实践

        • 用 LixelStudio 网格为 3DGS 重打光
        • 逐相机独立渲染
      • API 参考

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG / SPZ / PLY Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • 更新日志

        • v3.5.0
        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Unity

      • Unity SDK 简介
      • 技术特性
      • 开发环境要求
      • PC 快速开发入门指南
      • 工程设置优化指南
      • Pico 4 Ultra 开发指南
      • Pico 4 Ultra PC 串流指南
      • Quest 3 开发指南
      • Quest 3 PC 串流指南
      • OpenXR 开发指南
      • Pico 4 Ultra 企业串流指南
      • 术语表
      • 常见问题
      • 联系我们
      • 功能开发指南

        • 多场景混合渲染开发指南
        • 阴影接收开发指南
        • 实时光照开发指南
        • 多相机渲染开发指南
        • 高清图像渲染开发指南
        • LCC 与 LCC2 数据格式兼容开发指南
        • 加载特效开发指南
        • Mip 渲染模式切换开发指南
        • 边角点吸附开发指南
        • 投影贴花开发指南
        • 视频流投影开发指南
        • 高亮显示开发指南
        • 实时裁剪开发指南
        • 调色开发指南
        • 获取场景 Mesh 数据开发指南
        • 编辑器模式开发指南
        • 渲染性能参数设置指南
        • 应用与数据协同打包开发指南
        • 碰撞系统开发指南
        • macOS 开发权限问题操作指南
        • iOS 设备编译打包开发指南
      • API 参考

        • LCCManager
        • Renderer
        • 数据类型
      • 更新日志

        • v2.3.0
        • v2.2.10
        • v2.2.0
        • v2.1.19
        • v2.0.14
    • X-Brain

      • 产品概述
      • 硬件接口
      • 快速开始
      • 核心概念
      • 集成指南
      • API 参考
      • 数据类型
      • ROS2 桥接
      • 示例程序
      • 部署与网络
      • 排障与 FAQ
      • 版本与发布
    • Web

      • 介绍
      • 渲染性能优化指南
      • 显卡配置
      • webgpu开发指南
      • 常见开发问题
      • API参考

        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setClipPrism
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setMipFilter
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
      • 更新日志

        • v0.6.4
        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
    • Lixel OpenAPI

      • 概述
      • 连接与鉴权
      • 消息模型与编解码
      • 接口清单
      • 实时数据
      • 项目文件访问
      • 错误码
      • Python

        • 快速开始
        • 客户端封装与工具
        • 常见问题
      • C++

        • 快速开始
        • 客户端与示例
        • 常见问题
  • API

    • 空间结构化建模

      • 接入指南
      • 建模流程
      • 接口说明
      • 临时上传凭证
      • 错误码

常见问题

本文收录使用灵光 L3 过程中的常见疑问。产品介绍、设备操作和技术参数请查阅 L3 手册,更多对外参数以官网产品页为准。

硬件、固件与参数

1. L3 的标准套装包含哪些配置?

L3 系列标准套装为双电池标准套装(16 线、32 线两种型号的配置一致),包含以下物料:

序号物料名称数量实物图
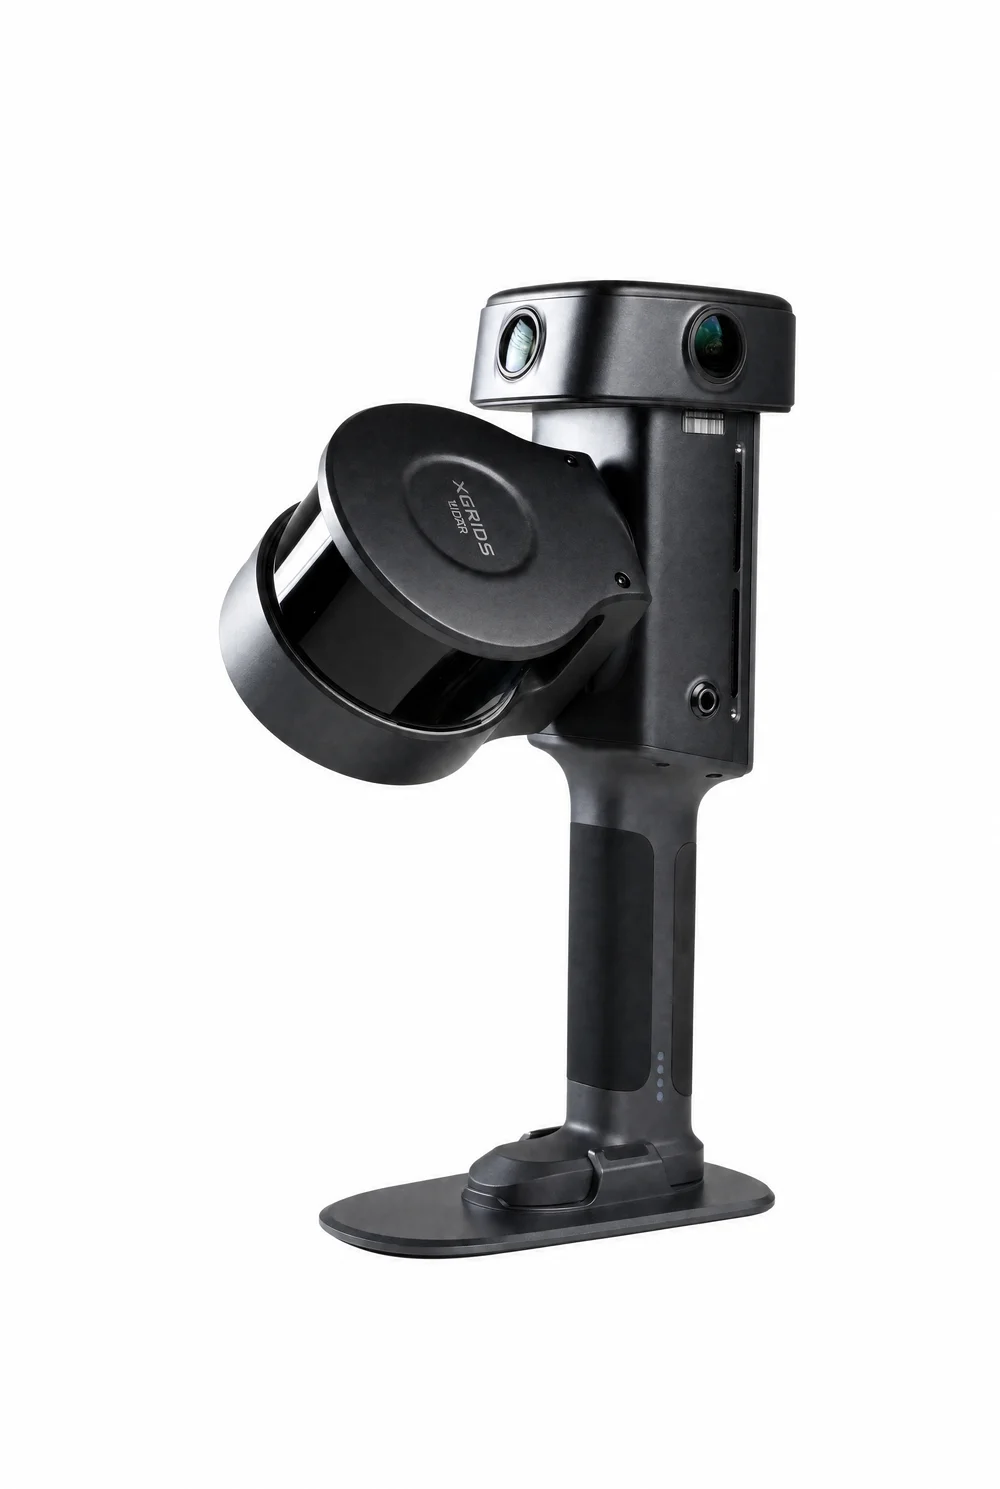
1扫描仪主机1扫描仪主机
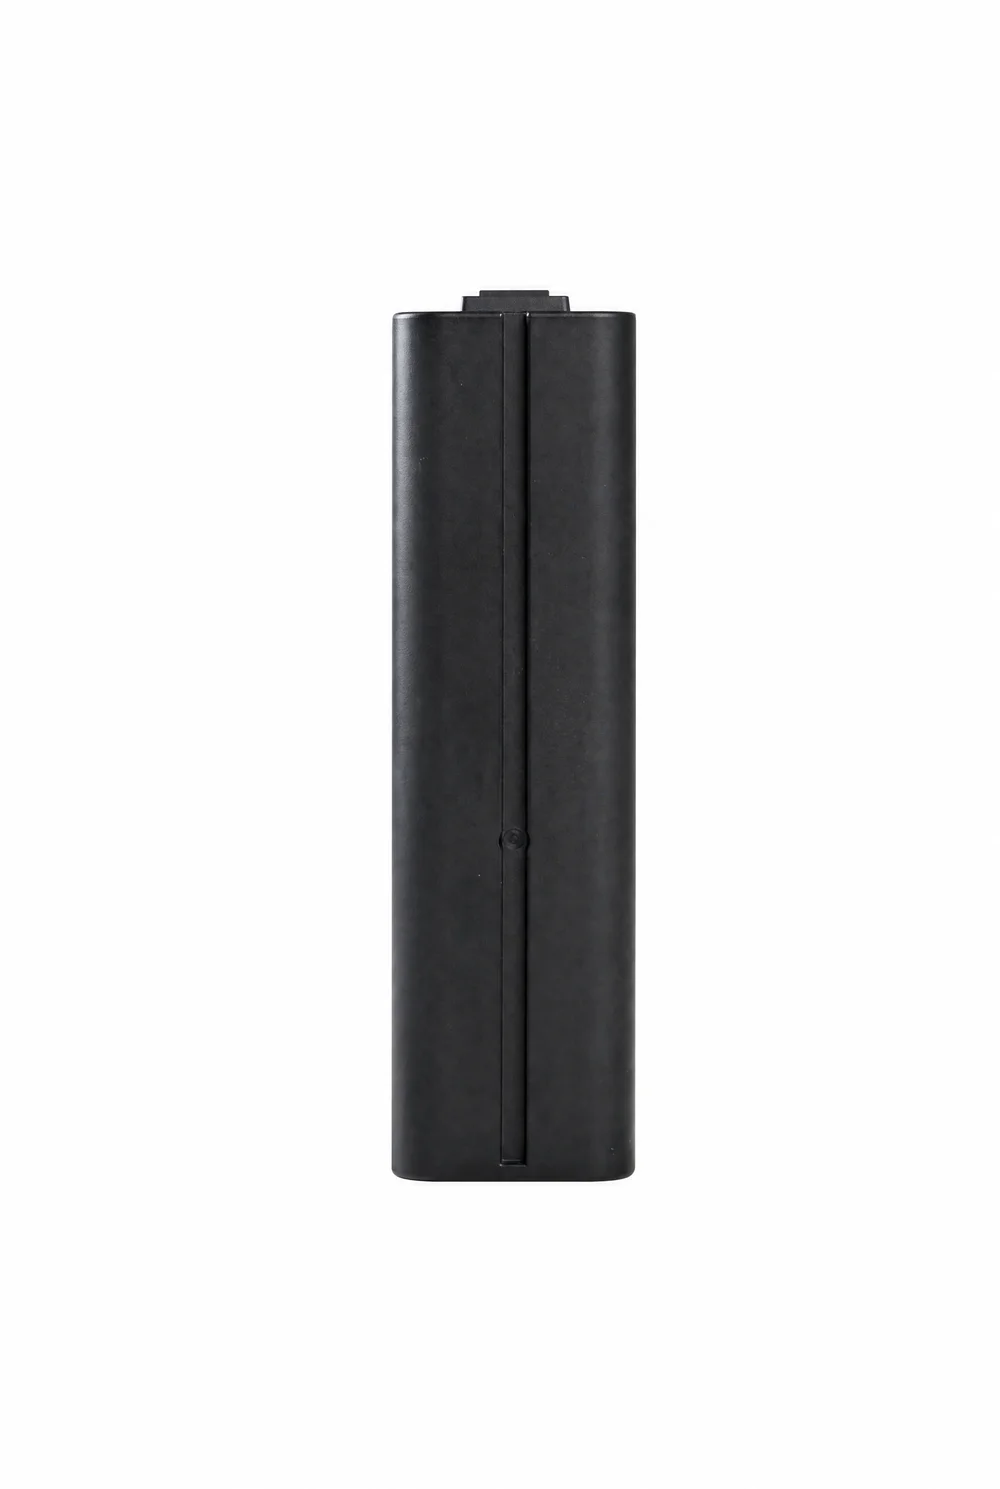
2弹夹电池2弹夹电池
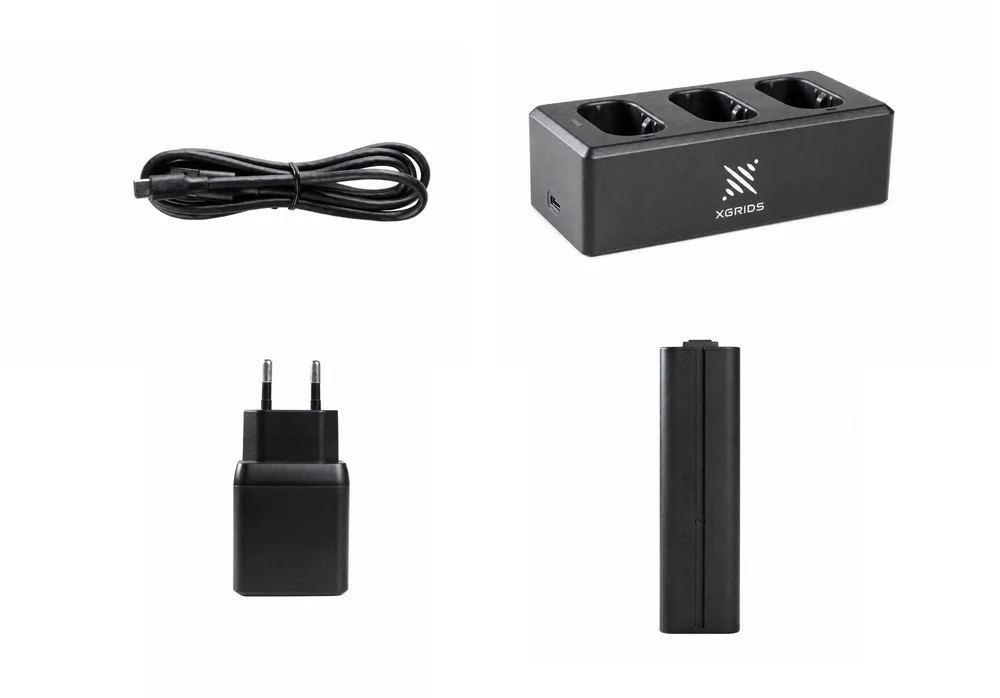
3充电管家+充电头+C2C 线1充电管家
4TYPE-C 线(A2C 线)1TYPE-C 线
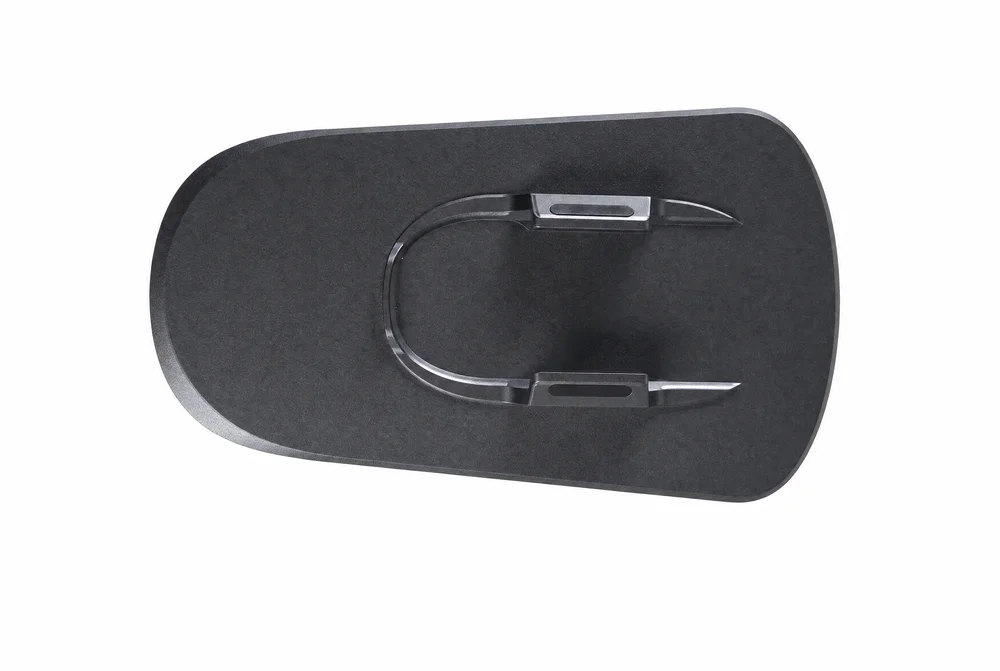
5底座1底座
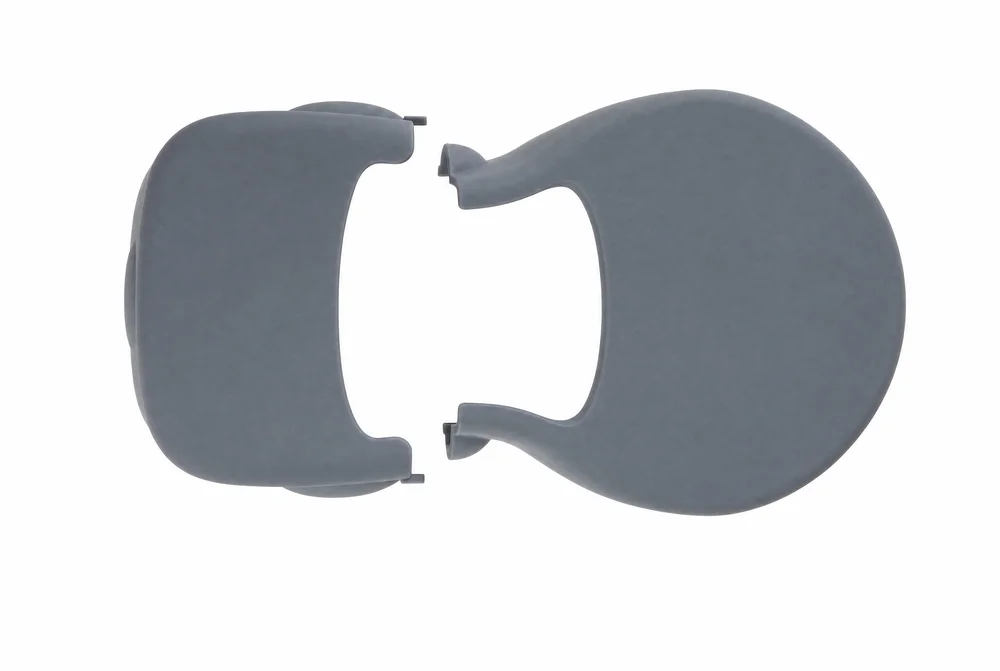
6设备保护套(相机保护+雷达保护)1设备保护套
7快速使用指南1—
8保修卡1—
9合格证1—
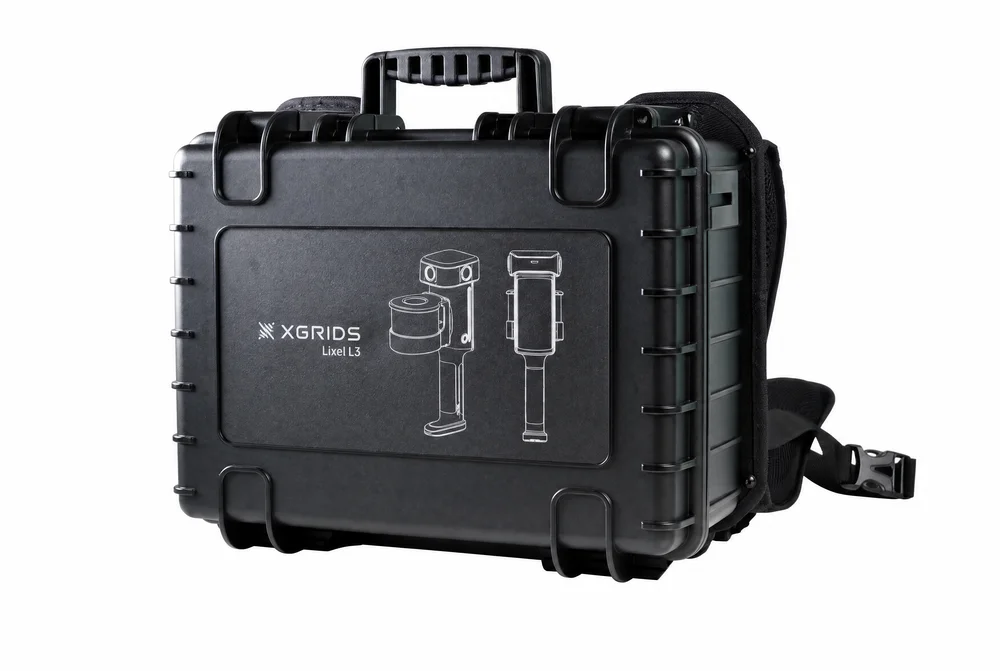
10清洁布1—
11产品防护箱(防护箱+防护箱背负系统)1产品防护箱
12标靶纸30标靶纸

套装内的电池为 2 块,单块电池续航时间及充电时间请查阅 L3 手册。

2. 充电管家可以同时给多块电池充电吗?

不可以同时充电。充电管家最多可放置 3 块电池,但为按顺序逐块充电。多块电池同时插入时,按电量由高到低的顺序依次充电。

3. L3 充电管家插入电池不亮灯是为什么?

充电管家有新旧两款:旧款为白色其域 logo,新款为黑色其域 logo。旧款充电电池满电不会亮灯,新款会亮绿灯。

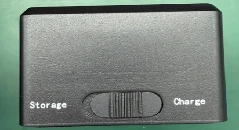
新版充电管家的指示灯状态、充电模式(Charge)和存储模式(Storage)说明如下:
新版充电管家指示灯状态与模式说明
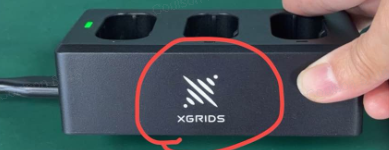
新版充电管家指示灯状态与模式说明

旧版充电管家 logo

旧版充电管家 logo

注:

  • 存储模式是需要长期存放时建议选择的模式,将侧边拨片调到 Storage 即可。充电管家需要长期连接电源,电池需放在充电管家上。
  • 多个电池同时插上时,按电量由高到低依次充电。
模式拨片

模式拨片

4. 能用充电宝给 L3 电池充电吗?机身可以直接充电吗?

都不支持,只能使用官方标配充电管家。

如使用其他充电管家、充电器造成电池损坏等问题,不保修。L3 机身不能充电,需将电池取出后使用充电管家充电。

5. 固件升级怎么操作?

固件升级分为在线升级和离线升级两种方式。

在线升级

  1. 在设备显示屏上进入「设置」,连接 WiFi。
  2. 根据固件版本的升级提示,进行固件升级。

离线升级

  1. 在官网下载需要升级的固件(全量包固件一般大于 1 GB)。
  2. 用 USB 线连接设备与电脑,在设备屏幕上开启 U 盘模式。
  3. 将升级包拷贝到设备磁盘中,放在与 model 文件夹同级的根目录下。
  4. 关闭 U 盘模式,设备将自动检测升级包并弹出提示框,点击确认开始升级。
  5. 升级过程中请勿操作设备,等待设备自动重启。
  6. 重启后,待指示灯变为绿灯,进入设置页面核对固件版本,版本号与升级包一致即表示升级成功。

升级异常排查

  1. 升级前请保持电池电量在 70% 以上。
  2. 如果无法触发升级,请重启设备,重启后等待设备识别升级包。
  3. 如果设置页面无法显示版本号,请退出后重试。

6. L3 标称 1TB 存储,为什么实际可用容量只有约 888GB?

设备系统本身会占用部分存储空间,因此可用容量低于标称容量,属于正常现象。

7. L3 的 RTK 与 L2 Pro 的测绘型 RTK 是同等级吗?

RTK 定位精度一致,区别在于天线最大增益:L3 为 4.0 dBi,L2 Pro 测绘型 RTK 为 5.5 dBi(L2 Pro 标准型为 2.8 dBi)。

8. L3 自带屏幕损坏后还能继续使用吗?

可以。L3 支持通过 LixelGO 连接和控制,屏幕异常时仍可通过手机完成扫描操作。

9. L3 相机是否有最短拍摄距离?

有。前视相机的最小拍摄距离需控制在 0.7 m,鱼眼相机的侧向最小距离需控制在 0.5 m。重点位置建议多使用前视相机或鱼眼相机,静态或缓慢地进行饱和式采集。

采集与使用

10. L3 可以倒置扫描吗?墙面或顶部的控制点怎么采集?

L3 不支持倒立扫描使用,出于安全考虑,也不建议将激光雷达正对人体。但可以短时间倒置来采集墙面或顶部的控制点,操作如下:

  1. 先在屏幕上输入控制点名称。
  2. 顺时针缓慢转动设备,转向目标控制点。
  3. 将手柄底座贴在墙面或顶部,将尖角对准控制点。
  4. 在屏幕上点击添加。

采集完成后,再缓慢转回正常的采集姿势。快速转动会造成精度损失,此方式下精度也可能会下降。后续将逐步开放更多扫描姿态的限制。

11. L3 进行 RTK 采集时,通过什么方式连接网络?需要蓝牙或 SIM 卡吗?

  1. L3 不支持插 SIM 卡联网。
  2. L3 通过连接手机提供的热点接入网络,无需开启蓝牙。
  3. RTK 录制期间请保持手机始终开启热点,保证 L3 连接网络稳定。

12. 长时间扫描结束后,数据保存需要等待很久,才能开始下一段扫描,是否正常?

正常。扫描结束后,设备需先存储数据,再生成可视化点云模型,耗时取决于扫描场景大小,场景越大等待越久。保存期间请勿断电,以免文件丢失或保存不完整。

13. 室内场景处理时,雷达参数应如何设置?

室内场景建议启动雷达阈值滤波,参数设置为最小 0.7、最大 50,并开启滤波增强。

数据处理与精度

14. 处理 L3 数据需要使用哪个版本的软件?

  • Lixel Studio:4.1.1.0 及以上版本支持 L3 数据处理。
  • LCC Studio:2.6.1 及以上版本,仅支持单场景;专业版支持高清补拍、空间识别。
  • LCC Cloud:1.7.1 及以上版本,仅支持单场景;专业版支持高清补拍、空间识别。

使用低于上述版本的软件导入 L3 数据,可能出现无法识别或提示工程损坏等问题,请先升级软件。

15. 没有采集控制点或无法重新采集时,多段扫描数据还能拼接吗?

可以。Lixel Studio 支持免连接点地图融合,通过选区特征匹配将多段扫描数据对齐合并,适用于现场未采集控制点、分段采集或大场景数据合并的情况。

16. L3 的相对精度与绝对精度相差较大,可以直接比较数值吗?

不可以。相对精度与绝对精度在测绘学中的定义不同、应用场景也不同,不能单纯比较数值大小。

  • 相对精度:点云内部点间距离与真值的偏离程度,反映点云自身尺寸还原的准确度。
  • 绝对精度:点位坐标与其真实坐标的偏离程度,依赖 RTK 或控制点提供外部基准。

关于 L3 精度指标的测试条件、统计口径与验证方法,详见《灵光 L3 精度验证白皮书》。

17. L3 标称 5 mm 精度,指的是准确度(Accuracy)还是精密度(Precision)?

5 mm 指的是准确度(Accuracy)。它是将点云中的点间距离与全站仪建立的真值距离直接比对得到的,回答的是「实际量得准不准」。

准确度反映测量结果与真值的接近程度,精密度反映多次测量结果是否一致。点云很薄、重复测量很集中,并不一定代表与真值同样接近。选型对比时,请确认其他产品标称的毫米级指标属于哪一类。

18. 实时直出的点云,精度和后处理成果一样吗?

不一样。实时直出点云可在采集结束后直接导出、测量,其精度为相对 1 cm、绝对 2.5 cm(RMSE);5 mm 相对精度须经 Lixel Studio 后处理方可达到。对精度要求较高的项目,请以后处理成果为准。

19. L3 能导出的全景图最高分辨率是多少?

经 Lixel Studio 后处理,L3 全景图最高分辨率为 10600 × 5300。