XGRIDSDokumentation
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • 简体中文
  • English
  • 繁體中文
  • 日本語
  • Deutsch
  • Español
  • Italiano
  • Français
  • Русский
  • Polski
  • Nederlands
  • Lixel PortalCam-Serie

    • PortalCam P1

      • Produktübersicht
      • Grundlegende Bedienung
      • LCC Scan App verwenden
      • Wartung und Pflege
      • FAQ
  • Lixel K-Serie

    • Lixel K1

      • Produktübersicht
      • Grundlegende Bedienung
      • Geräteaktivierung und -verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Kartenfusion
      • Empfehlungen zur Routenplanung für typische Szenen
      • Hinweise
      • FAQ
    • Lixel K2

      • Produktübersicht
      • Grundlegende Bedienung
      • Aktivierung und Verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Kartenfusion
      • Empfehlungen zur Routenplanung für typische Szenen
      • Hinweise
      • FAQ
  • Lixel L-Serie

    • Lixel L2 Pro

      • Produktübersicht
      • Grundlegende Bedienung
      • Geräteaktivierung und -verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Messpunkt
      • Anhang
      • FAQ
    • Lixel L3

      • Produktübersicht
      • Grundlegende Bedienung
      • Aktivierung und Verbindung
      • Scan-Workflow
      • Punktwolke mit absoluten Koordinaten erfassen
      • Anhang
      • Häufige Fragen
  • Zubehör

    • Stick Light

      • Installationsanleitung
      • Grundlegende Bedienung
      • Häufige Fragen
  • Lixel Studio

    • Version und Copyright
    • Installation und Aktivierung
    • Softwareoberfläche
    • Dateioperationen
    • Projektverarbeitung
    • Werkzeuge
    • 2D-Zeichnung
    • Anwendungen
    • Einstellungen
    • Geräteverbindung
    • Häufige Fragen
    • Nutzungstipps

      • Datenfluss-Gesamtübersicht
      • Leitfaden zur Softwarelizenzierung
      • Genauigkeitsangaben von Scannern verstehen
  • Lixel CyberColor

    • LCC Studio

      • Erste Schritte
      • Version und Updates
      • Download und Installation
      • Oberfläche und Navigation
      • Vor der Rekonstruktion
      • Modellrekonstruktion
      • Einzelmodell-Rekonstruktion
      • Kartenfusion
      • Boden-Luft-Fusion
      • Luftbild-Rekonstruktion
      • Meine Modelle
      • Weitere Funktionen
      • Einstellungen und Konto
      • Converter
      • Auf Drittanbieterplattformen veröffentlichen
      • Videorekonstruktion
      • Häufige Fragen / FAQ
    • LCC Scene Editor

      • Version und Updates
      • Konto und Anmeldung
      • Produktübersicht und Startseite
      • Editor-Oberfläche
      • Navigationsmodi
      • Datei
      • Einstellungen
      • Bearbeiten
      • Fenster
      • Globale Symbolleiste
      • Assets und Eigenschaften
      • Linke Symbolleiste
      • Ansichtspunkte
      • Portal
      • Skybox
      • Markierungen
      • Messung
      • Flythrough
      • Szenenbericht
      • 3D-Layout
      • Minikarte
      • Vorschaumodus (Viewer)
      • Hilfe
      • Häufige Fragen (FAQ)
      • Spawn-Point
    • LCC Model Editor

      • Version und Updates
      • Benutzerhandbuch
      • Übersicht und Oberfläche
      • Dateioperationen
      • Selektoren
      • Bearbeitungsoperationen
      • Messung
      • Farbkorrektur
      • Asset-Verwaltung
      • Einstellungen und Hilfe
      • Häufige Fragen / FAQ
    • Capture Guide

      • Überblick
      • Überblick über die Aufnahmegeräte
      • Allgemeine Aufnahmeprinzipien
      • Aufnahme von Innenszenen
      • Aufnahme von Außenszenen
      • Großflächige Aufnahme (Map Fusion)
      • Aerial-Ground Map Fusion – Aufnahme
      • Objektaufnahme
      • Personenaufnahme
      • Video-Rekonstruktionsaufnahme
      • HD Enhancement
      • Kontrollpunkte (Lixel P1)
      • FAQ und Fehlerbehebung
    • Best Practices

      • Zusammenführen mehrerer großer 3DGS-Modelle
      • Ablauf der Boden-Luft-Fusion
      • Datenfluss-Gesamtübersicht
      • Leitfaden zur Softwarelizenzierung
    • Versionsgeschichte
  • Plugin & SDK

    • Unreal

      • Einführung
      • Schnellstart - Windows
      • Schnellstart - Linux
      • Schnellstart - Quest3
      • Editionen und Lizenzierung
      • Rendering
      • Tiled-Rasterisierung (experimentell)
      • Bildeinstellungen
      • Normalen und Beleuchtung
      • Szenenbearbeitung
      • Leistungsparameter
      • Leitfaden zur Leistung
      • Integration von Drittanbieter- und Engine-Plugins
      • Proxy Mesh
      • Ladeanimation
      • Kollision
      • Unterstützung des Navigation System
      • Unterstützung von Single Layer Water
      • Lokalisierung
      • FAQ
      • Fehlerbehebung
      • Logs und Diagnose
      • Kontakt
      • Bewährte Vorgehensweisen

        • 3DGS mit einem LixelStudio-Mesh neu beleuchten
        • Rendering pro Kamera
      • API-Referenz

        • ALCCActorBase
        • ULCCComponentBase
        • ULCCComponent
        • ULCC2Component
        • SOG- / SPZ- / PLY-Actors
        • ALCC2ProxyMesh
        • ALCCClippingVolume
        • ALCCSectionPlane
        • ALCCLoadVolume
        • ULCCUtilLibrary
        • Enums
        • Structs
      • Änderungsprotokoll

        • v3.5.0
        • v3.4.0
        • v3.3.1
        • v3.0.0
        • v2.2.1
        • v1.0.0
        • v0.9.0
        • v0.8.0
        • v0.7.1
        • v0.6.1
        • v0.5.2
        • v0.4.1
        • v0.4.0
        • v0.3.0
        • v0.0.5
        • v0.0.4
        • v0.0.3
        • v0.0.2
        • v0.0.1
    • Unity

      • Einführung in das Unity SDK
      • Technische Funktionen
      • Anforderungen an die Entwicklungsumgebung
      • PC-Schnellstartanleitung
      • Leitfaden zur Optimierung der Projekteinstellungen
      • Pico 4 Ultra-Entwicklungsanleitung
      • Pico 4 Ultra-PC-Streaming-Anleitung
      • Quest 3-Entwicklungsanleitung
      • Quest 3-PC-Streaming-Anleitung
      • OpenXR-Entwicklungsanleitung
      • Pico 4 Ultra-Business-Streaming-Anleitung
      • Glossar
      • FAQ
      • Kontakt
      • Funktionsentwicklungsleitfaden

        • Entwicklungsanleitung für gemischtes Multi-Szenen-Rendering
        • Entwicklungsanleitung für Schattenempfang
        • Entwicklungsanleitung für Echtzeitbeleuchtung
        • Entwicklungsanleitung für Multi-Kamera-Rendering
        • Entwicklungsanleitung für hochauflösendes Bild-Rendering
        • Entwicklungsanleitung zur Kompatibilität der Datenformate LCC und LCC2
        • Entwicklungsanleitung für Ladeeffekte
        • Entwicklungsanleitung für das Umschalten des Mip-Rendering-Modus
        • Entwicklungsanleitung für Kanten- und Eckensnapping
        • Entwicklungsanleitung für projizierte Decals
        • Entwicklungsanleitung für projizierte Video-Decals
        • Entwicklungsanleitung für Hervorhebung
        • Entwicklungsanleitung für Echtzeit-Clipping
        • Entwicklungsanleitung für Farbanpassung
        • Entwicklungsanleitung für das Abrufen von Szenen-Mesh-Daten
        • Entwicklungsanleitung für den Editor-Modus
        • Konfigurationsanleitung für Render-Leistungsparameter
        • Entwicklungsanleitung zum gemeinsamen Paketieren von Anwendung und Daten
        • Entwicklungsanleitung für das Kollisionssystem
        • Anleitung zu macOS-Berechtigungsproblemen in der Entwicklung
        • Entwicklungsanleitung für Kompilierung und Paketierung auf iOS-Geräten
      • API-Referenz

        • LCCManager
        • Renderer
        • Datentypen
      • Changelog

        • v2.3.0
        • v2.2.10
        • v2.2.0
        • v2.1.19
        • v2.0.14
    • Web

      • Einführung
      • Leitfaden zur Rendering-Leistungsoptimierung
      • Grafikkonfiguration
      • WebGPU-Entwicklungsleitfaden
      • Häufige Fragen
      • API-Referenz

        • LCCObject::checkRenderNextFrame
        • LCCObject::clearRenderNextFrame
        • LCCObject::ecef2Prj
        • LCCObject::getBounds
        • LCCObject::getEnvInstancedMesh
        • LCCObject::getInstancedMesh
        • LCCObject::getLodInfos
        • LCCObject::getOriginPosition
        • LCCObject::getProjectionCoordinateSystemInfos
        • LCCObject::hasCollision
        • LCCObject::hasEnvironment
        • LCCObject::hasShcoef
        • LCCObject::intersectsCapsule
        • LCCObject::intersectsRayExt
        • LCCObject::intersectsRayFromOriginExt
        • LCCObject::intersectsSphere
        • LCCObject::lowerToBottom
        • LCCObject::prj2Ecef
        • LCCObject::raiseToTop
        • LCCObject::raycast
        • LCCObject::raycastFromOrigin
        • LCCObject::setAlpha
        • LCCObject::setClipBox
        • LCCObject::setClipPlane
        • LCCObject::setClipPrism
        • LCCObject::setEndLod
        • LCCObject::setLodAutoLevelUp
        • LCCObject::setMaxDistance
        • LCCObject::setMaxNodeSplats
        • LCCObject::setMaxSplats
        • LCCObject::setMipFilter
        • LCCObject::setOriginPosition
        • LCCObject::setPointsColor
        • LCCObject::setRenderState
        • LCCObject::setRotation
        • LCCObject::setScale
        • LCCObject::setSemantic
        • LCCObject::setSemanticColor
        • LCCObject::setSmooth
        • LCCObject::setStartLod
        • LCCObject::setTranslation
        • LCCObject::setVisible
        • LCCObject::togglePointsDisplayMode
        • LCCObject::useEnvironment
        • LCCObject::useShcoef
        • LCCRender::clearIndexDB
        • LCCRender::dispose
        • LCCRender::load
        • LCCRender::setCamera
        • LCCRender::unload
        • LCCRender::update
      • Änderungsprotokoll

        • v0.6.4
        • v0.6.3
        • v0.6.2
        • v0.6.1
        • v0.6.0
        • v0.5.5
        • v0.5.4
        • v0.5.3
        • v0.5.2
        • v0.5.1
        • v0.5.0
        • v0.4.1
        • v0.4.0
        • v0.3.1
        • v0.3.0
        • v0.2.0
  • API

    • Strukturierte räumliche Modellierung

      • Zugangsleitfaden
      • Modellierungsablauf
      • API-Referenz
      • Temporäre Upload-Zugangsdaten
      • Fehlercodes

Boden-Luft-Fusion

Die Boden-Luft-Fusion vereint drohnenerfasste Luftbilder mit Bodenaufnahmedaten für eine mehrperspektivische, mehrskalige integrierte Modellierung. Sie stellt die räumliche Struktur und Details großer komplexer Modelle umfassender wieder her und verbessert die Vollständigkeit und Realitätsnähe von 3D-Modellen.

Arbeitsablauf

Boden- und Luftdaten hochladen

  • Bodendaten: Laden Sie Datendateien hoch, die mit Geräten der L-Serie, K-Serie oder PortalCam aufgezeichnet wurden. Die Oberfläche zeigt den entsprechenden Gerätetyp an (Lixel L3 wird derzeit nicht unterstützt).
  • Luftdaten: Wählen Sie den Ordner mit den von der Drohne aufgenommenen Bildern. Beachten Sie Folgendes bei der Auswahl:
    • Der Ordner sollte zwischen 100 und 10.000 Bilder enthalten.
    • Es werden nur Bilder im JPG- und JPEG-Format unterstützt.
    • Die Bildauflösung muss höher als 1024×768 sein, und alle Bilder müssen eine einheitliche Auflösung haben.
    • Für PortalCam-Geräte müssen Sie Luftfotos und Start-/Landepunkt-Fotoordner an den entsprechenden Boden-Luft-Fusionspunkten hochladen (wenn während der Aufnahme am Start-/Landepunkt der Drohne kein Boden-Luft-Fusionspunkt markiert wurde, kann das direkte Hochladen von Luftfotos zu reduzierter Boden-Luft-Fusionsqualität oder Rekonstruktionsfehlern führen).

Hinweis:

  • Es werden bis zu 10 Bodendatensegmente unterstützt, und die Gesamtdauer der Bodendaten darf 200 Min. nicht überschreiten.
  • Die Anzahl der Drohnenfotos darf 10.000 nicht überschreiten.

Drohnen-RTK-Daten-Schalter

v2.2.0 fügt einen Drohnen-RTK-Daten-Schalter hinzu, der steuert, ob RTK-Daten, die von der Drohne während der Rekonstruktion aufgezeichnet wurden, verwendet werden.

  • Ein (Standard): Das System verwendet die RTK-Daten der Drohne bei der Rekonstruktion.
  • Aus: Die RTK-Daten der Drohne werden bei der Rekonstruktion vollständig ignoriert.
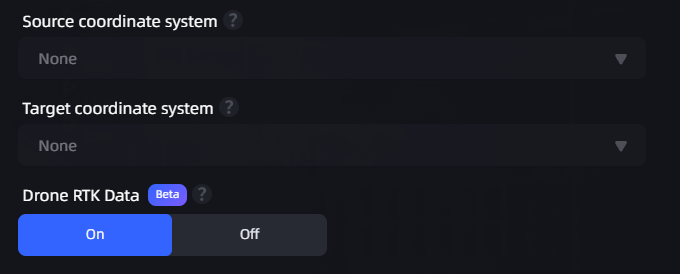
Koordinatentransformations-Schalter

Koordinatentransformations-Schalter (Bodendaten / Drohnendaten)

Empfohlene Kombinationen

Die folgenden Kombinationen senken die Hardwareanforderungen und werden empfohlen:

BodendatenDrohnendatenBeschreibung
L-Serie RTKDrohne RTKEmpfohlen, höchste Genauigkeit
P-Serie Boden-Luft-Fusions-KontrollpunkteDrohne RTKEmpfohlen
P-Serie Boden-Luft-Fusions-KontrollpunkteDrohne ohne RTKEmpfohlen, senkt die Drohnen-Hardwareanforderungen, unterstützt Consumer-Drohnen

Nicht empfohlene Kombination

Die folgende Kombination kann zu Rekonstruktionsfehlern oder Schichttrennung im Modell führen. Bitte vermeiden Sie diese:

BodendatenDrohnendatenRisiko
L-Serie RTKDrohne ohne RTK⚠️ Kann zu Rekonstruktionsfehlern oder Schichttrennung führen

Nutzungshinweise

  • P-Serie-Geräte: Sie können ohne Drohnen-RTK rekonstruieren (Drohnen-RTK-Daten-Schalter ausschalten). In Kombination mit Boden-Luft-Fusions-Kontrollpunkten liefert dies gute Ergebnisse.
  • L-Serie-Geräte: Es wird empfohlen, Boden-RTK + Drohnen-RTK beizubehalten (Drohnen-RTK-Daten-Schalter einschalten), um die Rekonstruktionserfolgsrate zu verbessern.

Modellnamen und Parameter festlegen
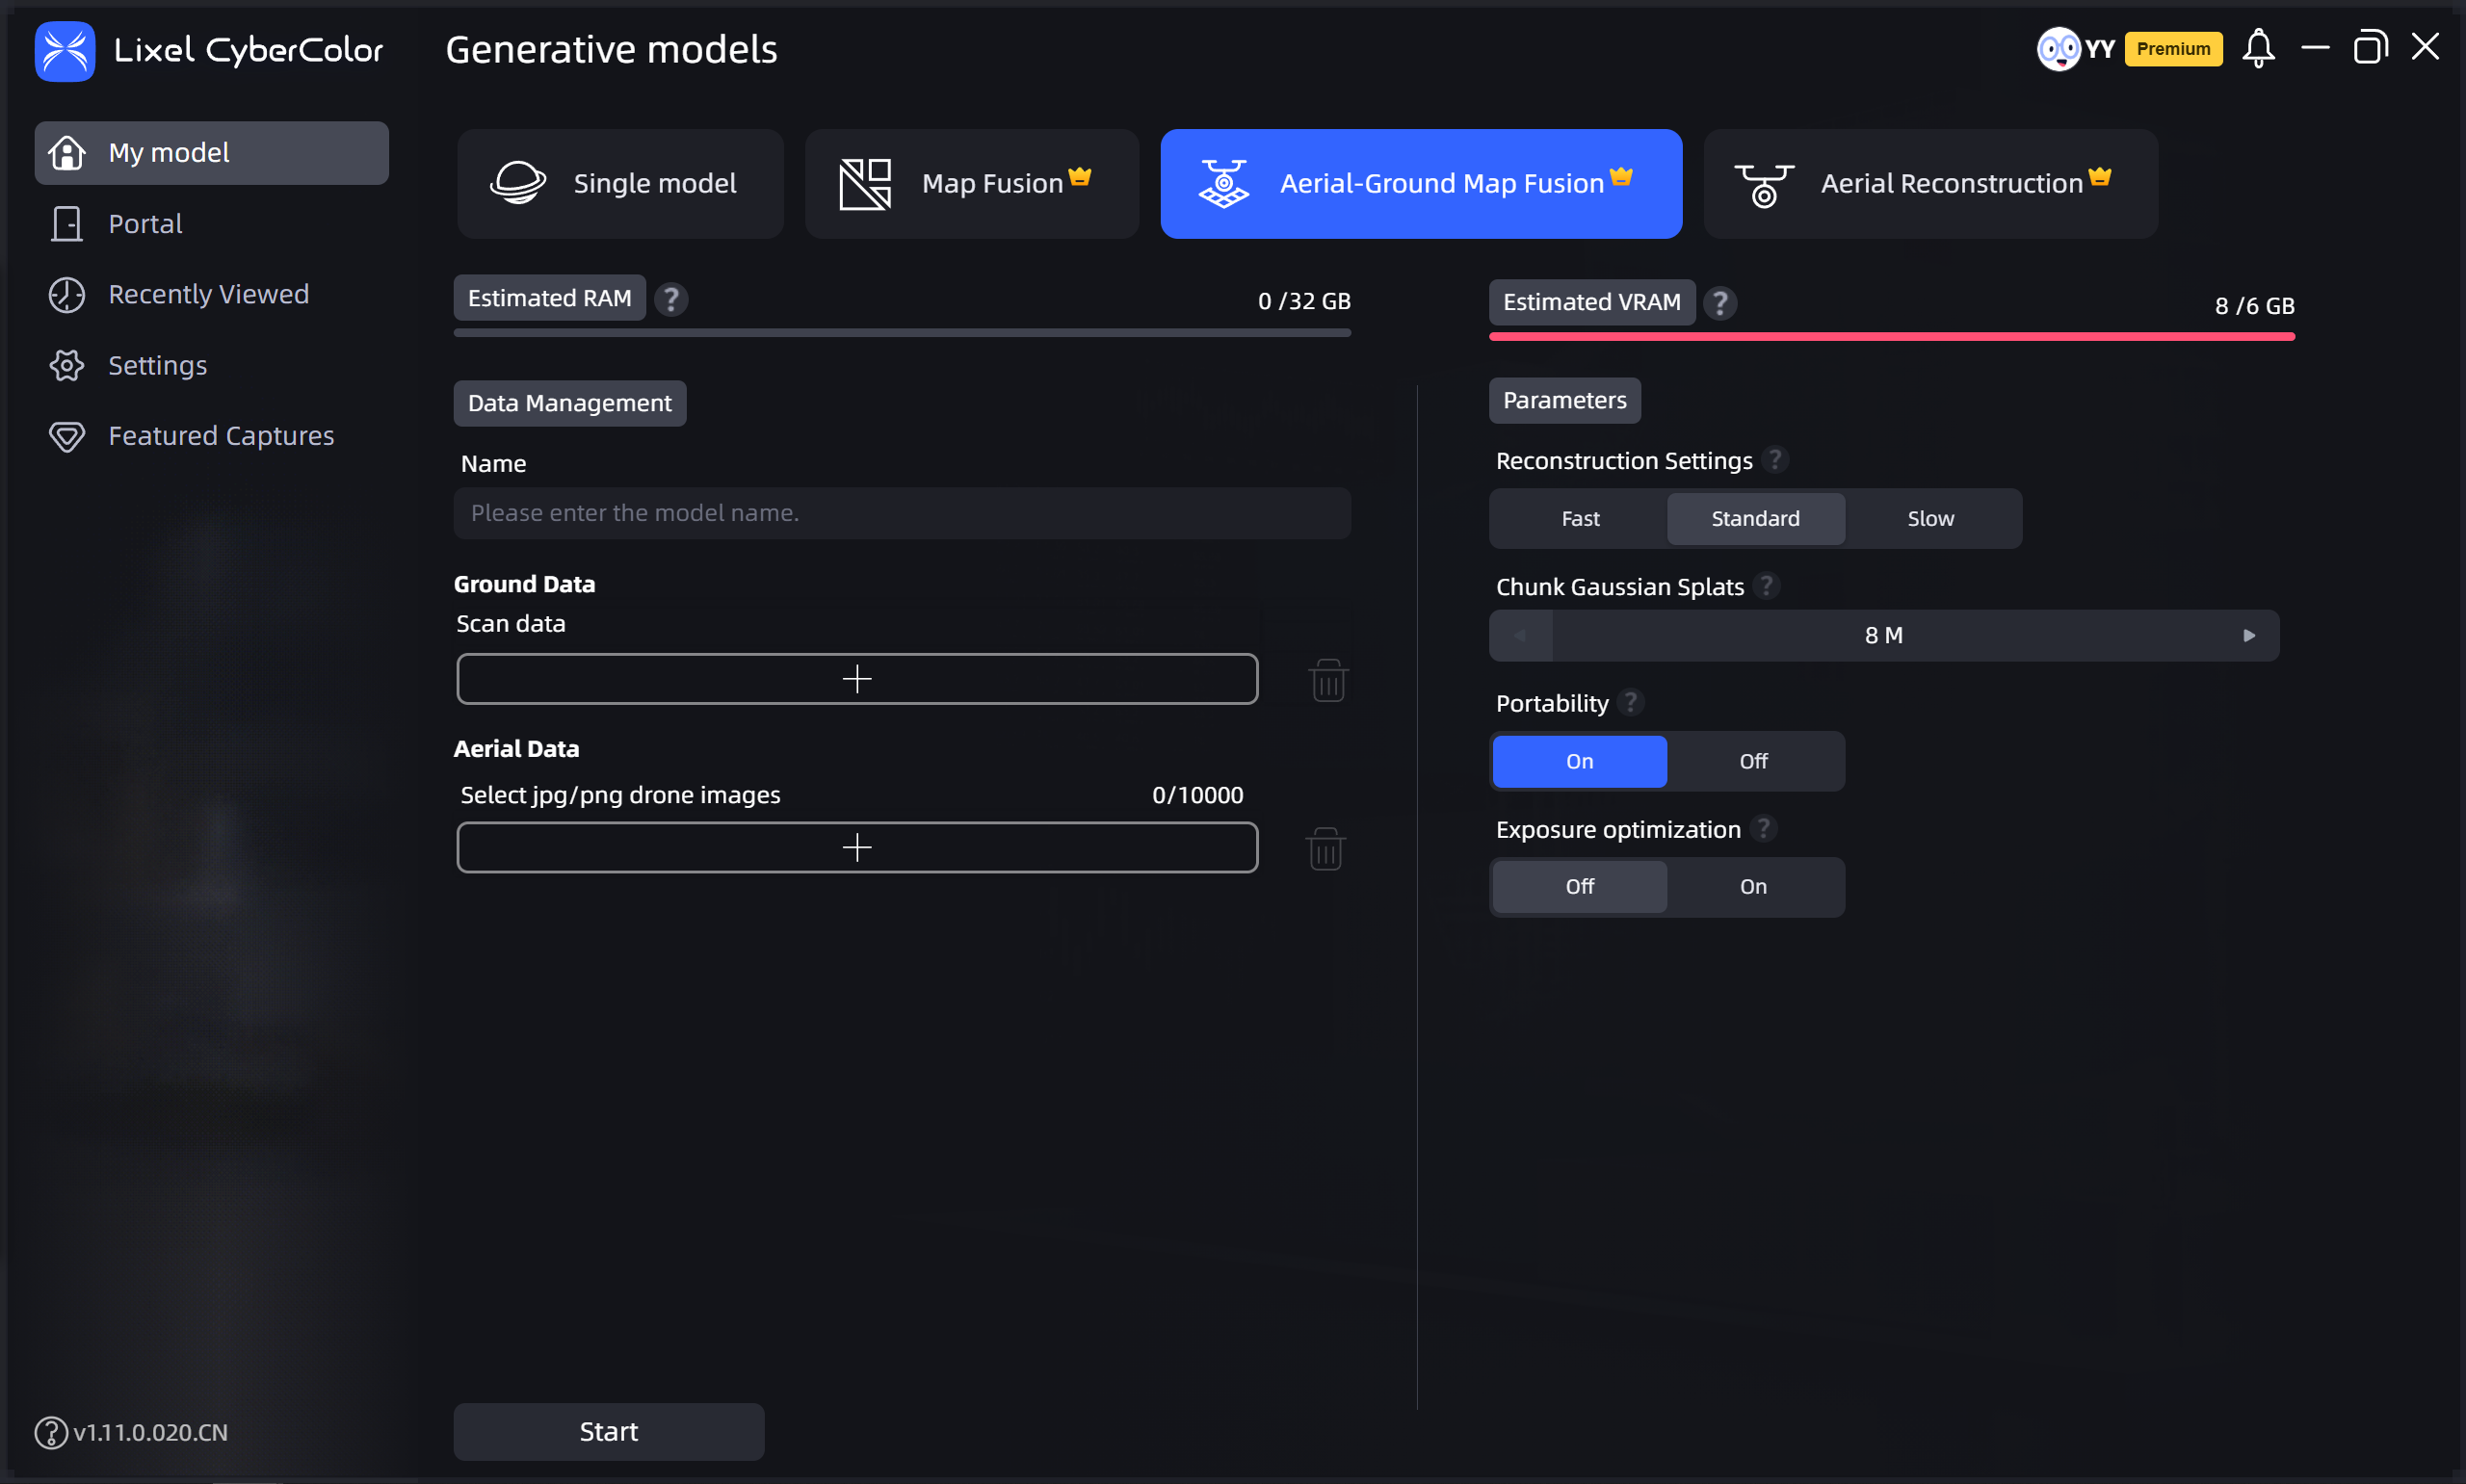
Boden-Luft-Fusion
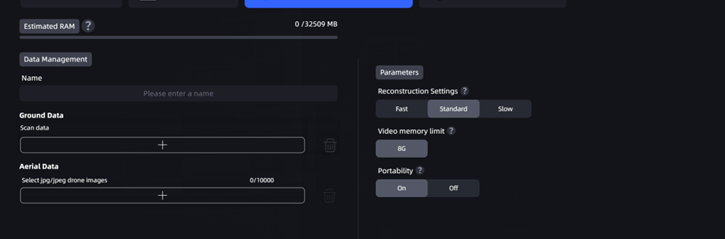
Boden-Luft-Fusion

Boden-Luft-Fusion (ohne Kontrollpunkte)
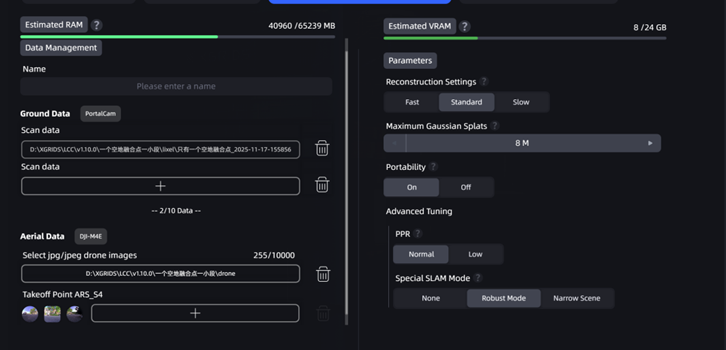
Boden-Luft-Fusion (ohne Kontrollpunkte)

Boden-Luft-Fusion (mit Kontrollpunkten)

Boden-Luft-Fusion (mit Kontrollpunkten)