
Appendice
Questo capitolo elenca le specifiche del Lixel L3 e le indicazioni per la conservazione.
Specifiche
| Categoria | Voce | Lixel L3 (16 / 32 canali) |
|---|---|---|
| Hardware | Dimensioni | 206mm × 107mm × 329mm |
| Consumo energetico | <30W | |
| Peso [1] | Circa 2.5 kg | |
| Interfaccia dati | USB 3.1 Gen2 | |
| Memoria interna | UFS 1TB | |
| Modulo RTK | Supportato (integrato) | |
| Wi-Fi | 802.11 a/b/g/n/ac/ax 2.400 GHz – 2.4835 GHz 5.15 GHz – 5.850 GHz | |
| Bluetooth | Bluetooth v2.1+EDR/3.0+HS/4.2/5.0/5.2 · 2.4 – 2.4835 GHz | |
| Scocca | Lega di alluminio | |
| Autonomia operativa totale | 100 min | |
| Ambiente operativo | Temperatura di esercizio | da -20℃ a 50℃ |
| Grado di protezione | IP54 | |
| Batteria | Tensione della batteria | 14.4V |
| Capacità della batteria | 3350 mAh | |
| Display | Dimensioni | 4.3" TFT |
| Luminosità | Fino a 1,000 nit | |
| Risoluzione | 480 × 800 | |
| Modulo GNSS di livello topografico | Segnali tracciati | BDS B1I, B3I, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| Precisione | Orizzontale: 0.8 cm + 1 ppm Verticale: 1.5 cm + 1 ppm | |
| Guadagno di picco | 4.0dBi | |
| Copertura azimutale | 360° | |
| Impedenza | 50 Ω | |
| Polarizzazione | Circolare destrorsa (RHCP) | |
| Rapporto assiale | ≤3dB | |
| VSWR in uscita | ≤2.0 | |
| Modulo LiDAR | Classe laser | Classe 1 (905nm) |
| Portata | 0.7 – 120m | |
| Campo visivo | 360° × 270° | |
| Scansione | Mobile | |
| Frequenza di punti | 320,000 / 640,000 pts/s | |
| Canali LiDAR | 16 / 32 | |
| Modulo di visione | Fotocamera frontale | 1 |
| Campo visivo della fotocamera frontale | 100° × 75° | |
| Fotocamere panoramiche | 2 | |
| Campo visivo della fotocamera panoramica | 200° × 200° | |
| Risoluzione della fotocamera | 4096 × 3072 | |
| Dimensione del sensore CMOS | 1/1.3” | |
| Otturatore | Otturatore rolling | |
| HDR [2] | DCG HDR | |
| Precisione | Precisione relativa post-elaborata (1σ) [3] | 5 mm (ambiente di test di 500 m²) |
| Spessore della nuvola di punti post-elaborata [4] | ≤ 5mm | |
| Precisione assoluta, verticale (RMSE) [5] | 2 cm | |
| Precisione assoluta, orizzontale (RMSE) [5] | 2 cm | |
| Ripetibilità [5] | 2 cm | |
| Precisione relativa in tempo reale [6] | 1 cm | |
| Precisione assoluta in tempo reale, verticale (RMSE) [7] | 2.5 cm | |
| Precisione assoluta in tempo reale, orizzontale (RMSE) [7] | 2.5 cm | |
| Livellamento (con fusione RTK) [8] | 0.005° | |
| Livellamento (senza fusione RTK) [9] | 0.02° | |
| Funzioni in tempo reale | Rimozione di oggetti dinamici con AI | Supportato |
| Filtraggio del rumore con AI | Supportato | |
| Nuvola di punti a colori reali | Supportato | |
| Posizionamento assistito dalla visione | Supportato | |
| Funzioni sul dispositivo | Sistema di assistenza alla scansione (controllo qualità in tempo reale) | Supportato |
| Anteprima panoramica POI | Supportato | |
| Anteprima del modello | Supportato | |
| Misurazione sul modello | Supportato | |
| Funzioni di post-elaborazione | Miglioramento locale della nuvola di punti | Supportato |
| Fusione delle mappe senza punti di controllo | Supportato | |
| Mappatura stabile in ambienti poveri di caratteristiche | Supportato | |
| Post-elaborazione PPK | Supportato | |
| Protezione della privacy con AI | Supportato | |
| Sovrapposizione della nuvola di punti | Supportato | |
| Ricostruzione a scena singola LCC (3DGS) | Supportato | |
| Ricostruzione 3D mesh della realtà | Supportato | |
| Calcolo e confronto del volume dei cumuli | Supportato | |
| Fusione e compensazione multi-sessione | Supportato | |
| Formati di output | Nuvola di punti | .las .rcp .e57 .ply .ilas |
| Immagini | .jpg | |
| Mesh | .osgb .obj | |
| 3DGS | .lcc2 .lcc .ply | |
| Altri | 3D Tiles (.3tz), .usd | |
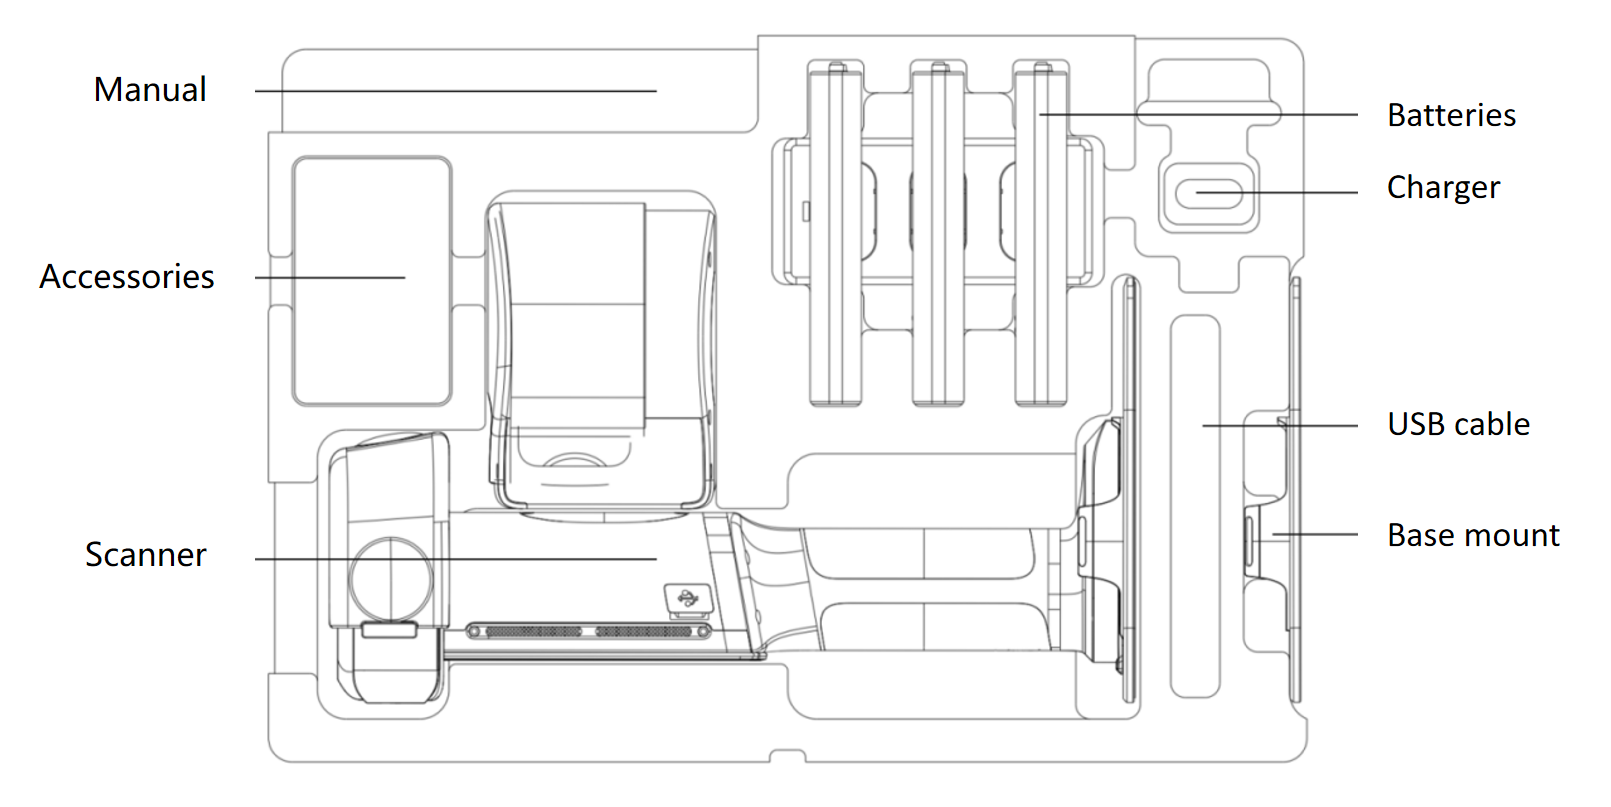
| Accessori | Base | Di serie |
| Hub di ricarica | Di serie | |
| Valigia rigida portatile con sistema a zaino | Di serie | |
| Supporto | Opzionale |
[1] Batteria inclusa; altri componenti non inclusi.
[2] Il DCG HDR amplia la gamma dinamica del sensore, mantenendo il dettaglio sia nelle alte luci sia nelle ombre.
[3] Testato in un ambiente di test dedicato di 500 m²; precisione riportata a 1σ. Per i dettagli completi sull'ambiente di test e sulle metriche di precisione, consultare il nostro white paper.
[4] Spessore planare della nuvola di punti entro un percorso a piedi di 10 m.
[5] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli.
[6] Misurato in condizioni di laboratorio; le prestazioni effettive possono variare.
[7] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli. Solo WGS 84 e CGCS2000.
[8] Misurato a cielo aperto, in assenza di effetti multipath, con geometria GNSS ottimale e condizioni atmosferiche favorevoli. Le prestazioni effettive possono variare.
[9] Misurato in condizioni di laboratorio in una scena di 2,000 m² senza fusione RTK; le prestazioni effettive possono variare.
Conservazione e manutenzione
Norme d'uso
- Il Lixel L3 è uno strumento di misurazione di precisione. Cadute o urti possono danneggiarlo e ridurne la precisione.
- Il Lixel L3 ha un grado di protezione IP54. Non utilizzarlo in condizioni che superano questo grado. Pulirlo con un panno morbido e asciutto o con il panno di pulizia in dotazione e non toccare il LiDAR o le lenti con le dita.
- Il corpo si surriscalda durante l'uso. Evitare di toccarlo per prevenire ustioni.
- Mantenere scoperta la zona di dissipazione del calore. Il dispositivo può spegnersi in caso di surriscaldamento.