
模型重建
建立模型後,按一下 開始 載入資料。資料載入完成後,會開啟「我的模型」清單頁面。在模型清單中找到相關專案,按一下 開始重建,然後在提示中按一下 確認,即可開始自動生成模型。
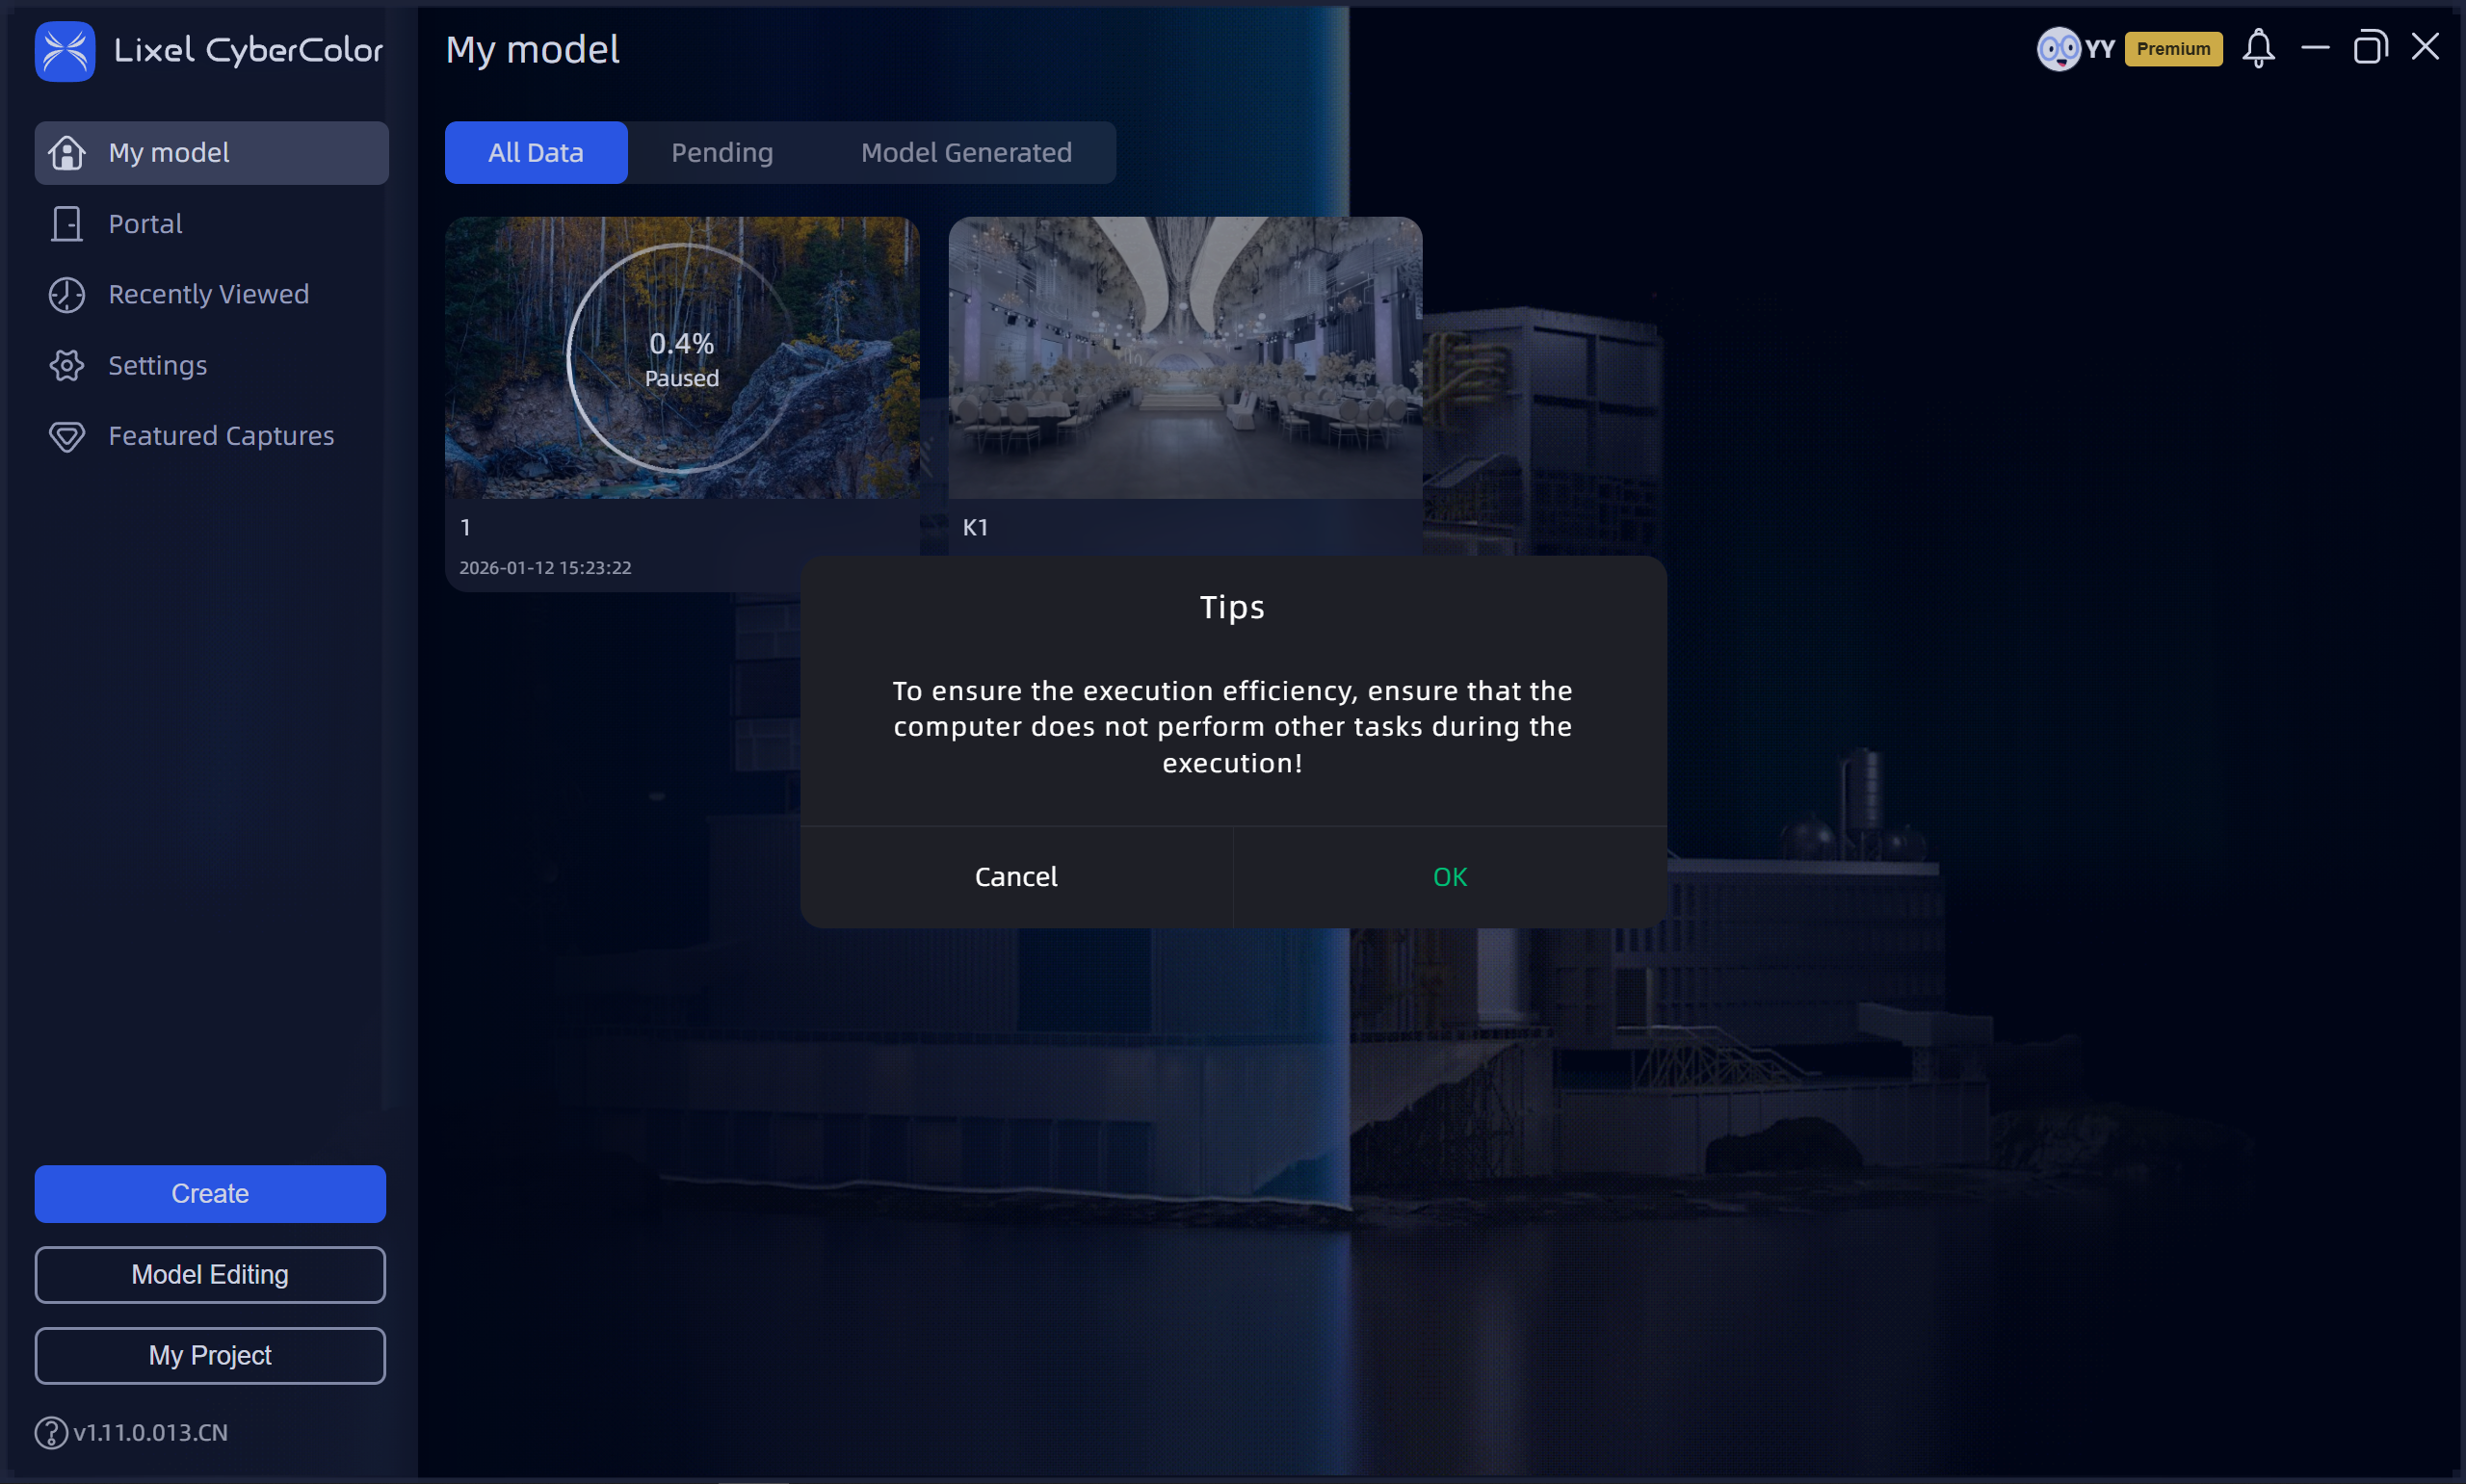
開始重建
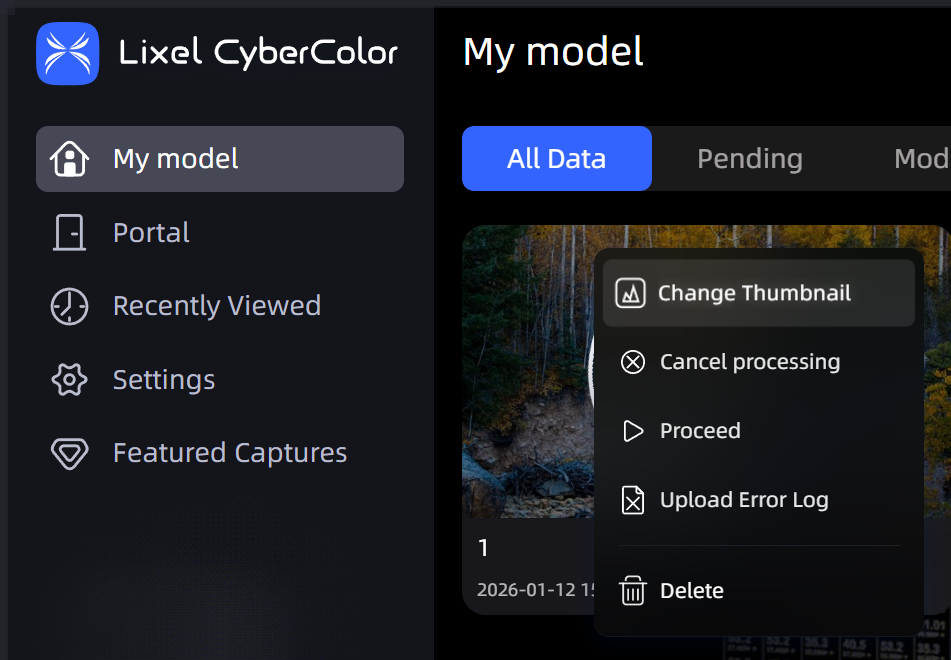
重建模型卡片
注意事項:
- 執行批量重建任務時,請確保所有待處理資料均已上載,才將其加入重建佇列。為免重建失敗,重建期間請勿執行其他可能佔用顯示記憶體的工作。
- 重建期間請勿關閉 LCC Studio,否則重建任務會中斷。
- 上載採集資料時,請確保儲存 LCC 資料的目錄有足夠磁碟空間。建議預留至少為採集專案資料大小兩倍的磁碟空間,以免因空間不足而導致重建中斷或失敗。
- 模型生成期間關閉 LCC Studio 會中斷生成程序。重新開啟 LCC Studio 後,模型會顯示重建失敗及先前的重建進度。按一下模型卡片右上角,然後按一下 繼續生成 或 重新生成,即可重新加入模型生成佇列。
重建參數說明
重建效率
不同的效率選項(快速、標準及慢速)會生成訊噪比不同的模型。慢速重建會大幅增加顯示記憶體用量。雖然會延長模型生成時間,但最終可產生較高品質的模型結果。
最大 Gaussian 點數
在單模型重建模式中,最大 Gaussian 點數會直接限制最終重建結果的整體點數。因此,請將其設定於可用顯示記憶體的容量範圍內(通常不超過 25M)。設定過高可能導致顯示記憶體不足或重建效能下降,影響最終模型的品質及穩定性。
在地圖融合、空地融合及航拍重建模式中,最大 Gaussian 點數只適用於個別區塊的重建規模,不會限制最終完整模型的 Gaussian 點總數。系統會按模型大小自動調整各區塊的重建範圍。因此,將最大 Gaussian 點數設定為高於 25M,不會明顯影響最終整體重建結果。
跨平台最佳化
協助您生成可在大部分裝置載入的 LCC 模型。啟用最佳化後,LCC 模型會較小且運行更流暢,可滿足大部分模型需求,並尤其改善流動裝置的渲染品質。停用最佳化後,可呈現更逼真的光影效果,但效能可能下降或出現卡頓。
調試選項
調試選項是一組進階配置參數,供進階使用者或開發者使用。這些參數用於微調 3D 重建程序、診斷異常問題,或滿足特定模型情境下的精度及兼容性需求。
曝光最佳化:
專門最佳化光線變化劇烈場景(例如由室內過渡至室外)中的漂浮物,但可能令明亮及陰暗區域的細節略為下降。僅在遇到此類問題時才啟用。
PPR(點雲參與度):
如出現天空黏連(例如在樹木或建築物邊緣),請嘗試降低 PPR 後重新重建。
註:黏連通常由單一視角採集所造成。為獲得最佳效果,請從更多角度及高度進行採集。
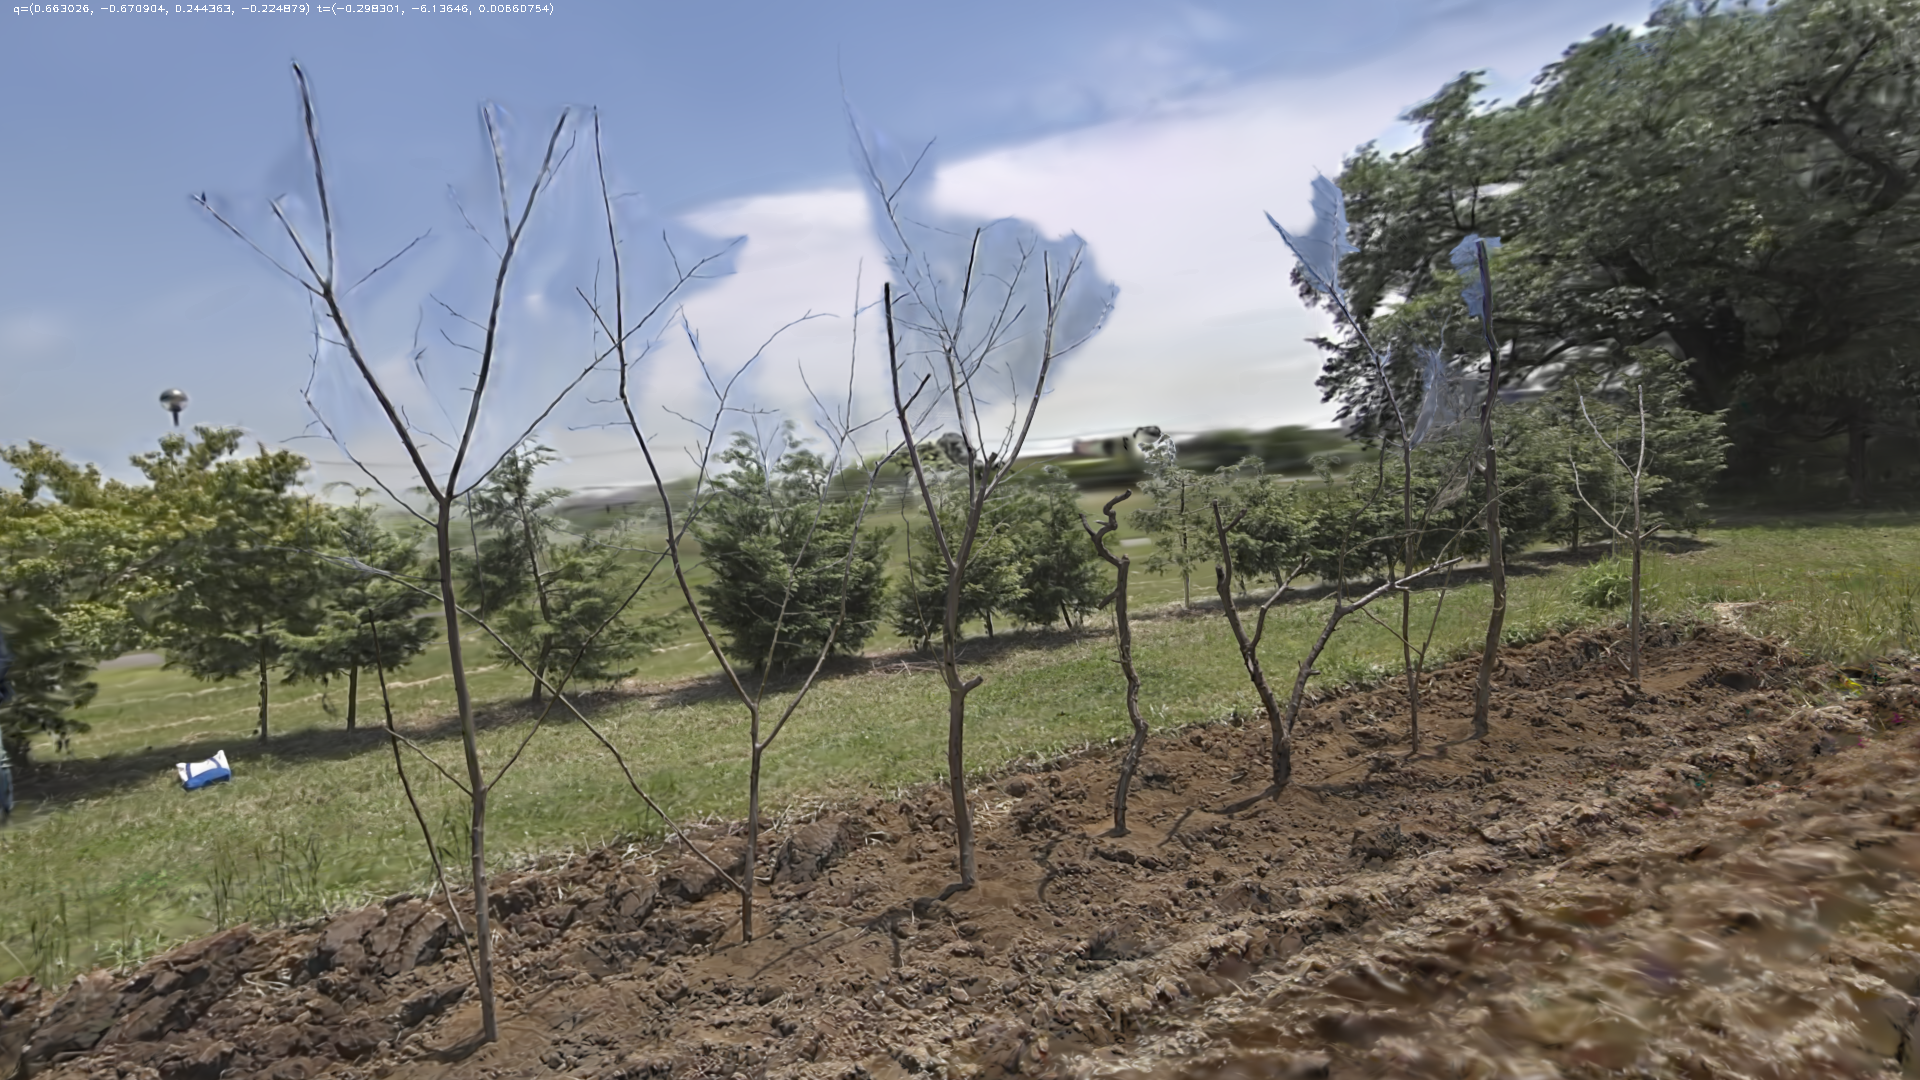
降低前(正常)
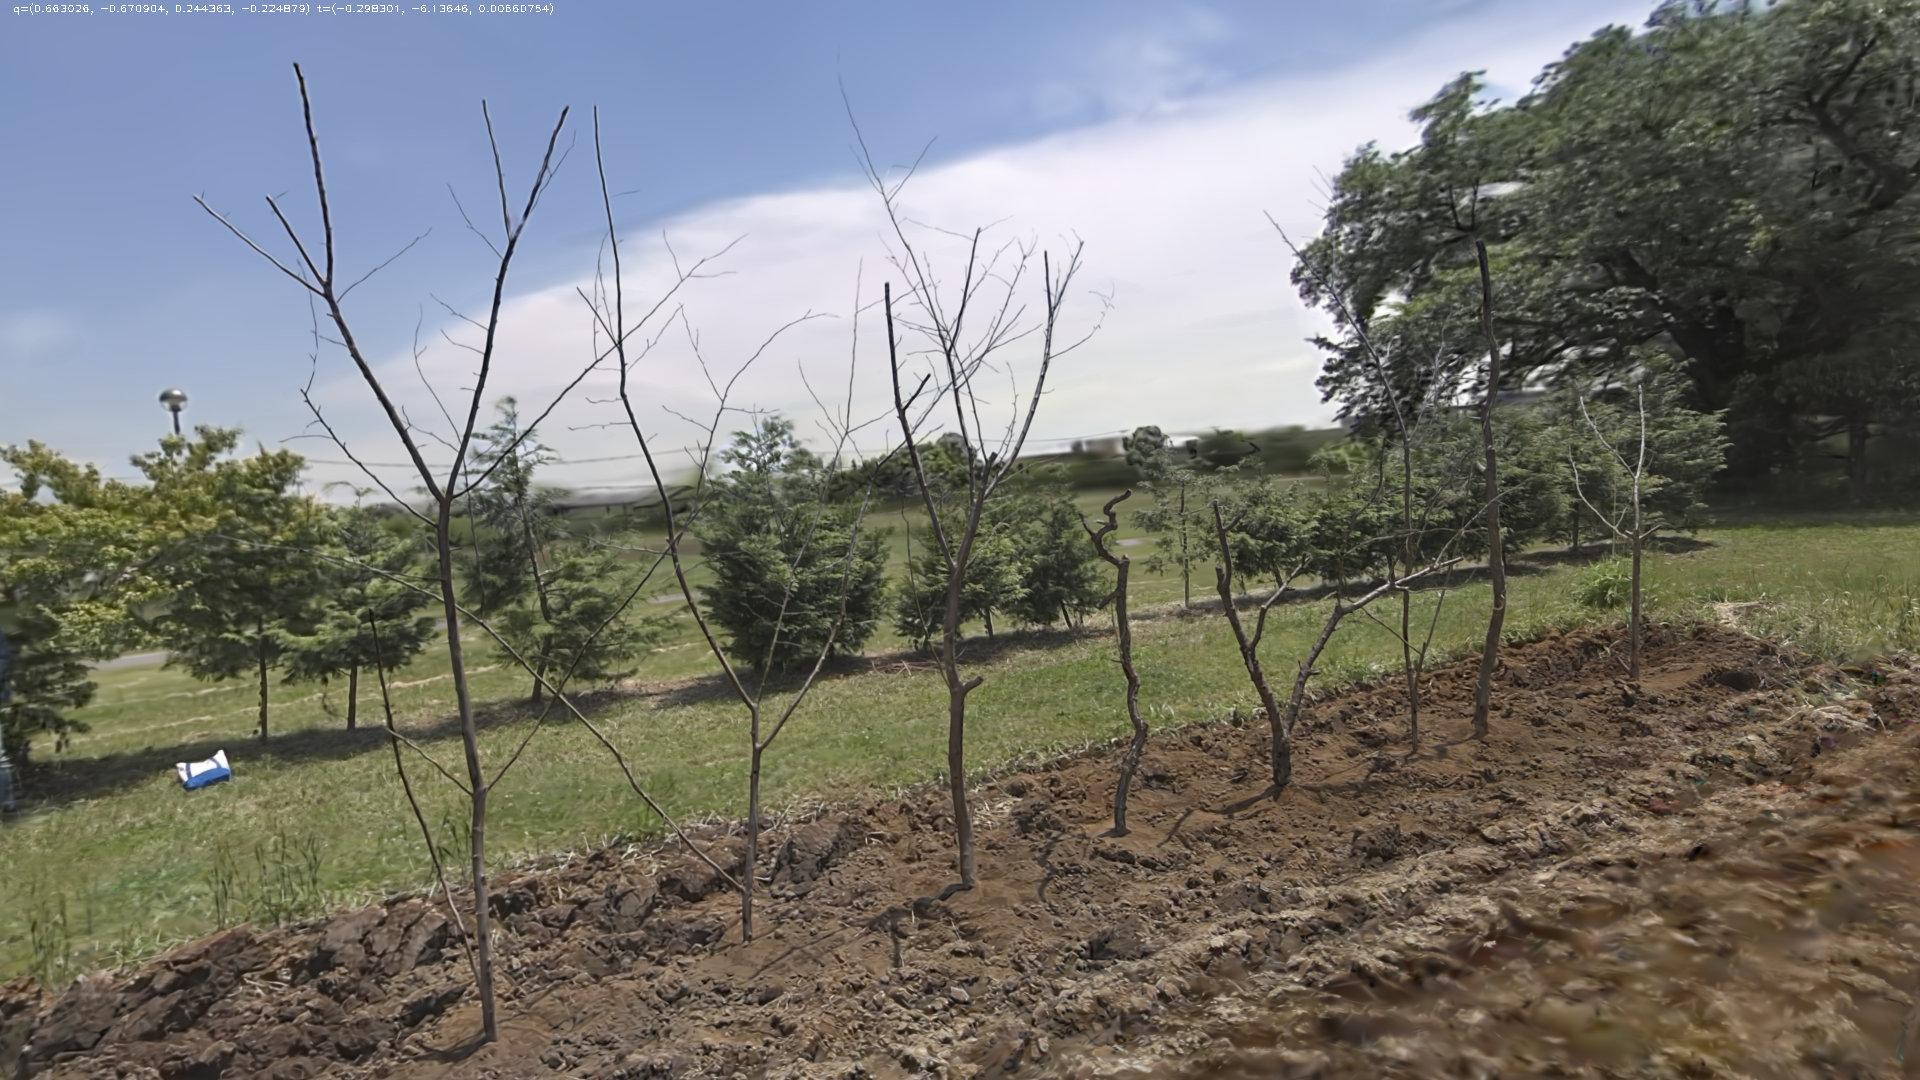
降低後(低)
RTK 資料:
⚠️ 自 v2.0.0 起,此選項已被「坐標系統轉換」功能取代,調試選項中不再提供 RTK 資料 開關。詳情請參閱下方坐標系統轉換章節。
v1.x 版本說明(按一下展開)
控制重建期間是否使用掃描時記錄的 RTK 資料:
- 自動:系統優先使用 RTK 資料。如偵測到資料異常,系統會自動不使用該資料,確保重建結果穩定可靠。
- 停用:完全忽略 RTK 資料。結果不會包含絕對坐標資訊,亦不可用於地圖融合或空地對齊,但可避免因 RTK 資料異常而引起的問題。
SLAM 特殊模式:
您可選擇與使用環境相符的 SLAM 模式,以獲得更佳的重建效果:
- 自動(建議):智能匹配最佳重建策略。系統會先嘗試高精度模式;如偵測到因抖動或干擾而失敗,會自動切換至穩健模式並重試,確保重建成功。適用於大部分情境。
- 無:以高建模精度為優先,適用於裝置穩定及環境清晰的情況。如採集期間出現抖動或干擾,重建可能失敗。
- 穩健模式(預設):適用於大部分情境。此模式兼顧精度與穩定性,並在採集期間提供一定程度的抗干擾能力。
- 狹窄場景:專為隧道、礦道及長廊等狹窄環境最佳化。在普通情境中使用可能導致失敗。
重建前點雲預覽
上載採集資料後、開始重建任務前,您可使用點雲預覽工具檢視採集軌跡及點雲。
步驟: 上載採集資料 — 按一下 點雲預覽。
系統會逐項檢查各指標。您可根據檢查結果在重建前調整採集資料,以提升重建成功率及品質。
檢查完成後,按一下 檢視點雲,即可開啟點雲預覽工具頁面,檢視採集軌跡及粗掃點雲。
點雲預覽工具中的操作方式與 LCC Scene Editor 相同。
坐標系統轉換
當您的掃描資料包含 RTK 定位資訊時,可在重建參數面板中配置坐標系統轉換,令重建後的模型直接以目標坐標系統輸出,方便與 GIS/BIM 資料疊加。
此功能取代舊版的 RTK 資料調試選項。舊版需要您手動判斷是否有 RTK 可用,並選擇 自動 或 停用。新版由系統自動判斷——如 RTK 資料可用,系統會自動完成坐標轉換;如 RTK 資料不可用或異常,系統會自動略過坐標轉換並正常輸出模型,不影響重建結果。您只需選擇目標坐標系統。
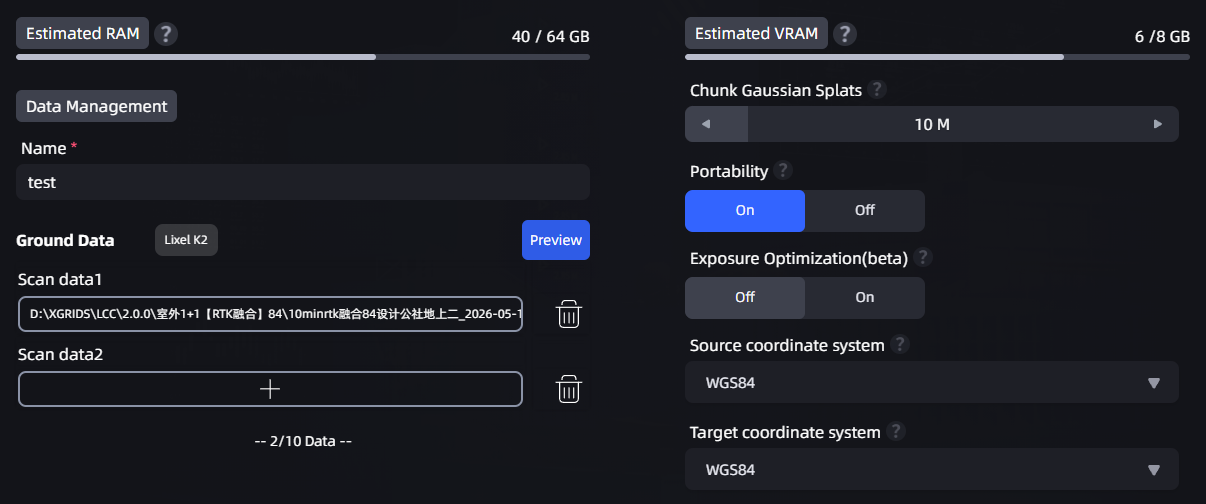
重建參數面板中坐標系統轉換下拉選單的位置
設定方式
- 在重建參數面板中,找到 來源坐標系統 及 目標坐標系統 下拉選單。
- 來源坐標系統會自動從您的掃描資料識別(有 RTK 時預設為 WGS84)。
- 在 目標坐標系統 下拉選單中選擇所需的坐標系統。
- 按一下 開始重建。重建完成後,點雲會自動轉換為所選的坐標系統。
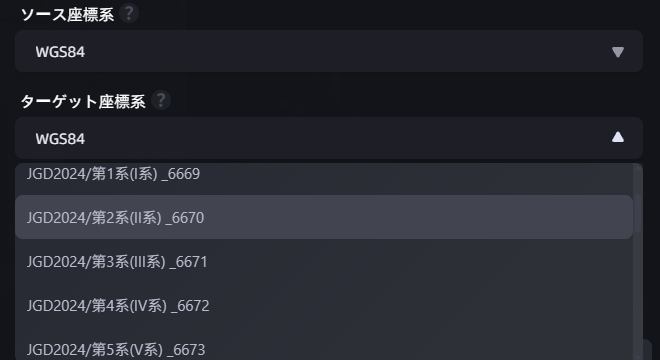
展開後的目標坐標系統下拉選單
可選坐標系統
可選的坐標系統選項會因軟件語言設定而異:
| 軟件語言 | 可選目標坐標系統 |
|---|---|
| 簡體中文 | 無 · WGS84 · CGCS2000 |
| 日文 | 無 · WGS84 · 日本坐標系統(共 19 個分區) |
| 英文 | 無 · WGS84 |
- 選擇 無 時不執行坐標轉換,輸出本地坐標系統(預設行為)。
- 選擇其他坐標系統時,掃描資料須包含 RTK 定位資訊。
異常處理邏輯
| 情境 | 系統行為 |
|---|---|
| RTK 資料正常 | 自動完成坐標轉換,模型包含絕對坐標資訊。 |
| RTK 資料異常(訊號遺失/精度不足/虛假定位) | 自動略過坐標轉換。模型正常生成,但不包含絕對坐標。 |
| 無 RTK 資料(例如室內採集) | 坐標系統選項自動顯示 無 且不可更改。模型正常生成。 |
註:如掃描資料不包含 RTK 資訊,坐標系統選項會顯示 無 且不可更改。選擇日本坐標系統時,您須進一步選擇具體分區(1–19)。
分層最佳化
分層最佳化 開關已加入「進階調整」可摺疊面板,並預設啟用。此功能僅適用於 PortalCam 裝置的掃描資料;在其他裝置上,該開關會呈灰色且不可用。
功能說明
「分層」指重建後的模型出現錯位、重影或結構斷裂等視覺異常(例如同一面牆顯示為兩層,或地板與天花板錯位)。這類問題通常在沿大型環形路徑採集時發生,由定位累積偏差所造成。
分層最佳化透過迴環檢測修正累積偏差。當您沿大型環形路徑掃描時——例如繞行走廊一圈、在多個樓層上下移動,或在大型場景中多次經過同一區域——啟用此功能可顯著減少模型錯位及重影。
建議啟用的情況(預設)
- 涉及大型環形路徑的場景(繞行長走廊一圈、多個樓層,或在大型場景中多次經過同一區域)
建議停用的情況
- 場景中包含多個紋理或佈局高度相似的區域(例如隔間、重複樓層、對稱走廊或連鎖店舖)
註:在紋理相似的場景中,分層最佳化可能將不同位置誤判為同一位置,導致模型結構扭曲。如發現重建結果異常,可嘗試停用此開關後重新重建。
Creator Data 與 NVIDIA nCore Data
Creator Data 與 NVIDIA nCore Data 適用於需要取得 3DGS 重建程序中資料的使用者。
輸出目錄結構範例
重建完成後,兩個資料目錄位於模型輸出目錄的 output/ 之下。以下為實際輸出結構的簡潔範例;map_0、camera_0 及 camera_1 等名稱及數量會隨硬件裝置所採集的資料而變化。以下為 L2 Pro 產生的 Creator Data 範例:
output/
├─ developer_data/
│  ├─ perspective/
│  │  ├─ images/map_0/{camera_0, camera_1}/
│  │  ├─ masks/map_0/{camera_0, camera_1}/
│  │  └─ sparse/
│  └─ raw/
│     ├─ images/map_0/{camera_0, camera_1}/
│     ├─ masks/map_0/{camera_0, camera_1}/
│     └─ sparse/
└─ nCore_data/
   ├─ colmap/
   │  ├─ perspective/
   │  │  ├─ images/map_0/{camera_0, camera_1}/
   │  │  ├─ masks/map_0/{camera_0, camera_1}/
   │  │  └─ sparse/0/
   │  └─ raw/
   │     ├─ images/map_0/{camera_0, camera_1}/
   │     ├─ masks/map_0/camera_0/
   │     └─ sparse/0/
   ├─ lidar/
   ├─ ncore4/
   └─ trajectory/
啟用 Creator Data
Creator Data 適用於需要完整處理能力及資料輸出的行業應用開發者、高等院校、系統整合商,以及下游的渲染或模擬平台。支援 Creator Data 的 LCC Studio 線上版及離線版套件均可使用此功能。Creator Data 在 LCC Studio 國際版中可免費使用,無需授權碼或另行開通權限。
- 開啟 設定 > 進階。
- 啟用 Creator Data。
- 重建完成後,在模型輸出目錄的
output/developer_data/中查看所產生的資料。
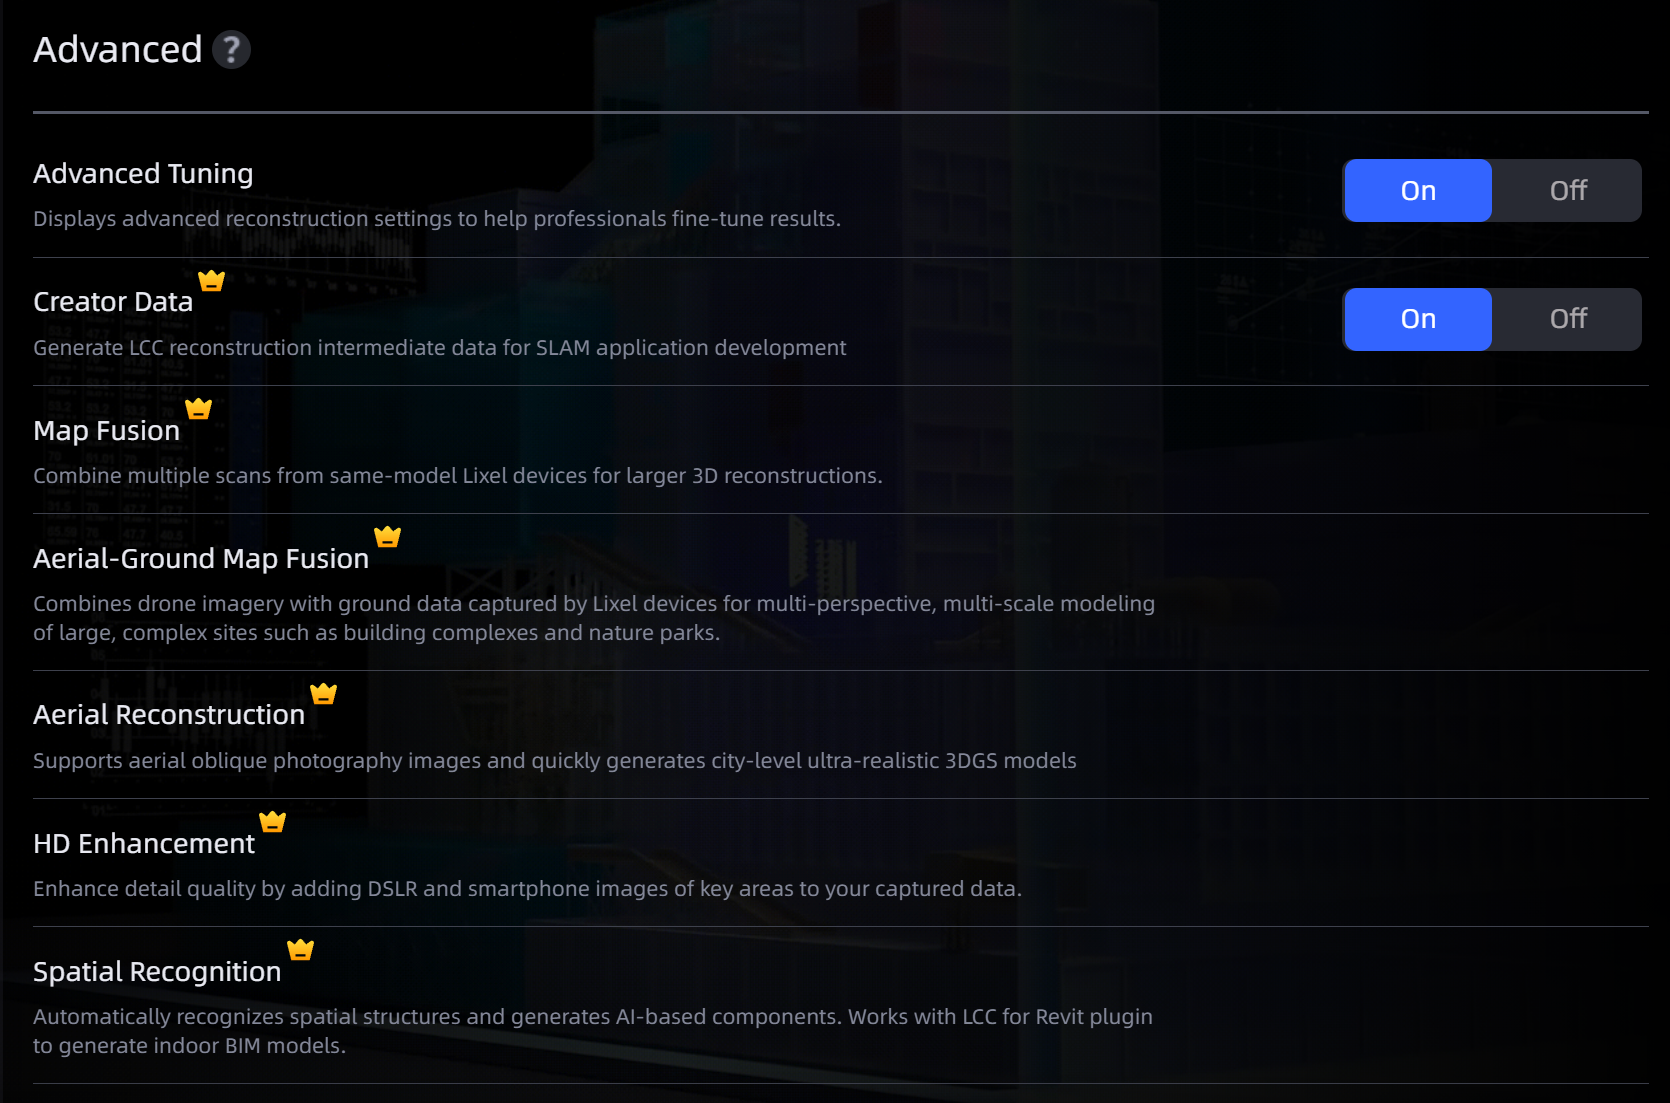
Creator Data 設定
資料概覽
Creator Data 包含原始影像資料及 3DGS 中間結果資料:
| 資料類型 | 說明 | 相對路徑(output/developer_data/) |
|---|---|---|
| 原始影像 | XGRIDS 裝置採集的原始魚眼影像 | raw/images/ |
| 無效遮罩(原始影像) | 標示人體及裝置位置的遮罩 | raw/masks/ |
| 相機內外參數(原始影像) | 與 LAS 點雲對齊的 COLMAP 格式內外參數 | raw/sparse/ |
| 去畸變影像 | 去除畸變後的透視影像 | perspective/images/ |
| 無效遮罩(去畸變影像) | 標示人體及裝置位置的遮罩 | perspective/masks/ |
| 相機內外參數(去畸變影像) | 與 LAS 點雲對齊的 COLMAP 格式內外參數 | perspective/sparse/ |
| 最佳化雷射點雲 | 經後處理的 LAS 點雲 | map_remov.las |
| 裝置位姿 | IMU 坐標系中的裝置位姿(10 Hz) | poses.csv |
| 高頻裝置位姿 | 原始頻率的裝置位姿(200 Hz) | high_frequency_poses.csv |
註:原始影像資料不包含校正檔案,即不同感測器之間的相對外參。
原始影像、遮罩及相機參數
raw/images/ 會輸出由 L2P、K2、K1、PortalCam、L3 等裝置採集的原始魚眼影像及前視相機影像(如有),並同時提供對應的人體及裝置遮罩與相機內外參數資料。影像解像度為 4000 × 3000,採用 .jpg 格式。
原始影像的輸出幀率會隨重建時的 品質 選項而調整:選擇 快速、標準 或 慢速 時,分別輸出 1 Hz、2 Hz、3 Hz 的影像。raw/masks/ 中的遮罩會對影像像素進行語義標示,其中白色區域代表不適合用於重建的區域,例如人員及採集裝置。
raw/sparse/ 提供與 LAS 點雲對齊的 COLMAP 格式視覺映射結果,包括每張影像的相機內參及外參。您可將這些資料用於:
- 開發自訂的視覺映射演算法;
- 對現有視覺映射結果進行進一步最佳化;
- 根據業務需求執行自訂的影像去畸變處理。
去畸變影像、遮罩及相機參數
perspective/images/ 包含依全景影像輸出頻率,從原始魚眼影像衍生而成的理想透視影像;對應的遮罩及 COLMAP 格式內外參數分別位於 perspective/masks/ 及 perspective/sparse/。
每張魚眼影像會拆分為 3 張透視影像,單張透視影像的視場角為水平 60°、垂直 90°。同一時刻的兩張魚眼影像可得出 6 張透視影像,覆蓋水平 360°、垂直 90° 的全景範圍。此組資料適用於需要理想透視影像輸入的 3DGS、MVS 或其他演算法。
最佳化雷射點雲與裝置位姿
map_remov.las 為經過全域最佳化及動態點過濾處理後的 LAS 點雲。poses.csv 提供 Lixel IMU 坐標系下 10 Hz 的裝置位姿,high_frequency_poses.csv 則提供原始 IMU 頻率下 200 Hz 的高頻裝置位姿;這些資料可與原始影像或去畸變影像結合,用於視覺及雷射後處理重建。
坐標對齊規則如下:
- 無 RTK:LAS 點雲坐標與原始影像、去畸變影像的外參位於同一坐標系。
- 有 RTK:LAS 點雲坐標經 LAS 檔案標頭的 offset 校正後,與原始影像、去畸變影像的外參位於同一坐標系。
兩個位姿檔案均採用以下欄位格式:
timestamp, tx, ty, tz, qw, qx, qy, qz
timestamp:時間,單位為秒。tx、ty、tz:IMU 至世界坐標系的平移,單位為米。qw、qx、qy、qz:IMU 至世界坐標系的旋轉四元數,無單位。
產生 NVIDIA nCore Data
建立模型時,勾選 NVIDIA nCore Data。重建完成後,可在輸出目錄中查看 developer_data 資料夾及 NVIDIA nCore 資料。
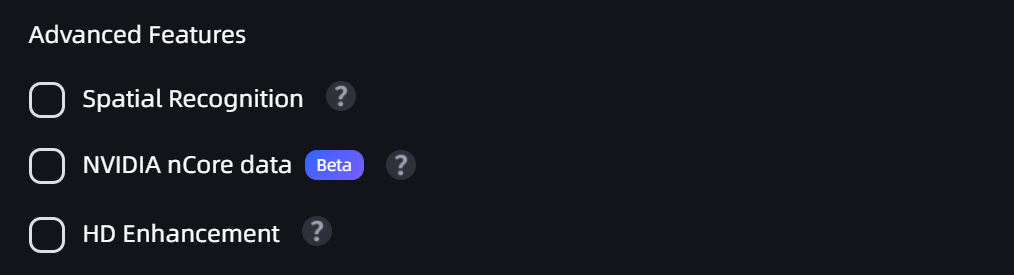
NVIDIA nCore Data